低空载具的 ROS 示例教程
这是一组 AirSim 的示例配置 settings.json、roslaunch 和 rviz 文件,旨在帮助您了解如何在 ROS 中使用 AirSim。 有关 ROS API,请参阅 低空载具 ROS 封装器 airsim_ros_pkgs 。
设置
确保 airsim_ros_pkgs 设置 已完成并且先决条件已安装。
cd PATH_TO/air/ros
catkin_make airsim_tutorial_pkgs
如果您的默认 GCC 版本不是 8 或更高版本(请使用 gcc --version 检查),则编译将失败。在这种情况下,请明确使用 gcc-8,如下所示:
catkin_make airsim_tutorial_pkgs -DCMAKE_C_COMPILER=gcc-8 -DCMAKE_CXX_COMPILER=g++-8
笔记: 为了运行示例,以及每次打开新终端时,都需要获取 setup.bash 文件。如果您经常使用 ROS 包装器,最好将 source PATH_TO/air/ros/devel/setup.bash 添加到 ~/.bashrc 或 ~/.profile,这样可以避免运行每次打开终端时都需要运行该命令。
示例
配备单目相机、深度相机和激光雷达的单架无人机
- Settings.json - 一个前置立体相机和一个中心单目相机的配置 front_stereo_and_center_mono.json
source PATH_TO/air/ros/devel/setup.bash
roscd airsim_tutorial_pkgs
# 将配置文件拷贝到用户目录下,或者 WindowsNoEditor 目录下
cp settings/front_stereo_and_center_mono.json ~/Documents/AirSim/settings.json
启动虚幻引擎包或二进制文件 AbandonedPark.exe(或者在其他机器启动)
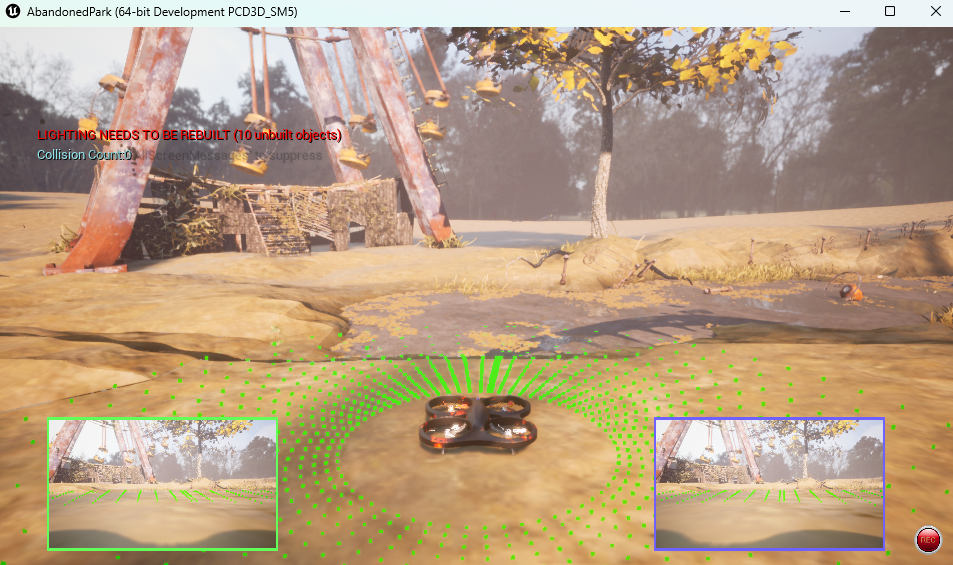
启动 ROS 节点:
# 使用 host 参数在不同机器上运行
# roslaunch airsim_ros_pkgs airsim_node.launch output:=screen host:=172.21.108.47
roslaunch airsim_ros_pkgs airsim_node.launch;
# 在新的终端或面板
source PATH_TO/air/ros/devel/setup.bash
roslaunch airsim_tutorial_pkgs front_stereo_and_center_mono.launch
depth_to_pointcloud 启动文件 注册 RGBD 云,以及激光雷达点云。
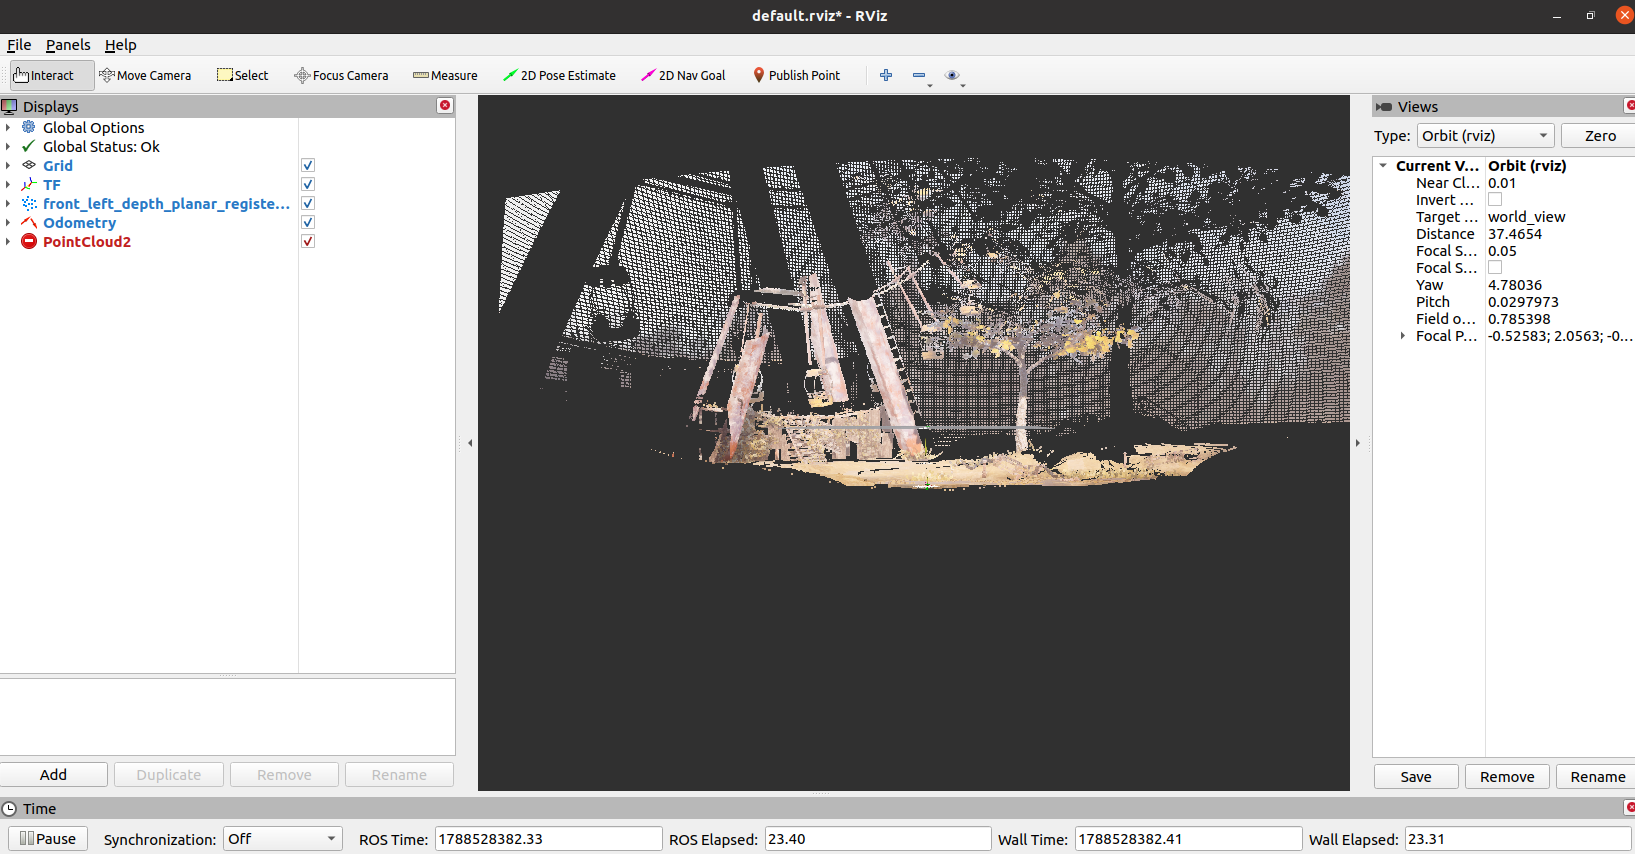
2 架无人机,分别配备相机、激光雷达和 IMU
- Settings.json - 都挂载了相机、激光雷达和 IMU 的两架无人机配置 two_drones_camera_lidar_imu.json
source PATH_TO/air/ros/devel/setup.bash
roscd airsim_tutorial_pkgs
# 将配置文件拷贝到用户目录下,或者 WindowsNoEditor 目录下
cp settings/two_drones_camera_lidar_imu.json ~/Documents/AirSim/settings.json
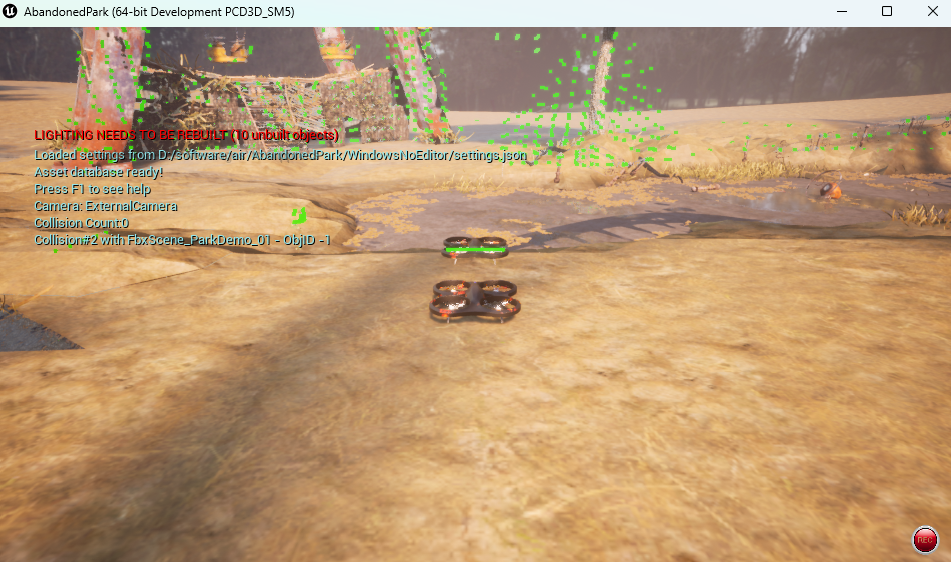
启动 ROS 节点
roslaunch airsim_ros_pkgs airsim_node.launch;
# roslaunch airsim_ros_pkgs rviz.launch output:=screen host:=172.21.108.47
roslaunch airsim_ros_pkgs rviz.launch
rostopic list 和 rosservice list 来检查可用的服务。
25 架无人机组成一个方形图案
- Settings.json - 配置文件 twenty_five_drones.json
source PATH_TO/air/ros/devel/setup.bash
roscd airsim_tutorial_pkgs
# 将配置文件拷贝到用户目录下,或者 WindowsNoEditor 目录下
cp settings/twenty_five_drones.json ~/Documents/AirSim/settings.json
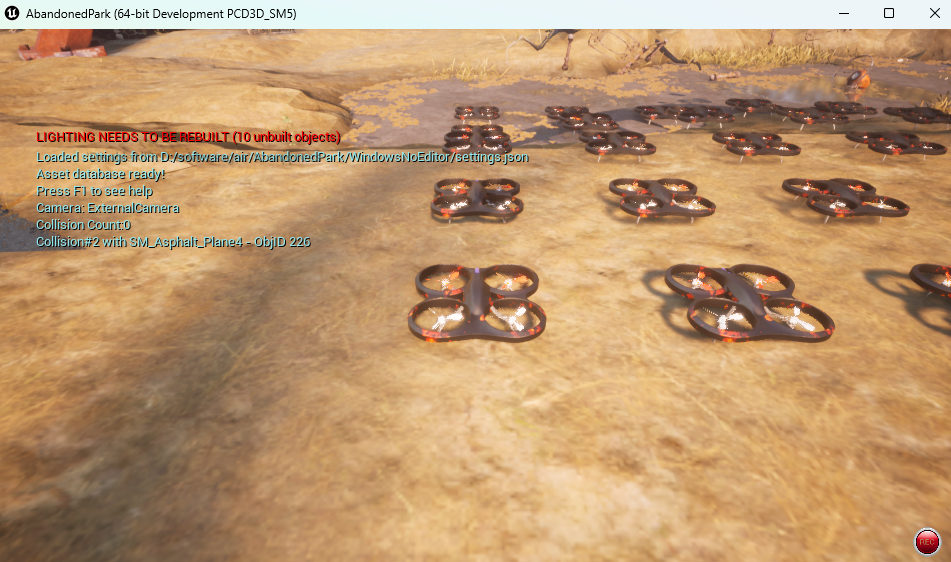
roslaunch airsim_ros_pkgs airsim_node.launch;
roslaunch airsim_ros_pkgs rviz.launch
rostopic list 和 rosservice list 来检查可用的服务。