效果展示
以下全部由本项目生成的 .xodr 与 .xosc 在 CARLA 0.9.16 中渲染,
不是导入的现成地图或示意图。
1. 场景执行
cut_in(危险切入)播放 8 秒:后车跟随、切入车变道(16 帧,0.5 秒/帧)
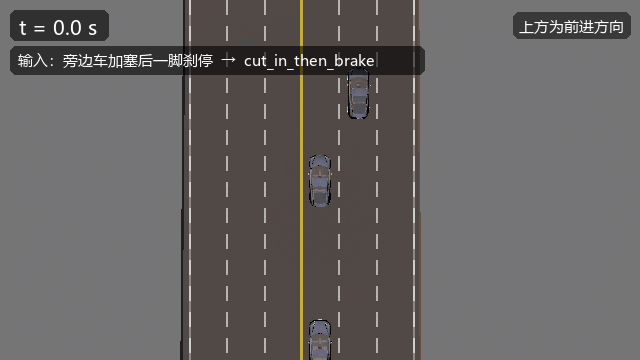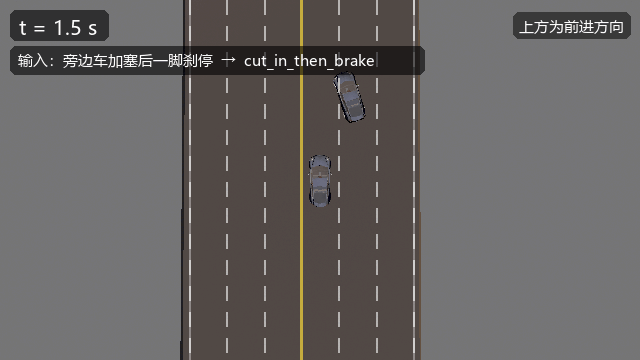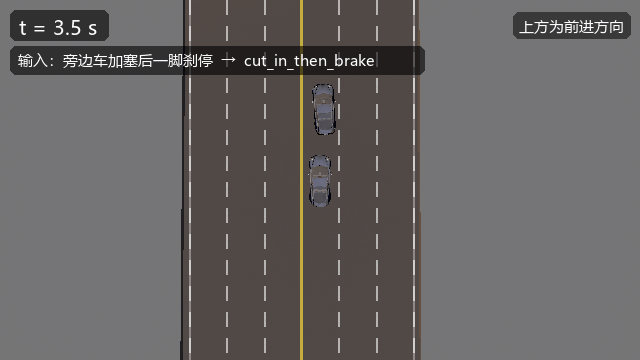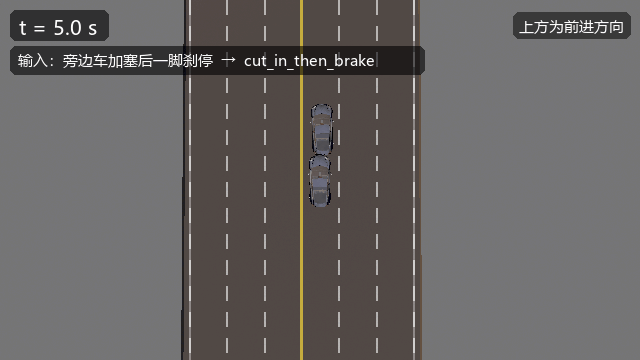
cut_in_then_brake(加塞后急刹)播放 5.5 秒(时间轴 0–5.0 s):变道 → 急刹 → 追尾(11 帧,0.5 秒/帧;顶部为口语输入与命中模板)
2. 路网布局
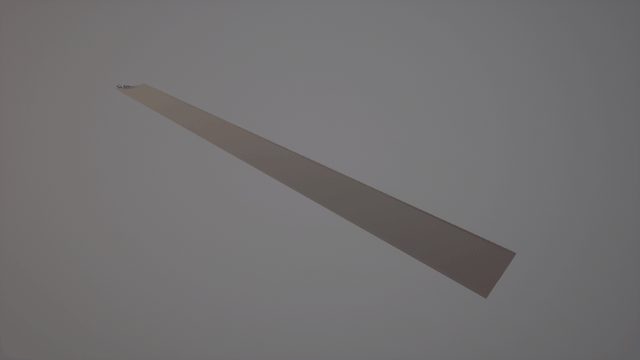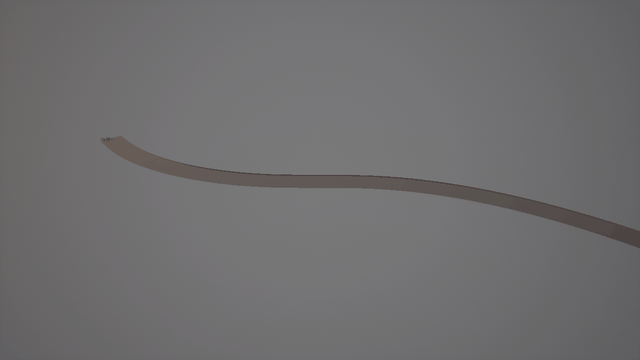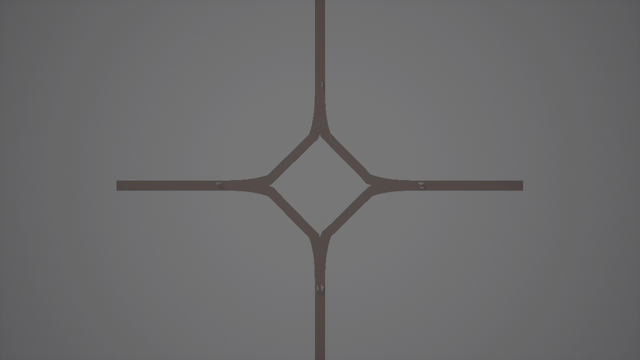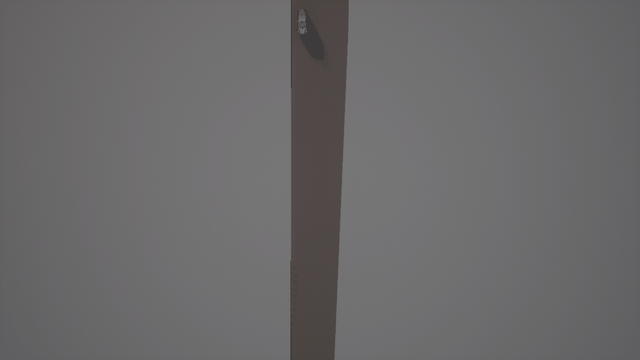
6 种路网布局在 CARLA 中的实际渲染(动图)
2.1 路口
| 十字路口 | 丁字路口 |
|---|---|
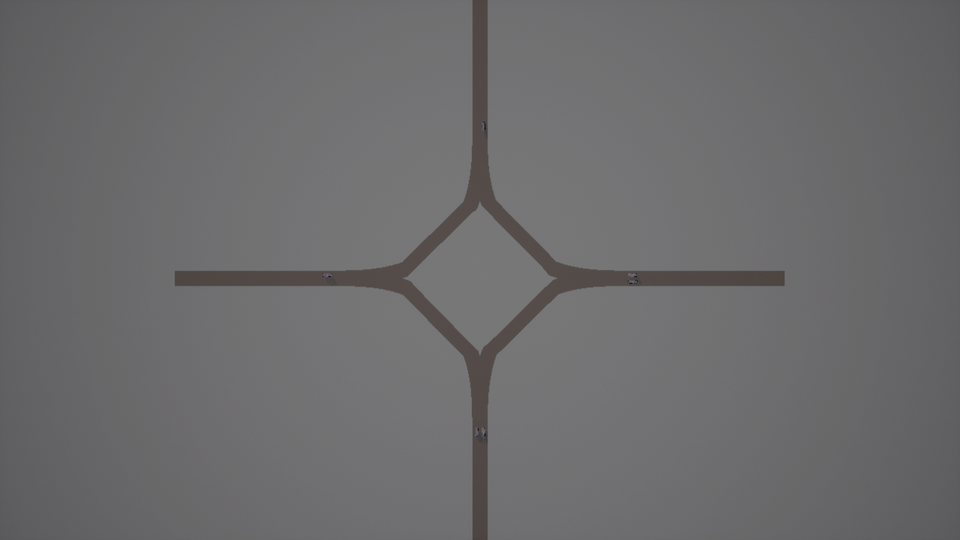 |
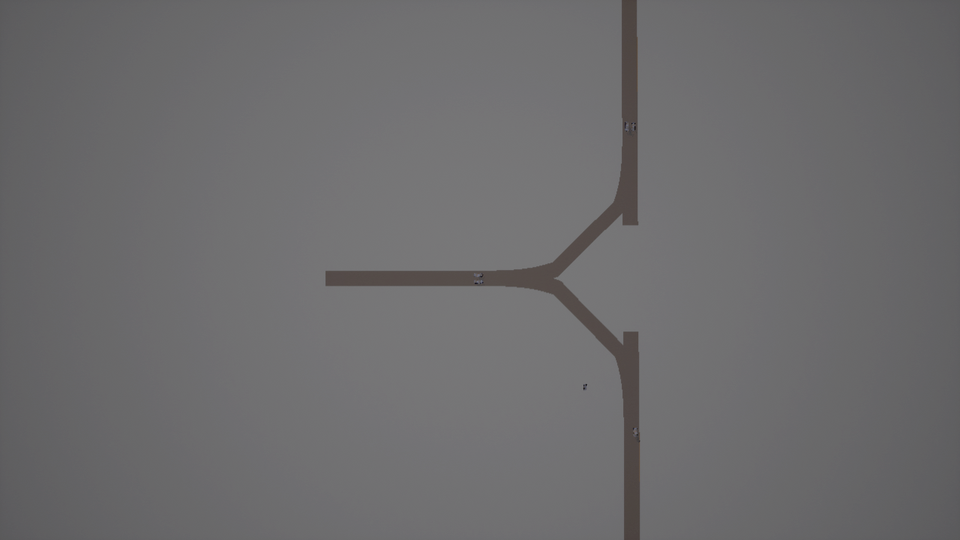 |
| 4 条臂 + 菱形路口环,6 辆车已布景 | 东西横杠 + 朝南竖杠 |
2.2 曲线路段
| 高速弯道 | S 弯 |
|---|---|
 |
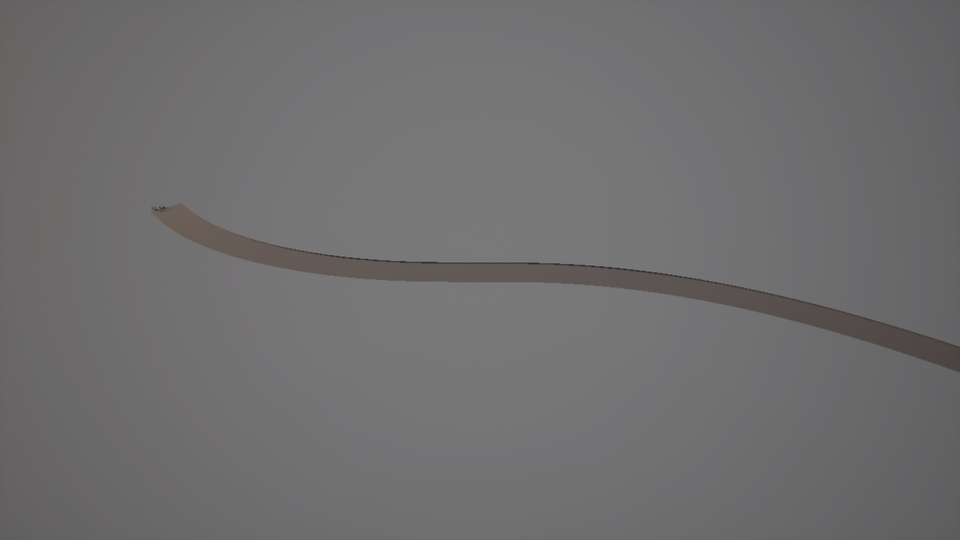 |
| 缓和曲线 + 圆弧 + 缓和曲线 | 两段反向曲线 |
2.3 直路与匝道
| 匝道合流 | 直路 |
|---|---|
 |
 |
车道数 1→2(s=0 左1右1 → s=80 左1右2) |
4 车道 |
3. 场景截图
| 前车急刹 | 无保护通行 |
|---|---|
 |
 |
lead_brake t=4.0 s:前车已停住 |
unprotected_turn t=4.0 s |
| 低重叠目标 | 路口信号 |
|---|---|
 |
 |
low_overlap t=4.0 s |
junction_light t=4.0 s |
| 危险切入 |
|---|
 |
cut_in t=2.0 s:三辆车在直路上,切入车已触发变道 |
| 近距跟驰 | 超车 |
|---|---|
 |
 |
close_follow t=8.0 s:TTC 触发后减速跟驰 |
overtake t=8.0 s:变道后以相对速度超越 |
| 紧急避让 |
|---|
 |
evasive_swerve t=4.0 s:沿 S 形轨迹绕过静止障碍后回正 |
4. 生成结果对照
4.1 路网
| 布局 | 文件大小 | 道路数 | 几何段数 | 生成点 |
|---|---|---|---|---|
| 直路 | 2626 B | 1 | 1 | 2 |
| 高速弯道 | 3071 B | 1 | 1 | 2 |
| S 弯 | 3694 B | 1 | 1 | 2 |
| 十字路口 | 22708 B | 12 | 28 | 12 |
| 丁字路口 | 17023 B | 9 | 21 | 9 |
| 匝道合流 | 4195 B | 1 | 1 | 4 |
| 匝道分流 | 3496 B | 1 | 1 | 3 |
4.2 场景
| 模板 | 实体 | 触发事件 | 未支持项 |
|---|---|---|---|
lead_stationary |
2 | 1/1 | 0 |
wrong_way |
2 | 2/2 | 0 |
crossing_hazard |
2 | 2/2 | 0 |
junction_light |
3 | 3/3 | 0 |
lead_brake |
3 | 3/4 | 0 |
low_overlap |
3 | 4/4 | 0 |
unprotected_turn |
3 | 4/4 | 0 |
cut_in |
4 | 4/5 | 0 |