HUTB MCP 实现原理
本页说明 MCP 智能助手的实现原理:分层架构、MCP 协议与 FastMCP 框架的关系、核心组件职责, 以及代码组织方式。具体功能用法见 场景生成、路网生成、CARLA 执行。
1. 整体架构
系统分为四层:人机界面、FastMCP 工具层、模拟器 API 客户端、大模型服务。 用户的一句话请求,最终被拆解成若干个对 HUTB 模拟器 API 的确定性调用。
main_ai.py] C --> D[CarlaClient
HUTB 模拟器 API] C --> E[Deepseek AI
大模型推理] C --> F[FastAPI Web 界面
127.0.0.1:3000] style B fill:#e1f5fe style C fill:#ccffcc style D fill:#fff3e0 style E fill:#f3e5f5 style F fill:#e8f5e9
一次对话的调用时序:
设计上有意把大模型负责理解意图、工具负责确定性执行这两件事分开: 大模型只做参数填充和工具选择,真正的几何计算、文件生成、CARLA 调用全部由代码完成, 因此同样的输入可以得到可复现的结果。
2. MCP 协议与 FastMCP
MCP(Model Context Protocol)解决的是"大模型如何知道有哪些工具可用"。 传统做法需要手写 JSON Schema 描述每个工具的参数类型、枚举值与必填项,工作量大且容易与实现脱节。
FastMCP 在 MCP 之上用装饰器做了封装,开发者只需要:
- 写一个普通的 Python 函数;
- 加
@mcp.tool()装饰器; - 用类型注解(
str/int/Optional[str]/Literal[...])和 docstring 描述参数。
from fastmcp import FastMCP

mcp = FastMCP("HUTB 智能助手")


@mcp.tool()
def generate_scenario_from_template(template: str, count: int = 1, seed: int = 0) -> str:
    """按模板批量生成 .xosc 场景。

    Args:
        template: 场景模板名,如 lead_brake / cut_in / crossing_hazard
        count: 生成数量
        seed: 随机种子,相同种子结果可复现
    """
    ...
FastMCP 自动完成的工作:
| 自动处理项 | 说明 |
|---|---|
| 工具注册 | 扫描所有 @mcp.tool() 函数并收集元数据 |
| JSON Schema | 由类型注解生成 MCP 协议所需的参数描述 |
| 请求路由 | 收到 tool_call 后分发到对应函数 |
| 错误处理 | 捕获异常并返回结构化错误,供大模型决定是否重试 |
| 结果格式化 | 返回值序列化为大模型可读文本 |
3. 核心组件
3.1 CarlaClient —— 模拟器 API 封装
CarlaClient 封装所有对 HUTB 模拟器的 RPC 调用,内部维护三个状态:
| 属性 | 作用 |
|---|---|
self.client |
carla.Client(host, port),底层 RPC 客户端,超时 5 s |
self.world |
世界对象,用于生成/销毁 actor、设置天气、加载地图 |
self.actors |
当前会话生成的 actor 列表,便于统一清理 |
所有方法遵循"连接 → 执行 → 返回"三段式,避免长连接持有已失效的世界对象:
class CarlaClient:
    def connect(self, host="localhost", port=2000):
        self.client = carla.Client(host, port)
        self.client.set_timeout(5.0)
        self.world = self.client.get_world()

    def spawn_vehicle(self, blueprint_id="vehicle.tesla.model3", ...):
        ...
端口约定
CARLA 默认 RPC 端口为 2000。若启动时使用 -carla-port=<port>,客户端需对应修改。
3.2 FastAPI Web 界面
main_ai.py 同时启动一个 FastAPI 服务(默认 127.0.0.1:3000):
| 路由 | 用途 |
|---|---|
GET / |
对话页面 |
POST /chat |
对话接口,大模型走完整工具调用流程 |
POST /tool |
直接调用指定工具,供网页快捷按钮使用,不经过大模型 |
GET /health |
健康探测,mcp.bat 启动时轮询判断服务是否就绪 |
快捷按钮走 /tool 而不是 /chat,是为了让场景构建这类固定操作跳过推理延迟,结果也更确定。
3.3 环境配置
| 变量 | 用途 |
|---|---|
DEEPSEEK_API_KEY |
大模型推理(必填) |
CARLA_HOST |
模拟器地址,默认 localhost |
CARLA_PORT |
模拟器 RPC 端口,默认 2000 |
WEB_PORT |
Web 界面端口,默认 3000 |
安装与启动步骤见 环境配置。
4. 代码组织
4.1 仓库结构
OpenHUTB/mcp/
├── mcp.bat                  # Windows 一键启动(依赖检查 → 启动 CARLA → 启动服务 → 开浏览器)
├── mkdocs.yml               # 本文档站配置
├── docs/                    # 文档源文件(本页所在目录)
├── llm/
│   ├── main_ai.py           # 核心:CarlaClient + FastMCP 工具 + FastAPI Web
│   ├── README.md            # 大模型接入说明
│   ├── check_opencv.py
│   └── src/                 # 配置、日志、辅助客户端
├── model/                   # 人形机器人模拟环境
├── sim/                     # PR2 机器人仿真集成
└── sumo/                    # SUMO 相关脚本
4.2 main_ai.py 分区
| 区块 | 职责 |
|---|---|
| 导入与路径设置 | carla / fastmcp / fastapi / aiohttp 等 |
CarlaClient |
模拟器 API 封装(连接、生成、天气、视角、录制) |
| 场景与路网生成 | .xosc 模板渲染、.xodr 生成、校验 |
| FastMCP 工具定义 | 每个 @mcp.tool() 对应一项能力 |
| FastAPI 路由 | Web 页面、/chat、/tool、/health |
| 启动入口 | 解析命令行参数并启动对应服务模式 |
4.3 工具分类
| 类别 | 代表工具 | 文档 |
|---|---|---|
| 场景生成 | generate_scenario_from_template、list_scenario_templates、validate_scenario |
场景生成 |
| 路网生成 | generate_rich_xodr、list_road_layouts |
路网生成 |
| CARLA 执行 | run_scenario_in_carla、run_road_in_carla、list_carla_maps |
CARLA 执行 |
| 轨迹合成 | import_trajectory、synthesize_trajectory_dataset、compare_trajectory_distribution |
轨迹合成 |
| SUMO 导出 | export_sumo_demand |
轨迹合成 |
| 基础操作 | connect_server、set_weather、spawn_vehicle、switch_view、clean_scene |
见对话示例 |
5. 运行效果
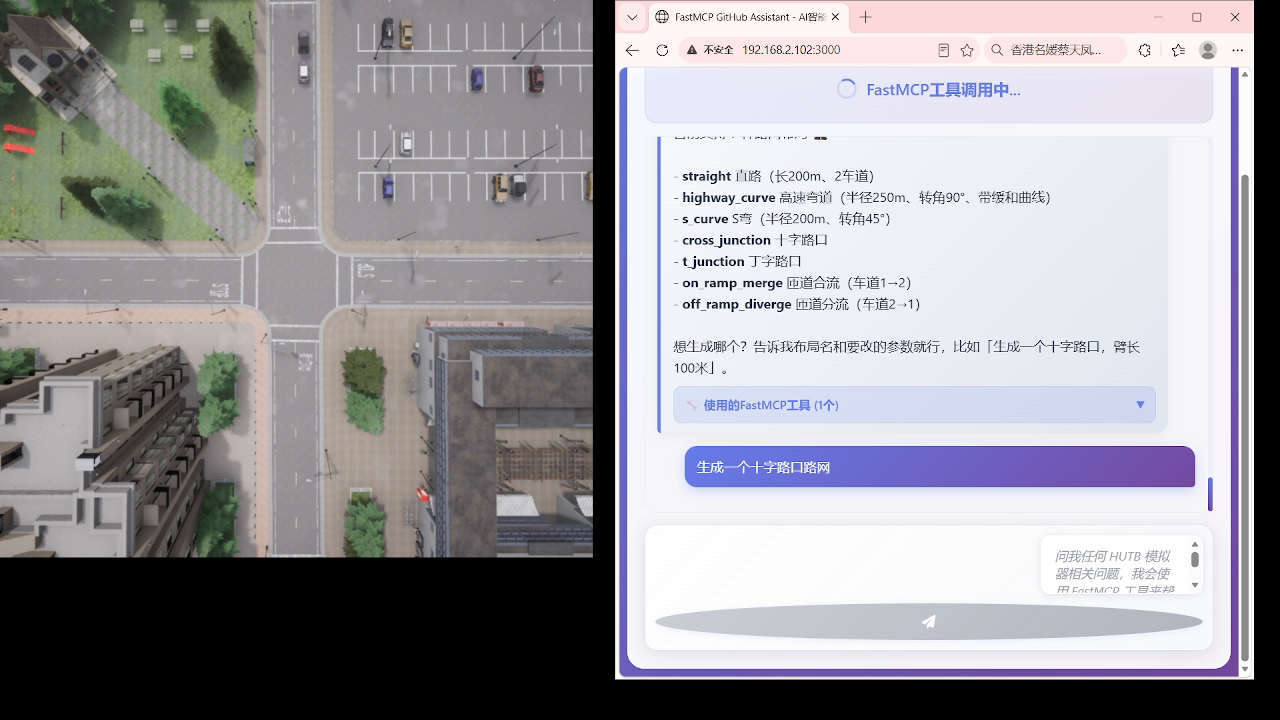
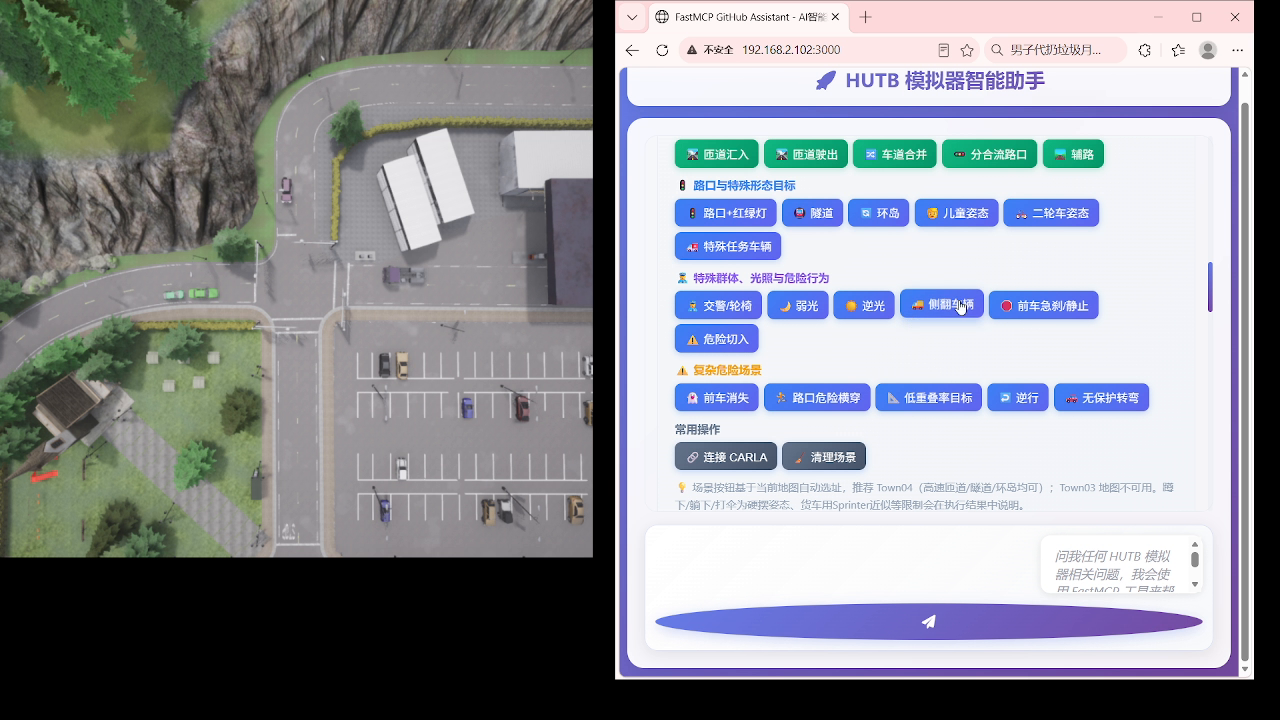
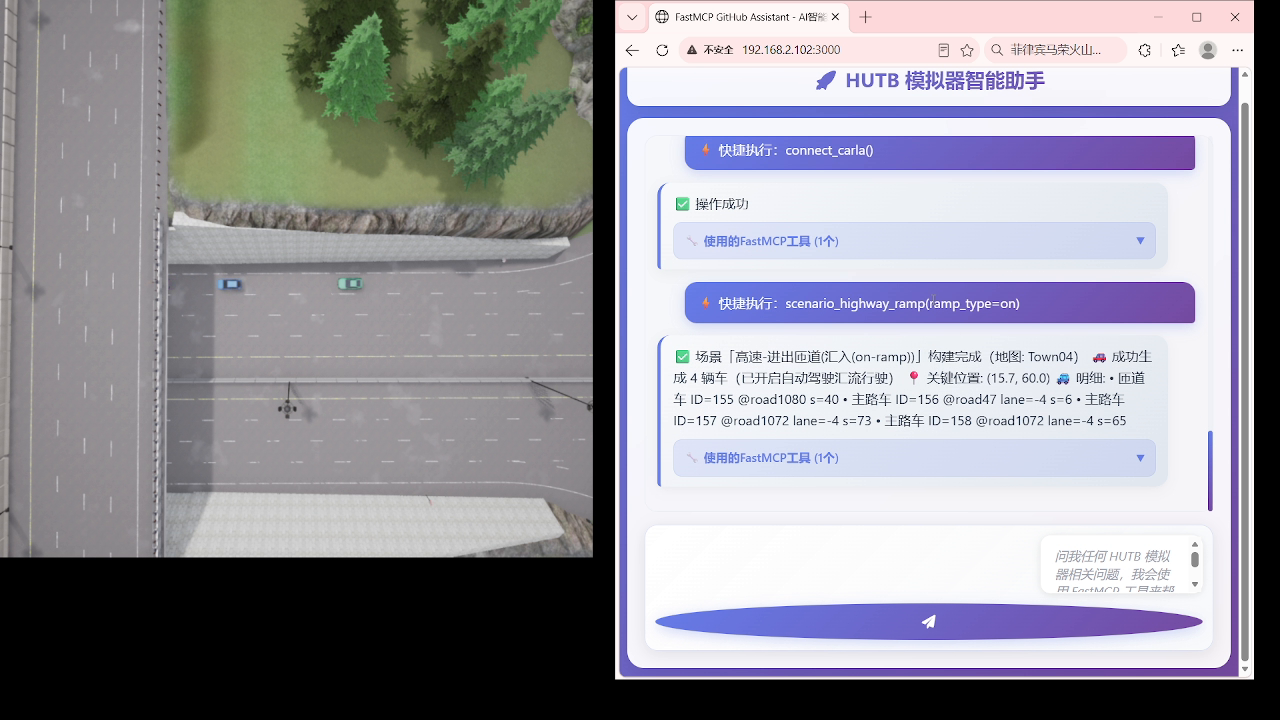
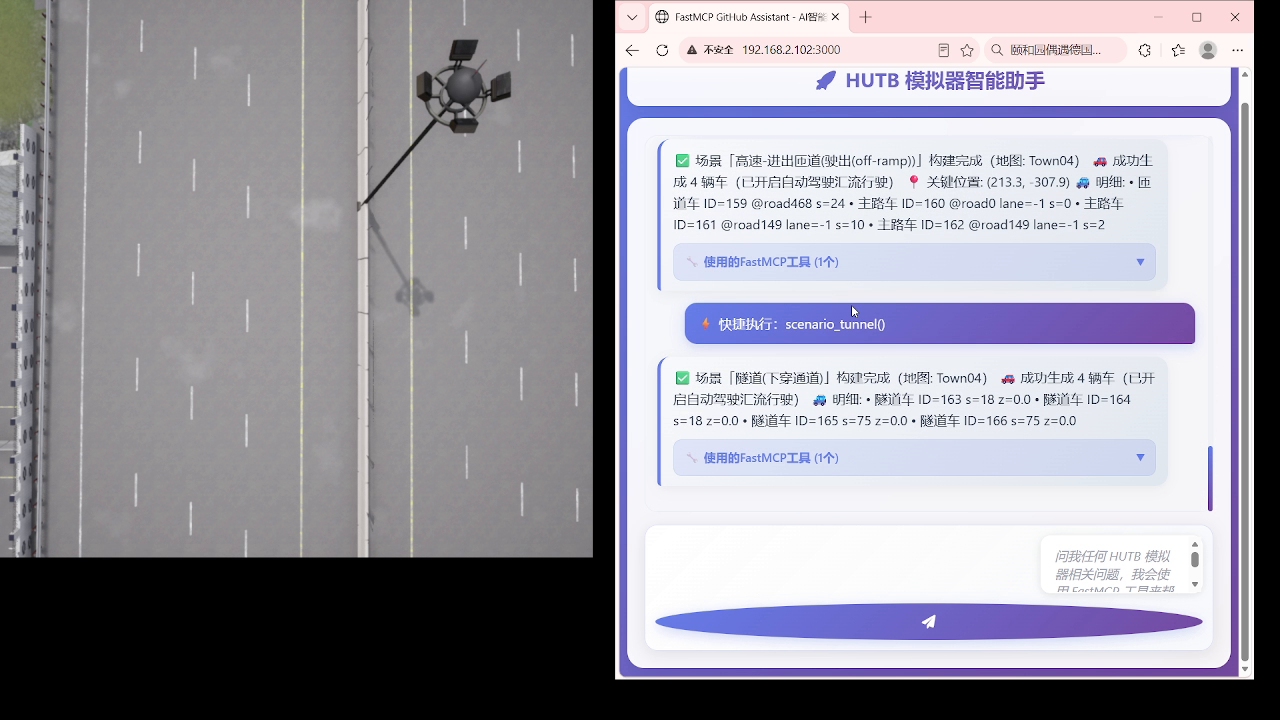
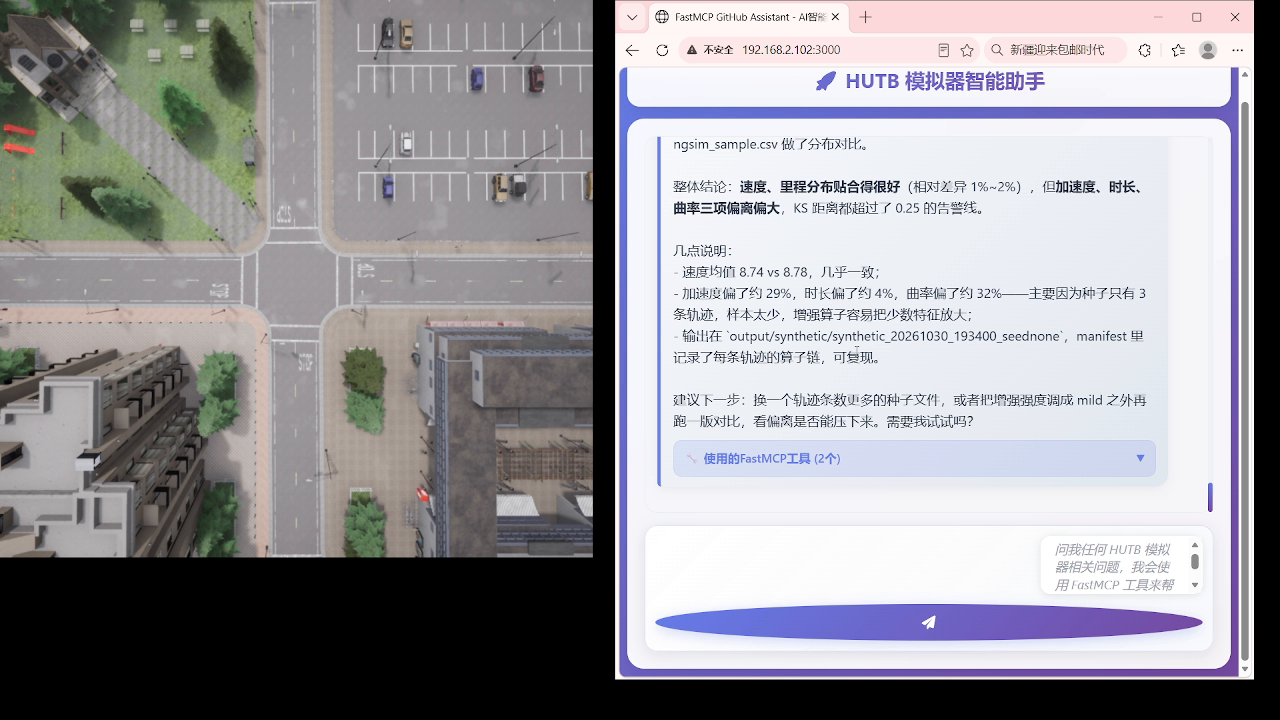
以下截图来自实际运行,左侧为 CARLA 俯视画面,右侧为 Web 对话界面。
5.1 对话与快捷操作
大模型理解自然语言后列出支持的路网类型,参数确认后才执行:
Web 界面顶部的快捷按钮面板,点击即直接执行对应场景,无需输入文字:
连接 CARLA 后一键构建匝道汇入场景:
5.2 场景与路网
匝道驶出与隧道:
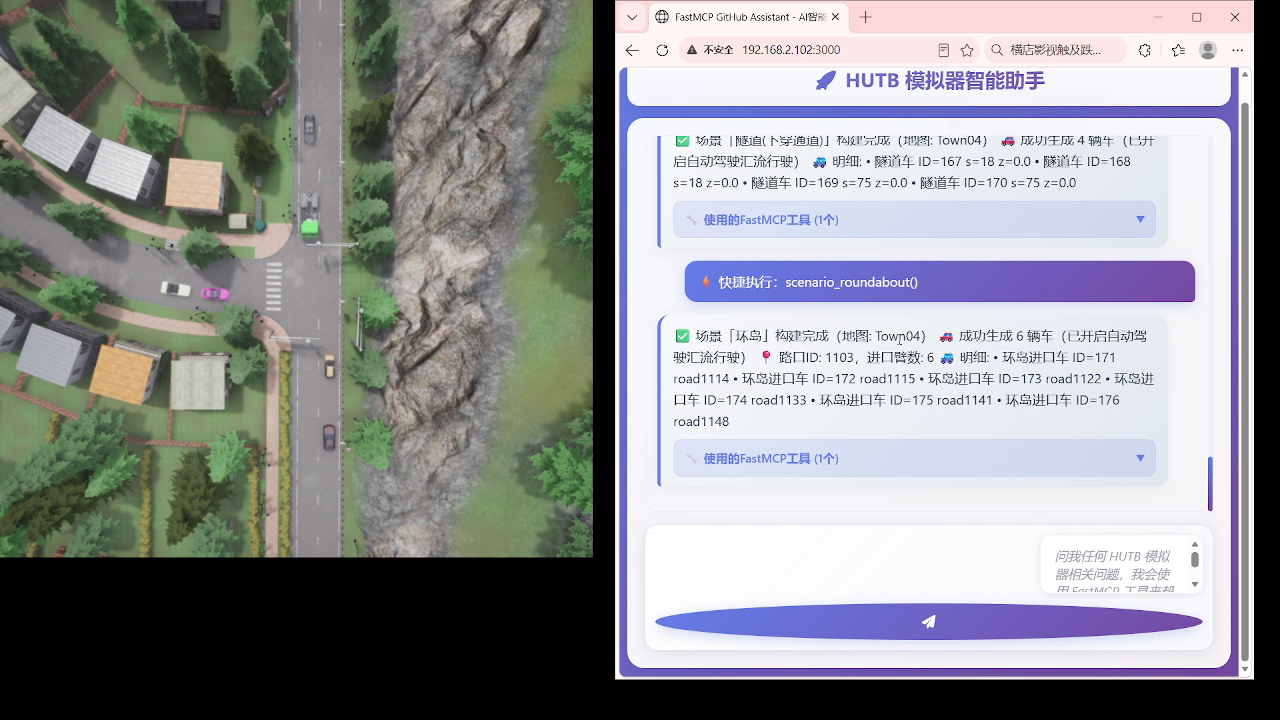
隧道与环岛:
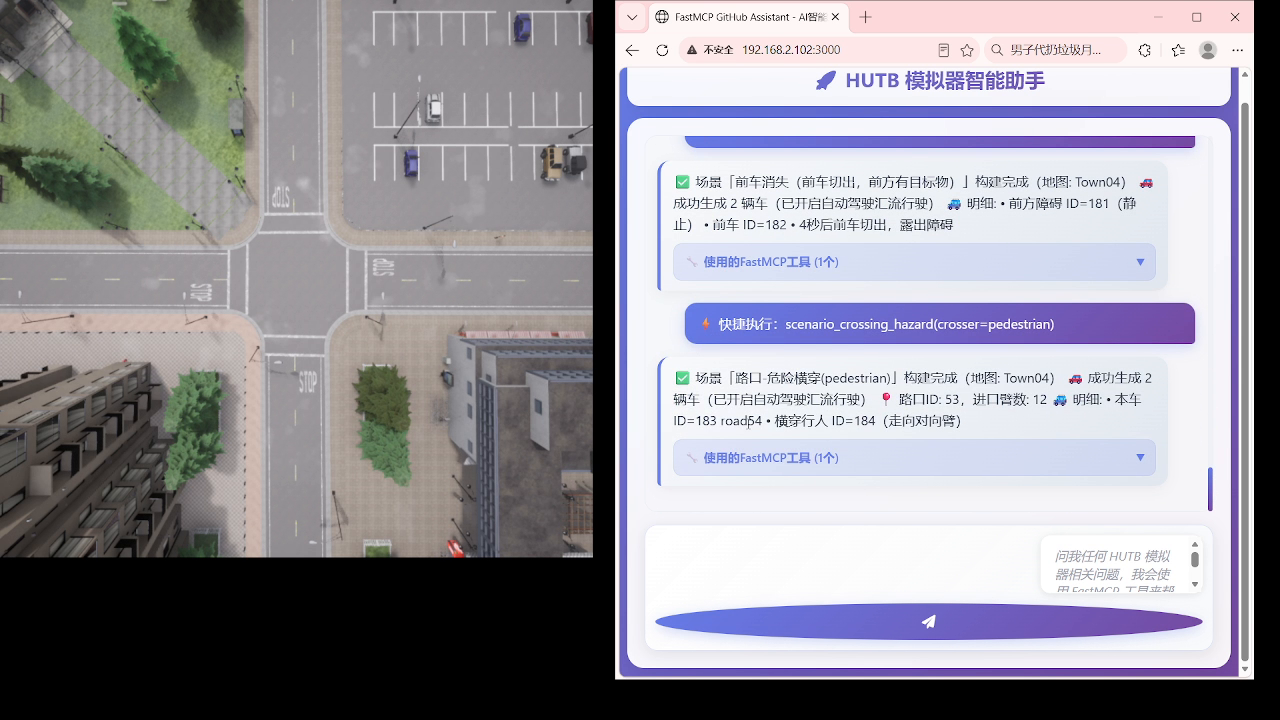
前车消失与路口危险横穿:
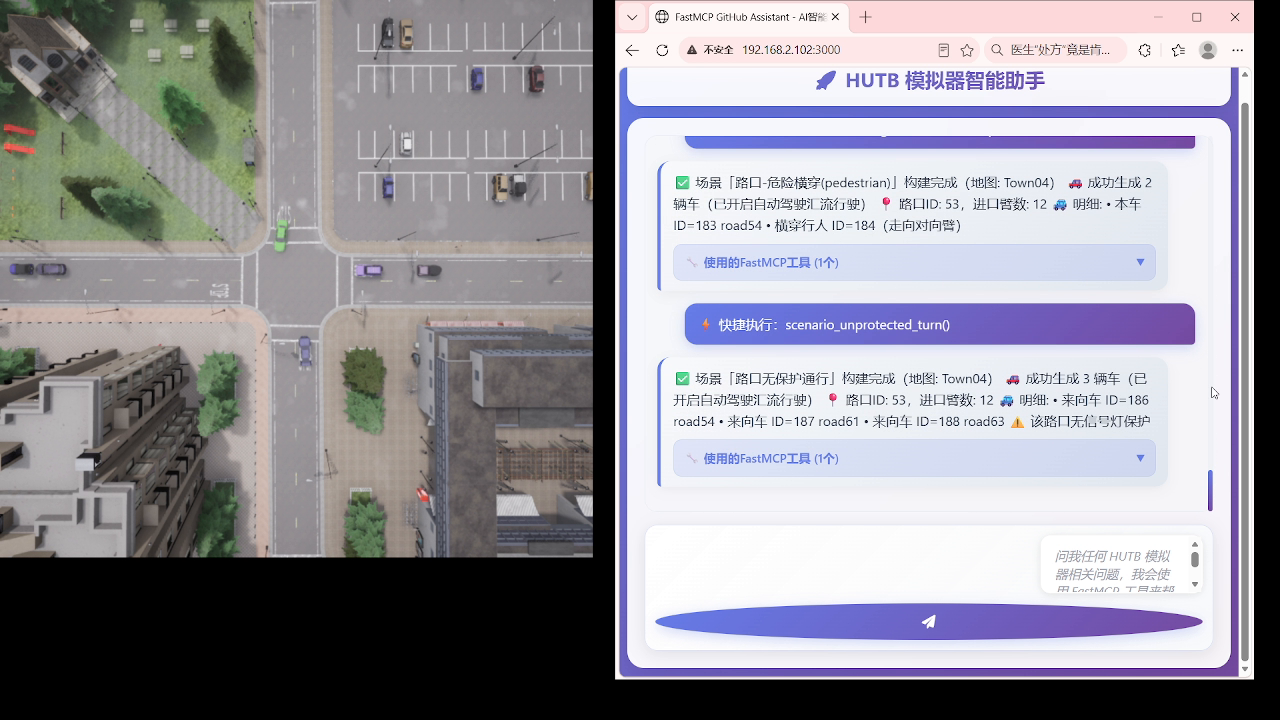
路口危险横穿与无保护转弯(返回本车、进口数、横穿行人 ID 等完整信息):
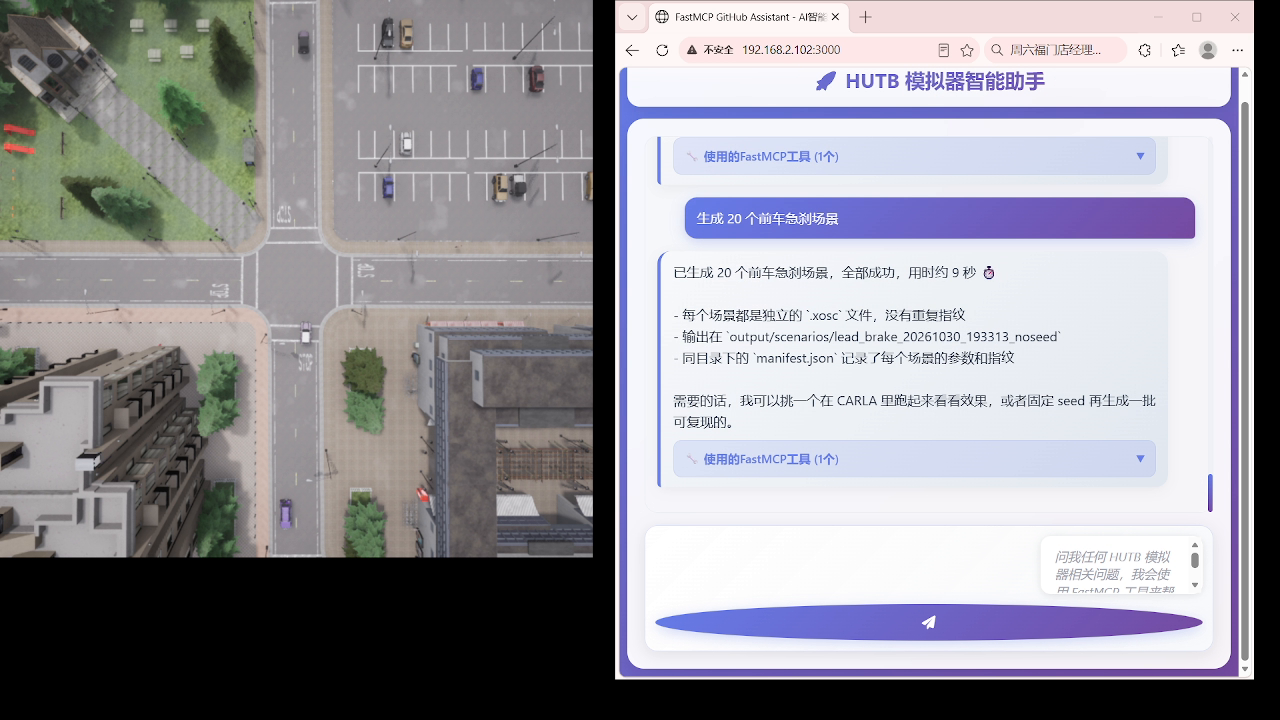
批量生成 20 个前车急刹场景,输出 .xosc 并附 manifest.json 记录每个场景参数:
5.3 数据分析
MCP 工具不局限于模拟器操作,也可用于结果分析,例如对轨迹文件做分布对比:
更多 CARLA 渲染效果见 效果展示。
6. 已知限制
工具在无法完成时会返回明确提示,不会静默失败。完整的指标与边界见 实测数据与限制。
| 限制 | 说明 |
|---|---|
| 无蓝图实体 | 婴儿车、配送物流车、动物、施工车辆等在蓝图库中不存在 |
| 硬摆姿态 | 蹲下/躺下/打伞用 set_transform 直接设位姿,无对应动画 |
| 隧道检测 | 检测目标为桥下/下穿通道,官方地图无地质下沉隧道 |
| 运行时切图 | 会话中使用过自动驾驶后,需用目标地图重启 CARLA 再连接 |
| 地图选择 | 隧道/环岛推荐 Town04;Town03 地图包加载即崩溃,已禁用 |