OpenHUTB 模拟器简介
OpenHUTB 的工作原理
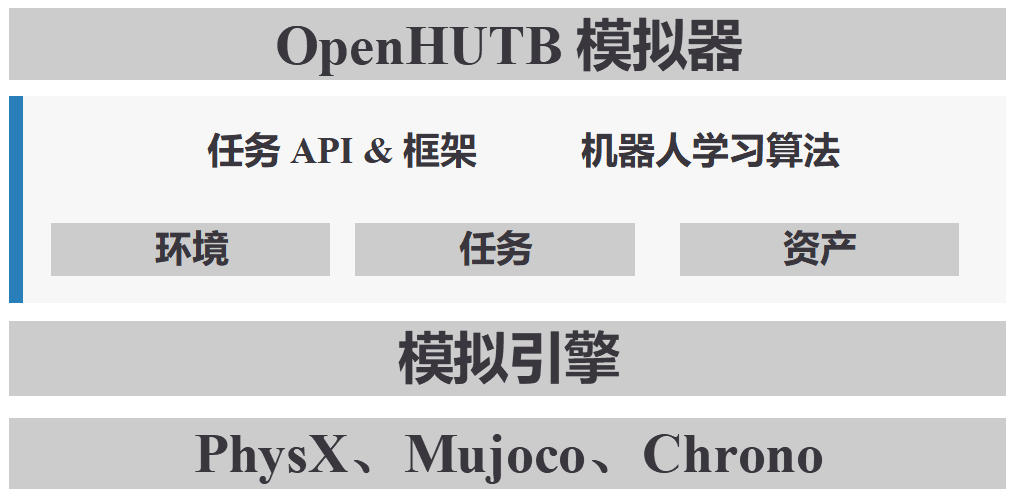
OpenHUTB 采用模块化架构,因此非常适合构建覆盖多种机体形态的机器人策略,包括人形机器人、肌肉骨骼人、地面载具、空域载具和水域载具。
机器人学习功能由模拟器和相关研究项目共同构成,包含环境搭建、策略训练,以及模仿学习和强化学习方法。模拟环境也可结合 NVIDIA® PhysX®、MuJoCo、Chrono 等物理引擎进行扩展;具体能力和依赖以各项目说明为准。
相关项目入口
- hutb 人车模拟器:模拟器仓库和 Python API。
- doc 人车文档:安装、Python API、场景制作和开发资料。
- neuro 神经原理:感知与神经网络相关研究和实验。
- PFC 规划:规划相关研究内容。
- move 控制原理:运动控制与生物力学相关内容。
本页最近一次修改:2026-11-15 · 盘国兵 · 提交
9815be3