水下机器人测绘任务仿真
基于 MuJoCo 的水下测绘任务层,实现 弓字形测线规划 → LOS 制导 → PI 速度/艏向控制 + 深度 PID → 覆盖率评估 的完整闭环,可脱离 Unreal 引擎单独运行。
与已有的 underwater_sim.py(基础流体/浮力/阻力/PID 悬浮)互补:那个脚本回答“ROV 在流体里怎么动”,本示例回答“ROV 怎么把一个作业区域扫完”。
功能组成
| 模块 | 文件 | 说明 |
|---|---|---|
| 路径规划 | src/underwater/survey_mission.py |
弓字形(lawnmower)测线生成,支持任意朝向与起点 |
| 制导 | 同上,LOSGuidance |
视线法(Line-Of-Sight)跟踪,输出期望艏向与横向偏差 |
| 覆盖评估 | 同上,CoverageTracker |
栅格化统计声呐扫幅对作业区域的覆盖比例 |
| 任务指标 | 同上,evaluate_mission |
横向偏差 RMS/峰值、航程、耗时、覆盖率 |
| 仿真 | src/underwater/survey_mission_sim.py |
MuJoCo 闭环仿真、控制律、数据记录与绘图 |
| 单元测试 | src/underwater/tests/test_survey_mission.py |
纯数学部分测试(不依赖 MuJoCo) |
原理
1. 覆盖路径规划
测线沿作业区域局部 X 方向往返,相邻测线沿 Y 方向等距排布:
其中 为区域宽度、 为期望测线间距。取整后再均分,保证实际间距不超过设定值,且最后一条测线正好落在边界上。
路径点会随规划整体旋转 heading 并平移到 origin,因此可以直接把作业区摆到世界坐标的任意位置。
2. LOS 制导
把当前位置 投影到当前测线段 上得到垂足 ,横向偏差定义为叉积:
路径左侧为正、右侧为负。前视点取 (且不越过 ),期望艏向为
当存在横向偏差时,前视方向自然指向测线,形成回中趋势;前视距离 越大越平缓、越小越激进。
3. 控制律
- 水平速度环(PI):把期望速度 与实际世界系速度做差,输出世界系推力,再投影到机体系限幅(模拟推进器能力上限)后转回世界系:
积分项用于抵消 MuJoCo 椭球流体模型带来的二次阻力(纯 P 控制会留下明显的稳态速度误差)。
-
艏向环(PD):,力矩限幅 。
-
深度环:复用
depth_controller.PIDDepthController,叠加静态浮力 前馈。
4. 覆盖率
作业区域被离散成 grid_resolution 见方的栅格,ROV 每走过一段航迹,就把以航迹点为圆心、直径 swath_width(声呐扫幅)的圆内栅格标记为已覆盖,段内按半格插值避免漏格。
工程上测线间距应略小于扫幅(即保留 10%–25% 的重叠率),否则跟踪误差会在测线交界处留下未覆盖的条带。
运行
cd src/underwater
pip install mujoco numpy matplotlib

# 无界面运行(保存航迹 CSV 与结果图)
python survey_mission_sim.py

# 同时打开 MuJoCo Viewer 观察
python survey_mission_sim.py --viewer
输出:
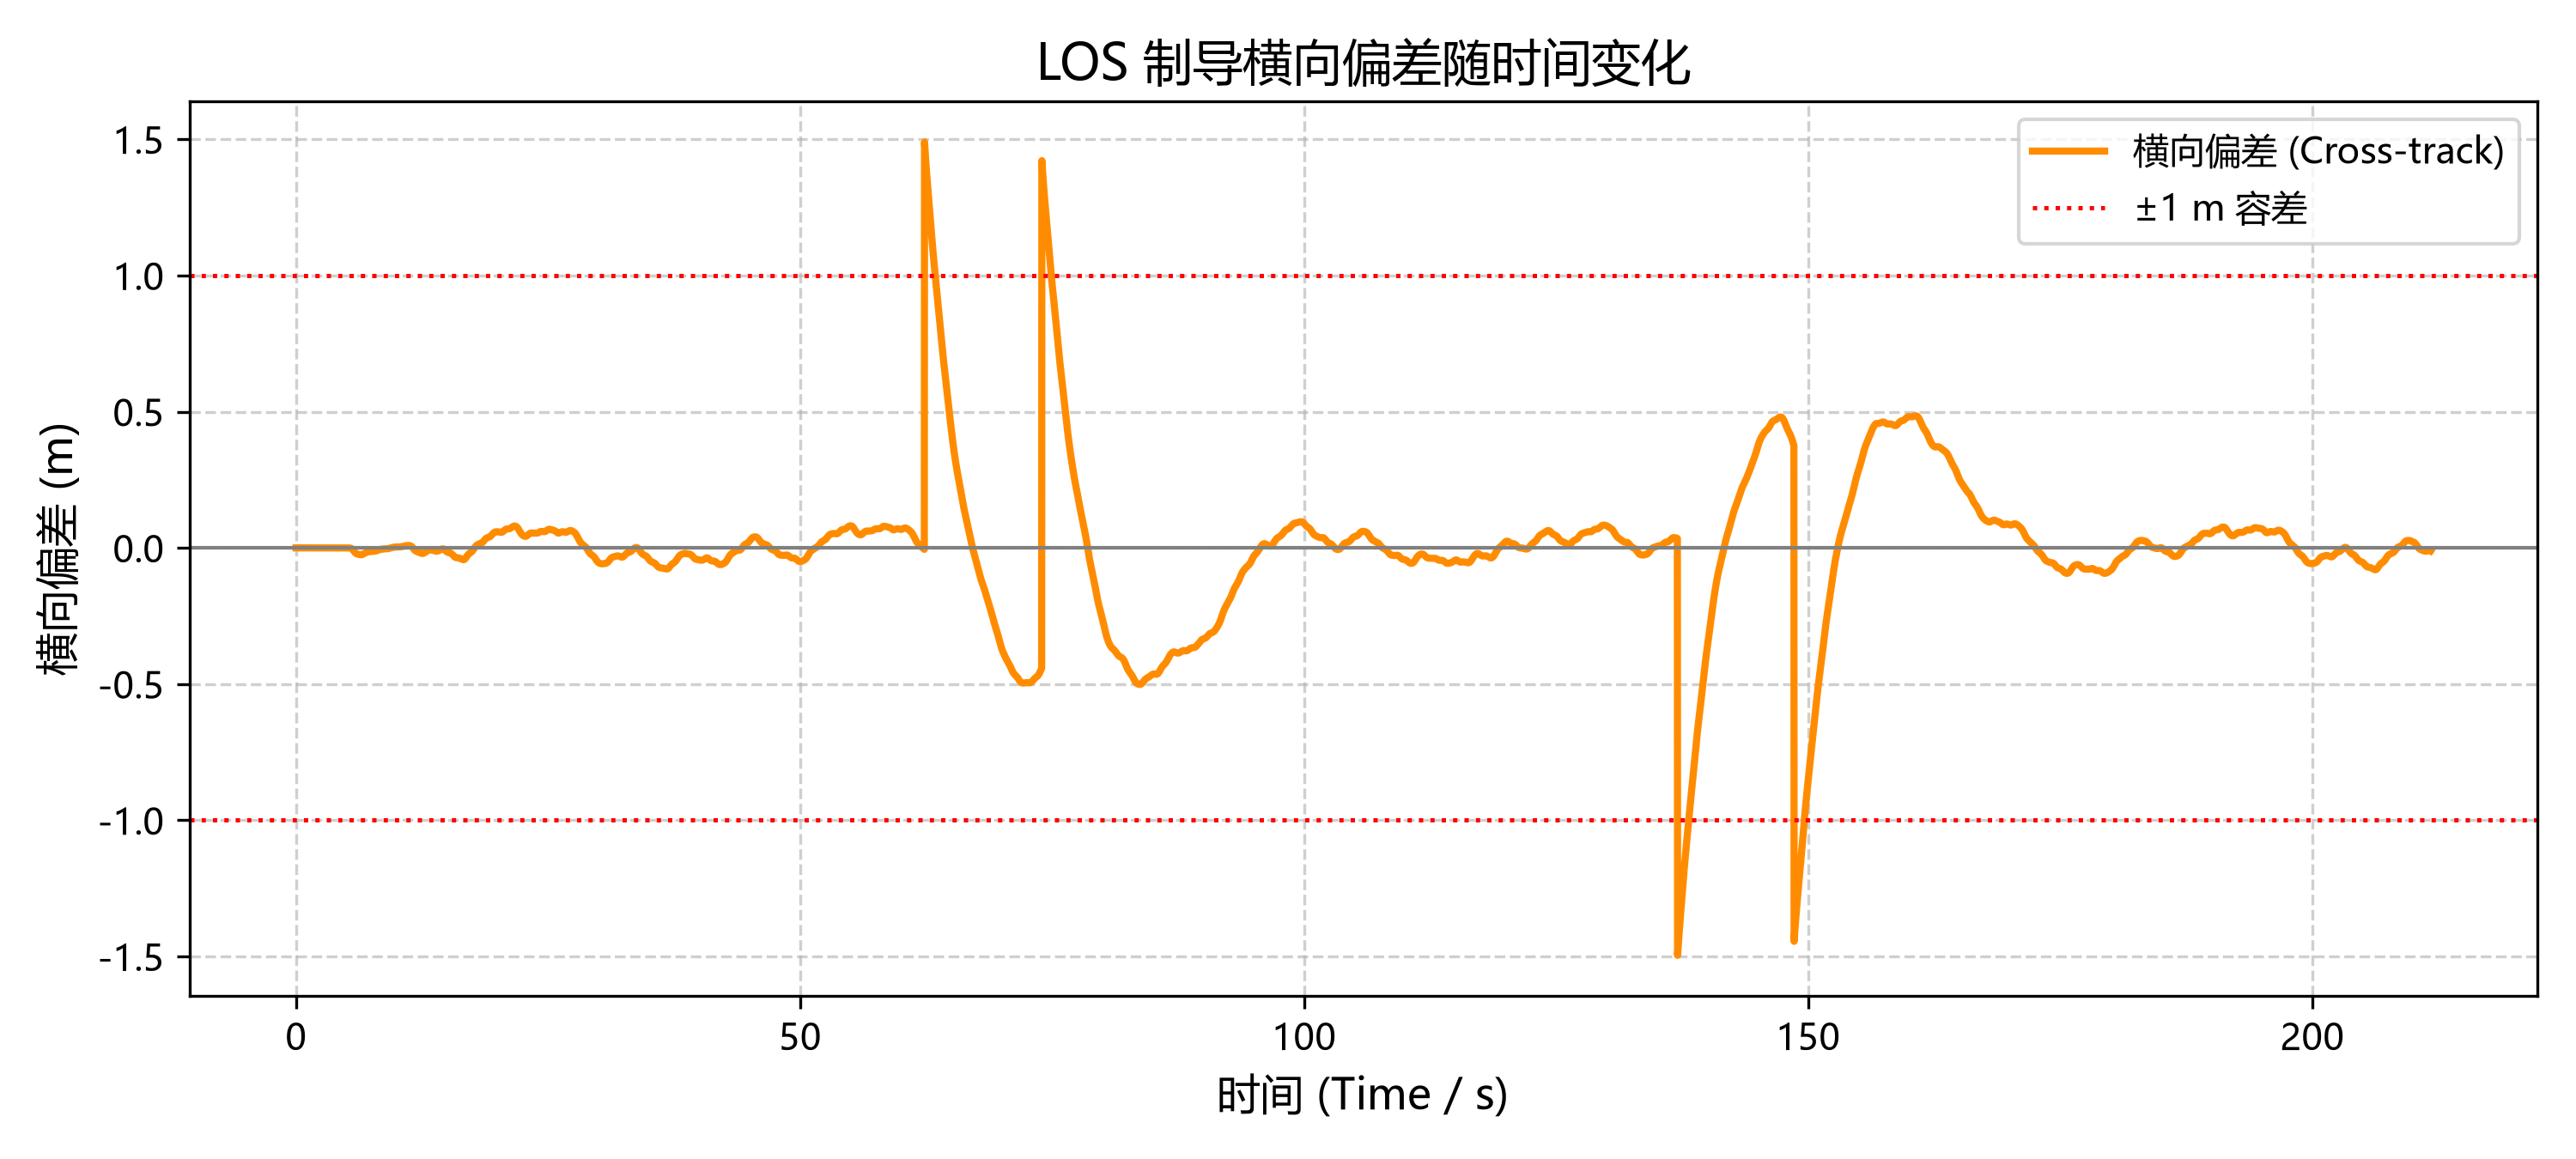
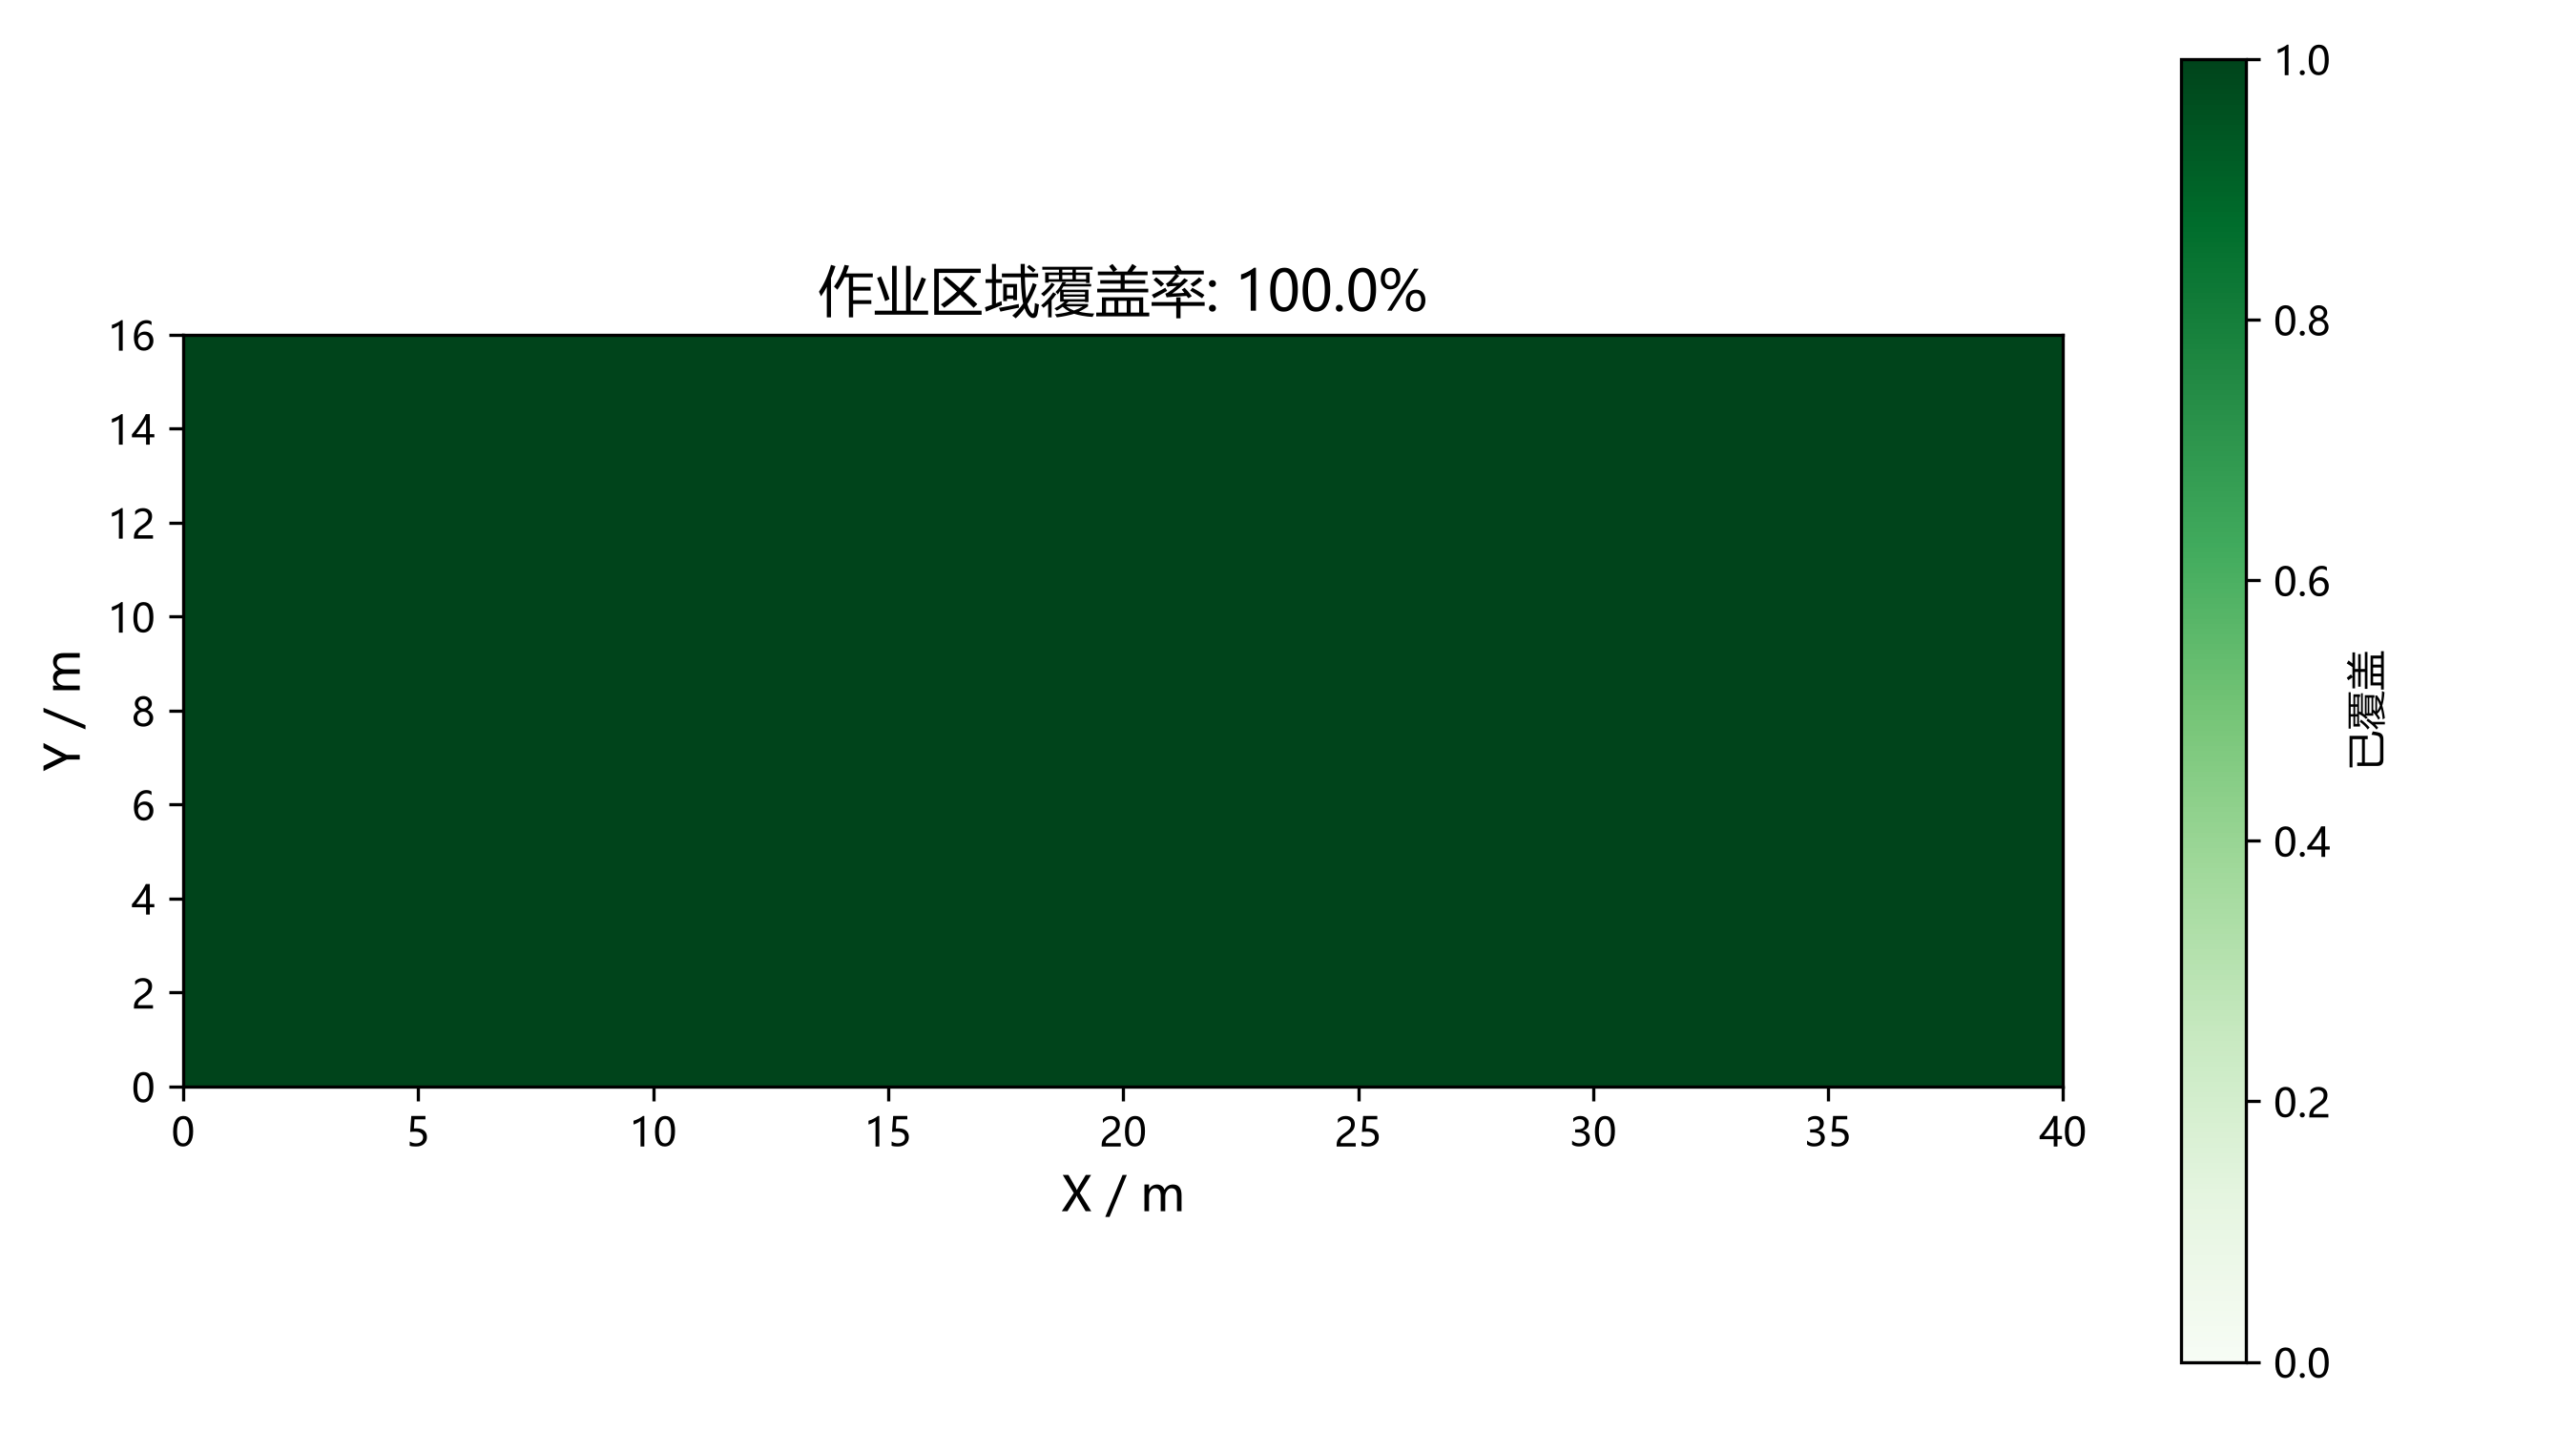
docs/img/underwater/survey_trajectory.png—— 规划测线 vs 实际航迹docs/img/underwater/survey_cross_track.png—— 横向偏差曲线docs/img/underwater/survey_coverage.png—— 覆盖率栅格图docs/img/underwater/survey_track.csv—— 时间、位置、速度、横向偏差
实测结果
默认配置(40 m × 16 m 作业区、测线间距 8 m、航速 1.0 m/s、目标深度 −5 m):
| 指标 | 数值 |
|---|---|
| 覆盖率 | 100.0 % |
| 横向偏差 RMS | 0.276 m |
| 横向偏差峰值 | 1.496 m(出现在测线末端的 180° 掉头处) |
| 实际航程 / 规划航程 | 131.9 m / 136.0 m |
| 任务耗时 | 211.7 s |
| 是否完成 | 是 |
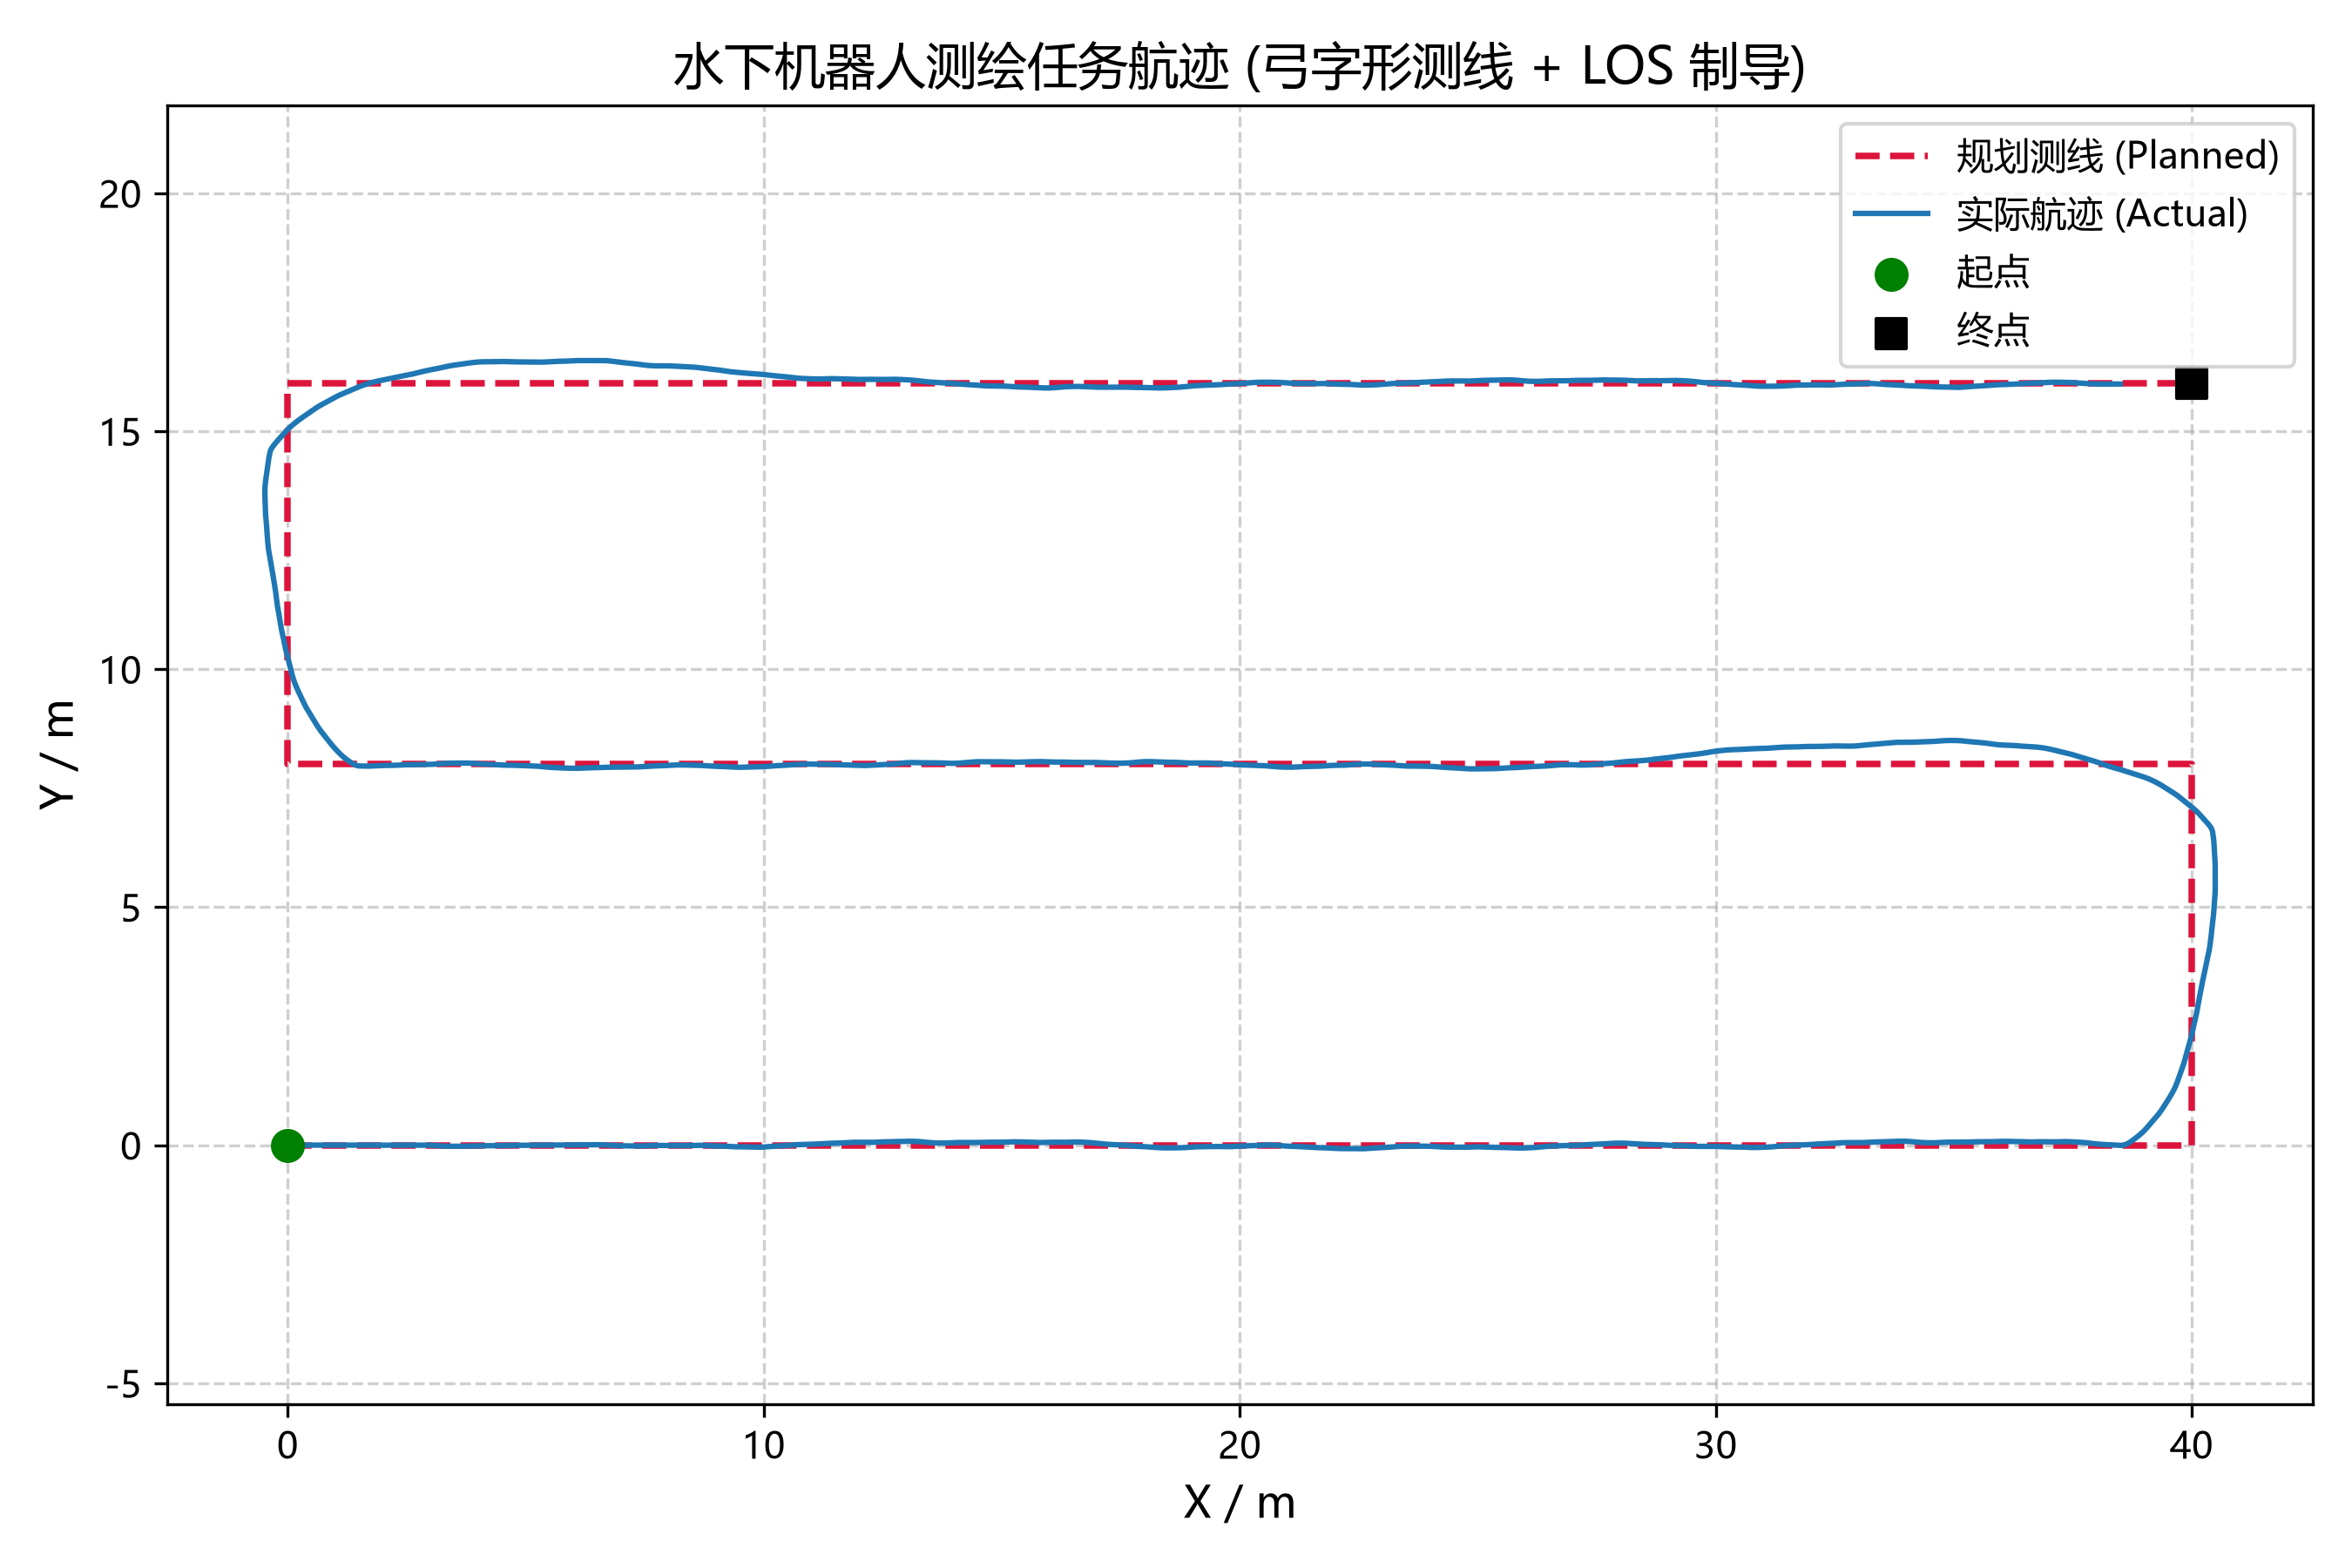
掉头时因为要同时完成减速转向,横向偏差会短时冲到 1.5 m 左右;直线段上偏差稳定在 ±0.2 m 内。
配置项
src/underwater/data/config.json 中的 survey_mission 段:
| 字段 | 含义 |
|---|---|
area_width / area_height |
作业区域尺寸 (m) |
lane_spacing |
期望测线间距 (m) |
origin / heading |
作业区域位置与朝向 |
target_depth |
测绘深度 (m,负值) |
cruise_speed |
巡航速度 (m/s) |
lookahead |
LOS 前视距离 (m) |
accept_radius |
路径点切换半径 (m) |
timeout_seconds |
仿真超时 (s) |
swath_width |
声呐扫幅 (m),建议取 lane_spacing × 1.1 ~ 1.25 |
grid_resolution |
覆盖率栅格边长 (m) |
controller.* |
速度环 / 艏向环增益与限幅 |
单元测试
cd src/underwater
python -m pytest tests/ -v
覆盖测线生成(边界、间距、蛇形交替、旋转平移、非法输入)、LOS 制导(偏差符号、回中趋势、航点切换)、覆盖率统计与指标汇总,共 14 个用例。