无人机与 ROS 的桥接模块(carlair_ros_bridge)
本模块在 CarlaAir(OpenHUTB 空地一体仿真) 与 ROS Noetic 之间提供统一桥接: 把 AirSim 的 NED 坐标统一换算为 ROS 的 ENU 坐标,向上暴露标准的位姿、图像、点云话题, 并接收速度与目标点指令,使感知、规划、控制、端到端各模块无需关心仿真器内部细节。
1. 运行架构
- Windows 侧:运行 CarlaAir 仿真器,同时提供两套 API
- CARLA:
localhost:2000(车辆、行人、天气、CARLA 原生传感器) - AirSim:
localhost:41451(无人机飞行、相机、激光雷达) - 虚拟机侧:ROS Noetic 运行本桥接模块,通过 TCP 连接宿主机的
41451端口
2. 环境准备
2.1 Windows 侧启动仿真器
cd CarlaAir-v0.1.7-Windows11-x86_64
SetupEnv.bat
TestEnv.bat
StartCarlaAir.bat Town01 --no-traffic --quality Low
等待终端输出 CarlaAir is ready.,此时 2000 与 41451 两个端口就绪。
显存较小的机器建议使用 Town01/Town02 小地图并配合 --quality Low。
2.2 配置 AirSim 传感器
将工程根目录下的 AirSimConfig/settings.json 换成本模块提供的配置(包含 RGB、深度、
语义分割相机与 16 线激光雷达),启动器每次启动会自动把它复制到
%USERPROFILE%\Documents\AirSim\settings.json。
需要注意其中雷达的 DataFrame 字段必须与 ROS 侧 sensor/lidar_frame 参数一致,
本模块统一使用 VehicleInertialFrame(点云落在 world 世界系,可与 /uav/odom 直接叠加);
若改成 SensorLocalFrame,则需把 sensor/lidar_frame 同步改为 sensor_local,
桥接层会用雷达位姿把点云变换到惯性系后再转 ENU。
2.3 虚拟机侧安装客户端
pip3 install airsim
3. 编译与运行
# 为避免与教材章节中的同名包冲突,单独建立一个小工作空间
mkdir -p ~/bridge_ws/src
ln -s ~/path/to/ros2/src/air/carlair_ros_bridge ~/bridge_ws/src/
cd ~/bridge_ws
catkin_make
source devel/setup.bash

# 启动(含环境自检节点)
roslaunch carlair_ros_bridge main.launch
宿主机地址可通过参数覆盖:
roslaunch carlair_ros_bridge main.launch host:=192.168.94.1
sim/vehicle_name 默认为空,表示使用 settings.json 中的默认载具;
只有在多机仿真时才需要显式指定(如 vehicle_name:=Drone1)。
4. 话题接口
| 方向 | 话题 | 类型 | 说明 |
|---|---|---|---|
| 发布 | /uav/odom |
nav_msgs/Odometry |
ENU 位姿与速度,默认 20 Hz |
| 发布 | /tf |
tf2_msgs/TFMessage |
world → base_link |
| 发布 | /camera/image_raw |
sensor_msgs/Image |
前视彩色图(bgr8,640×480),默认 20 Hz |
| 发布 | /camera/depth |
sensor_msgs/Image |
平面深度图(32FC1,单位米),默认 20 Hz |
| 发布 | /camera/seg |
sensor_msgs/Image |
语义分割伪彩色图(bgr8),默认关闭 |
| 发布 | /lidar/points |
sensor_msgs/PointCloud2 |
XYZ float32 世界系(ENU)点云,默认 10 Hz |
| 发布 | /uav/status |
std_msgs/String |
READY / HOVER / VELOCITY / GOAL / GOAL_DONE |
| 订阅 | /uav/cmd_vel |
geometry_msgs/Twist |
速度指令(默认机体系:前 / 左 / 上) |
| 订阅 | /uav/goal |
geometry_msgs/Point |
目标点(ENU),飞抵后自动悬停 |
安全设计:速度指令自动限幅;超过 cmd_timeout(默认 0.5 s)没有新指令即自动悬停;
目标点任务在独立线程执行,期间速度通道让位。
5. 坐标系换算
AirSim 使用 NED(北-东-地),ROS 使用 ENU(东-北-天),换算矩阵为
ENU = C · NED,   C = [[0, 1, 0],
                      [1, 0, 0],
                      [0, 0, -1]]

即 x_enu = y_ned,  y_enu = x_ned,  z_enu = -z_ned
姿态:R_enu = C · R_ned
恒等姿态(机头朝北)在 ENU 下的偏航角为 +90°,已在 tests/test_frames.py 中用单元测试锁定。
6. 传感器桥接(图像 / 深度 / 激光雷达)
6.1 图像:一次 RPC 取三路
image_pub.py 把彩色、深度、分割三路图像合并成一次 simGetImages 调用:
resp = client.simGetImages([
    airsim.ImageRequest("front_rgb",   0, False, False),   # Scene,BGRA
    airsim.ImageRequest("front_depth", 1, True,  False),   # DepthPlanar,float32
    airsim.ImageRequest("front_seg",   5, False, False),   # Segmentation
], vehicle_name=vehicle)
AirSim 的 RPC 是同步的,若三路各发一次调用,单帧耗时按往返次数线性增长; 合并成一次往返可拿到全部数据,把网络往返开销压到最低。实测在 640×480、RGB+深度 两路同发(约 2.4 MB/帧)下,跨 VMware NAT 的吞吐约为 7.3 Hz(见 §7 实测), 瓶颈在 msgpack 把深度图的 307200 个 float 解包成 Python 列表这一步,而非本模块的逻辑。
解码只用 numpy,不需要 OpenCV。AirSim 在 compress=False 时返回
width × height × 4 的 BGRA 平面数组,丢掉 alpha 后前三个通道正好是
B、G、R,与 ROS 的 bgr8 编码一一对应:
buf = np.frombuffer(bytes(resp.image_data_uint8), dtype=np.uint8)
bgr = buf.reshape(resp.height, resp.width, 4)[:, :, :3]
AirSim ImageType |
数据字段 | ROS encoding |
用途 |
|---|---|---|---|
0 Scene |
image_data_uint8(BGRA) |
bgr8 |
视觉感知、端到端网络的输入 |
1 DepthPlanar |
image_data_float(float32) |
32FC1 |
障碍距离、点云配准 |
5 Segmentation |
image_data_uint8(BGRA 伪彩色) |
bgr8 |
语义感知、标签生成 |
DepthPlanar 给出的是沿光轴的平面深度而不是透视深度,两者在针孔模型下满足
Z_planar = Z_perspective · cos θ , θ 为该像素与光轴的夹角
因此平面深度可以直接按针孔模型反投影:[X, Y, Z]ᵀ = Z_planar · K⁻¹ · [u, v, 1]ᵀ。
6.2 点云:坐标系与位姿变换
AirSim 的点云坐标系由 settings.json 中该雷达的 DataFrame 决定:
DataFrame |
含义 | 桥接处理 |
|---|---|---|
VehicleInertialFrame(默认) |
载具惯性系(NED 世界系,米),与 getMultirotorState 同源 |
只做 NED → ENU 轴变换 |
SensorLocalFrame |
雷达局部系 | 先用 LidarData.pose 变换到惯性系 |
本模块统一使用 VehicleInertialFrame,于是点云、里程计、目标点全部落在同一个
world(ENU) 坐标系内,后续 octomap 建图与路径规划不需要额外的外参标定。
当配置为 SensorLocalFrame 时,需要用雷达在惯性系中的位姿 (R, t) 做刚体变换
(LidarData.pose 即为该位姿,语义见 AirSim 官方 LIDAR 文档):
p_world_ned = R(q_pose) · p_sensor + t_pose
p_enu       = C · p_world_ned
tests/test_sensors_local.py 用「世界点 → 正向投影到雷达局部系 → 反解回世界系」的
往返一致性对此做了锁定。
6.3 PointCloud2 的二进制布局
每个点 3 个 float32(小端),依次 x、y、z:
point_step = 3 × 4 = 12   字节
row_step   = point_step × width
height     = 1            (无序点云)
fields     = x@0(FLOAT32), y@4(FLOAT32), z@8(FLOAT32)
is_dense   = 所有点均有限时为 True
该布局与 sensor_msgs.point_cloud2.create_cloud_xyz32() 完全一致,
这里手写以便在无 ROS 环境下对字节流做单元测试。
6.4 可选的点云预处理
| 参数 | 作用 | 公式 |
|---|---|---|
lidar/min_range / max_range |
环形滤波,去掉机身自反射与过远噪点 | 保留 min ≤ ‖p‖ ≤ max |
lidar/voxel_leaf |
体素栅格降采样,压缩点云 | 体素索引 k = ⌊p / leaf⌋,同格取均值 |
体素降采样用整数坐标 + np.unique 分组实现,复杂度 O(N log N),不依赖 PCL。
4 GB 显存 / 虚拟机 CPU 的场景下,voxel_leaf:=0.2 可把 6000+ 点压到 2000 点左右,
显著降低 RViz 与后续建图节点的负担。
6.5 传感器接口验证
roslaunch carlair_ros_bridge main.launch            # 默认同时开启相机与雷达

rostopic hz /camera/image_raw     # 实测 ≈7.3 Hz(640×480,RGB+深度同发)
rostopic hz /camera/depth         # 实测 ≈7.4 Hz
rostopic hz /lidar/points         # 实测 ≈10 Hz

rostopic echo -n1 /camera/image_raw/encoding       # bgr8
rostopic echo -n1 /camera/image_raw/step           # 1920 (=640×3)
rostopic echo -n1 /lidar/points/width              # 当前帧点数
rostopic echo -n1 /lidar/points/point_step         # 12

# 只用雷达、关掉相机(省虚拟机 CPU)
roslaunch carlair_ros_bridge main.launch publish_image:=false
本地(无 ROS / 仿真器 / GPU)可先跑桩测试:
python3 tests/test_sensors_local.py # 80 项,全部通过
7. 运行验证
# 环境自检(5 项:airsim 包、连接、位姿、相机、激光雷达)
rosrun carlair_ros_bridge main.py

# 位姿频率与内容
rostopic hz /uav/odom
rostopic echo -n1 /uav/odom

# 传感器频率(相机 20 Hz / 雷达 10 Hz)
rostopic hz /camera/image_raw
rostopic hz /camera/depth
rostopic hz /lidar/points

# 下发目标点,观察状态机
rostopic pub -1 /uav/goal geometry_msgs/Point "{x: 30.0, y: 10.0, z: -8.0}"
rostopic echo /uav/status

# 键盘控制(机体系速度)
rosrun teleop_twist_keyboard teleop_twist_keyboard.py cmd_vel:=/uav/cmd_vel
实测结果(Windows 侧真实 CarlaAir v0.1.7 + airsim 1.8.1,Town01 / --quality Low / 1280×720):
- 环境自检 5/5 通过(连接
127.0.0.1:41451成功) - RGB
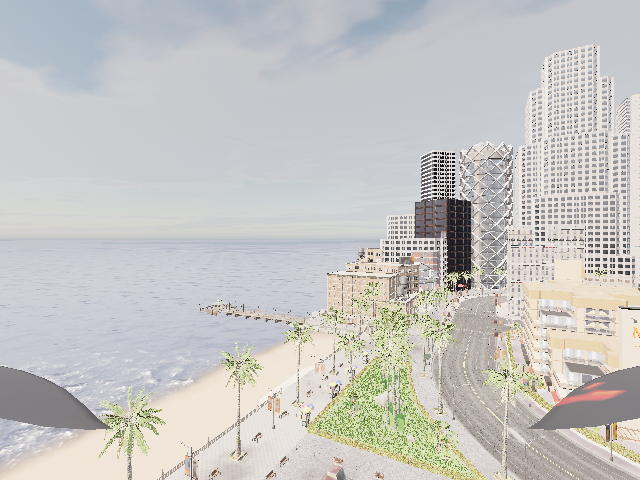
front_rgb:640×480×3 uint8,BGR 通道均值 (198.1, 204.9, 209.7) - 深度
front_depth:640×480 float32,最近 0.100 m、中位数 18.109 m、有限像素 100% - 分割
front_seg:640×480×3,共 12 种颜色 - 激光雷达
lidar1:6329–6343 点,ENU 包围盒x∈[-87.0, 92.4] y∈[-23.2, 93.8] z∈[-29.45, -4.75]; 此时机体位于 ENU(0.05, -0.05, -29.25),即贴地悬停(地面z=-29.45,建筑顶部到z=-4.75), 到机体距离最近 1.51 m、最远 100.00 m、中位数 3.28 m - 点云预处理:6343 → 环形滤波(0.3~60 m) 5959 → 体素 0.2 m 降采样 2356 点(压缩 62.9%),
PointCloud2数据段 28272 字节 = 2356 × 12,与布局约定一致 - 无人机控制:复位 / 起飞 / 爬升到 15 m / 悬停 均通过
- 传感器桥接本地桩测试:80/80 通过(
tests/test_sensors_local.py)
ROS 侧实测(虚拟机 Ubuntu 20.04 + ROS Noetic,经 192.168.94.1 连宿主机仿真器):
/uav/odom:20.004 Hz(min 0.040 s / max 0.059 s,与rate/odom_hz: 20一致)/lidar/points:10.000 Hz(min 0.095 s / max 0.103 s),单帧 4838–4932 点/camera/image_raw:7.285 Hz,encoding=bgr8/camera/depth:7.424 Hz
相机为什么是 ~7.3 Hz 而不是配置的 20 Hz:image_pub 的上限由 rate/image_hz: 20 决定,
但每帧要在一次 RPC 里取回 RGB(640×480×4 ≈ 1.2 MB)+ 深度(640×480 float32 ≈ 1.2 MB)
共约 2.4 MB,跨 VMware NAT 传输并由 msgpack 把 307200 个 float 解包成 Python 列表,
单帧实测约 137 ms,故吞吐被限制在 ~7.3 Hz。这是真实吞吐上限而非实现缺陷——
位姿(20 Hz)与点云(10 Hz)的数据量小,都能跑满配置频率,恰好形成一个可对比的性能结论。
需要更高帧率时,可把 settings.json 相机分辨率降到 320×240(约 4 倍数据量下降),
或 publish_depth:=false 只发彩色图。
上面这组数据由
sim_client的解码函数直接跑出来(等价于 ROS 节点内部的每一步), 因此可以在没有 ROS 的 Windows 侧独立复现,是"换一台机器验证"的证据之一。
7.1 深度图的取值细节
DepthPlanar 的数值范围里有一个容易踩的坑:天空等没有击中任何物体的像素会返回 65504,
这是半精度浮点(float16)的最大有限值,被 AirSim 当作"无穷远"使用。因此在做深度感知或
点云融合时必须先过滤:
depth = decode_depth(resp)
valid = np.isfinite(depth) & (depth < 100.0)     # 去掉 65504 的无穷远哨兵
若直接对整幅深度图求均值或反投影,天空区域会把结果整体拉偏。
7.2 msgpack 长度上限的坑(相机话题无消息)
在虚拟机(msgpack 0.6.2)上运行时,/camera/* 一度完全没有消息、节点表现为"无输出、很慢"。
日志显示:
ValueError: 307200 exceeds max_array_len(131072)
原因:msgpack 0.6.x 的解包器默认 max_array_len = 131072,而 AirSim 把深度图以 float 数组
返回(640×480 = 307200 个元素),超过上限后连接被关闭,取图请求永远等不到结果。
老版 msgpack(0.4.x,Windows 侧 conda 环境)没有这个上限,所以同样代码在两边表现不同。
修复:sim_client 在创建 AirSim 客户端之前调用 _raise_msgpack_limits(),把
max_array_len / max_bin_len / max_str_len / max_map_len 放宽到 2^31-1;
对不支持这些参数的 msgpack 老版本则探测后跳过。单元测试
tests/test_sensors_local.py 的 F 组用桩 msgpack 覆盖了"新版注入 / 老版跳过 / 幂等"三条路径。
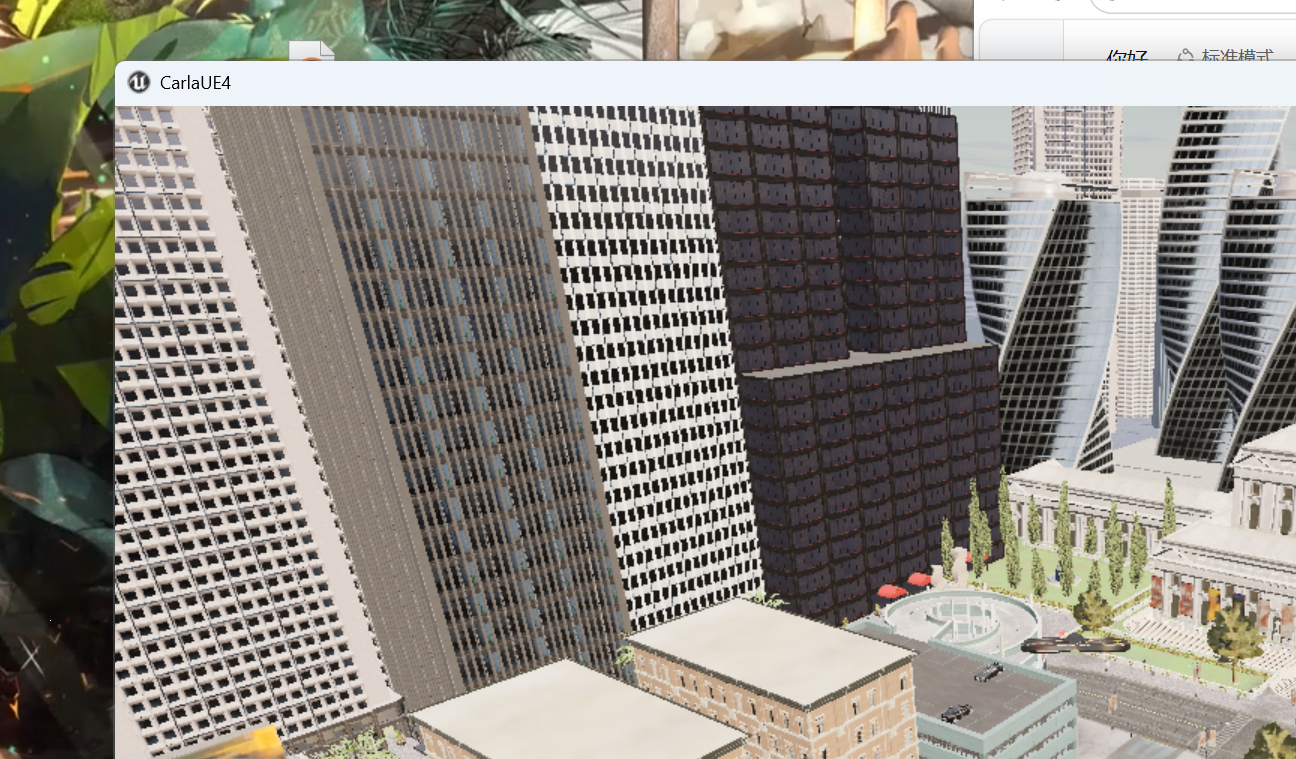
8. 效果图
仿真器鸟瞰场景:
无人机 RGB 相机画面:
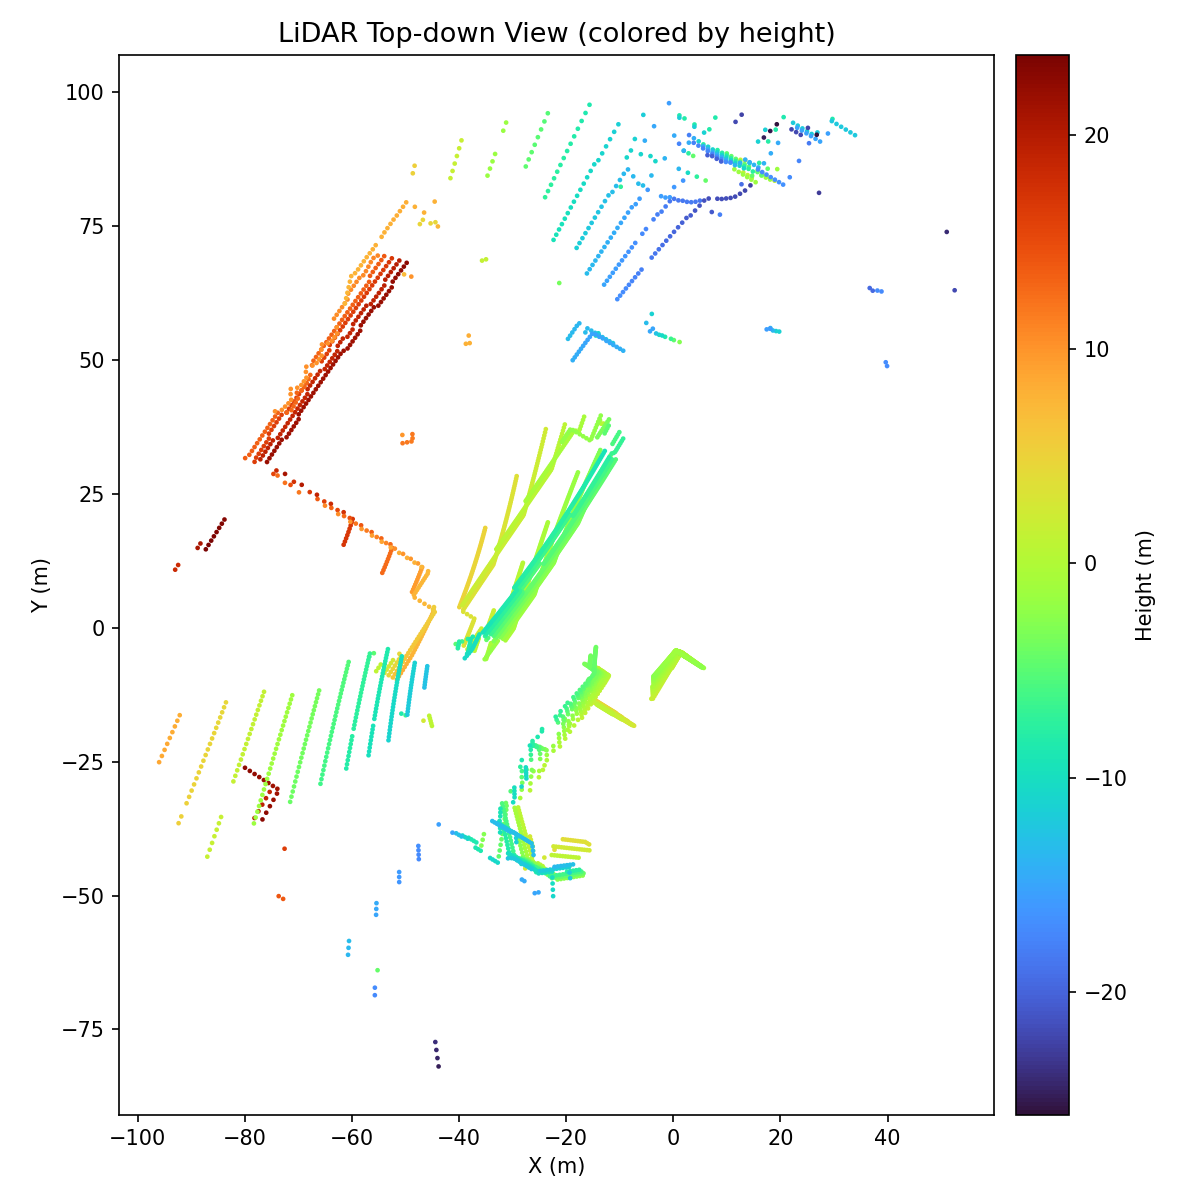
激光雷达点云(按高度着色):
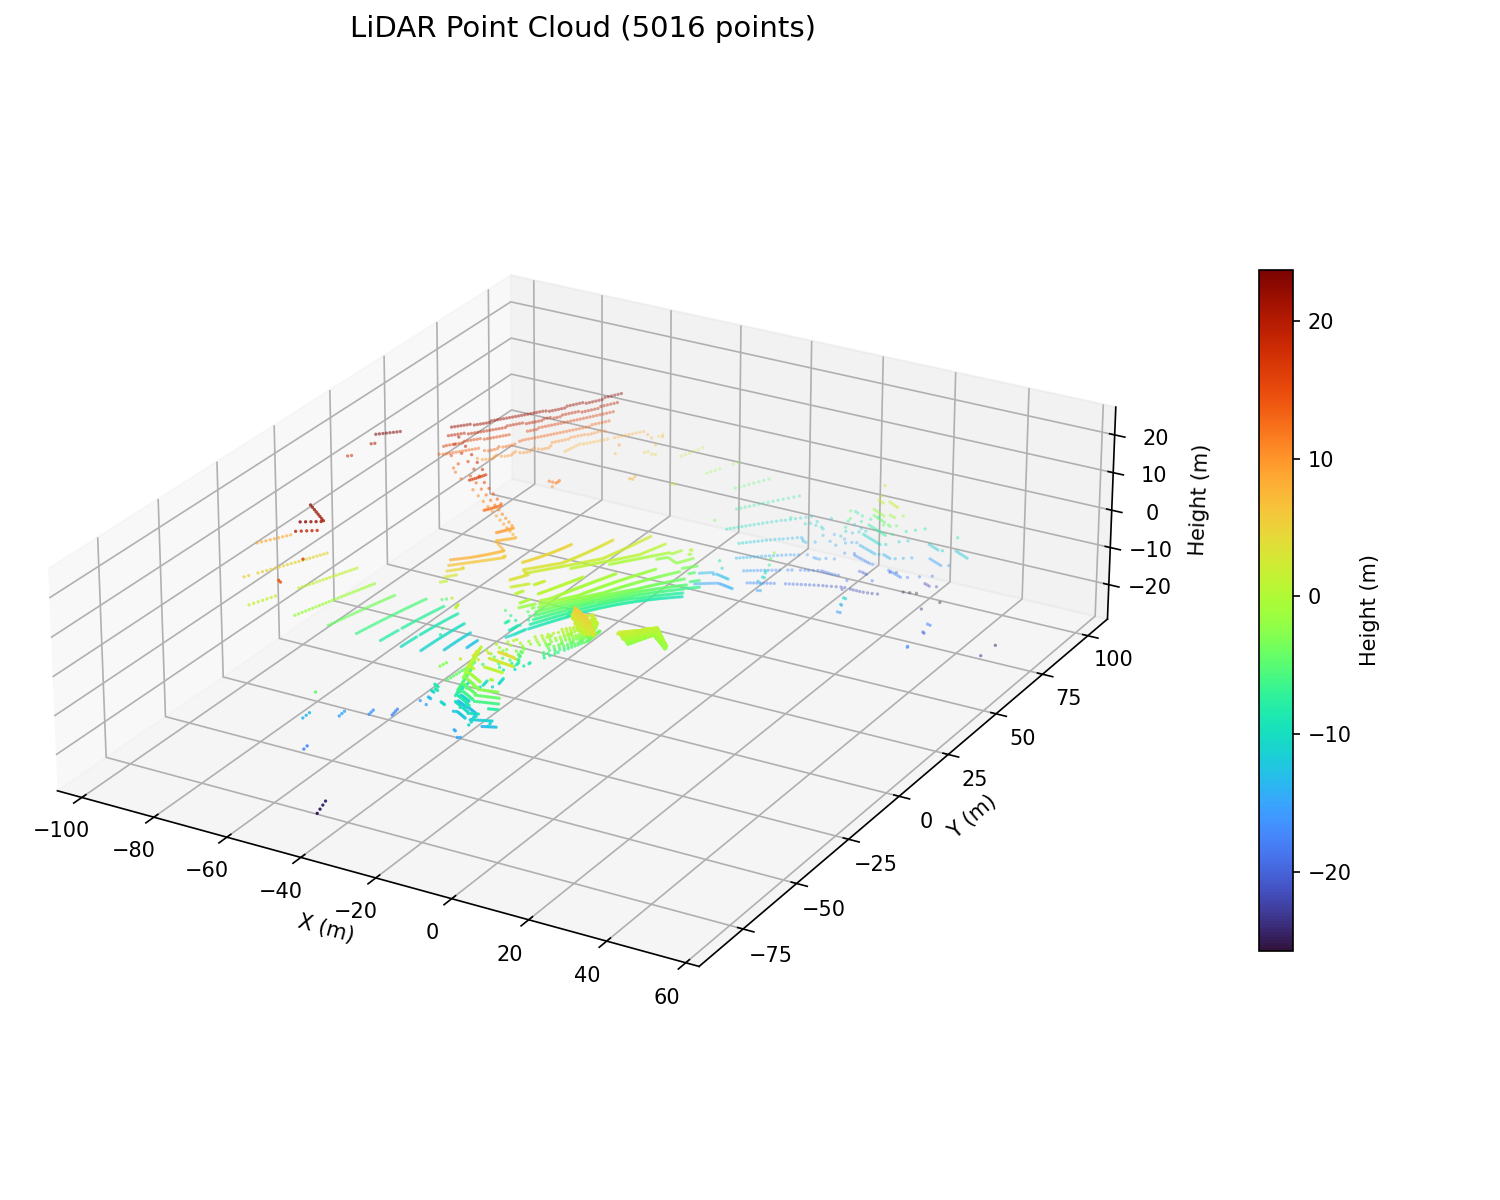
激光雷达点云俯视图(按高度着色,可见地面与建筑轮廓):
深度相机画面: