自动驾驶演示
随机路线
roslaunch carla_ad_demo carla_ad_demo.launch host:=172.21.108.47 timeout:=60000 town:='Carla/Maps/Town10HD_Opt' spawn_point:=-25,-134,0.5,0,0,-90
场景执行
roslaunch carla_ad_demo carla_ad_demo_with_scenario.launch host:=172.21.108.47 timeout:=60000 town:='Carla/Maps/Town10HD_Opt'
报错:
RLException: Invalid <arg> tag: environment variable 'SCENARIO_RUNNER_PATH' is not set.

Arg xml is <arg name="scenario_runner_path" default="$(env SCENARIO_RUNNER_PATH)"/>
The traceback for the exception was written to the log file
原因:必须指定SCENARIO_RUNNER_PATH,指向 scenario runner 的路径。
拓展:四份作业的统一调度入口与量化性能评价
本文的自动驾驶演示通过 roslaunch 拉起 carla_ad_demo 做单次演示(随机路线或场景执行),
只输出运行日志、没有量化指标。下面是在该演示思路基础上自主实现的一套
「四份作业统一调度 + 真实测量的性能评价」,
代码位于
src/ground/carla_benchmark_suite,
详细介绍(指标定义、源码解析、完整实测数据)见
CARLA 作业综合整合与性能评价。
与本文示例的区别
| 对比项 | 本文示例(自动驾驶演示) | 本拓展模块 |
|---|---|---|
| 技术路线 | roslaunch carla_ad_demo |
CARLA Python API 直连 + 统一调度入口 |
| 是否依赖 ros-bridge | 必须编译并运行 ros-bridge | 不需要,仅需 carla Python 客户端 |
| 是否依赖 scenario runner | 需要,且必须设 SCENARIO_RUNNER_PATH(正是本文记录的报错原因) |
不需要 |
| 功能范围 | 单次演示(随机路线 / 场景执行) | 统一调度 4 个子作业 + 量化性能评价 |
| 性能指标 | 无(只有运行日志) | 真实测量的精度 / 时延 / 平滑度 / 覆盖率指标表与对比图 |
| 指标可复现性 | — | --benchmark 离线可复现,无需 CARLA 服务端 |
| 无 CARLA / 无图形界面时 | 无法运行 | --list 与 --benchmark 均可离线运行 |
复用本文的配置步骤
CARLA 服务端的启动、宿主机 IP 与端口 2000 的查看等步骤 与已有示例完全一致,此处不再重复,请参考 设置并连接到 Carla 模拟器 的 「启动 Carla 服务器」与「使用 Carla 客户端启动 Ego Vehicle」小节; 连接失败的排查见同一篇的「常见问题」小节。
不要从头到尾照做已有示例
本文的演示需要 scenario runner 并设置 SCENARIO_RUNNER_PATH。
本拓展模块不需要 scenario runner,也不需要 ros-bridge,
本文的编译与环境变量步骤可以跳过。
本拓展新增的内容
- 统一调度入口:一个命令拉起四份作业中的任意一个
(
control/perception/navigation/end_to_end), 用--分隔透传子作业参数,子作业新增参数时无需改动本模块。 - 真实测量的性能评价:
--benchmark会实际训练并回放各模块, 量测感知准确率、控制 MSE、横向误差 RMSE、建图覆盖率、导航误差、 端到端 MAE 与方向一致率、转向平滑度 AoS、推理时延等指标。 - 离线可复现:全部评测不连接 CARLA 服务端即可完成, 适合在无 GPU 的虚拟机或 CI 中复现。
- 指标可视化:导出指标 JSON 与对比图;对比图按组内最大值归一化条长, 并用点阵标注真实数值,解决"小数值指标在图上看不见"的问题。
- ROS 指标话题:把评测指标发布到
/carla/benchmark/metrics,便于记录到 rosbag。 - 副本一致性回归测试:
nn_models.py在各功能包内各有一份副本, 该测试在副本出现分歧时失败并列出差异文件,防止"修了一个包、忘了另一个包"。
运行本拓展模块
除本文所需环境外,只需补装 CARLA 0.9.16 的 Python 客户端 (各模块神经网络均为纯 numpy 实现,无需 TensorFlow/PyTorch):
pip3 install <CARLA>/PythonAPI/carla/dist/carla-0.9.16-cp310-cp310-manylinux_2_31_x86_64.whl
在线下查看模块总览并运行基准评测(不需要 CARLA 服务端):
python3 src/ground/carla_benchmark_suite/main.py --list
python3 src/ground/carla_benchmark_suite/main.py --benchmark --save_dir ~/shots --out ~/shots/report.json
调度具体子作业(--host 的填法与本文一致:填宿主机 IP):
# 作业二:离线取证
python3 src/ground/carla_benchmark_suite/main.py --target perception -- --headless --demo
# 作业三:在线建图 + NN 导航
python3 src/ground/carla_benchmark_suite/main.py --target navigation -- --mode run --host 172.21.108.47 --goal "20,8"
# 作业四:训练端到端 CNN
python3 src/ground/carla_benchmark_suite/main.py --target end_to_end -- --mode train --epochs 60
使用 launch 启动(ROS 2 / ROS 1):
# ROS 2:发布评测指标 / 调度子模块
ros2 launch carla_benchmark_suite main.launch.py
ros2 launch carla_benchmark_suite main.launch.py target:=navigation host:=172.21.108.47
# ROS 1
roslaunch carla_benchmark_suite main.launch benchmark:=true
roslaunch carla_benchmark_suite main.launch target:=perception host:=172.21.108.47
实测结果
本机实测(--benchmark --epochs 60 --samples 60,无需 CARLA 服务端):
| 模块 | 指标 | 数值 |
|---|---|---|
| 作业二 感知 | 感知 NN 准确率 | 0.9850 |
| 作业二 控制 | 控制 NN MSE | 0.01893 |
| 作业二 跟踪 | 横向误差 RMSE | 0.9608 m |
| 作业三 建图 | 建图覆盖率 | 0.2919(占据格 1387) |
| 作业三 导航 | 规划 NN MSE | 0.00610 |
| 作业三 导航 | 导航最近距离 | 1.4539 m(阈值 1.5 m,已到达) |
| 作业四 端到端 | MAE / 方向一致率 | 0.10093 / 0.9500 |
| 作业四 端到端 | 零输出基线 MAE | 0.40678(网络优于基线 4.0 倍) |
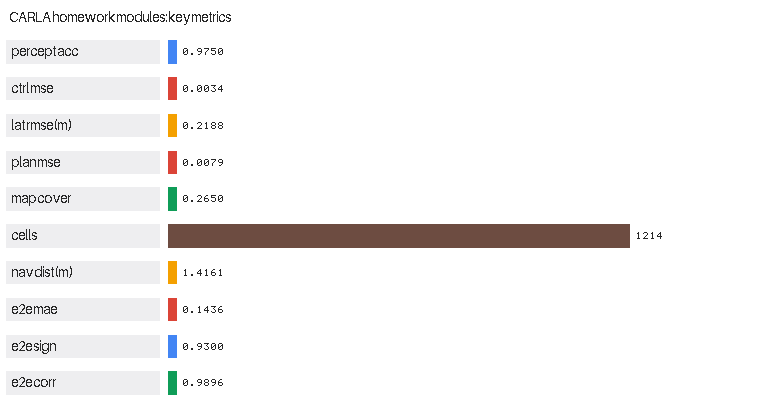
完整的指标定义、横向对比与评价过程记录见 CARLA 作业综合整合与性能评价 第 6 节。