3.1本章聚焦于开发Gazebo环境并使用仿真小车进行可视化避障
适用系统:Ubuntu 20.04 LTS (Focal Fossa) ROS 版本:ROS Noetic(ROS1 最终版本) Gazebo 版本:Gazebo Classic 11 文档说明:本文档记录从零开始安装 ROS Noetic + Gazebo Classic 11 仿真环境的完整流程,包含排查与验证方法。
目录
- 一、环境说明
- 二、安装 ROS Noetic
- 三、安装 Gazebo Classic 11
- 四、安装 gazebo_ros_pkgs(ROS 桥接包)
- 五、配置环境变量
- 六、验证 ROS + Gazebo 集成
- 七、实验结果
- 八、常见问题与解决方案
- 九、一键检查脚本
- 十、后续学习建议
- 十一、基于Gazebo仿真的神经网络小车避障实验
一、环境说明
| 项目 | 版本/说明 |
|---|---|
| 操作系统 | Ubuntu 20.04 LTS (Focal Fossa) |
| ROS 版本 | ROS Noetic Ninjemys |
| Gazebo 版本 | Gazebo Classic 11.15.1 |
| 适用场景 | 机器人仿真、SLAM、导航、控制算法验证 |
⚠️ 重要提示 - Gazebo Classic 已于 2025 年 1 月停止维护,但 ROS Noetic 仍然使用它,现有教程和项目完全兼容。 - Ubuntu 20.04 必须搭配 Gazebo 11,不要误装
gazebo9(那是 Ubuntu 18.04 + ROS Melodic 的标配)。 - 后续若需迁移,可考虑 Gazebo Sim(新版)/ Ignition,但 ROS1 生态目前仍以 Classic 为主。
二、安装 ROS Noetic
2.1 配置 ROS 软件源
sudo sh -c 'echo "deb http://packages.ros.org/ros/ubuntu focal main" > /etc/apt/sources.list.d/ros-noetic.list'
sudo apt-key adv --keyserver 'hkp://keyserver.ubuntu.com:80' --recv-key C1CF6E31E6BADE8868B172B4F42ED6FBAB17C654
若官方源访问慢,可改用清华、中科大等国内镜像源。
2.2 更新并安装完整桌面版
强烈建议安装 ros-noetic-desktop-full,它已包含 Gazebo、RViz、rqt 等全套工具:
sudo apt update
sudo apt install ros-noetic-desktop-full
2.3 初始化 rosdep
sudo apt install python3-rosdep2
sudo rosdep init
rosdep update
若因网络问题失败,可使用 fishros 一键配置工具或手动替换 rosdistro 为国内镜像。
2.4 配置环境变量
echo "source /opt/ros/noetic/setup.bash" >> ~/.bashrc
source ~/.bashrc
2.5 验证 ROS 安装
roscore
终端输出 ROS master 启动信息即表示成功(按 Ctrl+C 退出)。
三、安装 Gazebo Classic 11
若
ros-noetic-desktop-full已安装成功,通常已包含 Gazebo 11。若终端输入gazebo提示Command not found,则需要单独安装。
3.1 安装 Gazebo 11 本体
sudo apt update
sudo apt install gazebo11 libgazebo11-dev
关键点:必须显式指定
gazebo11,不要只敲sudo apt install gazebo,否则系统可能会提示安装gazebo9(版本不匹配)。
3.2 验证 Gazebo 独立运行
gazebo
应弹出 Gazebo GUI 窗口,左侧有 Insert 标签,中央显示网格和坐标轴。
3.3 查看版本
gazebo --version
期望输出类似:
Gazebo multi-robot simulator, version 11.15.1
四、安装 gazebo_ros_pkgs(ROS 桥接包)
gazebo_ros_pkgs 是 ROS 与 Gazebo 通信的桥梁,提供 gazebo_ros 节点、传感器 / 执行器插件等。
4.1 安装核心桥接包
sudo apt install ros-noetic-gazebo-ros-pkgs ros-noetic-gazebo-ros-control
表格
| 包名 | 作用 |
|---|---|
ros-noetic-gazebo-ros-pkgs |
提供 gazebo_ros 节点、gazebo_plugins 插件集 |
ros-noetic-gazebo-ros-control |
ROS Control 与 Gazebo 的集成,用于控制器管理 |
4.2 验证安装
rospack find gazebo_ros
期望输出:
/opt/ros/noetic/share/gazebo_ros
五、配置环境变量
5.1 添加 Gazebo 模型路径
编辑 ~/.bashrc,在末尾追加:
export GAZEBO_MODEL_PATH=$GAZEBO_MODEL_PATH:/opt/ros/noetic/share/gazebo-11/models
5.2 source Gazebo 环境脚本
echo "source /usr/share/gazebo/setup.sh" >> ~/.bashrc
source ~/.bashrc
5.3 刷新命令缓存(可选)
若之前输入过 gazebo 提示找不到,执行以下命令刷新 bash 哈希表:
hash -r
六、验证 ROS + Gazebo 集成
6.1 用 ROS 方式启动 Gazebo
⚠️ 重要提醒: 使用
rosrun、rostopic这类ROS命令前,必须加载ROS Noetic环境。 新开终端都需要执行下面这条命令(前面已经写入.bashrc的话,新开终端会自动加载,不用手动敲):source /opt/ros/noetic/setup.bash
新开终端运行:
rosrun gazebo_ros gazebo
或使用 launch 文件(推荐):
roslaunch gazebo_ros empty_world.launch
注意:建议使用 ROS 命令启动 Gazebo,而不是直接敲
gazebo,这样能自动加载 ROS 插件、发布/clock、/gazebo/model_states等话题。
6.2 检查 ROS 话题
新开终端:
rostopic list | grep gazebo
应能看到:
/gazebo/link_states
/gazebo/model_states
/gazebo/parameter_descriptions
/gazebo/parameter_updates
/gazebo/set_link_state
/gazebo/set_model_state
6.3 在 Gazebo 中生成测试模型
新开终端:
rosrun gazebo_ros spawn_model -database box -urdf -model test_box -x 1 -y 0
6.4 使用 launch 文件启动(推荐方式)
在功能包内新建launch/gazebo_test.launch,写入:
<launch>
  <include file="$(find gazebo_ros)/launch/empty_world.launch">
    <arg name="paused" value="false"/>
    <arg name="use_sim_time" value="true"/>
    <arg name="gui" value="true"/>
  </include>
</launch>
CMakeLists.txt与package.xml文档在src/chap3代码中
编译后运行:
roslaunch any_avoidance gazebo_test.launch
七、实验结果
7.1 实验环境
表格
| 项目 | 内容 |
|---|---|
| 操作系统 | Ubuntu 20.04 LTS |
| ROS 版本 | ROS Noetic |
| Gazebo 版本 | Gazebo Classic 11.15.1 |
| 启动命令 | rosrun gazebo_ros gazebo |
| 启动时间 | 2026-09-20 19:49 |
7.2 实验结果截图
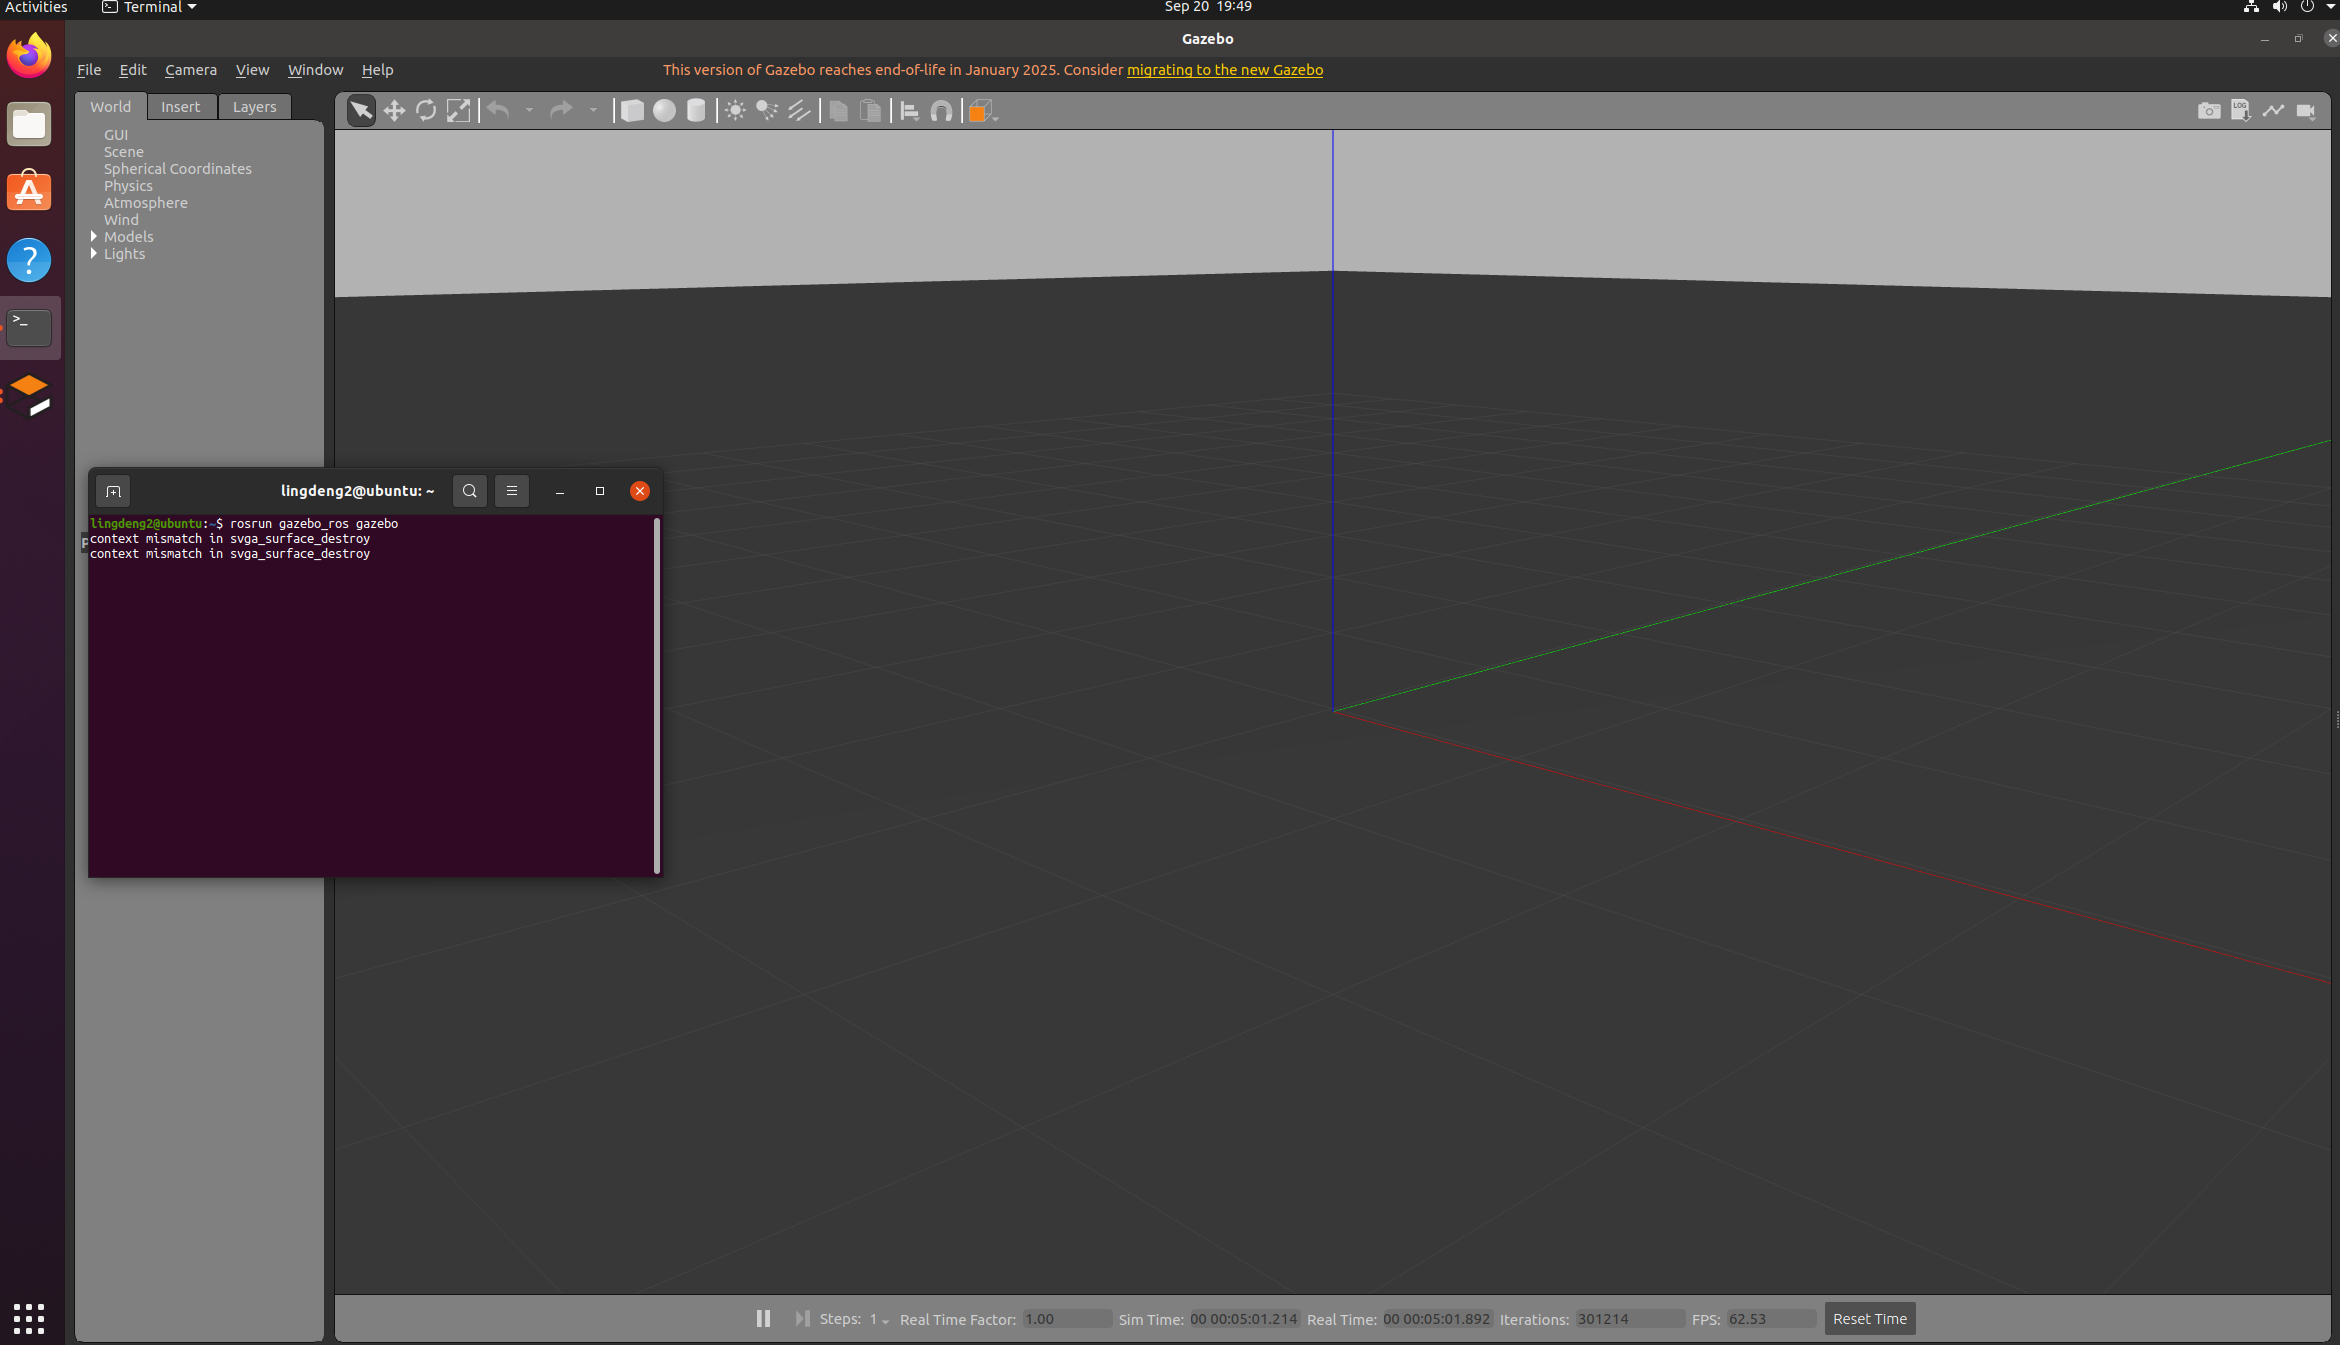 通过
rosrun gazebo_ros gazebo 命令成功启动 Gazebo Classic 11,界面完整显示 3D 视图、坐标轴与仿真控制栏。
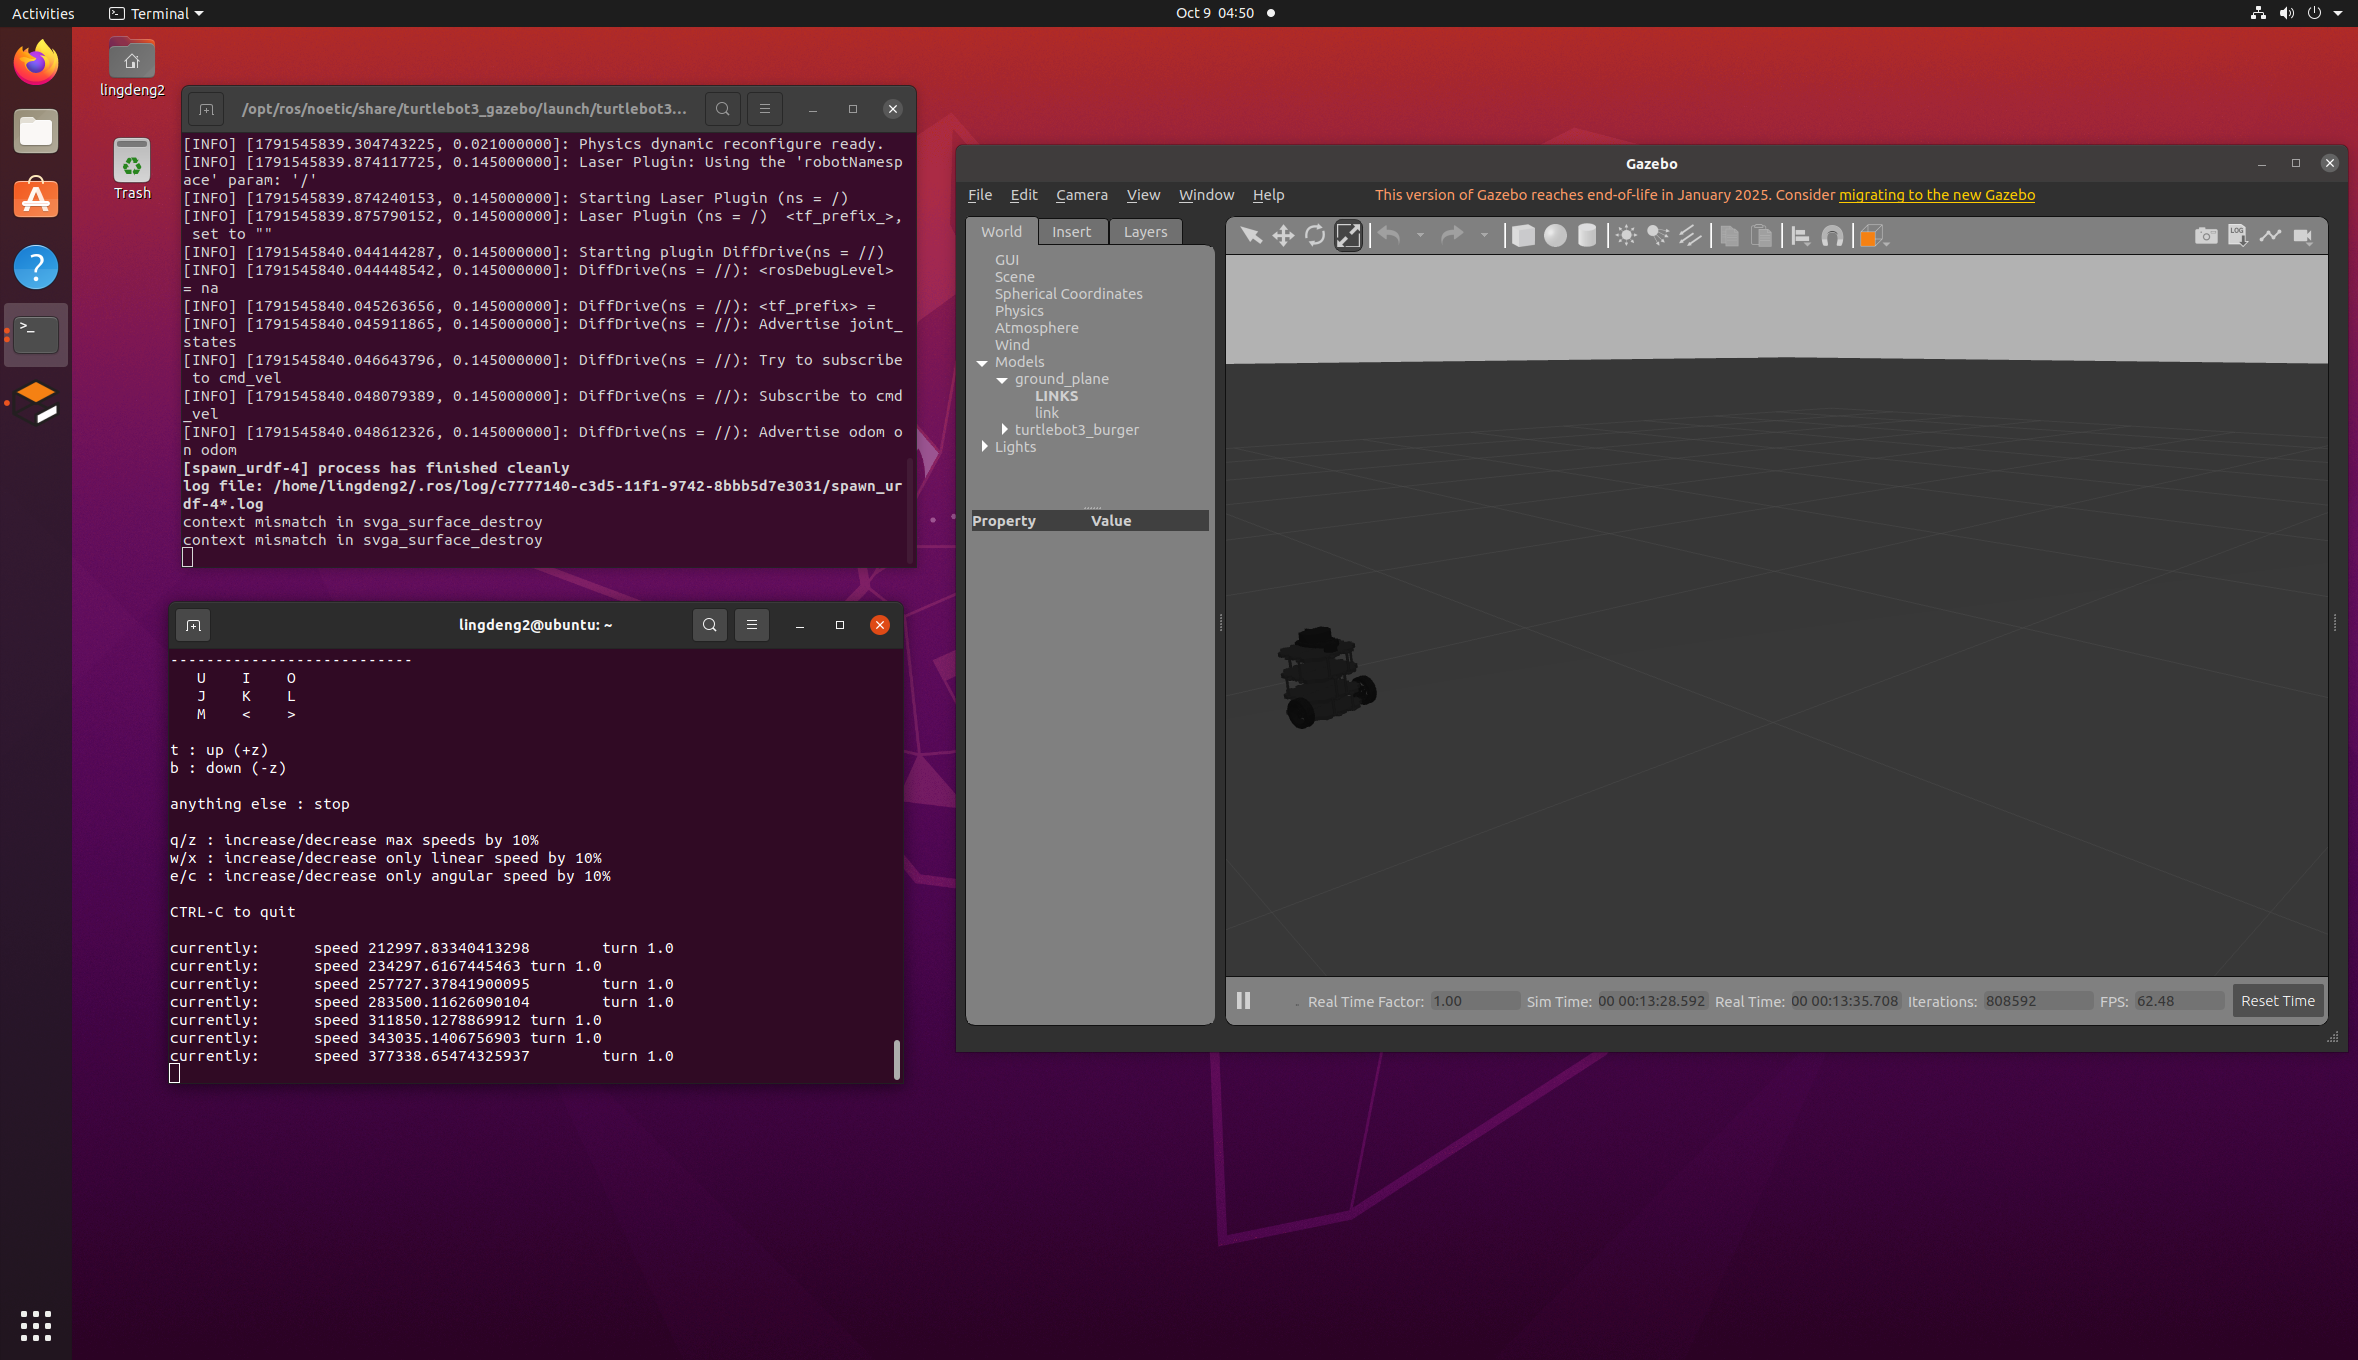
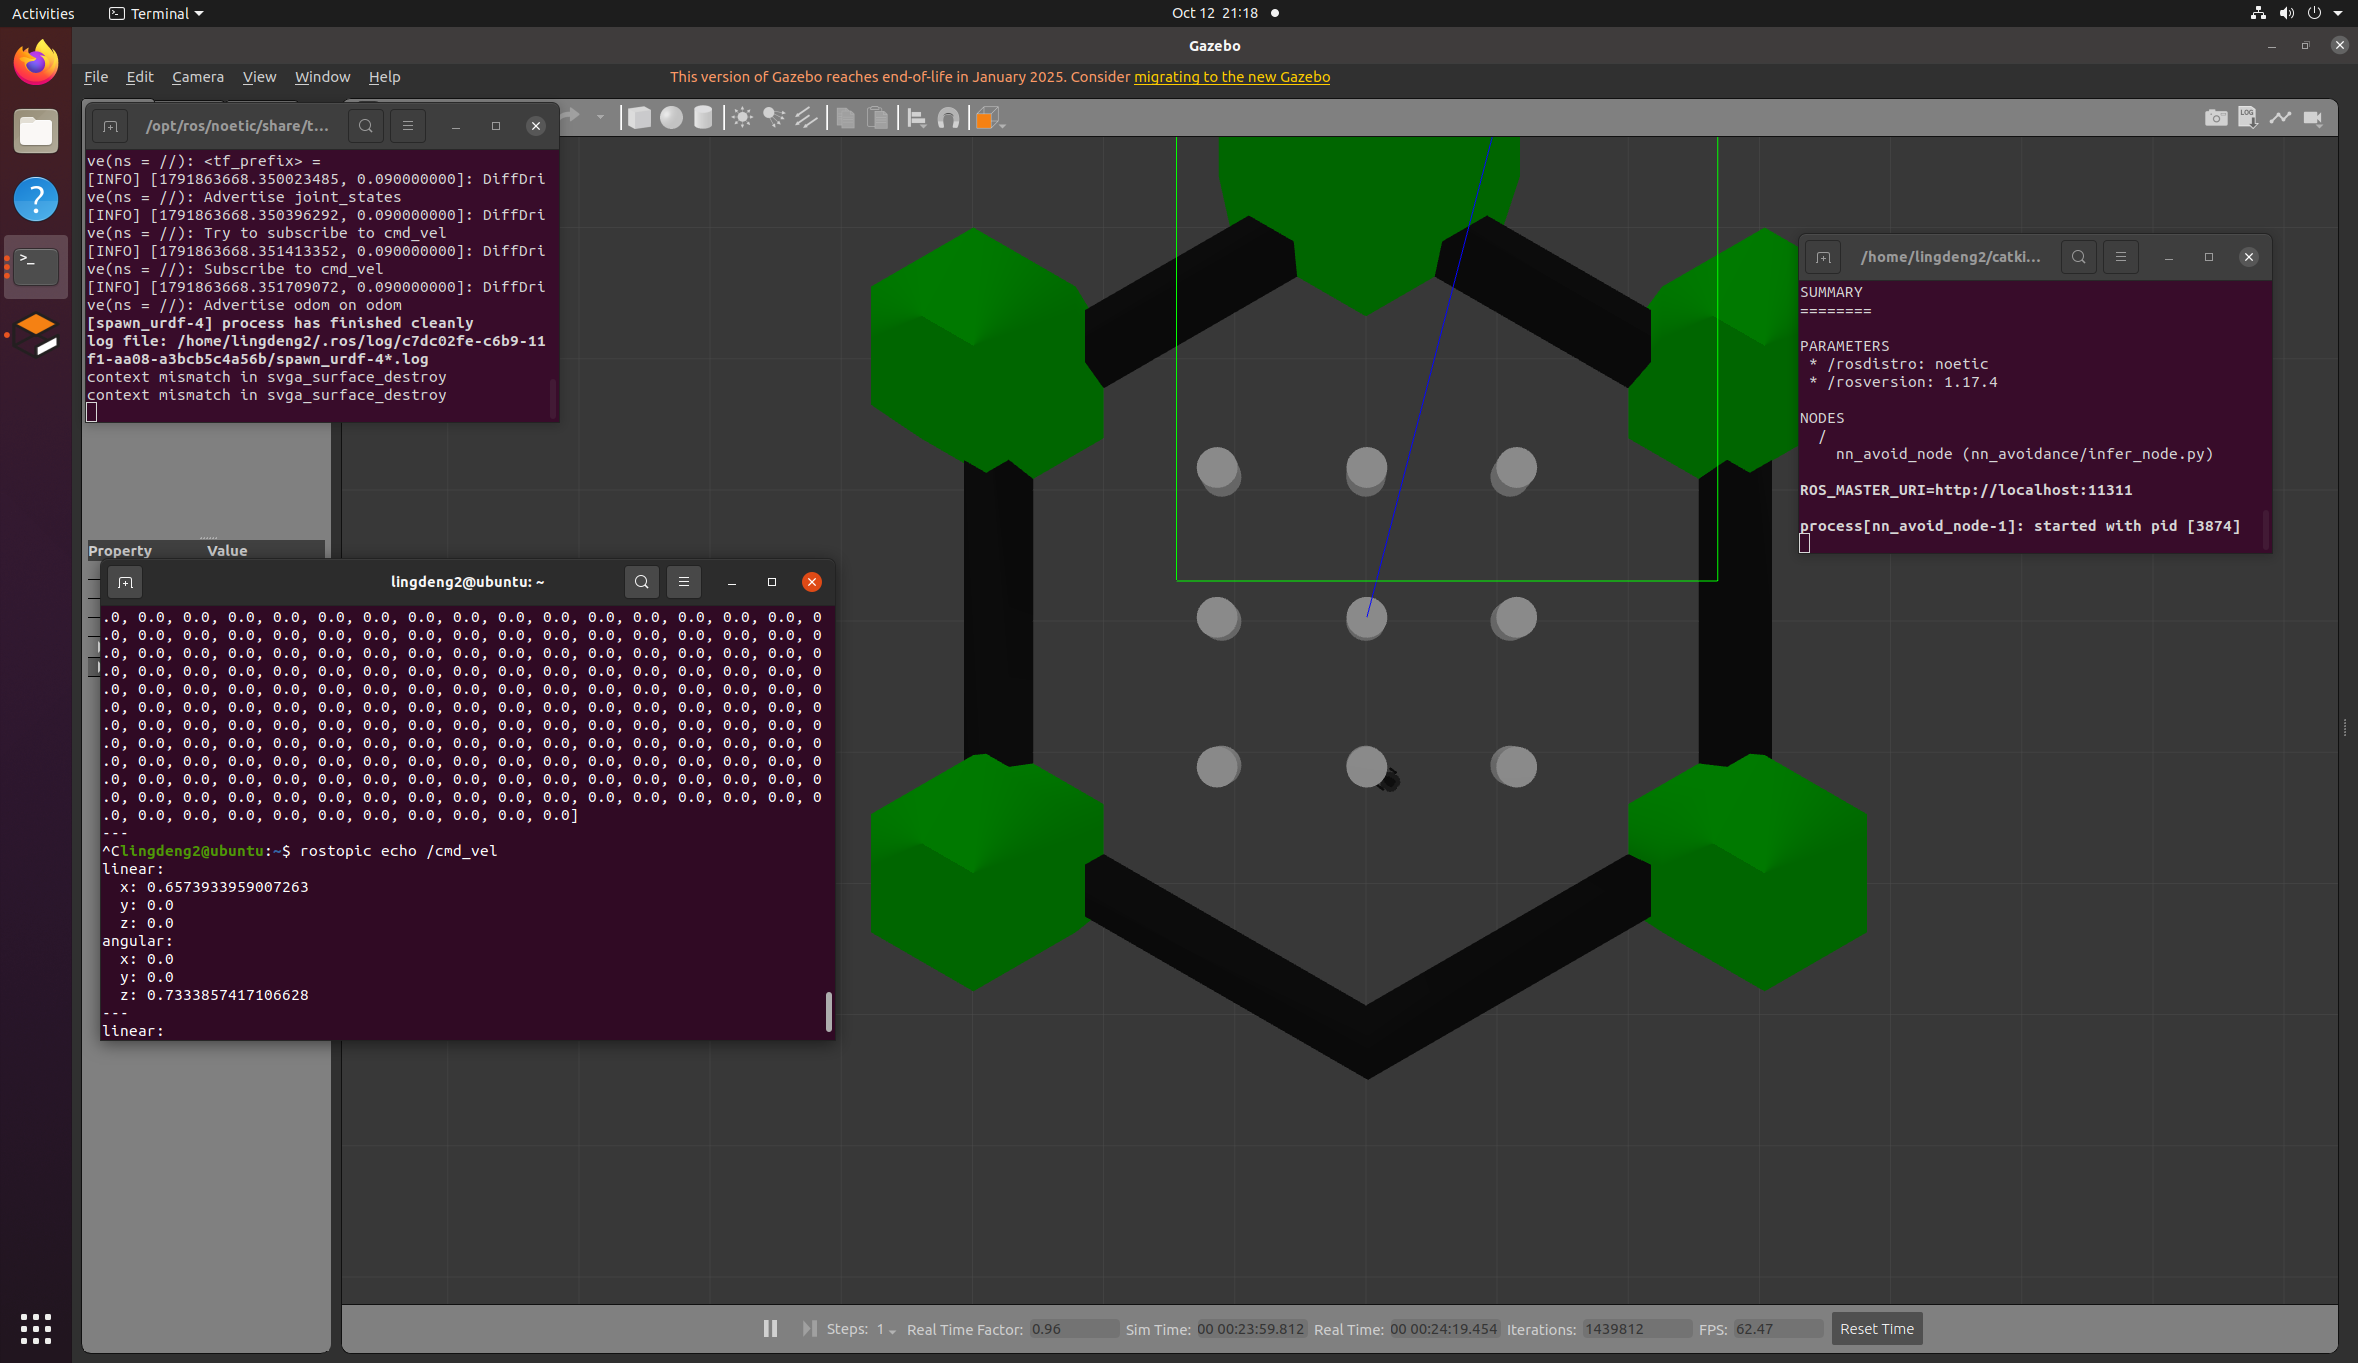
7.3 结果分析
表格
| 检查项 | 结果 | 说明 |
|---|---|---|
| Gazebo GUI 启动 | ✅ 成功 | 3D 视图、菜单栏、工具栏正常显示 |
| ROS 桥接加载 | ✅ 成功 | 由 ROS 命令启动,自动加载 gazebo_ros 插件 |
| 仿真引擎运行 | ✅ 正常 | 底部状态栏显示 Real Time Factor: 1.00、FPS: 62.53 |
| 坐标系统 | ✅ 正常 | 红色 X 轴、绿色 Y 轴、蓝色 Z 轴正常显示 |
| 警告信息 | ⚠️ 可忽略 | context mismatch in svga_surface_destroy(虚拟机渲染警告);reaches end-of-life(官方停维提示) |
7.4 结论
实验表明,在 Ubuntu 20.04 系统下,通过 ROS Noetic 成功配置了 Gazebo Classic 11 仿真环境:
- ✅
gazebo_ros_pkgs桥接包安装正确,ROS 与 Gazebo 通信正常; - ✅ Gazebo GUI 启动成功,渲染与物理引擎运行正常;
- ⚠️ 终端出现的两条警告信息(
svga_surface_destroy、end-of-life)不影响仿真功能,可安全忽略; - ✅ 环境已具备开展机器人仿真、SLAM、导航等开发任务的基础条件。
7.5 终端日志摘录
启动命令与输出:
rosrun gazebo_ros gazebo
context mismatch in svga_surface_destroy
context mismatch in svga_surface_destroy
GUI 顶部提示:
This version of Gazebo reaches end-of-life in January 2025. Consider migrating to the new Gazebo.
底部状态栏信息:
Steps: 1 - Real Time Factor: 1.00 - Sim Time: 00:00:05.01.214 - Real Time: 00:00:05.01.892 - Iterations: 301214 - FPS: 62.53
八、常见问题与解决方案
8.1 报错速查表
表格
| 问题现象 | 原因 | 解决方案 |
|---|---|---|
Command 'gazebo' not found |
Gazebo 本体未安装 | sudo apt install gazebo11 libgazebo11-dev |
提示 did you mean gazebo9 |
系统默认匹配了错误版本 | 显式指定 gazebo11 安装 |
[rospack] Error: package 'gazebo_ros' not found |
环境变量未 source | source ~/.bashrc,检查 ROS_PACKAGE_PATH |
context mismatch in svga_surface_destroy |
虚拟机显卡 OpenGL 渲染警告 | 可忽略,不影响使用 |
| Gazebo 黑屏 / 卡顿 | 显卡驱动或 OpenGL 问题 | export LIBGL_ALWAYS_SOFTWARE=1 后重启 Gazebo |
| 模型加载失败 | GAZEBO_MODEL_PATH 未设置 |
在 ~/.bashrc 中添加模型路径并 source |
hash: _: not found |
bash 缓存问题 | 执行 hash -r |
apt install gazebo11 找不到包 |
系统版本不是 20.04 或源有问题 | lsb_release -a 确认版本 |
8.2 关于警告信息的说明
Gazebo 启动时提示 This version of Gazebo reaches end‑of‑life
这是 Gazebo 官方提示 Gazebo Classic 11 已停止维护。由于 ROS Noetic 官方适配的仍是 Gazebo 11,可放心忽略。
终端出现 context mismatch in svga_surface_destroy
这是虚拟机环境下 OpenGL 渲染的警告信息。不影响 Gazebo 功能,可正常进行机器人仿真。
8.3 已安装但命令找不到的排查步骤
# 1. 刷新命令缓存
hash -r
# 2. 检查可执行文件是否存在
which gazebo
ls /usr/bin/gazebo
# 3. 若 apt 认为已安装但文件丢失,强制重装
sudo apt install --reinstall gazebo11
# 4. 用 ROS 方式启动(推荐)
rosrun gazebo_ros gazebo
九、一键检查脚本
将以下内容保存为 check_gazebo_ros.sh:
#!/bin/bash
source /opt/ros/noetic/setup.bash
echo "=========== 环境检查 ==========="
echo "--- Ubuntu 版本 ---"
lsb_release -d
echo "--- ROS 版本 ---"
rosversion -d
echo "--- Gazebo 版本 ---"
gazebo --version
echo "--- gazebo_ros 包位置 ---"
rospack find gazebo_ros
echo "--- gazebo_ros_control 包位置 ---"
rospack find gazebo_ros_control
echo "=========== 检查完成 ==========="
赋予执行权限并运行:
chmod +x check_gazebo_ros.sh
./check_gazebo_ros.sh
十、后续学习建议
10.1 控制与算法
- ROS Control:结合
ros‑noetic‑gazebo‑ros‑control,配置关节控制器(位置 / 速度 / 力矩)。 - MoveIt!:配合 Gazebo 做机械臂运动规划仿真。
- SLAM / 导航:在 Gazebo 中使用
gmapping、cartographer、move_base做仿真测试。
10.2 推荐参考资料
十一、基于Gazebo仿真的神经网络小车避障实验
本实验基于前面已经搭建完成的 Ubuntu20.04 + ROS Noetic + Gazebo Classic11 仿真环境,在仿真平台之上,实现全连接神经网络驱动小车自主避障。利用仿真环境激光雷达获取障碍物距离,神经网络推理输出速度指令,完成机器人感知‑推理‑控制流程。
代码存放于仓库 src/chap3/nn_avoidance 功能包:
src/nn_avoidance
├─ CMakeLists.txt
├─ package.xml          # ROS功能包描述文件,声明依赖
├─ setup.py             # Python功能包编译配置文件
├─ nn_avoidance
│  ├─ __init__.py       # Python包标识空白文件
│  ├─ train.py          # 神经网络训练脚本,生成模型权重
│  ├─ test.py           # 模型测试脚本,校验网络输出
│  └─ infer_node.py     # ROS核心节点,订阅雷达数据,推理输出小车速度
└─ launch
   └─ avoid.launch   # launch一键启动避障节点
11.2 额外环境依赖
在原有 Gazebo‑ROS 仿真环境基础上,还需要安装深度学习库:
pip3 install torch numpy
sudo apt install python3-rospkg
11.3 操作步骤
- 编译功能包
catkin_make
注意: catkin_make 需要在catkin工作空间根目录( ~/catkin_ws )执行。如果直接在家目录运行,会提示 src does not exist 。 工作空间目录结构: ~/catkin_ws/src/功能包名
- 刷新工作空间环境变量
source devel/setup.bash
- 执行训练脚本,生成模型权重文件
model.pth
python3 src/nn_avoidance/nn_avoidance/train.py
- 加载权重,测试神经网络输出是否正常
python3 src/nn_avoidance/nn_avoidance/test.py
5.新开终端启动Gazebo仿真环境,自动生成带激光雷达的Turtlebot3小车
export TURTLEBOT3_MODEL=burger
roslaunch turtlebot3_gazebo turtlebot3_world.launch
/scan 正常发布后,运行避障节点
6.先把训练出来的文件model.pth放入内层nn_avoidance文件夹中,再新开终端,刷新环境变量,运行避障节点。
cd ~/catkin_ws
source devel/setup.bash
roslaunch nn_avoidance avoid.launch
11.4 代码功能说明
- train.py
搭建简单全连接神经网络,使用模拟激光雷达数据完成训练,迭代更新网络权重,训练结束保存模型权重
model.pth。网络输入为 8 维雷达距离数据,输出为小车线速度、角速度。 - test.py 加载已经训练好的模型权重,输入一组模拟雷达数据,打印网络输出速度,用来验证模型文件是否可以正常加载。
- infer_node.py
ROS 业务节点:订阅激光雷达话题
/scan;截取 8 组雷达测距信息送入神经网络;网络输出线速度、角速度,发布到/cmd_vel,控制仿真小车运动,实现自主避障。使用rospkg库动态获取功能包路径,自动定位model.pth模型文件,不使用硬编码绝对路径,保证项目在不同电脑环境下均可运行。 - avoid.launch launch 启动文件,简化操作,一键启动神经网络避障推理节点。
11.5 项目原理
Gazebo 仿真环境中小车搭载激光雷达传感器,可以获取四周障碍物距离信息。雷达数据作为神经网络输入,经过前向推理得到小车运动控制量。当检测到障碍物时输出转向指令避开障碍;无障碍物时小车向前行驶。 整个实验依托前面部署好的 Gazebo‑ROS 仿真环境,把深度学习模型接入机器人 ROS 通信体系,完成感知、决策、控制整套机器人智能流程。
11.6 实验总结
本章前面完成了 Ubuntu20.04 下 ROS Noetic 与 Gazebo Classic11 完整仿真环境部署;在此基础上开展拓展实验,实现神经网络小车避障。
附录:快速命令速查
--- 安装 ---
sudo apt install ros-noetic-desktop-full
sudo apt install gazebo11 libgazebo11-dev
sudo apt install ros-noetic-gazebo-ros-pkgs ros-noetic-gazebo-ros-control
--- 环境配置 ---
echo "source /opt/ros/noetic/setup.bash" >> ~/.bashrc
echo "source /usr/share/gazebo/setup.sh" >> ~/.bashrc
source ~/.bashrc
hash -r
--- 启动 ---
gazebo                                              # 独立启动
rosrun gazebo_ros gazebo                            # ROS 方式启动
roslaunch gazebo_ros empty_world.launch             # Launch 启动
--- 验证 ---
rostopic list | grep gazebo
rospack find gazebo_ros
gazebo --version
---神经网络避障实验---
catkin_make
source devel/setup.bash
python3 src/nn_avoidance/nn_avoidance/train.py
python3 src/nn_avoidance/nn_avoidance/test.py
roslaunch nn_avoidance avoid.launch