ROS2
以下测试都是基于 Ubuntu 20.04 ROS Humble
source /opt/ros/humble/setup.bash
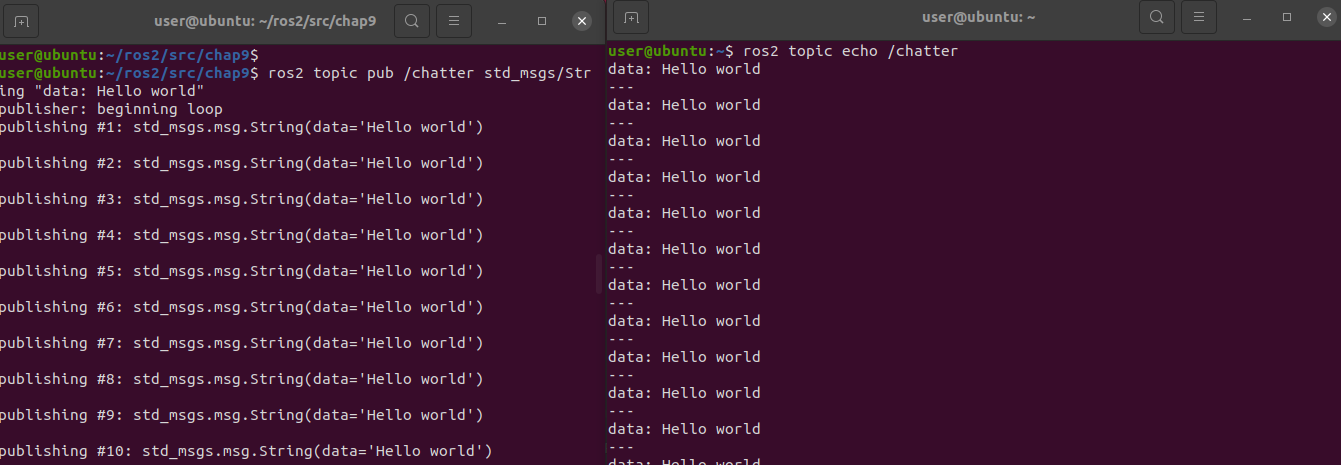
ros2 topic pub /chatter std_msgs/String "data: Hello world"
# 重新打开一个终端
ros2 topic echo /chatter
运行 talker 和 listener 示例
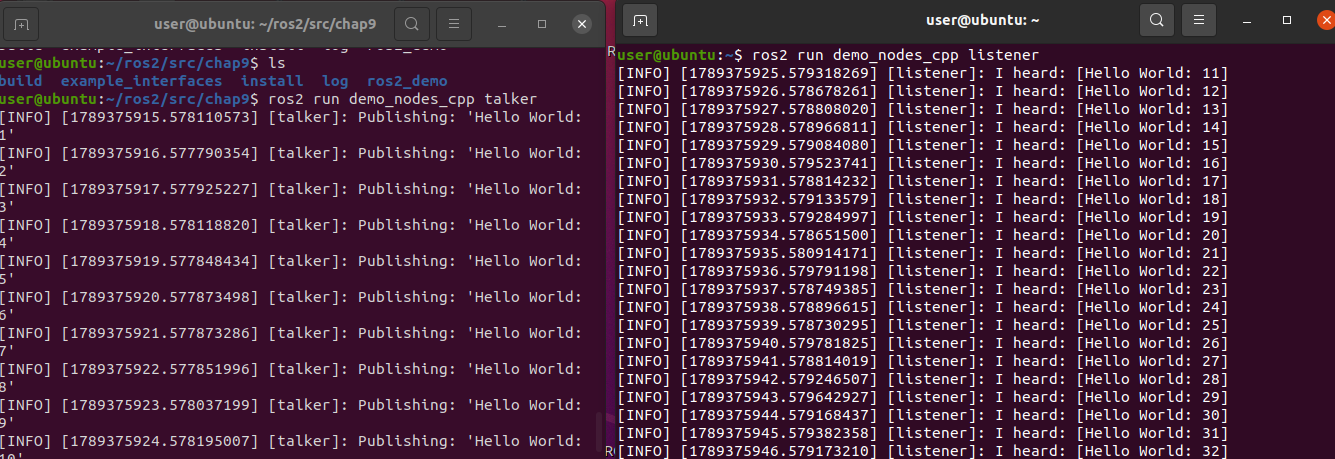
ros2 run demo_nodes_cpp talker
ros2 run demo_nodes_cpp listener