RVIZ 地面载具插件
RVIZ 的地面载具插件提供了 ROS包的可视化工具。环境的配置参考设置并连接到 Carla 模拟器。
初始化
先在默认的地图 Town10HD_Opt 中启动手动控制的 ROS 示例,为可视化提供数据源:
roslaunch carla_ros_bridge carla_ros_bridge_with_example_ego_vehicle.launch host:=172.21.108.47 timeout:=60000 town:='Carla/Maps/Town10HD_Opt' spawn_point:=-25,-134,0.5,0,0,-90
使用rviz查看传感器数据
rosrun rviz rviz
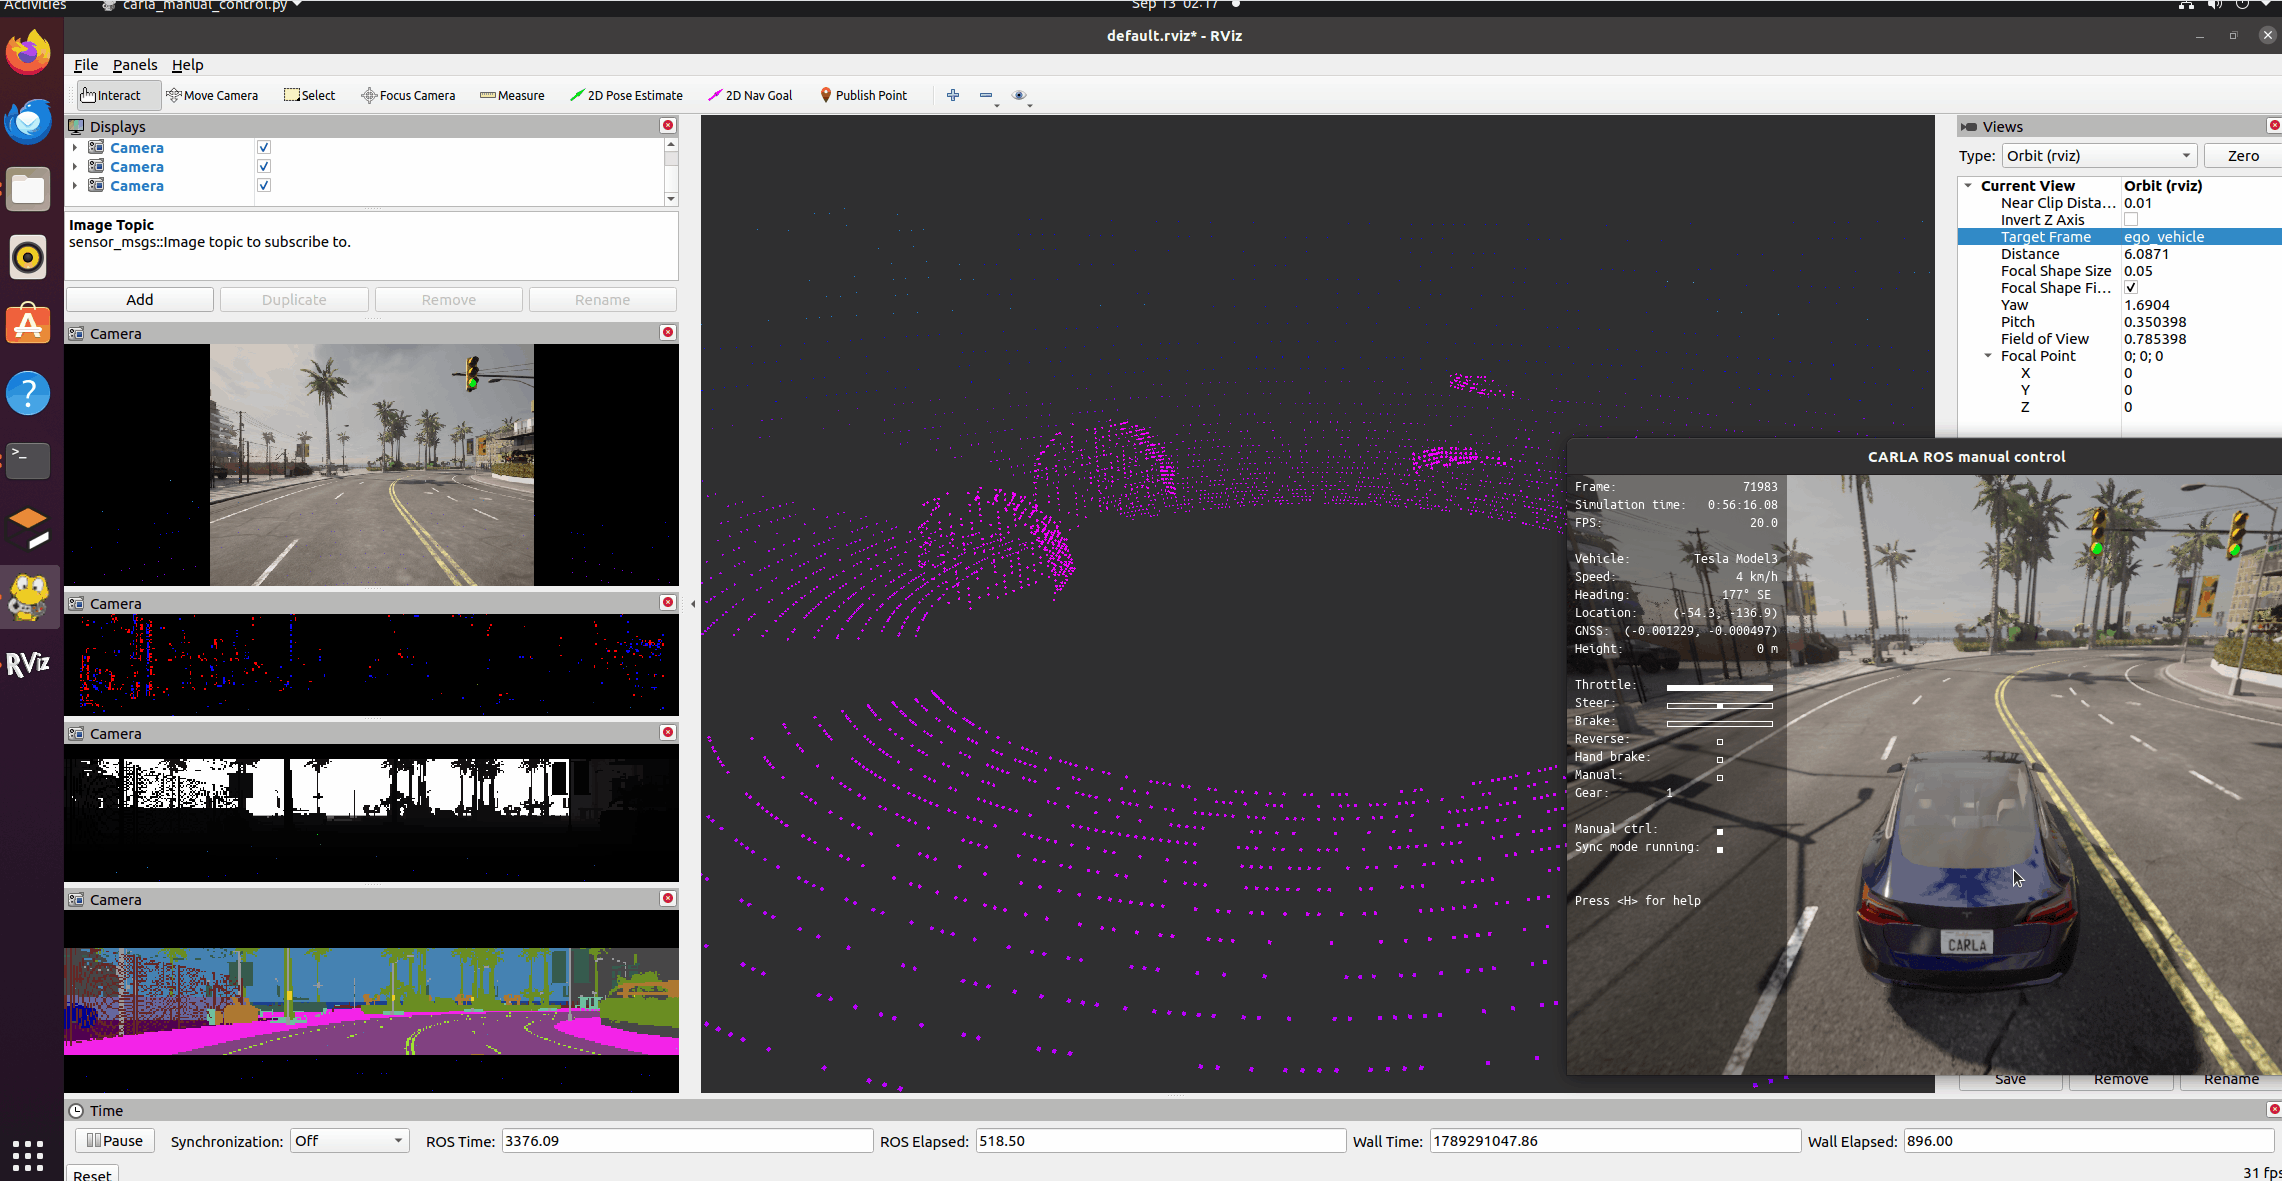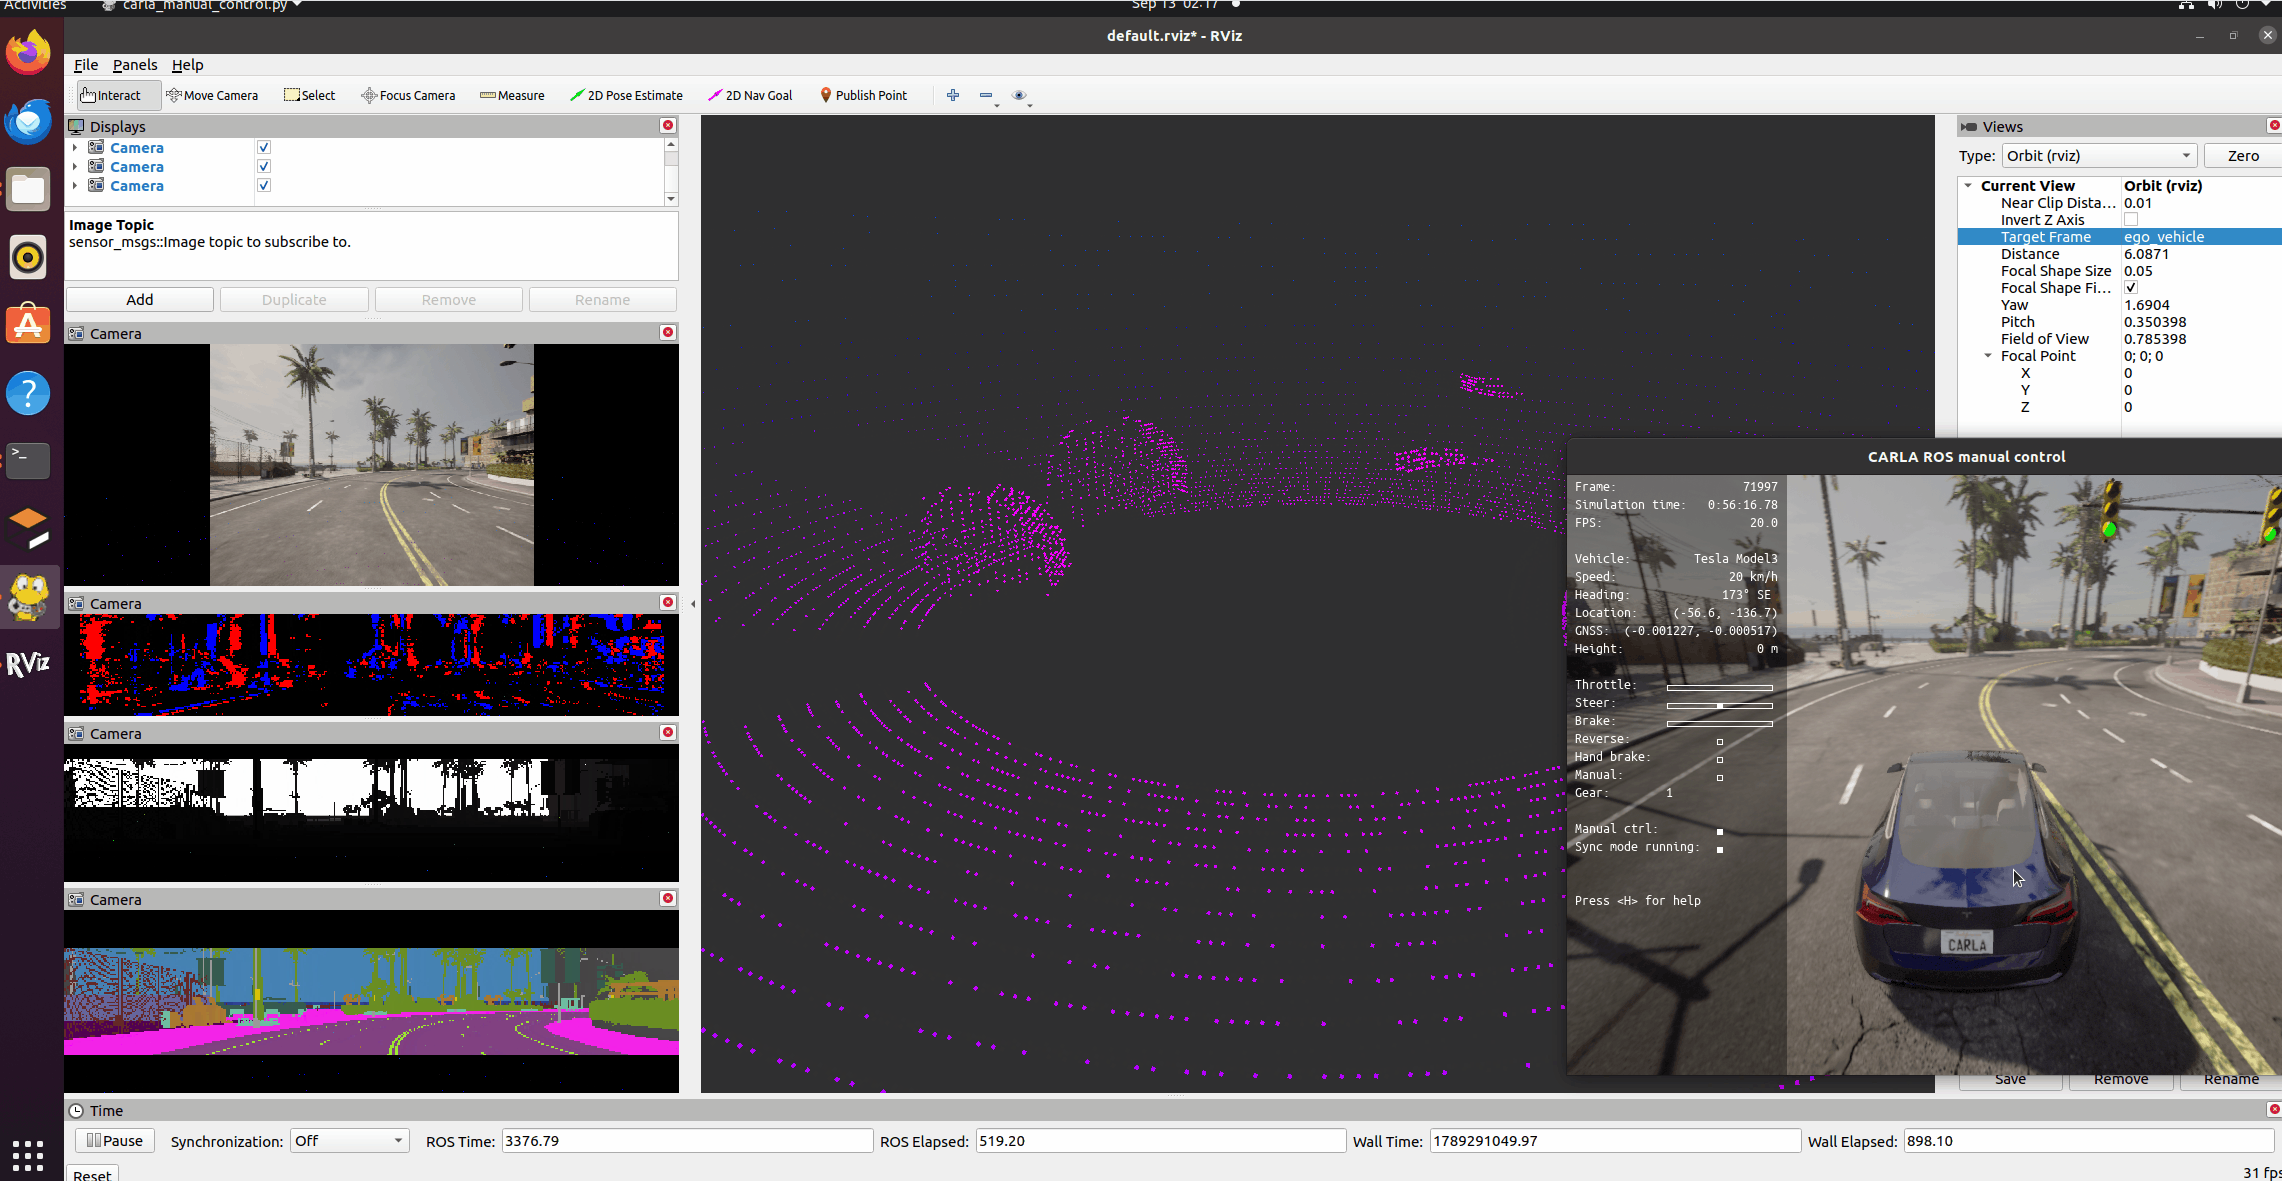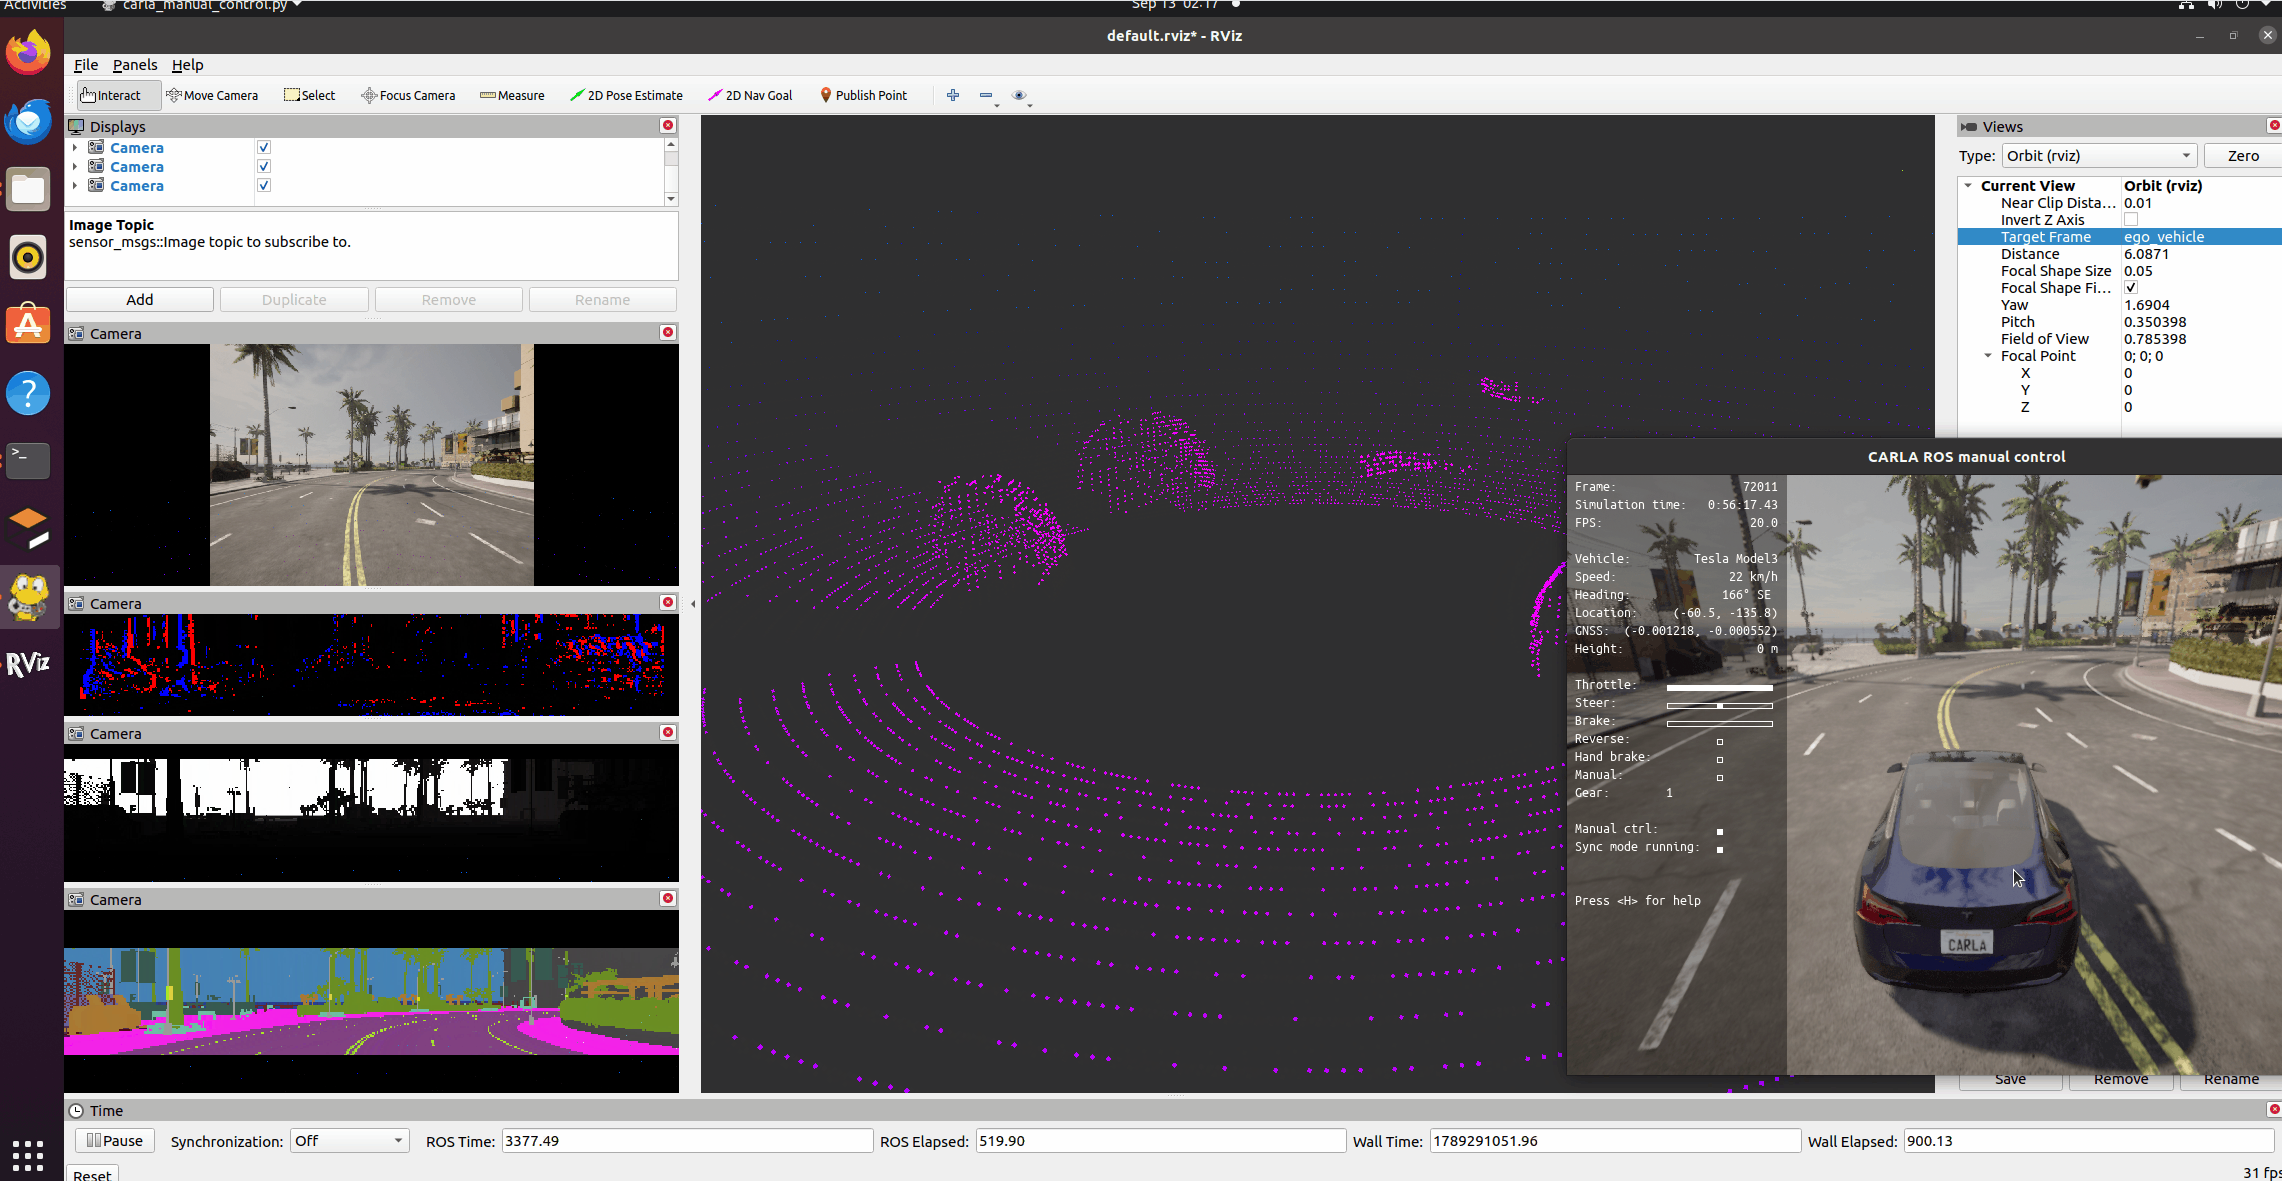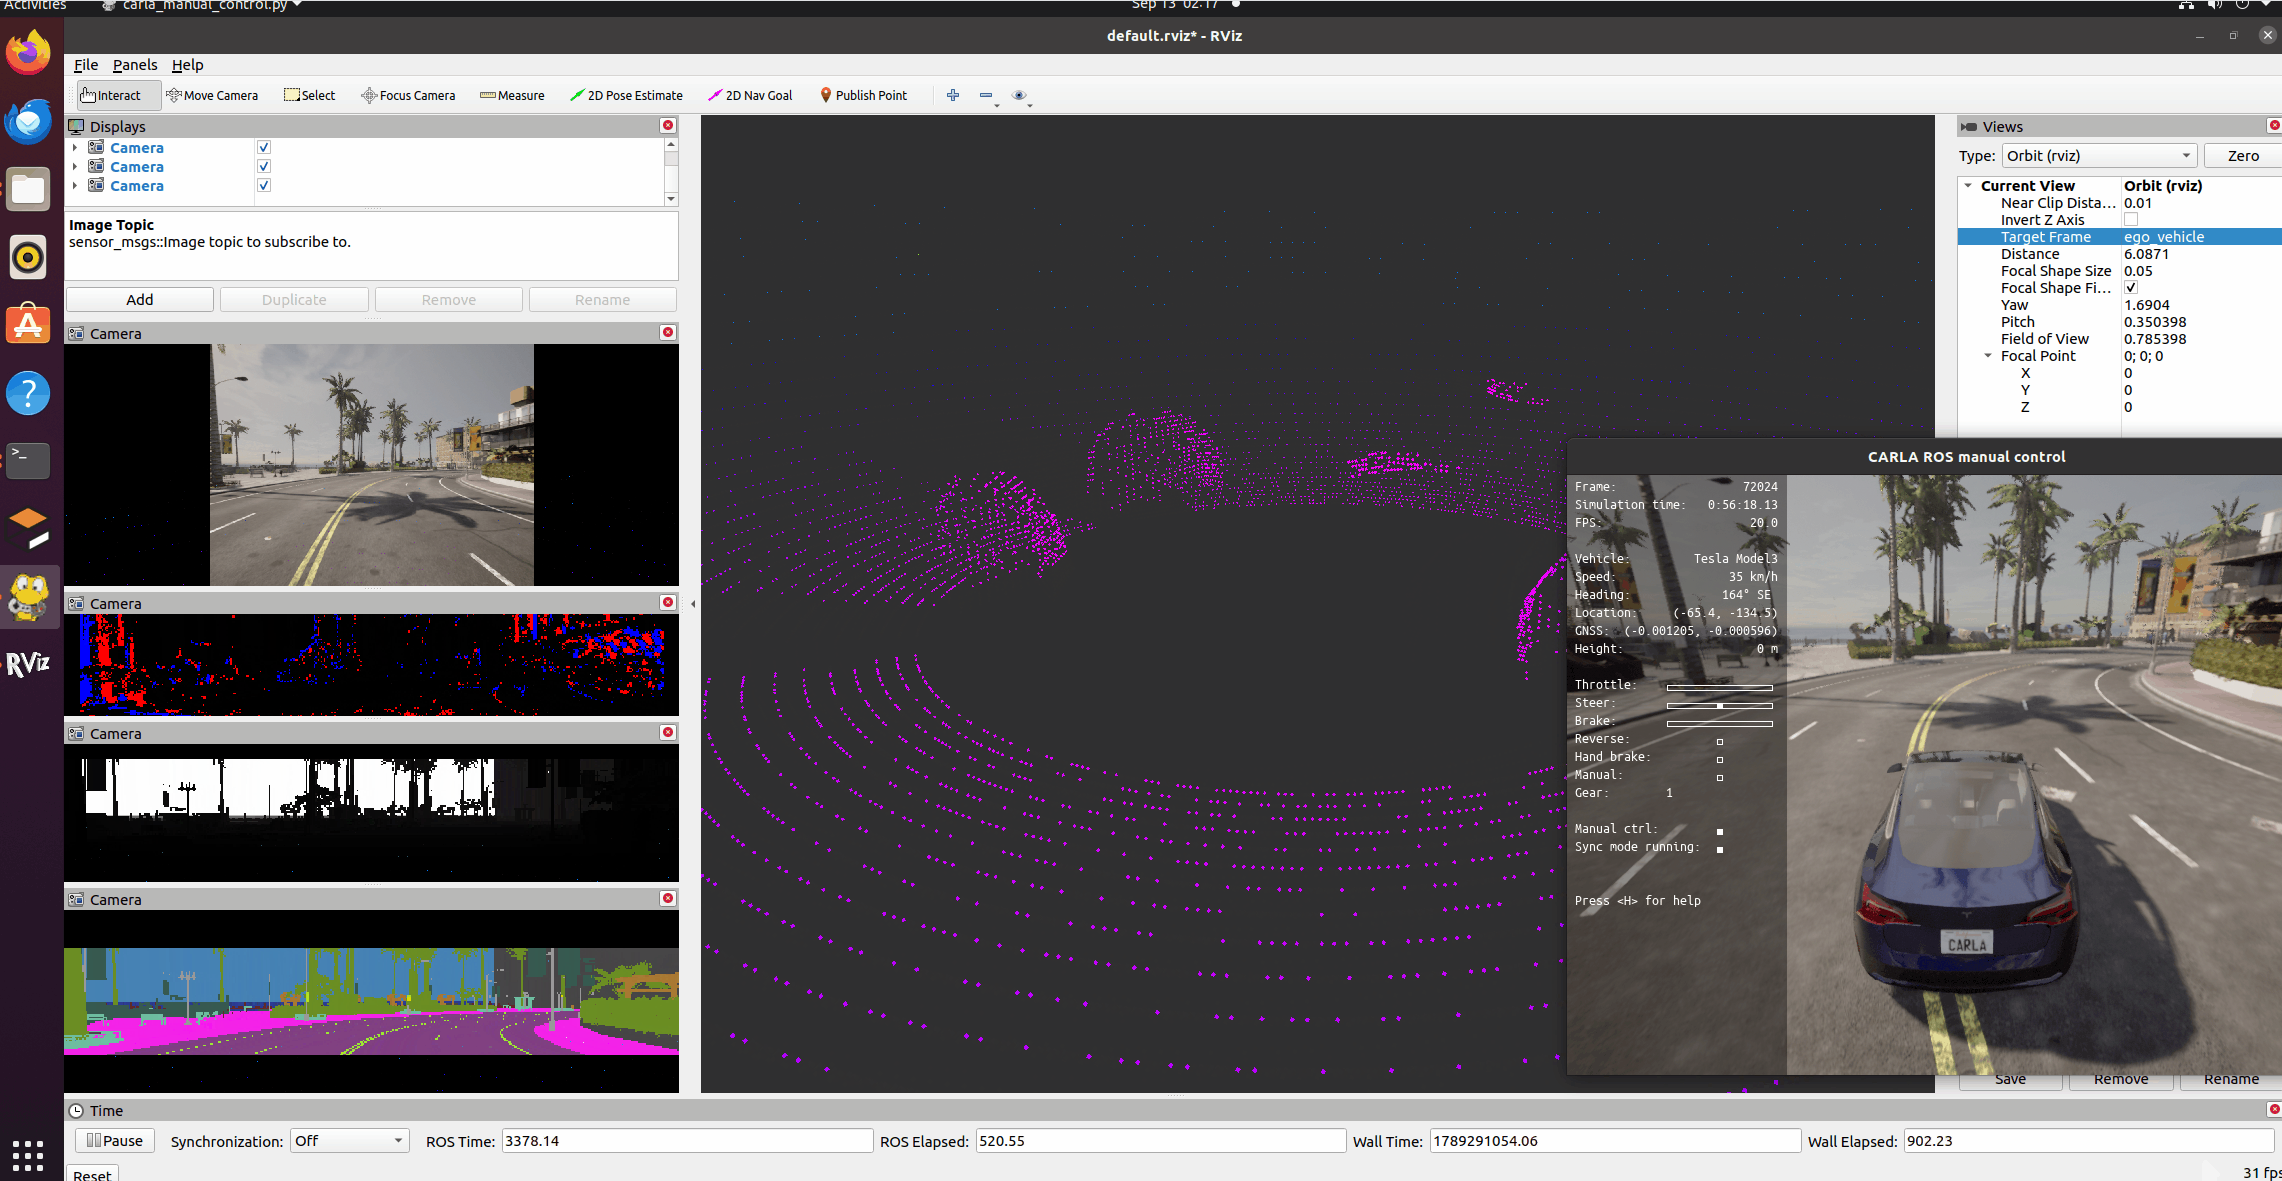
配置显示的数据
-
显示激光雷达数据
在左侧点击
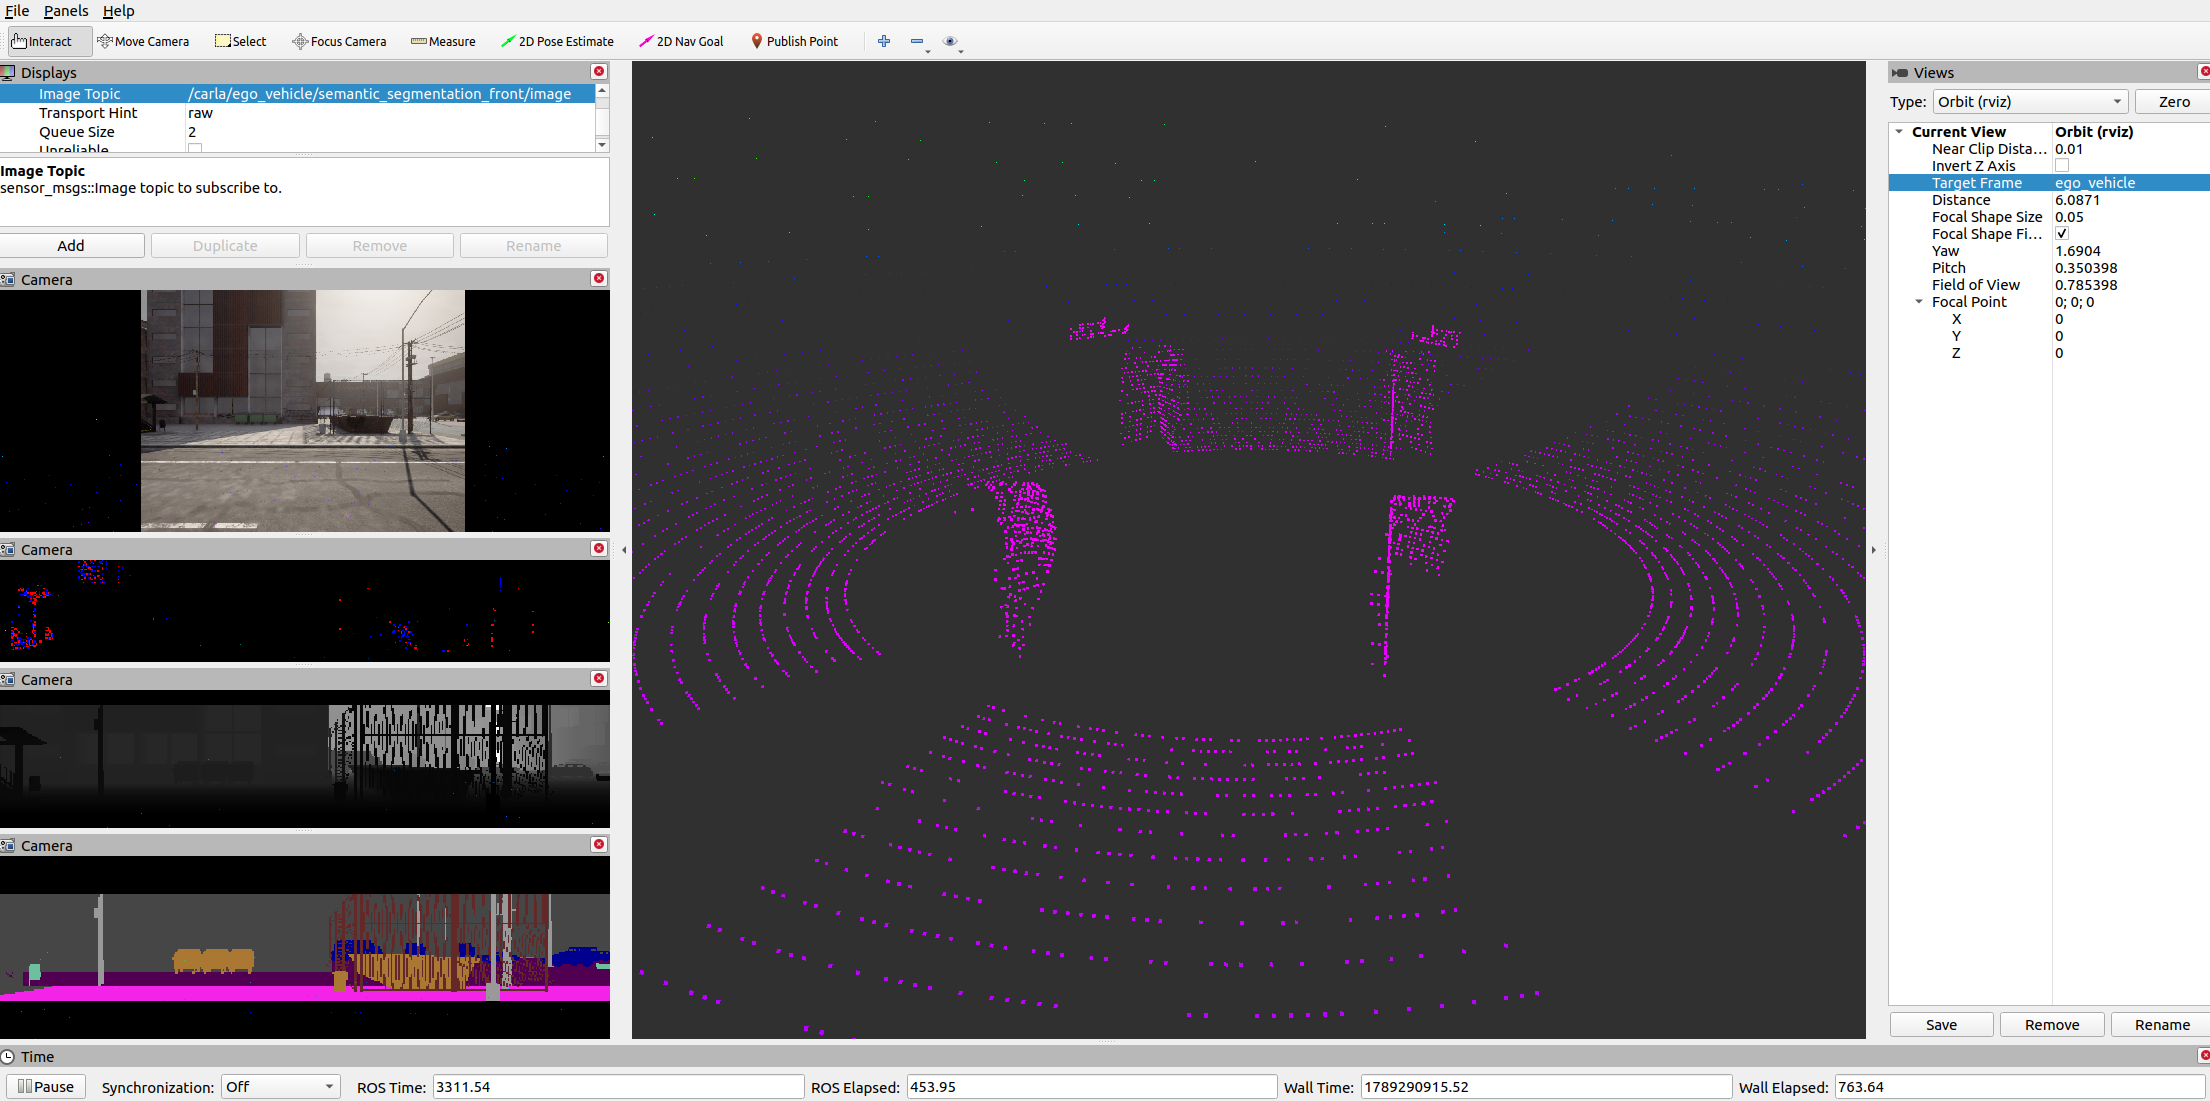
Add,在弹出的对话框中选中rviz->PointCloud2。并在左侧新增的点云话题(PointCloud2 -> Topic)中点击下拉菜单,选中话题/carla/ego_vehicle/lidar后按回车。 这个时候中间的区域并没有切换到主车的雷达视角,需要再右边的 Views 窗口中,Target Frame 选中ego_vehicle,Focal Point 的 X、Y、Z 都设置为0; 0; 0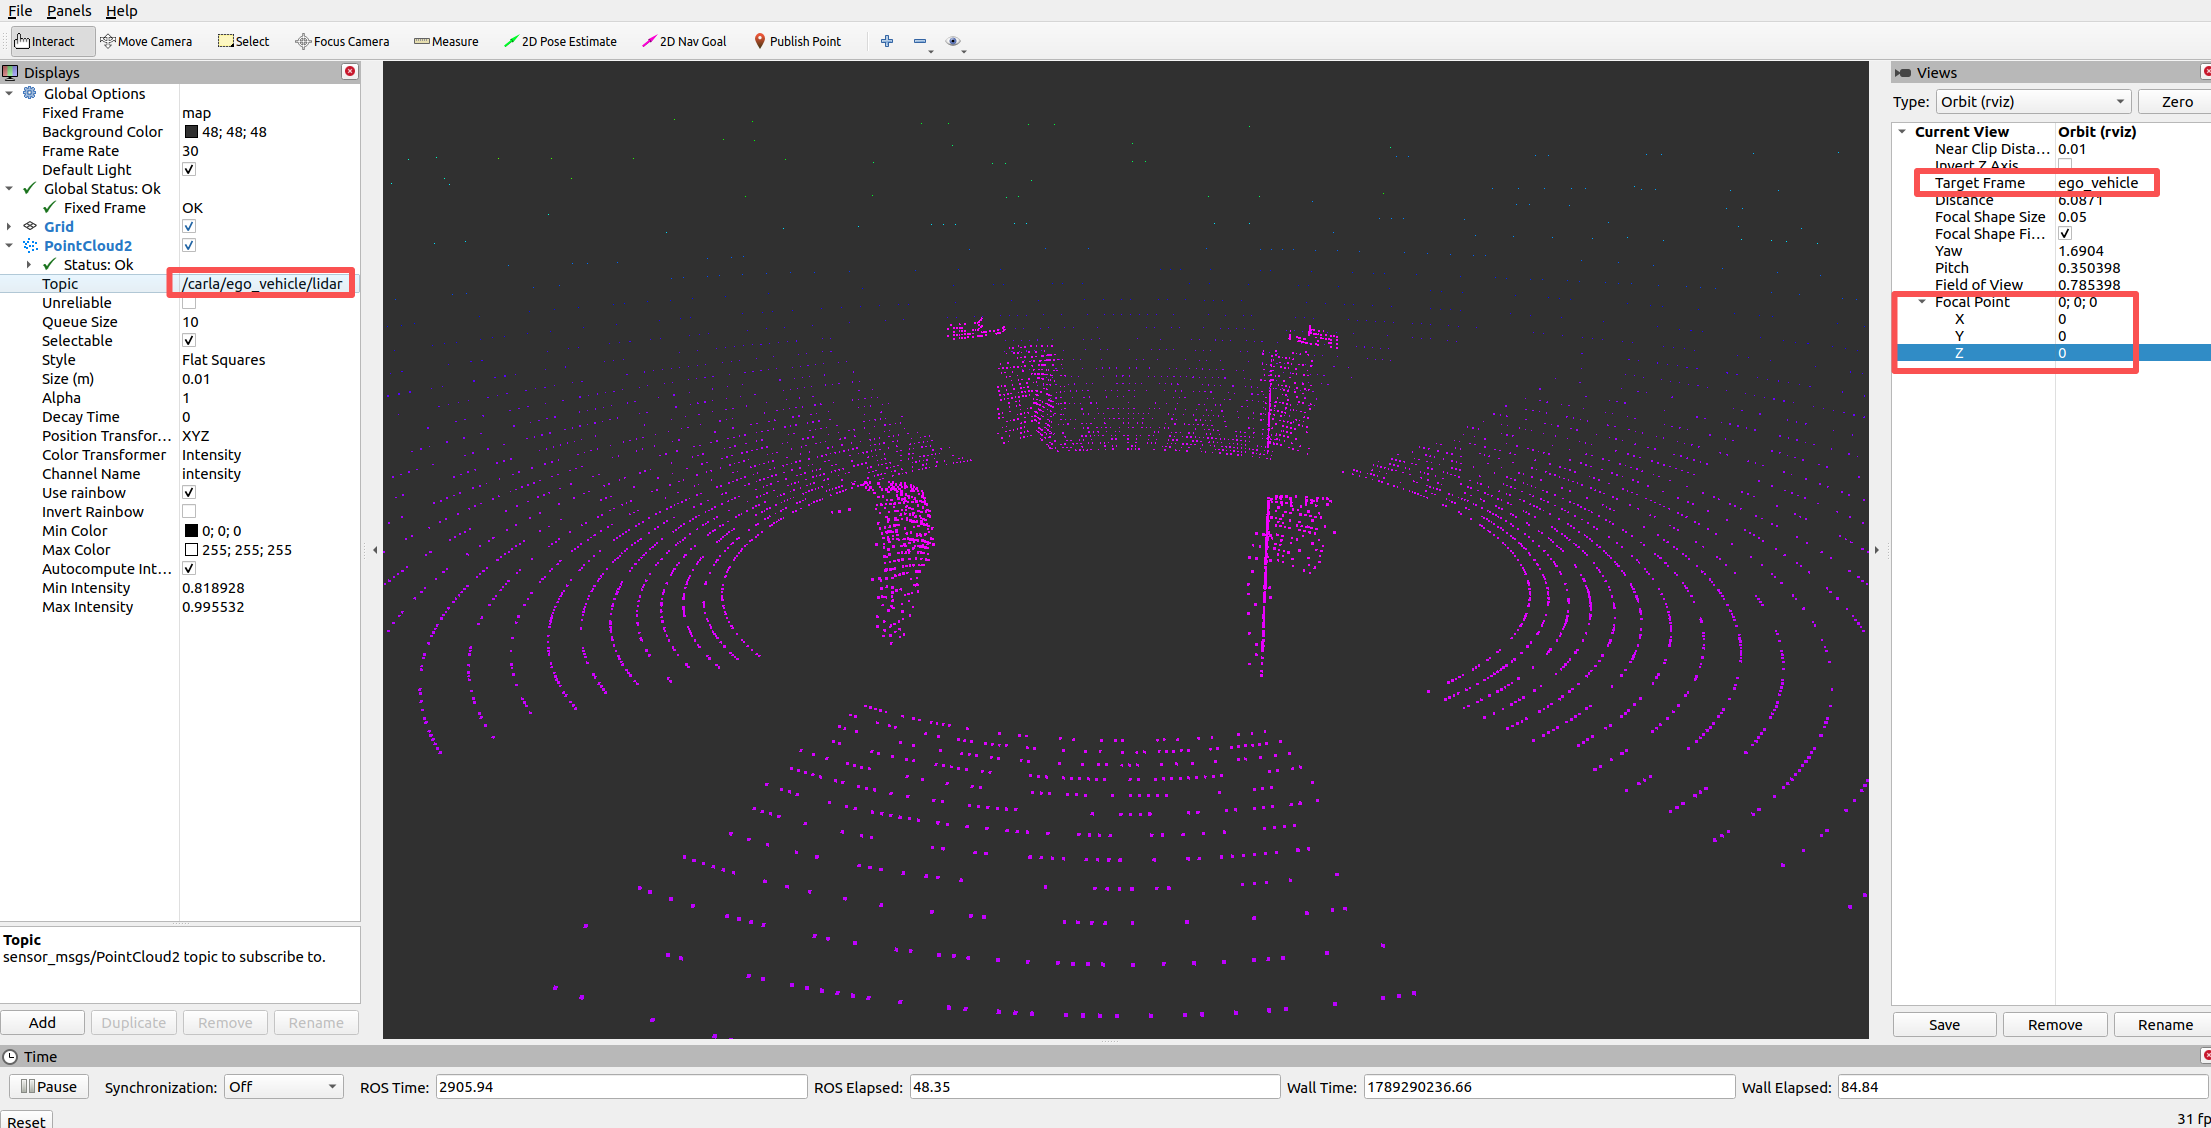
-
显示 RGB 相机数据
在左侧点击
Add,在弹出的对话框中选中rviz->Camera,在左侧的相机话题下拉菜单中选择(Camera -> Image Topic)/carla/ego_vehicle/rgb_front/image并回车,就会显示实时的相机数据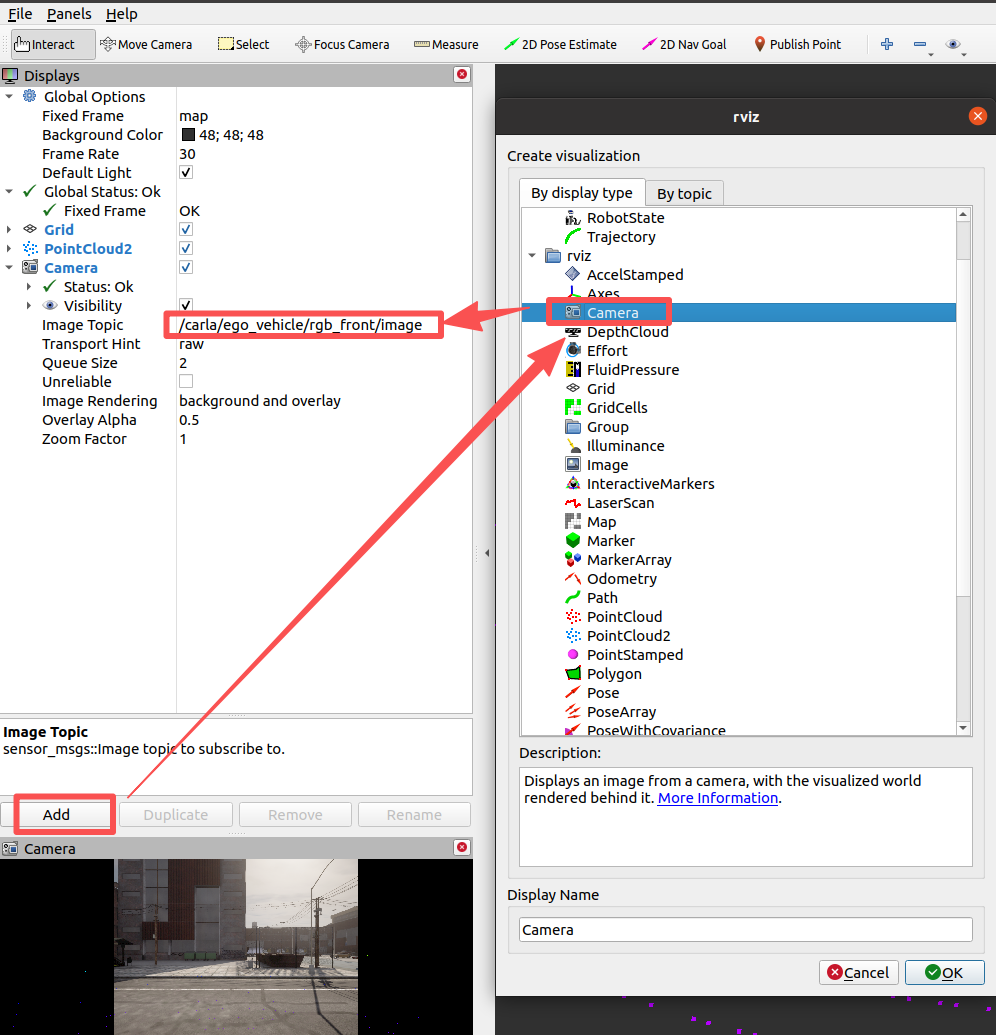
-
显示 DVS、深度、语义分割相机
和“显示 RGB 相机数据”一样,再次添加 3 个 Camera,选择的主题分别为:
/carla/ego_vehicle/dvs_front/image、/carla/ego_vehicle/depth_front/image、/carla/ego_vehicle/semantic_segmentation_front/image