新增无人机飞行状态识别与轨迹绘制 ROS 2 封装模块
作业概述与背景
“本模块基于 ROS 2 实现了一套无人机飞行状态识别系统。系统通过发布节点模拟无人机速度指令(Twist),接收节点实时订阅数据,自动识别当前的飞行状态(直线、旋转、悬停),并基于固定步长模拟实时绘制飞行轨迹图。”
新增功能
在原模块的基础上补充了以下能力(原有默认行为保持不变):
- 状态细分:由“直线 / 旋转 / 悬停”扩展为 9 种状态——直线前进、直线后退、原地左转、原地右转、前进左转、前进右转、后退左转、后退右转、悬停。
- 状态广播:识别结果同时发布到
/drone/flight_state(std_msgs/String),后续节点无需再解析日志即可拿到当前状态。 - 记录导出:退出时自动导出逐点轨迹
drone_trajectory.csv与汇总drone_trajectory_summary.json(采样数、时长、折线距离、包围盒、各状态次数/时长/占比)。 - 参数化:步长、转角、死区、发布频率、指令序列、导出目录等均可配置,见下方参数表。
- 可测试:状态识别、位姿积分、记录导出拆到纯逻辑模块
flight_state.py,不依赖 ROS 即可做单元测试。
运行环境
- 操作系统:Ubuntu 22.04(虚拟机)
- ROS 2 版本:Humble
- 依赖库:rclpy, geometry_msgs, std_msgs, matplotlib
核心代码文件清单
本模块包含以下核心文件,均已提交至仓库:
src/drone_trajectory_logger/
├── drone_trajectory_logger/
│   ├── flight_state.py      # 状态识别 / 位姿积分 / 记录导出(纯逻辑)
│   ├── main.py              # 发布节点:按指令序列发送 Twist
│   └── trajectory_analyzer.py  # 识别节点:识别状态、绘图、导出
├── resource/
│   └── drone_trajectory_logger
├── launch/
│   └── main.launch.py
├── package.xml
├── setup.py
├── setup.cfg
└── README.md
tests/
└── test_drone_trajectory_logger_local.py   # 本地单元测试(无 ROS)
运行步骤
- 新建工作空间并拷贝代码:
mkdir -p ~/ros2_ws/src
cp -r ~/OpenHUTB/ros2/src/drone_trajectory_logger ~/ros2_ws/src/
cd ~/ros2_ws
colcon build --packages-select drone_trajectory_logger
source install/setup.bash
ros2 launch drone_trajectory_logger main.launch.py
也可以按需指定指令序列与导出目录:
ros2 launch drone_trajectory_logger main.launch.py \
  sequence:=forward,forward,turn_left,hover \
  output_dir:=/tmp/drone_logs \
  export_every:=10
4.预期输出:终端会同时打印出“轨迹发布节点已启动”和“轨迹识别节点已启动”,并弹出一个绘图窗口。
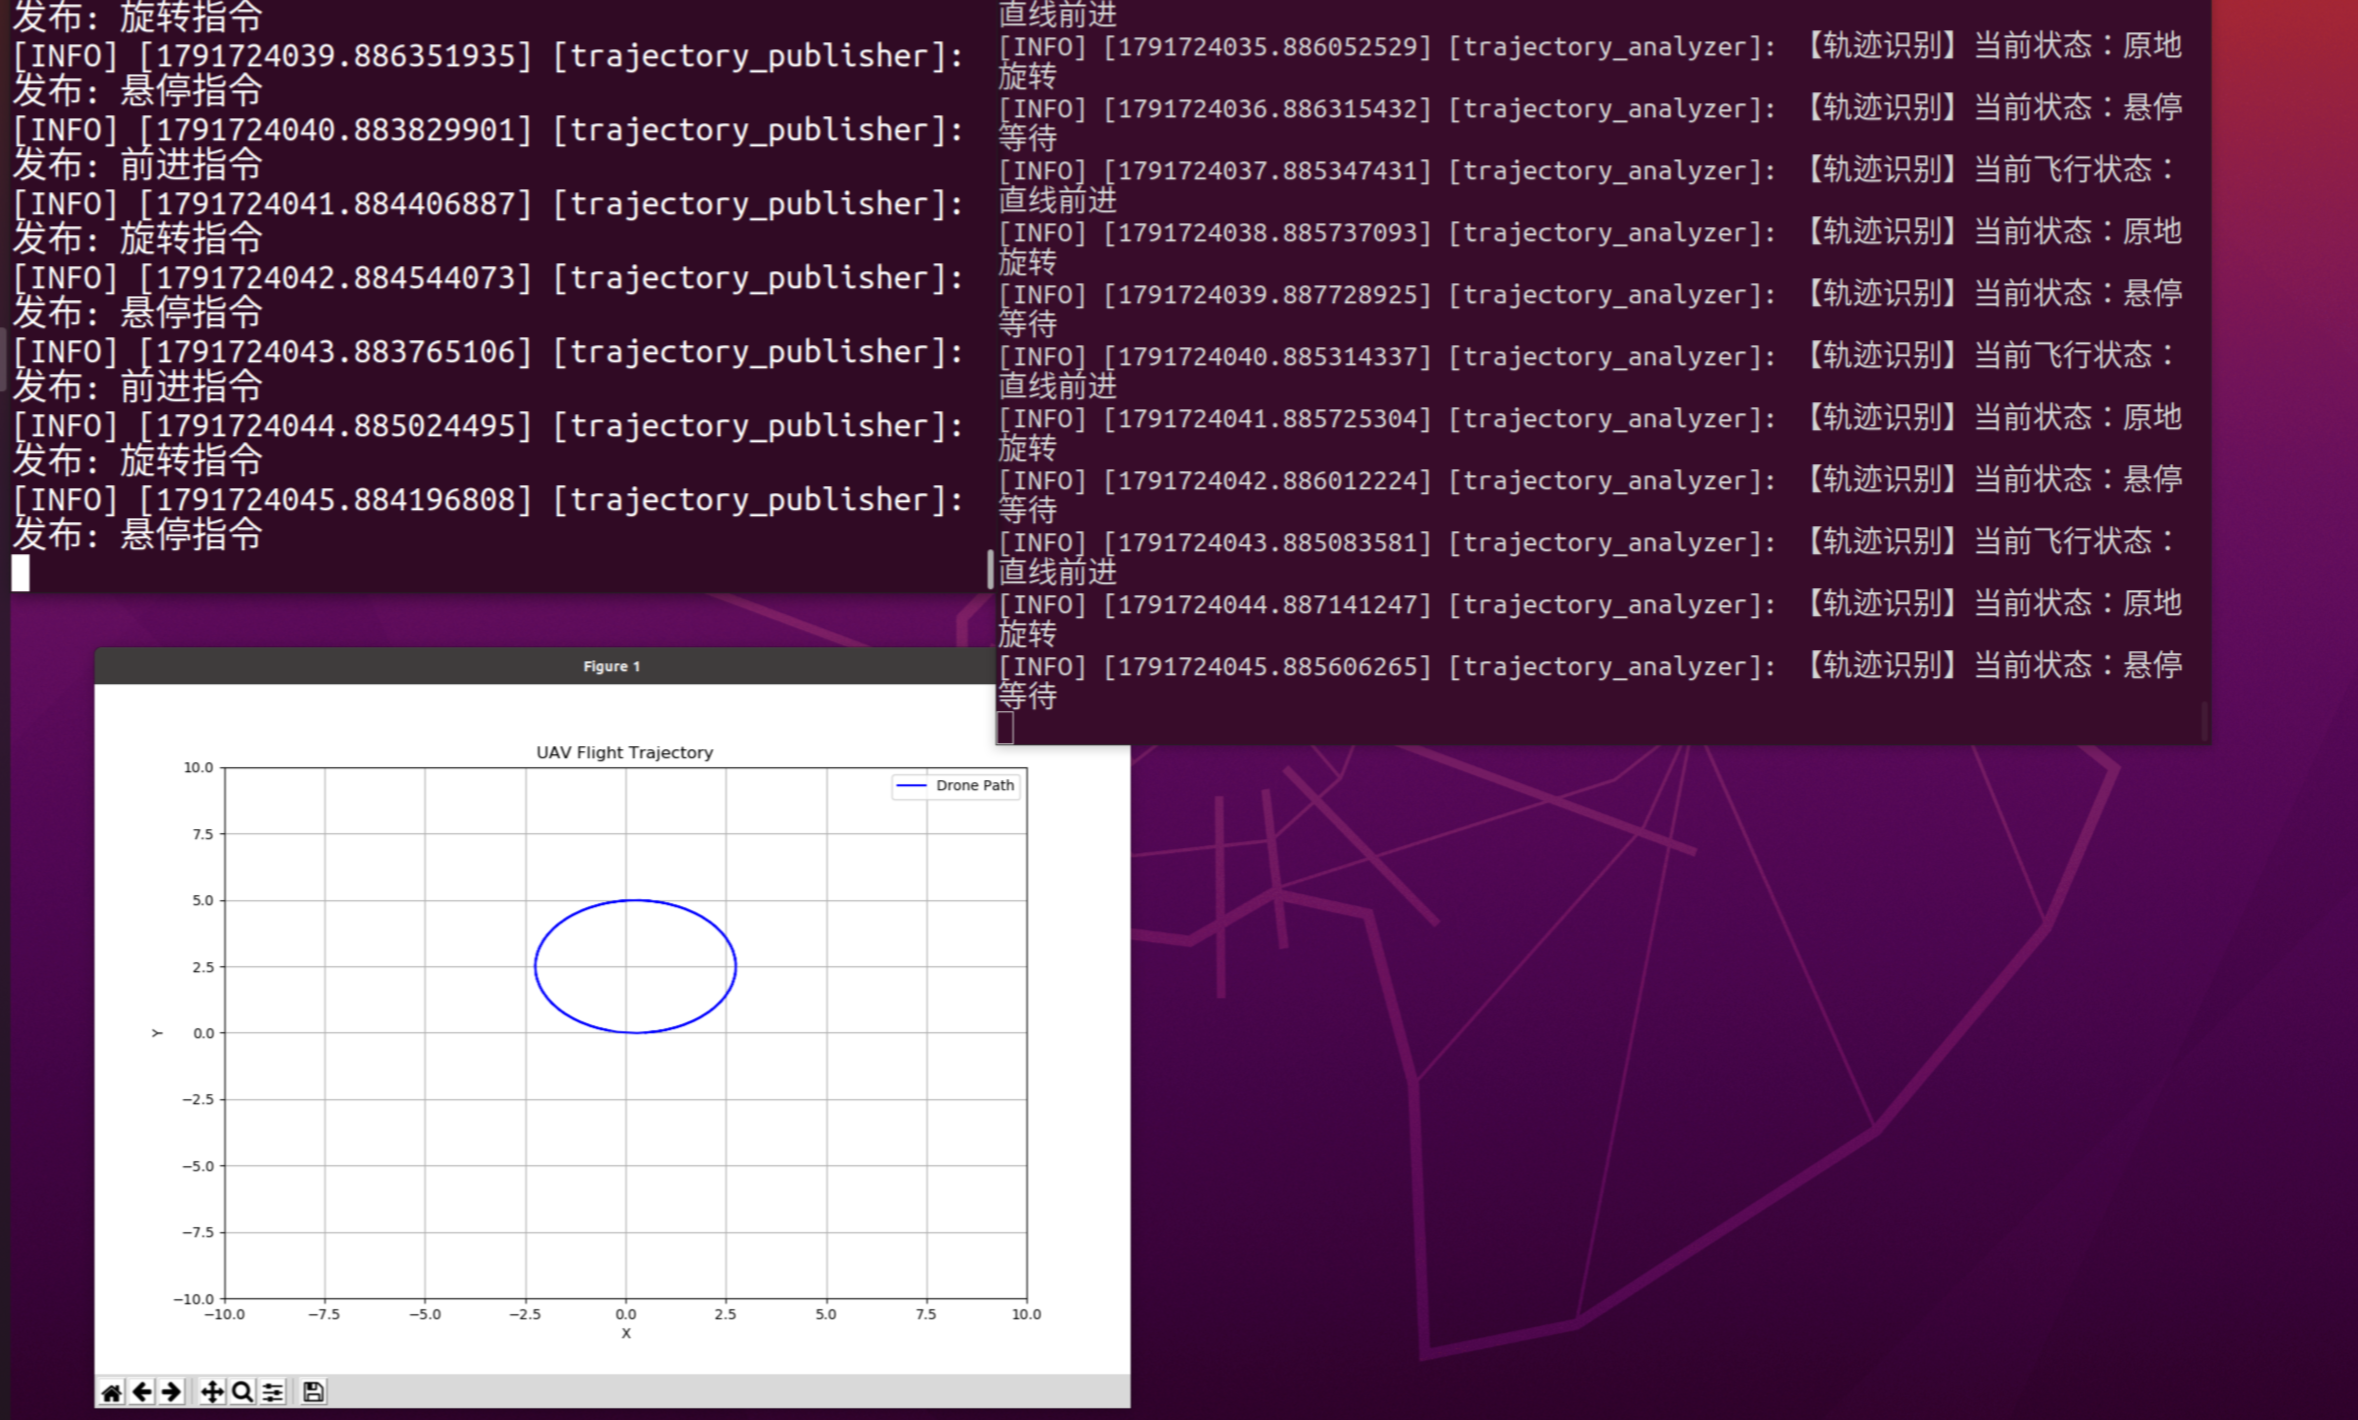
5.运行结束后,在 output_dir(默认为当前工作目录)下查看导出结果:
drone_trajectory.csv:index,time_s,x,y,theta_deg,state,linear_x,angular_zdrone_trajectory_summary.json:采样数、时长、折线距离、包围盒、各状态次数/时长/占比
参数说明
| 参数 | 默认值 | 说明 |
|---|---|---|
publish_rate |
1.0 |
发布节点发送指令的频率(Hz) |
sequence |
forward,turn_left,hover |
指令序列,逗号分隔;可选 forward/backward/turn_left/turn_right/hover |
linear_speed / angular_speed |
1.0 |
指令对应的线速度/角速度系数 |
cmd_vel_topic |
/drone/cmd_vel |
速度指令话题 |
state_topic |
/drone/flight_state |
识别结果发布话题 |
step_length |
0.5 |
每个采样步的位移(米) |
turn_step |
0.2 |
每个采样步的转角(弧度) |
linear_deadband / angular_deadband |
0.01 |
判定为“静止”的死区 |
enable_plot |
true |
是否打开 matplotlib 实时绘图(无显示器时设为 false) |
export_on_shutdown |
true |
退出时是否自动导出记录 |
export_every |
0 |
每 N 个采样点导出一次,0 表示只在退出时导出 |
output_dir |
空 | 导出目录,留空则使用当前工作目录 |
csv_name / json_name |
drone_trajectory.csv / drone_trajectory_summary.json |
导出文件名 |
以上参数都可以直接写成 ros2 launch drone_trajectory_logger main.launch.py <参数>:=<值>;
也可以用 ros2 run drone_trajectory_logger analyzer --ros-args -p <参数>:=<值> 单独启动某个节点。
关于时长统计:识别节点用节点时钟(self.get_clock().now())给每个采样点打真实时间戳,
duration_s 与各状态时长都是相邻时间戳的差,与 publish_rate 无关——
把发布频率改成 10 Hz 时,time_s/时长仍是真实秒数,只是采样更密。
publish_rate <= 0 会在发布节点构造时直接报 ValueError,不会被静默切成别的周期。
本地测试
没有 ROS 环境也能验证核心逻辑:
python3 tests/test_drone_trajectory_logger_local.py
测试覆盖状态细分、位姿积分、指令解析、CSV/JSON 导出内容以及工程文件配置。
效果说明:发布节点成功发送不同的飞行指令,识别节点成功解析并打印出对应的飞行状态日志,同时基于实时数据绘制了飞行轨迹图(椭圆),验证了状态识别与轨迹绘制记录功能的正确性。 备注:本模块使用模拟的飞行指令流进行验证,后续可接入真实的无人机仿真数据。