ROS 2 话题发布订阅基础实验(talker / listener)
本页面介绍 ros2_pubsub_py 模块:用 Python 编写的 ROS 2 发布者 / 订阅者最小通信示例。该实验作为「基于强化学习的四旋翼无人机飞行控制」项目的前置基础实验,用来验证节点之间的发布 / 订阅链路,为后续无人机传感器数据传输、强化学习控制指令下发做基础验证。
| 文件 | 说明 |
|---|---|
| main.py | 模块入口,python3 main.py 即可启动整个模块 |
| launch/pubsub_demo.launch.py | launch 启动文件,一次性启动 talker 与 listener |
| ros2_pubsub_py/talker.py | 发布者节点,10 Hz 向 chatter 话题发布字符串 |
| ros2_pubsub_py/listener.py | 订阅者节点,订阅 chatter 并打印消息 |
1. 运行环境
| 项目 | 版本 / 说明 |
|---|---|
| 操作系统 | Ubuntu 20.04.6 LTS(VMware 虚拟机),宿主为 Windows 11 |
| ROS | ROS 2 Humble |
| Python | 3.8.10(虚拟机内与 Humble 匹配的版本) |
| 依赖 | 仅使用 ROS 2 自带功能包:rclpy、std_msgs、launch、launch_ros |
在虚拟机中确认环境:
lsb_release -a      # Ubuntu 20.04
echo $ROS_DISTRO    # humble
python3 --version   # Python 3.8.x
ROS 1 与 ROS 2 环境不能混用
如果终端先后 source 过 Noetic 和 Humble,会出现 ROS_DISTRO was set to 'noetic' before 之类的提示。此时关闭终端,新开一个干净终端,只 source 需要的那一套环境即可。
2. 编译
mkdir -p ~/ros2_ws/src
cp -r <本仓库路径>/src/chap2/ros2_pubsub_py ~/ros2_ws/src/
cd ~/ros2_ws
source /opt/ros/humble/setup.bash
colcon build --packages-select ros2_pubsub_py
source install/setup.bash
3. 运行
三种方式效果相同,任选其一。
方式 A:launch 启动(推荐)
ros2 launch ros2_pubsub_py pubsub_demo.launch.py
方式 B:main 脚本入口
python3 ~/ros2_ws/src/ros2_pubsub_py/main.py
方式 C:分别启动两个节点
# 终端 1
ros2 run ros2_pubsub_py talker
# 终端 2
ros2 run ros2_pubsub_py listener
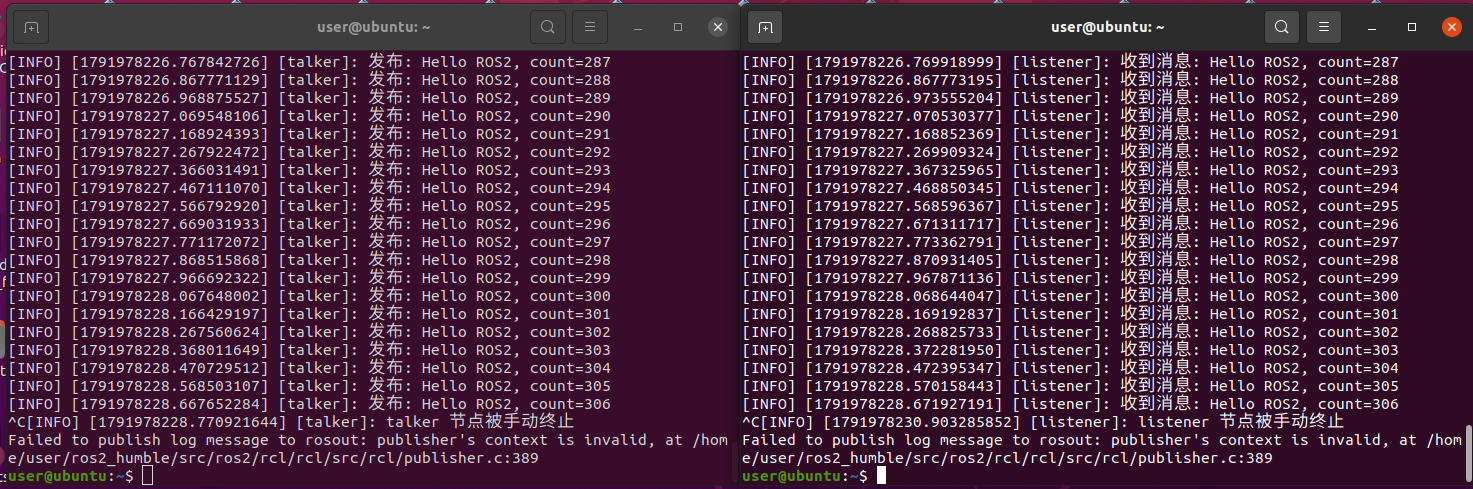
运行结果:
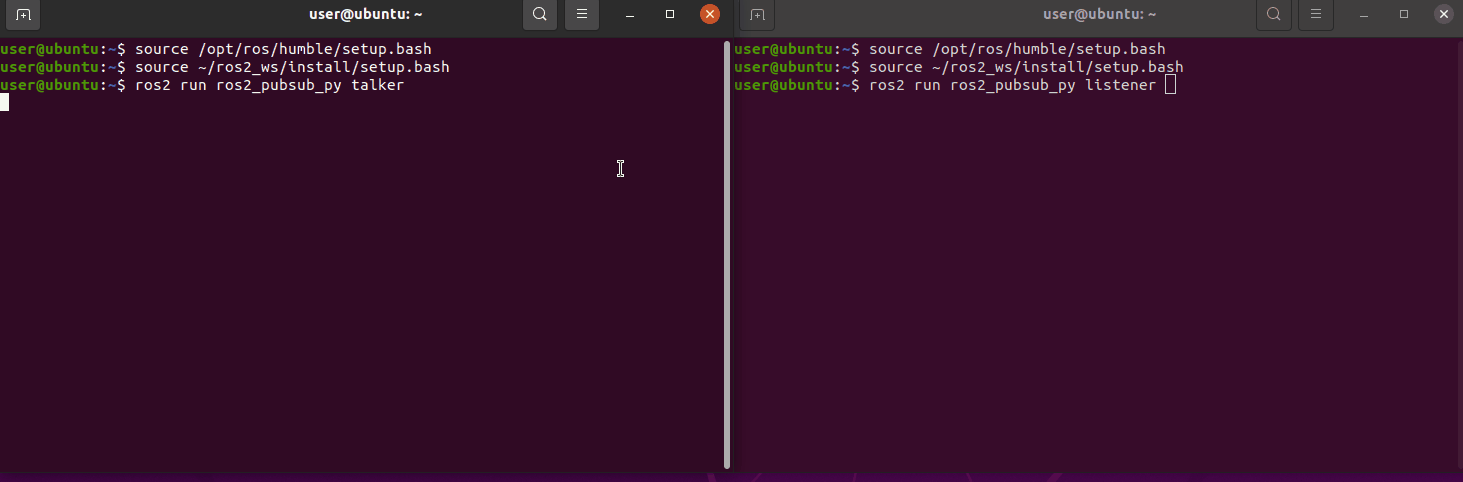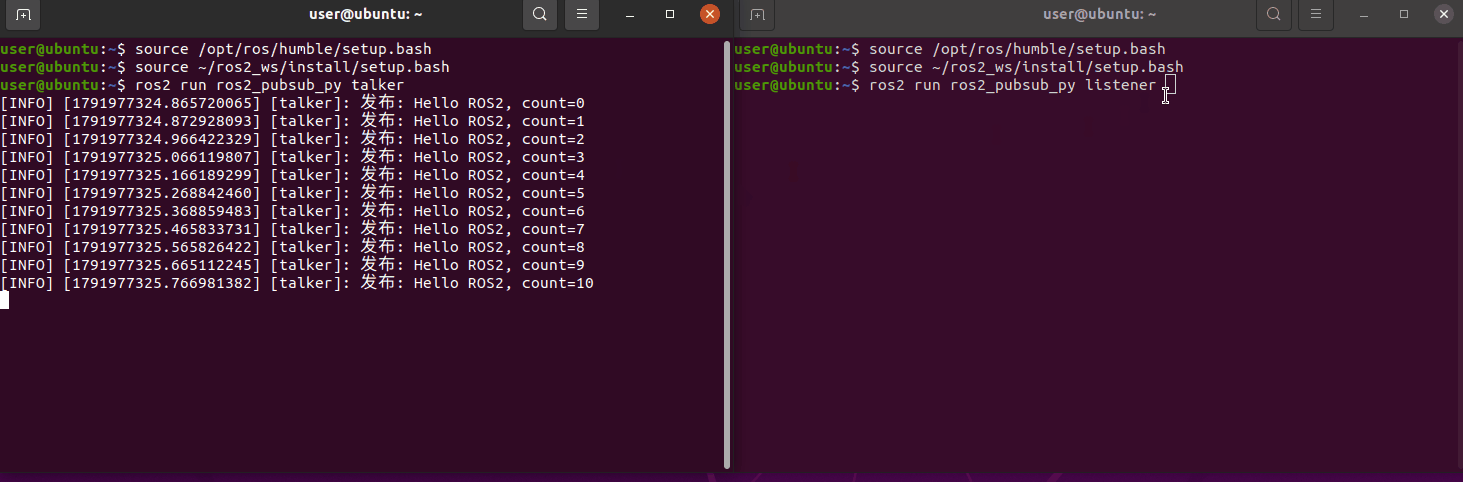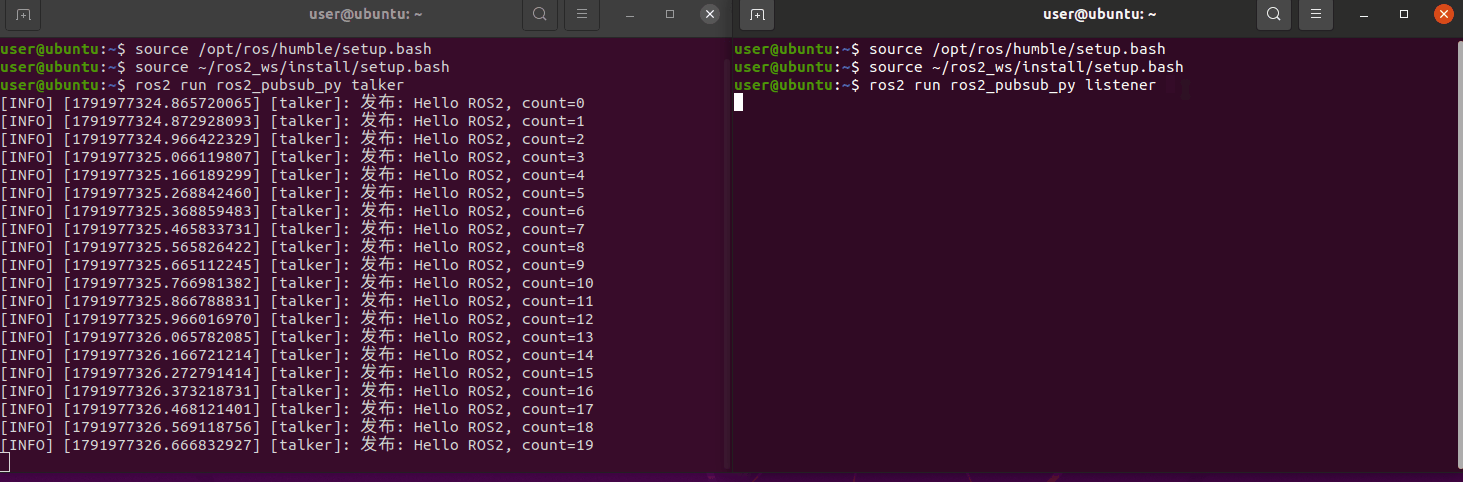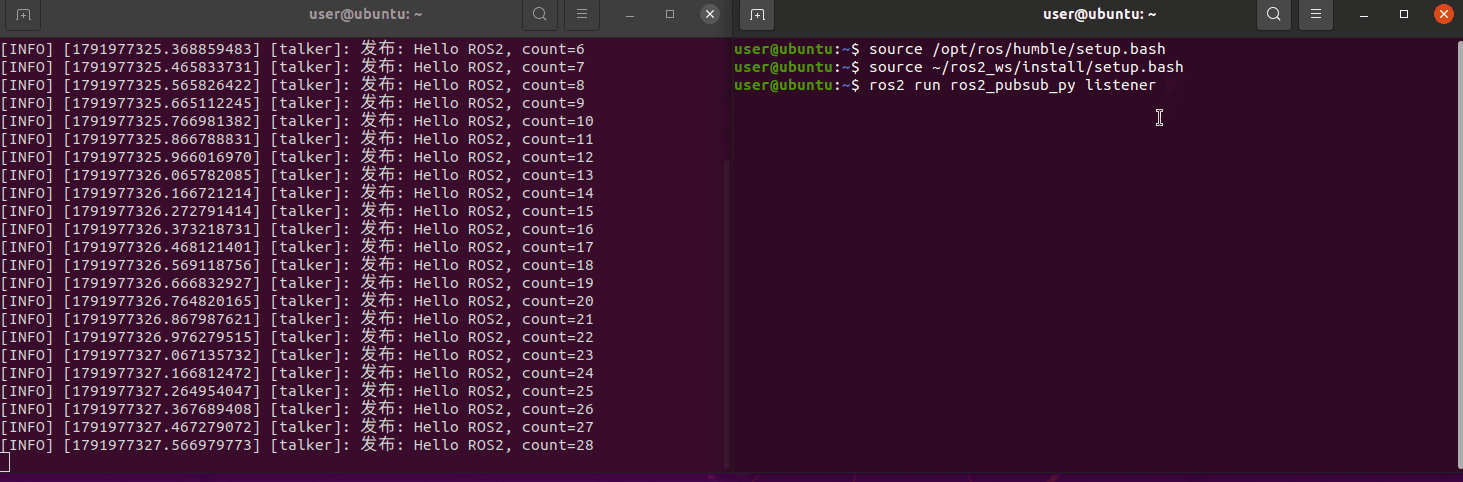
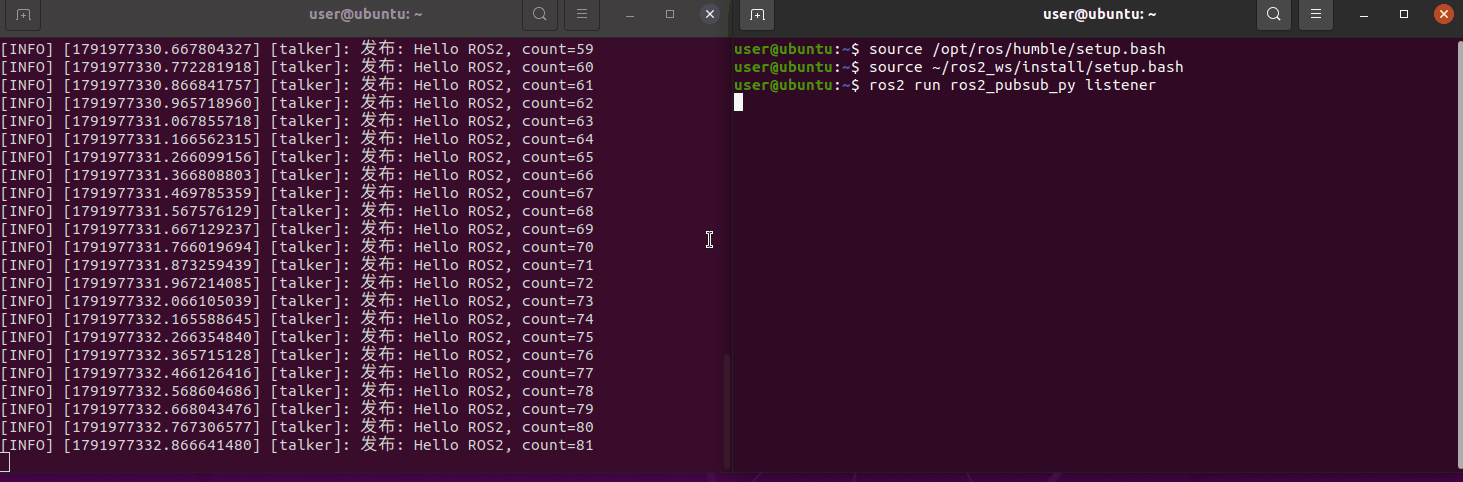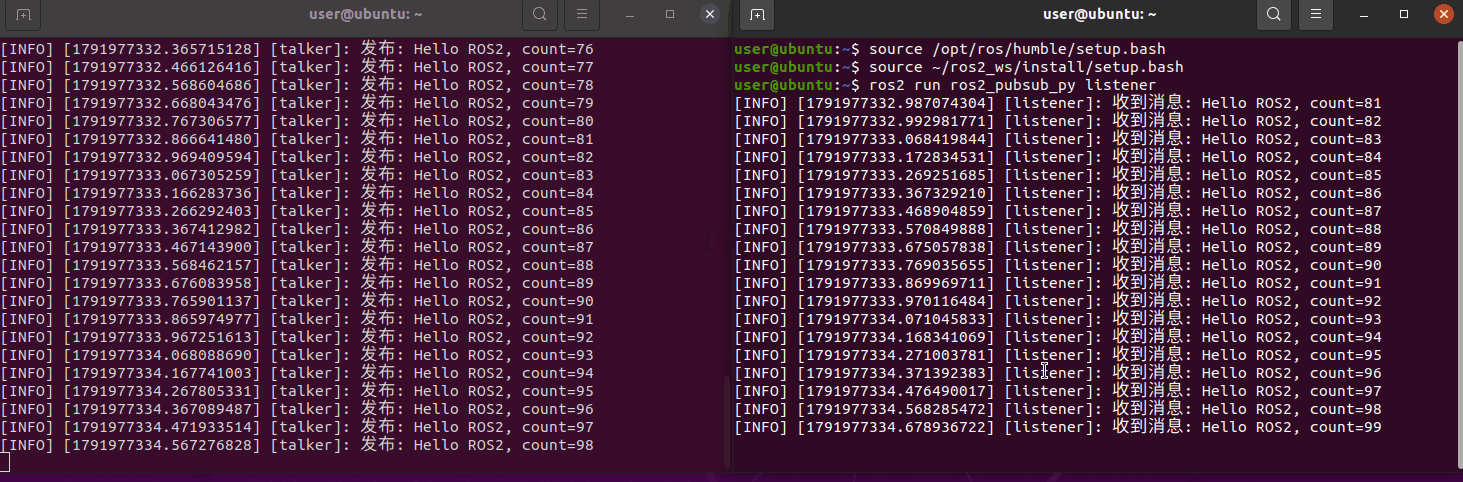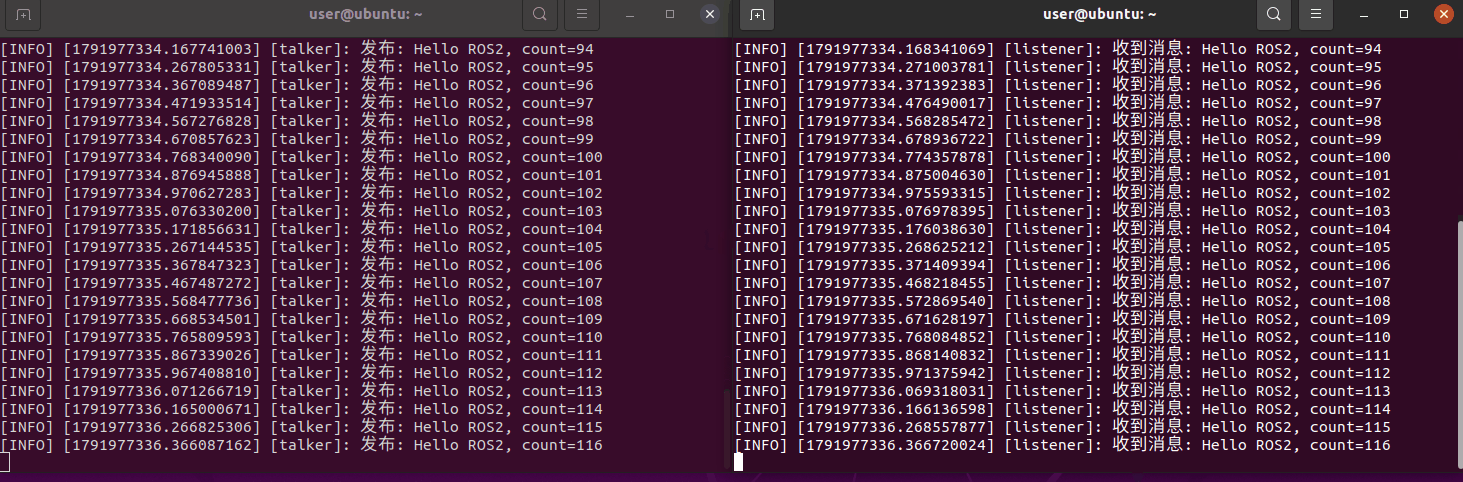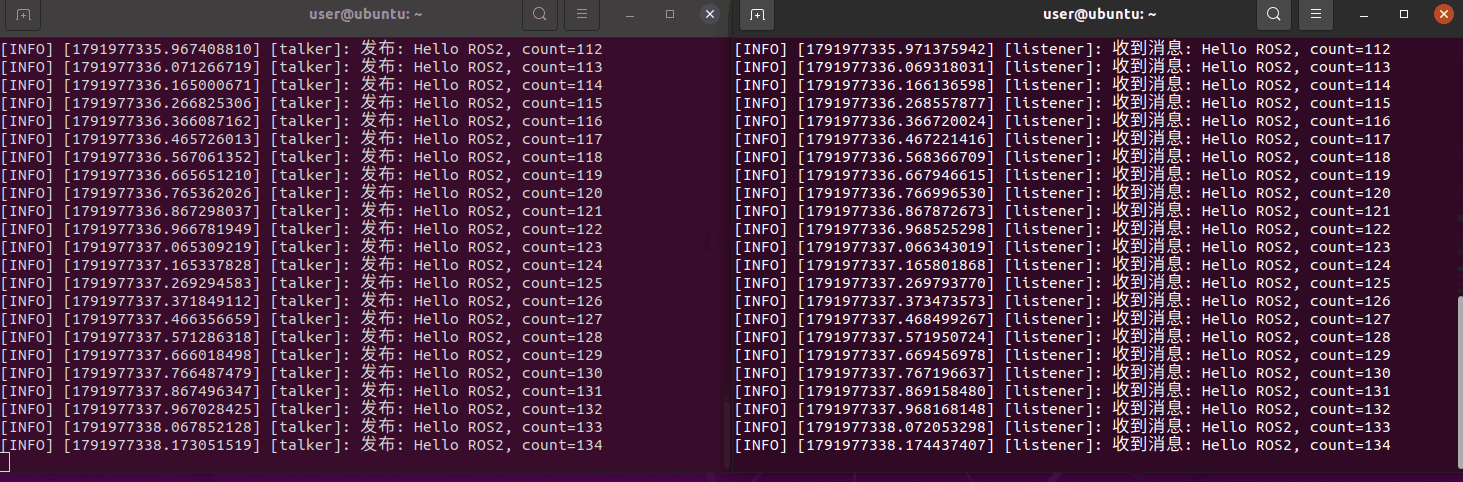
- talker 持续输出
发布: Hello ROS2, count=N; - listener 持续输出
收到消息: Hello ROS2, count=N,序号与 talker 一致; - 也可以在第三个终端执行
ros2 topic list、ros2 topic echo /chatter、ros2 topic hz /chatter(约 10 Hz)查看话题。
结束运行:在终端按 Ctrl+C。此时可能看到 KeyboardInterrupt 的 Traceback,也可能只看到节点打印的 talker 节点被手动终止 / listener 节点被手动终止,都属于正常退出提示,不是程序错误。如果还跟着一行 Failed to publish log message to rosout: publisher's context is invalid,那是节点已销毁、rclpy 仍尝试向 /rosout 上报日志造成的,同样正常。
4. 运行效果
发布者节点持续发布消息:
订阅者节点稳定接收并打印消息:
按 Ctrl+C 结束程序:
5. 常见问题
| 现象 | 原因 | 解决方法 |
|---|---|---|
ros2: command not found |
未 source ROS 2 环境 | source /opt/ros/humble/setup.bash,或写入 ~/.bashrc |
| 提示混用了 noetic 与 humble | 同一终端加载了两套 ROS 环境 | 新开干净终端,只加载 Humble |
| listener 收不到消息 | 话题名或 ROS_DOMAIN_ID 不一致 |
用 ros2 topic list / ros2 topic echo 确认两个节点都在 /chatter 上 |
退出时出现 Failed to publish log message to rosout: publisher's context is invalid |
节点已销毁,rclpy 仍在向 /rosout 上报日志 |
属正常现象,可忽略 |
6. 测试
代码风格、docstring 与最小集成测试:
cd ~/ros2_ws
source install/setup.bash
colcon test --packages-select ros2_pubsub_py
colcon test-result --verbose
其中 test/test_pubsub_integration.py 会同时运行 talker 与 listener,断言 listener 至少收到一条 /chatter 消息。
人工稳定性测试:终端 1 执行 ros2 launch ros2_pubsub_py pubsub_demo.launch.py,终端 2 执行 ros2 topic hz /chatter,终端 3 执行 ros2 topic echo /chatter。连续运行 5 分钟以上,话题频率稳定在约 10 Hz,listener 序号与 talker 一致,无丢帧、无报错。