基于激光雷达扫描的神经网络障碍物分类
本文介绍一个基于 ROS 2 Humble、Gazebo Fortress 与 PyTorch 的激光雷达感知模块。模块订阅仿真环境中 2D 激光雷达发布的 /scan(sensor_msgs/LaserScan,360 束),由一个三层 MLP 将每条扫描分为 near(近障)、far(远障)、free(无障)三类,并通过 /obstacle_class、/obstacle_confidence 话题发布分类结果以及置信度。
1. 系统组成
仿真激光雷达生成 360 束 2D 扫描,ros_gz_bridge 把 Gazebo 消息转换为 ROS 2 sensor_msgs/LaserScan,inference_node 加载训练好的 MLP 权重做推理,发布类别字符串和置信度。
2. 环境要求与安装
| 项目 | 版本 |
|---|---|
| 操作系统 | Ubuntu 22.04 LTS |
| ROS | ROS 2 Humble (/opt/ros/humble) |
| 仿真器 | Gazebo Fortress 6.x(Ignition Gazebo) |
| Python | 3.10(ROS 2 Humble 自带) |
| GPU(可选) | NVIDIA GPU + CUDA 12.x(纯 CPU 环境完全可用,5070 Ti 等 Blackwell 架构建议直接用 CPU 推理,详见 8.1 节) |
加载 ROS 2 环境并安装 Python 依赖:
source /opt/ros/humble/setup.bash
python3 -m pip install --user -r src/chap5/lidar_obstacle_nn/requirements.txt
纯 CPU 环境(无 NVIDIA 显卡):PyPI 默认的 torch 即为 CPU 版,上面的命令已经足够,推理节点会自动跳过 CUDA 探测直接使用 CPU。
有 NVIDIA 显卡的环境:按 PyTorch 官网 选与驱动匹配的 CUDA wheel,例如:
python3 -m pip install --user torch --index-url https://download.pytorch.org/whl/cu121
无显示器的机器(服务器/虚拟机/CI):GPU 激光雷达传感器需要渲染上下文才能产生回波,需安装 xvfb 并用虚拟显示启动(见 6.3 节):
sudo apt install xvfb
验证安装:
python3 -c "import torch; print(torch.__version__, torch.cuda.is_available())"
# 纯 CPU 机器输出形如 2.3.1+cpu False,属预期且受支持
ros2 pkg prefix ros_gz_sim_demos   # 应输出 /opt/ros/humble
3. 计算原理
3.1 激光雷达扫描数据结构
sensor_msgs/LaserScan 是 ROS 2 标准激光雷达消息,关键字段:
| 字段 | 含义 |
|---|---|
angle_min / angle_max |
扫描起止角(弧度) |
angle_increment |
相邻束角间距 |
range_min / range_max |
有效距离范围(米) |
ranges[] |
每束的距离值,inf 表示无回波 |
本模块在 Gazebo SDF 里配置 360 束、2π 弧度、5 Hz、0.05–30 m 量程的水平 2D 激光雷达。
3.2 分类规则与标签
基于扫描中最小有效距离 $r_{\min} = \min_i r_i$($r_i$ 为第 $i$ 束距离),三分类规则:
阈值默认 $d_{\text{danger}}=1.0\,\text{m}$、$d_{\text{far}}=3.0\,\text{m}$,可在 config/params.yaml 修改。
3.3 神经网络结构
采用三层全连接网络(MLP),输入 360 维(重采样后的扫描向量),输出 3 类 logits:
总参数量 $\approx 360 \times 128 + 128 \times 128 + 128 \times 3 \approx 62{,}272$,权重文件约 249 KB,远低于仓库 3 MB 二进制上限。
3.4 训练目标
交叉熵损失 + Adam 优化器,类均衡加权采样防止小类被忽略:
4. 算法流程
4.1 数据采集(合成)
4.2 数据采集(动态仿真场景)
静态世界(obstacle_world.sdf)里三个障碍物与机器人都是 static,对 360° 雷达而言最近距离恒为 0.4 m,collect_data 静止采集只能得到 near 一类;"旋转机器人"也无济于事——360° 扫描转不转都能同时看到全部障碍。要采到三类均衡的真实仿真数据,需要让障碍物的径向距离本身发生变化。
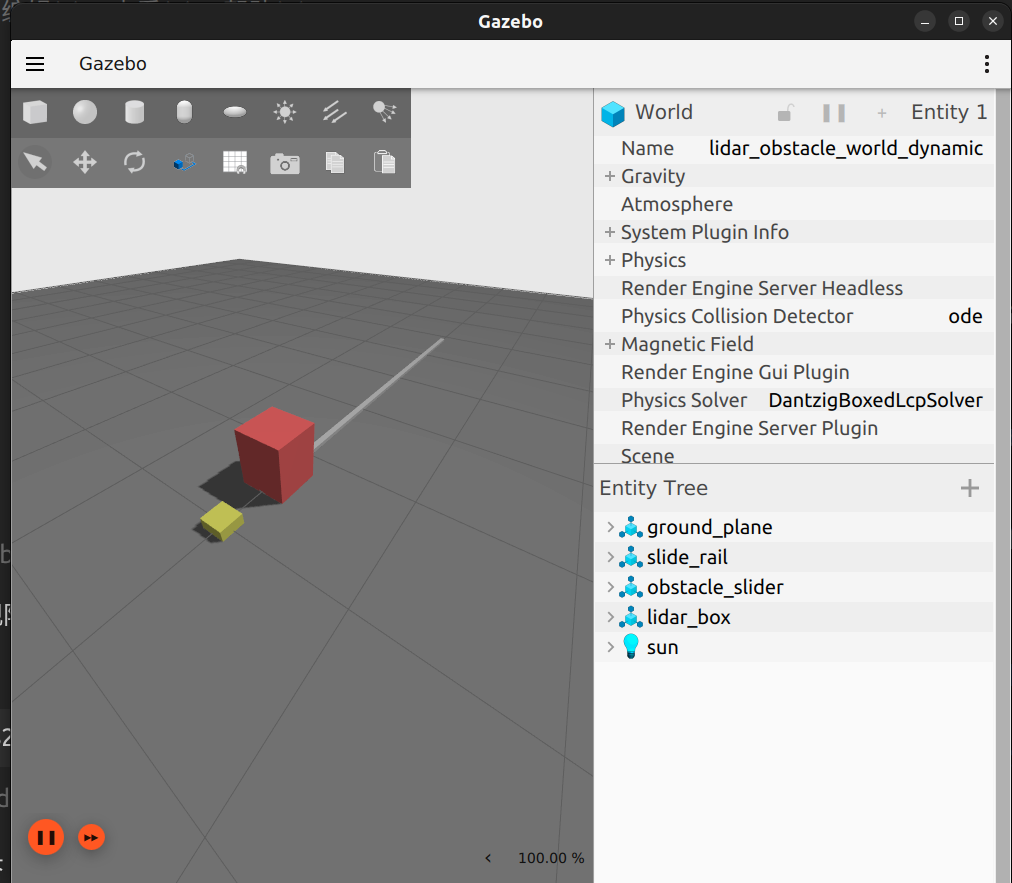
动态世界 obstacle_world_dynamic.sdf 把唯一的红色障碍块挂在一条水平棱柱关节(prismatic joint)上,由 Gazebo 自带的 JointPositionController 驱动。采集节点在 /obstacle_slider/cmd_pos 上发布关节位置,依次经过 6 个站位(每类两个距离),形成天然均衡且带类内距离变化的数据集:
| 站位 | 关节位置 | 障碍表面距离 | 类别 |
|---|---|---|---|
| 1 / 2 | 0.0 / 0.5 | 0.40 / 0.90 m | near |
| 3 / 4 | 0.8 / 2.1 | 1.20 / 2.50 m | far |
| 5 / 6 | 3.1 / 3.6 | 3.50 / 4.00 m | free |
障碍块半深 0.2 m、关节零位时中心在 0.6 m,因此表面距离 = 关节位置 + 0.4 m。
除了等待运动时间,节点还对每条扫描做距离带校验:标签与当前站位一致、且实测最近距离与该站位期望距离之差不超过 station_tolerance(默认 0.15 m)才入库。这样滑台穿过中间距离时产生的扫描(标签碰巧相同但距离不对)不会污染数据。
4.3 训练
4.4 在线推理
5. 源码解析
| 文件 | 作用 |
|---|---|
lidar_obstacle_nn/model.py |
LidarMLP PyTorch 模块定义。 |
lidar_obstacle_nn/inference_node.py |
ROS 2 节点,订阅 /scan、加载权重、发布 /obstacle_class。 |
lidar_obstacle_nn/collect_data.py |
订阅 /scan 自动标注采集 .npz;motion_enabled:=true 时驱动动态世界滑台按站位均衡采集。 |
lidar_obstacle_nn/generate_synthetic_dataset.py |
不依赖 Gazebo 直接合成均衡 .npz,本教程默认使用。 |
lidar_obstacle_nn/train_model.py |
训练脚本,含类均衡采样、早停、metrics sidecar。 |
lidar_obstacle_nn/evaluate_model.py |
在带标签 .npz 上评估权重:总体准确率、逐类精确率/召回率、3×3 混淆矩阵。 |
worlds/obstacle_world.sdf |
静态 Gazebo 场景:1 个 static 机器人 + 3 个不同距离障碍物 + 360 束 GPU LiDAR。 |
worlds/obstacle_world_dynamic.sdf |
动态 Gazebo 场景:1 个障碍块由棱柱关节位置控制器沿导轨驱动,供真实数据采集。 |
launch/main.launch.py |
顶层入口:仿真 + bridge + 推理节点一键启动,支持 world:=static/dynamic。 |
launch/sim.launch.py |
仅启动 Gazebo + bridge;world:=dynamic 时额外桥接滑台位置指令。 |
6. 运行步骤
6.1 构建
source /opt/ros/humble/setup.bash
cd /path/to/ros2_ws          # 含本包的 src 的工作空间
colcon build --packages-select lidar_obstacle_nn --symlink-install
source install/setup.bash
6.2 首次运行前必须先生成模型权重
models/lidar_mlp.pt 权重文件不随仓库分发(仓库 .gitignore 约定忽略 *.pt 二进制训练产物,保持仓库以文本为主),克隆后第一次运行前需要自己训练生成一次(CPU 上约 1 分钟,详见 6.5 节;不训练的话推理节点会打印 Model file not found 警告并使用随机权重,输出无意义)。
6.3 一键启动(推荐)
有显示器的环境:
ros2 launch lidar_obstacle_nn main.launch.py
无显示器的环境(服务器、虚拟机、CI)用虚拟显示启动——gpu_lidar 传感器需要渲染上下文才能产生回波:
xvfb-run -a ros2 launch lidar_obstacle_nn main.launch.py
main.launch.py 同时启动:
1. Gazebo Fortress 加载 obstacle_world.sdf(加 world:=dynamic 改为加载 obstacle_world_dynamic.sdf)
2. ros_gz_bridge 把 Gazebo /scan 转发到 ROS 2 /scan
3. inference_node 加载 models/lidar_mlp.pt 推理
不要用
ign gazebo -s --headless-rendering:该模式下gpu_lidar没有渲染上下文,360 束全部返回最大量程 30 m(实测见第 7 节对照表),采集与推理都失去意义。
6.4 检查输出
另开终端:
source /opt/ros/humble/setup.bash
source install/setup.bash
ros2 topic list
ros2 topic echo /obstacle_class
ros2 topic echo /obstacle_confidence
ros2 topic hz /scan
6.5 训练自己的模型
# 1. 生成合成数据集(不依赖 Gazebo,三类均衡,本教程默认路径)
python3 -m lidar_obstacle_nn.generate_synthetic_dataset \
    --output /tmp/lidar_dataset.npz --num-samples 1500

# 2. 训练
python3 -m lidar_obstacle_nn.train_model \
    --dataset /tmp/lidar_dataset.npz \
    --output src/chap5/lidar_obstacle_nn/models/lidar_mlp.pt \
    --epochs 50

# 3. 重新构建以让新权重进 install
colcon build --packages-select lidar_obstacle_nn --symlink-install
source install/setup.bash
ros2 launch lidar_obstacle_nn main.launch.py
静态世界直接采集只有单一类别:世界里的 lidar_box 是 static、且没有速度/差速控制插件,静止不动时每帧扫描看到同一个最近障碍(实测:默认场景静止时 20/20 帧全为 near)。要采三类均衡的真实数据请使用 6.6 节的动态世界流程;采集同样需要可用的渲染上下文(真实显示器或 xvfb-run -a),否则 /scan 全为最大量程。
6.6 动态场景真实数据采集与评估(进阶)
终端 1,启动动态世界(只起仿真 + 桥接,不起推理节点;无显示器加 xvfb-run -a):
ros2 launch lidar_obstacle_nn sim.launch.py world:=dynamic
终端 2,自动完成 6 站位采集(默认每站位 150 条,共 900 条,约 4 分钟):
ros2 run lidar_obstacle_nn collect_data --ros-args \
    -p motion_enabled:=true \
    -p per_station:=150 \
    -p output_path:=/tmp/lidar_real.npz
节点会依次打印各站位的到位与采集进度,结束时输出三类计数(应各为 300)。随后用真实数据训练并用评估脚本对比:
# train_model 内部做 8:2 随机划分并报告验证准确率
python3 -m lidar_obstacle_nn.train_model \
    --dataset /tmp/lidar_real.npz \
    --output /tmp/lidar_real.pt --epochs 50 --device cpu

# 在任意带标签 .npz 上输出准确率、逐类指标与混淆矩阵
python3 -m lidar_obstacle_nn.evaluate_model \
    --model /tmp/lidar_real.pt --dataset /tmp/lidar_real.npz
站位关节位置可通过 joint_positions(double 数组)与 station_labels(int 数组,0/1/2)两个 ROS 参数自定义;两个数组必须等长。
7. 实测结果
数据在 Ubuntu 22.04.5 LTS 与 ROS 2 Humble 环境下实测得到:
| 项目 | 实测结果 |
|---|---|
| OS / ROS 版本 | Ubuntu 22.04.5 LTS / ROS 2 Humble |
| Gazebo 版本 | Gazebo Fortress 6.18.0 |
| PyTorch 版本 | 2.5.1+cu121(推理使用 CPU) |
| 激光雷达 | 360 束 GPU LiDAR,5 Hz,0.05–30 m |
| 模型参数量 | 约 62,272(360→128→128→3) |
| 权重文件大小 | 249 KB |
| 数据集规模 | 1500 样本,3 类各 500 条(合成) |
| 训练时长 | 1.63 秒(CPU,50 epoch,早停在 46) |
| 最佳验证损失 | 0.0596 |
| 最终验证准确率 | 99.67 % |
/scan 发布频率 |
约 4.75 Hz |
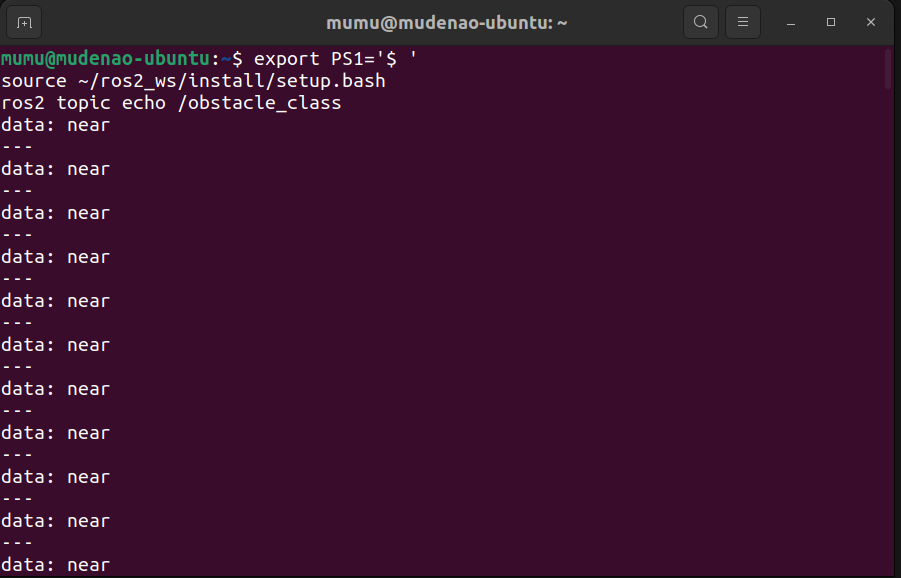
/obstacle_class 实测输出 |
near(场景含 0.6 m 红方块) |
无头渲染 vs 虚拟显示实测对照(同一世界、同一版本代码):
| 启动方式 | 360 束中命中障碍数 | 最近距离 | 判定 |
|---|---|---|---|
ign gazebo -r -s --headless-rendering |
0/360(全部 30.00 m) | 30.00 m | free(无回波,数据无效) |
xvfb-run -a + 正常 GUI 构建 |
76/360 | 0.40 m | near(与场景一致) |
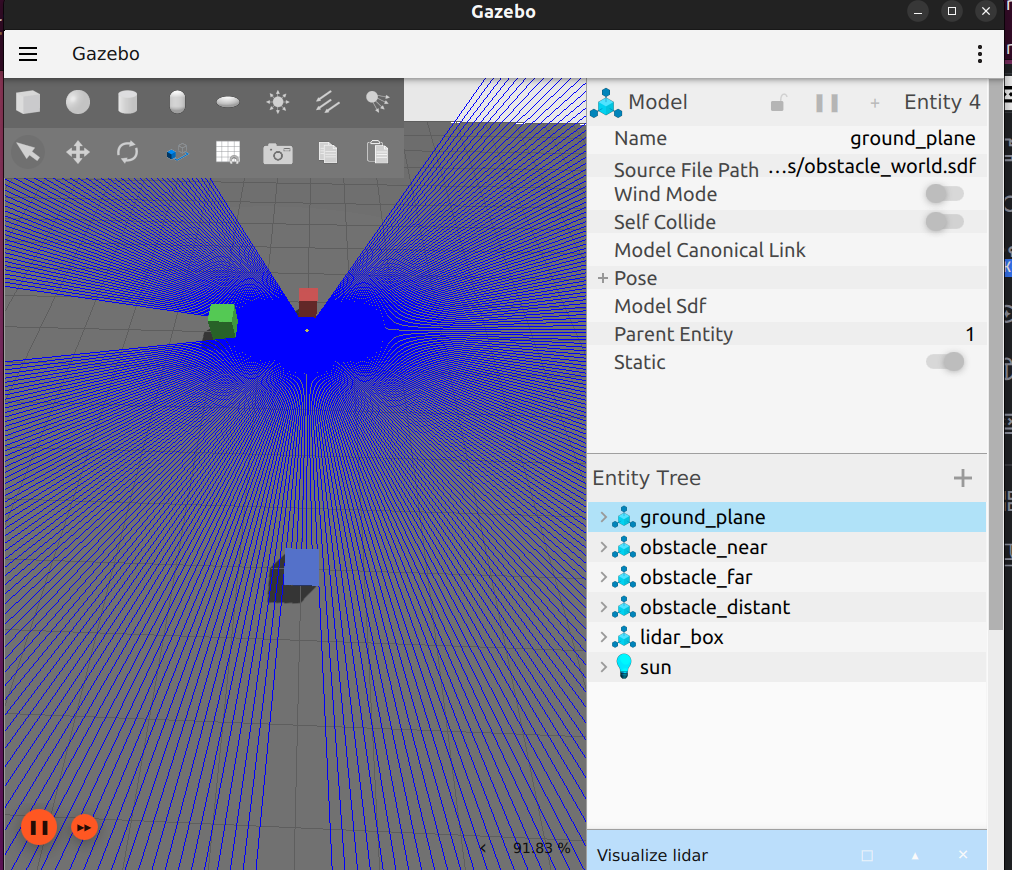
Gazebo 仿真启动后效果:
终端 /obstacle_class 实时输出:
7.1 动态世界真实数据采集与合成数据对比
动态世界实测(同一 5 Hz、360 束 GPU LiDAR,6 站位各采 150 帧):
| 站位 | 指令关节位置 | 实测表面距离 | 命中束数(均值) | 自动标签 |
|---|---|---|---|---|
| 1 / 2 | 0.0 / 0.5 | 0.397 / 0.903 m | 52 / 24 | near |
| 3 / 4 | 0.8 / 2.1 | 1.203 / 2.503 m | 20 / 8 | far |
| 5 / 6 | 3.1 / 3.6 | 3.503 / 4.003 m | 8 / 6 | free |
导轨是纯 visual(无 collision)且位于扫描平面下方(z=0.02 m,波束在 0.11 m),实测不产生回波。
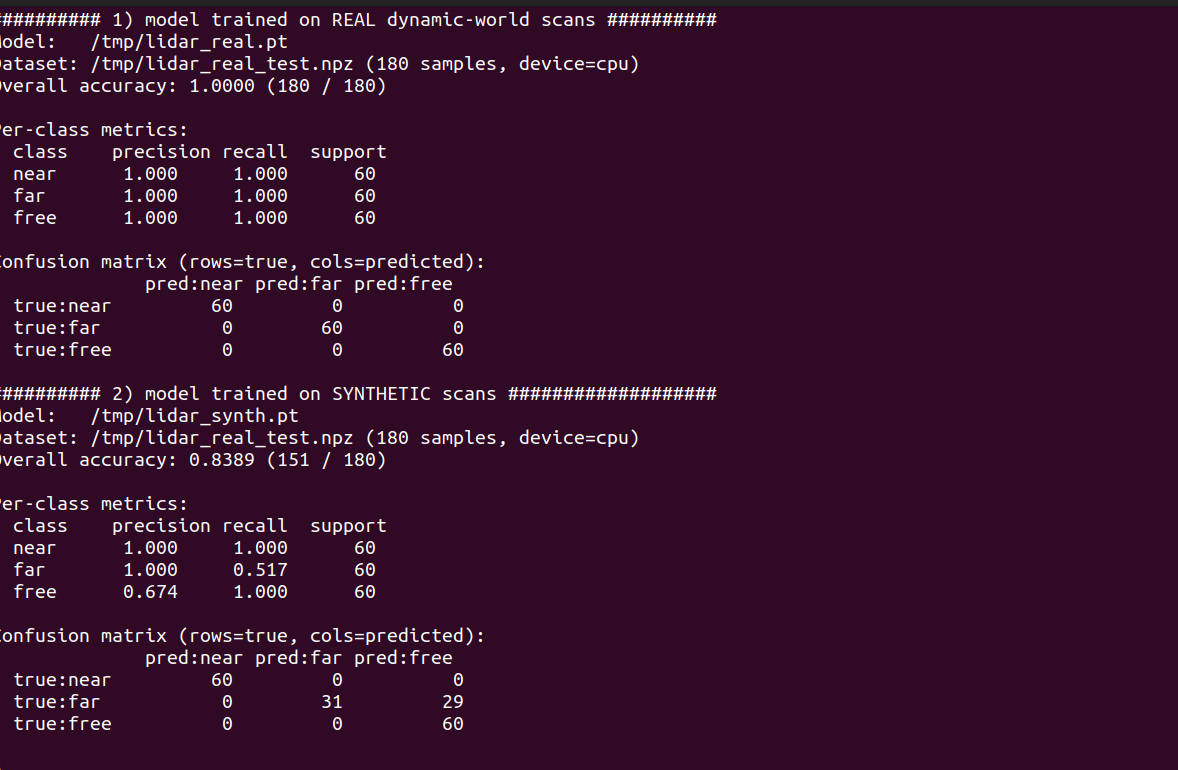
对比实验设置:900 条真实数据按站位分层留出 180 条(每类 60)作为测试集,其余 720 条训练"真实模型";另用 1500 条合成数据训练"合成模型"。两个模型结构、超参数完全一致,在同一批 180 条真实留出样本上评估:
| 模型 | 总体准确率 | near 召回 | far 召回 | free 召回 |
|---|---|---|---|---|
| 真实数据训练 | 100.0 %(180/180) | 60/60 | 60/60 | 60/60 |
| 合成数据训练 | 83.9 %(151/180) | 60/60 | 31/60 | 60/60 |
合成模型把 29 个 far 样本误判为 free(far 召回仅 51.7 %):合成数据的障碍是带随机宽度/噪声的理想 wedge,而真实仿真中障碍块几何固定、边缘束返回值与合成分布存在差异。这一差距说明静态合成数据可以验证管线,但在真实传感器分布上的分类能力需要动态采集闭环补齐。
动态世界 Gazebo 场景(红色障碍块 + 灰色导轨 + 黄色 lidar_box):
两个模型在真实留出集上的评估输出(准确率与混淆矩阵):
8. 排错
8.1 CUDA 相关报错与回退机制
推理节点默认 use_gpu:=false,直接使用 CPU(MLP 仅 ~50K 参数,CPU 推理亚毫秒级)。显式开启 use_gpu:=true 时的行为与 torch 构建版本有关:
- CUDA 版 torch:节点在第一条
/scan上做一次探测性前向;若失败(RuntimeError,例如显卡计算能力不被当前 wheel 支持——Blackwell sm_120 与 PyTorch 2.5 稳定版 cu121 wheel 即属此列,报错no kernel image is available for execution on the device),自动回退 CPU 并继续运行。 - CPU 版 torch:任何 CUDA 调用会抛
AssertionError: Torch not compiled with CUDA enabled(而非RuntimeError)。节点已在探测前短路(use_gpu为 false 或torch.cuda.is_available()为 False 时完全不触碰 CUDA),并将AssertionError一并纳入捕获,因此 CPU 版 torch 上节点不会崩溃。
8.2 激光雷达扫描不到障碍物
如果 /scan 的 ranges 全是 30.0(最大值,无回波),检查:
- 启动方式:
ign gazebo -s --headless-rendering下gpu_lidar没有渲染上下文,360 束必然全为最大量程(实测见第 7 节对照表)。无显示器环境必须用xvfb-run -a ros2 launch lidar_obstacle_nn main.launch.py。 - 机器人 z 高度:
lidar_box的pose z必须让激光雷达在障碍物高度范围内。SDF 已设z=0.05,激光在z=0.11 m,落在所有障碍物(z=0–0.5 m)之内。 - 机器人是否 static:非 static 物体会受重力影响掉到地面下。SDF 已设
<static>true</static>。 - 激光雷达类型:Gazebo Fortress 用
gpu_lidar(不是ray),需要sensors-system插件,已在 SDF 顶部加载。
8.3 模型权重找不到
inference_node 默认从 get_package_share_directory('lidar_obstacle_nn')/models/lidar_mlp.pt 加载。如果该文件不存在,节点会打印警告 Model file not found 并用随机权重运行(输出几乎无意义)。
解决:训练后重新 colcon build --packages-select lidar_obstacle_nn --symlink-install,确保 install/lidar_obstacle_nn/share/lidar_obstacle_nn/models/lidar_mlp.pt 存在(symlink 指向 src 下的真实文件)。
8.4 动态采集:节点一直 skip,滑台不动
按顺序排查:
- 是否启动了动态世界:动态采集必须用
ros2 launch lidar_obstacle_nn sim.launch.py world:=dynamic。若误用默认静态世界,世界里没有obstacle_slider,指令无人接收,节点会持续打印scans skipped ... wrong world?。用ign model -m obstacle_slider --pose可确认模型是否存在。 - ROS→Gazebo 桥接是否存活:
ros2 topic info /obstacle_slider/cmd_pos应显示 1 个订阅者。注意 SDF 插件默认话题是/model/obstacle_slider/joint/slide_joint/0/cmd_pos,其中/0/是 ROS 2 非法话题名(路径段不允许数字开头),parameter_bridge会直接崩溃;本世界的 SDF 已用<topic>/obstacle_slider/cmd_pos</topic>覆盖,自定义关节名时需保持话题不含数字开头的路径段。 - 残留的 Gazebo 进程:若之前的仿真没关干净,两个服务器会同时向
/scan发布,扫描值在两个场景间交替(表现为最小距离在两个数值间跳变),距离带校验会一直不通过。采集前用ps -eo pid,args | grep "ign gazebo"确认只有一个实例。
8.5 动态采集:站位数据被运动过程污染
长距离移动(如从 4 m 回到 0.4 m)可能在 settle_sec 内没走完,此时标签虽对、距离却不对。节点已用 station_tolerance(默认 0.15 m)距离带拦截这类帧;若仍偶发未走到位,增大 settle_sec(如 6.0 秒)即可。导轨运动较慢时也可同步调大 SDF 关节 velocity 限制。
参考资料
- ROS Index:ros_gz_sim_demos
- Gazebo Fortress lidar sensor 文档
- PyTorch MLP 教程
- sensor_msgs/LaserScan 消息定义
大模型使用声明:本模块的源代码、文档与训练脚本由大语言模型(GLM-5.2)协助生成,作者已逐文件审查并通过实测验证(构建、仿真、采集、训练、推理全流程跑通;其中采集与推理需要可用的图形渲染上下文,无显示器环境使用 xvfb-run -a),对提交内容负全部责任。