单门深度视觉伺服:门中心回归 + 比例控制
对应作业任务(2)传感器感知与(4)端到端决策。
src/air/uav_gate_center_servo/
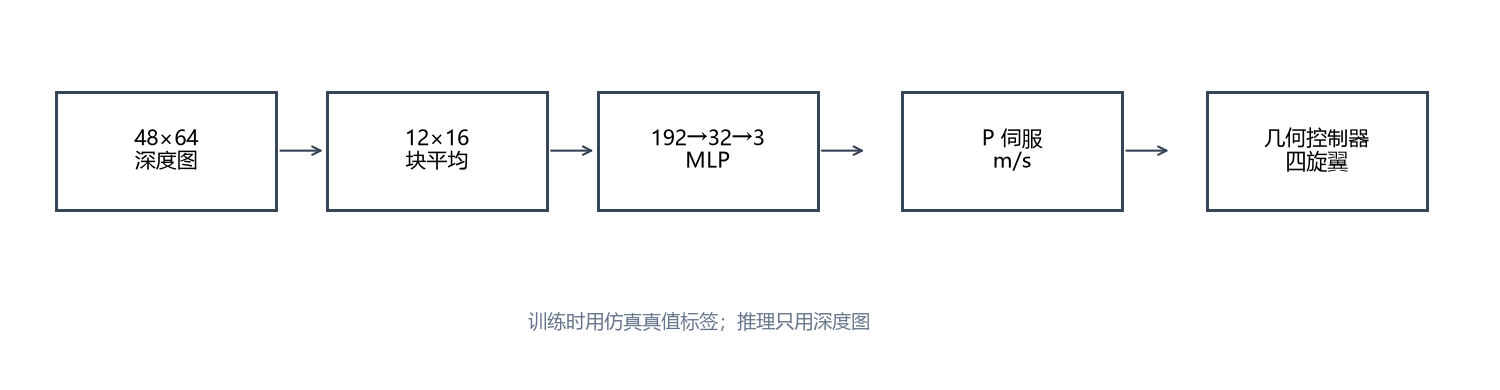
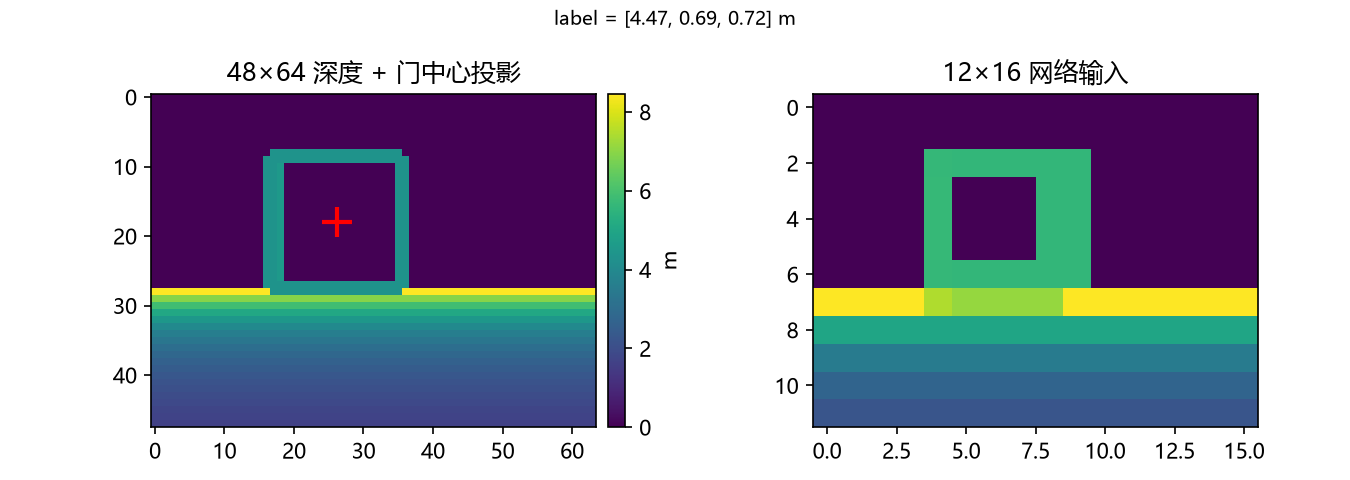
输入 48×64 深度图,块平均到 12×16;一个 192→32→3 的小 MLP 回归门框中心
[forward, left, up],比例控制器输出航向系速度穿过单个门。推理只用深度图;
训练标签由仿真真值生成。与 uav_depth_gate_racing_e2e 的端到端策略不同,
本模块把感知和控制分开:网络只负责“门在哪”,控制律只负责“怎么飞”。
1. 与已有模块的区别
| 模块 | 做法 | 本模块不同 |
|---|---|---|
uav_depth_gate_racing_e2e |
深度图直接映射到速度;BC/DAgger/PPO;CNN/GRU/注意力 | 只回归门中心,再用 P 控制;单门;无策略网络/RL |
openhutb_yolo_mlp_control |
RGB + YOLO 检测框 + 视觉居中 | 深度图、门框几何中心、无 YOLO |
| 本模块 | 两阶段、可解释 | #410 的可解释基线/消融 |
2. 输入与标签
深度相机 front_cam 在机体系 (0.075, 0, 0.012),光轴 +x,图像右 = 机体 -y,
图像上 = 机体 +z,fovy=70°。
p_cam = p + R·c_b
label = gate_center - p_cam = [forward, left, up]
target = label + R·c_b
label 和深度在同一状态采集;推理时只用深度。固定航向 ref_yaw=0,所以
航向系与世界 ENU 同向。图像投影:
fx = fy = (H/2) / tan(35°)
u = cx - fx·left/forward
v = cy - fy·up/forward
深度预处理:48×64 米制深度按 4×4 块平均到 12×16;只平均有限且 >0 的像素, 整块无效时为 0。不用插值,避免把无效像素抹成有效深度。
3. 网络与训练
- 结构:192→32→3,tanh 隐层,线性输出;6,275 参数,权重约 50 KB。
- 输入:12×16 深度按全局均值/标准差归一化;输出三轴标签按训练集均值/标准差归一化。
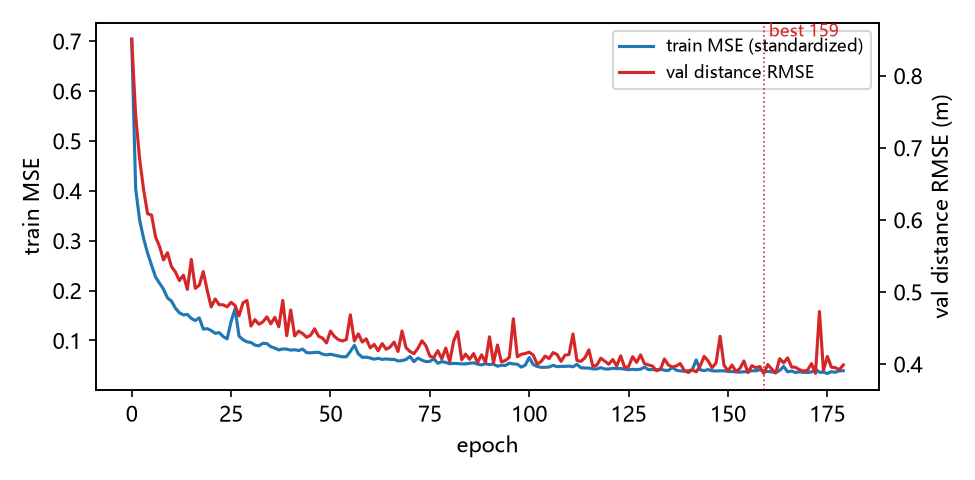
- 训练:MSE、Adam(lr 1e-3、weight decay 1e-4)、batch 64、最多 200 轮, patience 20,按验证距离 RMSE 恢复最优权重。
- 数据:55 个 oracle episode,4,977 帧;按 episode 80/20 切分(44/11), 标准化统计只用训练集;训练时按 50% 概率做水平镜像(深度左右翻转、left 取反)。
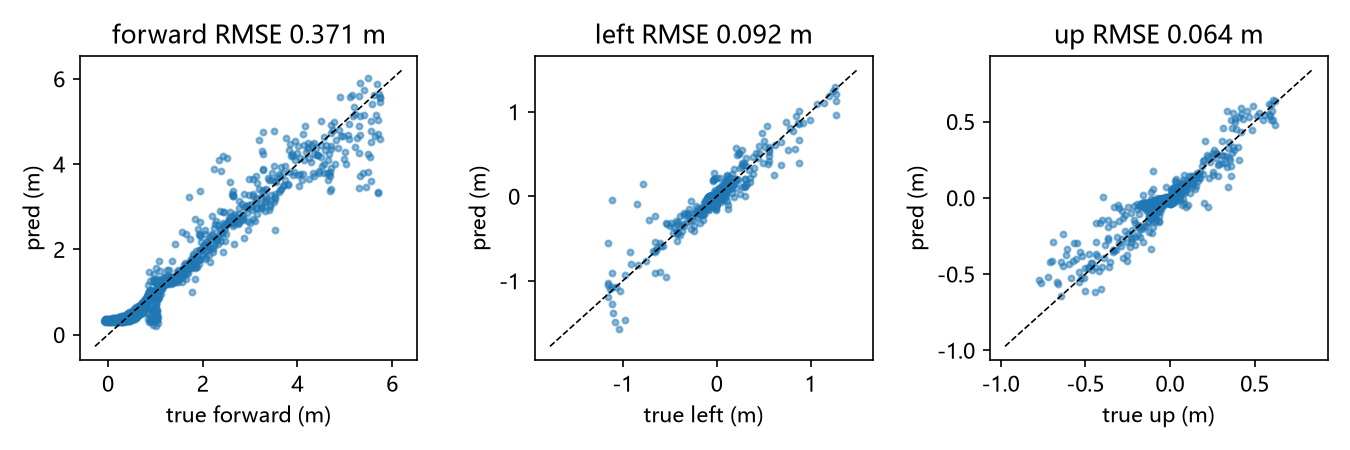
- 结果:验证 distance RMSE 0.387 m,forward/left/up 0.371/0.092/0.064 m; 最优 159 轮,179 轮早停。
4. 比例伺服
v_x = clip(k_x·(forward - look_ahead), v_min, v_max)
v_y = clip(k_y·left, -v_max, v_max)
v_z = clip(k_z·up, -v_z_max, v_z_max)
默认 k_x=1.5, look_ahead=1.0, v_min=0.5, v_max=1.8, k_y=1.2, k_z=1.2,
v_z_max=0.9。深度有效比例低于 0.5 时按比例减速;预测越界或非有限时输出零速。
oracle 和 MLP 共用这一个函数,只换标签来源。
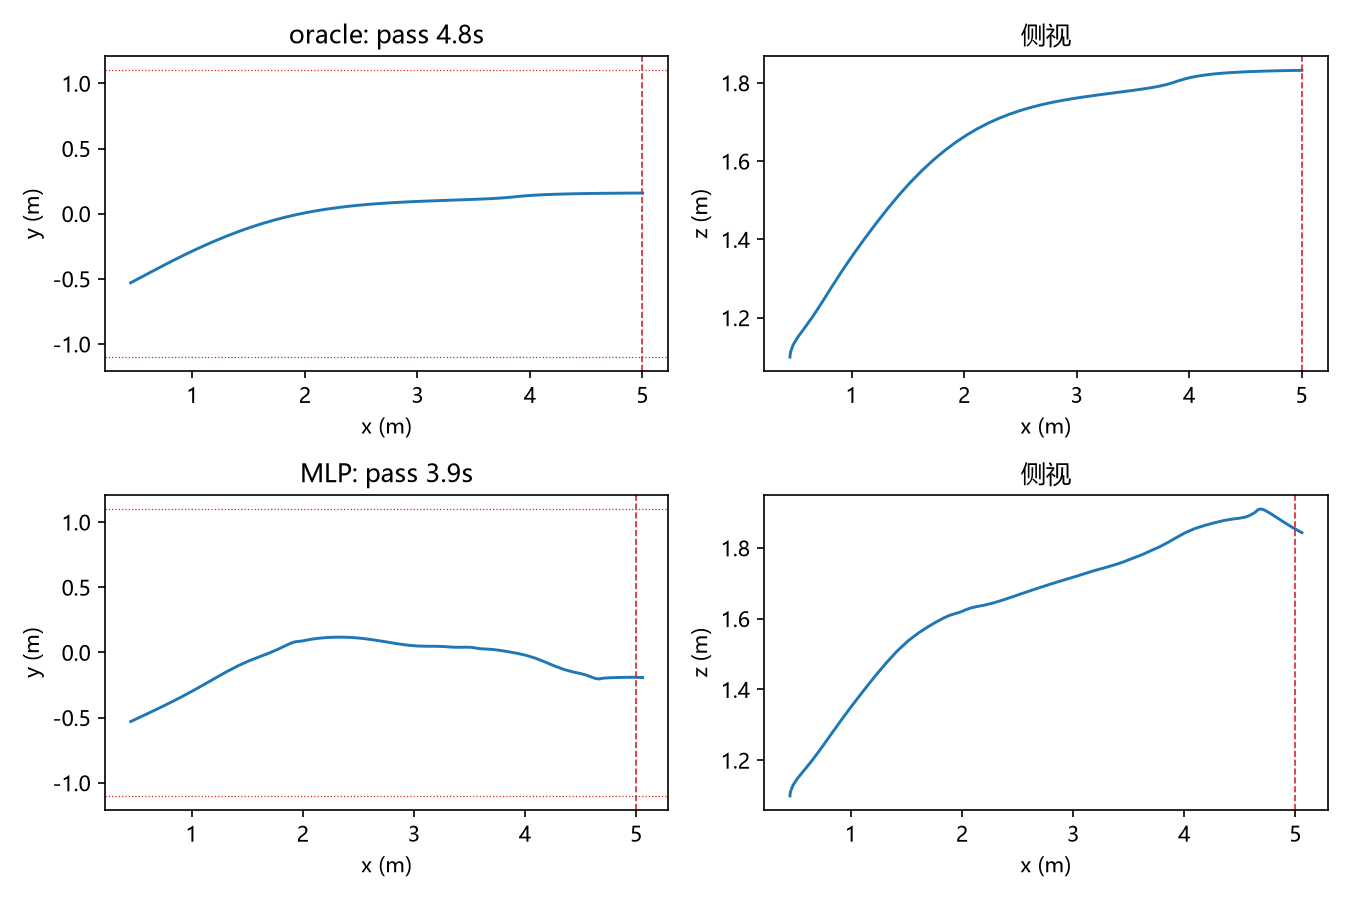
环境:底座 gate_track 单门(n_gates=1),无人机在门前 2–6 m、横向 ±1.5 m、
高度 ±0.8 m 随机重置;固定航向,20 Hz 帧内 5 个 0.01 s 控制步调用
GeometricController.act。质心穿过门平面且落在 1.1 m 开口内算通过,否则记 miss;
判定不含机体半径或安全余量;12 s 未穿过记 timeout。
4.1 闭环结果
50 个随机起点(seeds 5000–5049),oracle 和 MLP 用同一控制律:
| 项 | oracle | MLP |
|---|---|---|
| 通过 | 50/50 | 48/50 |
| 平均用时 | 4.37 s | 3.63 s |
| 最大用时 | 5.50 s | 6.25 s |
| miss / timeout | 0 / 0 | 2 / 0 |
| 推理延迟 | — | 0.048 ms 均值,0.094 ms P95 |
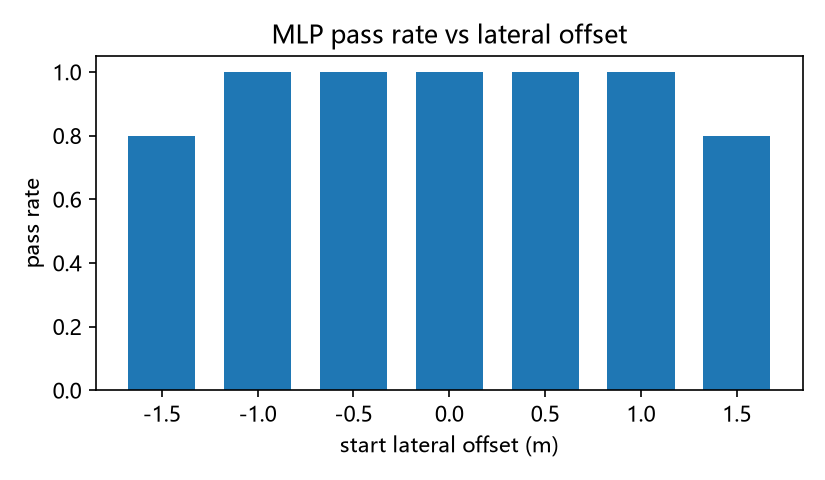
横向起点扫描(7 个偏移 × 10 seeds):±1.5 m 处 0.8,其余 1.0。
5. ROS2 节点
| 方向 | 话题 | 类型 |
|---|---|---|
| 订阅 | /camera/depth |
sensor_msgs/Image(32FC1,米) |
| 订阅 | /uav/odom |
nav_msgs/Odometry |
| 发布 | /uav/cmd_vel |
geometry_msgs/Twist(机体系,m/s) |
| 发布 | /gate_servo/status |
std_msgs/String |
| 发布 | /gate_servo/depth_view |
sensor_msgs/Image(mono8,12×16) |
节点 20 Hz;深度超时 0.5 s。发布前:
v_body = Rᵀ·a
底座 VelocityCommander 按实时姿态把机体系指令旋到世界系;再左乘 R 后,
世界速度正好等于航向系指令 a。不直接发布航向速度,也不做偏航跟随。
ros2 launch uav_gate_center_servo gate_servo.launch.py with_sim:=true
ros2 topic hz /uav/cmd_vel
ros2 topic echo /gate_servo/status --once
已知限制:底座 launch 的 gate_track 是 8 门,在线演示会把最近门当目标;
离线单门指标不包含门序切换。单门在线演示需要外部单门深度源。
6. 复现
python main.py --selftest
python main.py --collect --episodes 55 --seed 0 --scene-seed 16
python main.py --train --epochs 200 --seed 0
python main.py --evaluate --episodes 50 --lateral-n 10
python main.py --figures
--figures 需要 matplotlib;无头服务器设置 MPLBACKEND=Agg。
7. 已知限制
- 单门、固定航向;不处理门序、偏航跟踪和障碍物。
- 通过判定按质心,不含机体半径或安全余量。
- 只在仿真深度上验证;真实相机的时延、缺帧、噪声未覆盖。
- 深度全零时自检/测试跳过,数据集采集直接报错,避免训练空图。
- MLP 输入 12×16 是速度/精度折中;更远或更小的门需要更高分辨率。