相机-激光雷达外参标定
本模块在已知真值的合成场景中完成激光雷达到相机的外参标定,并给出可量化的误差指标。仓库里原有的相机相关示例位于 src/chap5/robot_vision(ROS 1,以相机检测为主),没有激光雷达与相机之间的外参标定模块;本模块补上这一环,同时用合成真值回答"标定到底有多准"。
1. 项目简介
多传感器融合的第一步是空间对齐:激光雷达的点云要投影到相机图像上,必须知道两个传感器之间的旋转 和平移 。本模块的流程是:
多姿态棋盘格(已知真值)
        ↓  投影 + 传感器噪声
3D 角点(LiDAR 系) ↔ 2D 角点(像素)
        ↓  PnP(EPnP 初值 + 迭代精化)
估计外参 (R, t)
        ↓  与真值比较
旋转误差 / 平移误差 / 重投影残差
与"直接拿真实数据跑一遍"相比,合成场景的价值在于真值已知,所以误差是可度量的,而不是只看投影图"看起来差不多"。
2. 环境依赖
| 项目 | 版本 |
|---|---|
| 操作系统 | Ubuntu 22.04 LTS |
| ROS | ROS 2 Humble(仅节点部分需要) |
| Python | 3.10.12 |
| OpenCV | 4.5.4(opencv-python) |
| NumPy | 1.21.5(ROS 2 Humble 自带版本) |
| Matplotlib | 3.5.1(仅绘图) |
python3 -m pip install --user -r src/ground/lidar_camera_calibration/requirements.txt
离线脚本只依赖 NumPy 与 OpenCV;ROS 2 节点额外依赖 rclpy、sensor_msgs、std_msgs。
3. 原理
3.1 投影模型
设 LiDAR 坐标系下的点为 ,外参为 ,则相机坐标与像素坐标为
其中 为相机内参矩阵()。本模块默认使用 640×480、、、 的无畸变相机;ROS 2 节点可以订阅 /camera_info 覆盖这组内参。
3.2 PnP 求解
已知 组 3D–2D 对应点,求解 即 PnP 问题。本模块采用:
cv2.SOLVEPNP_EPNP求初值(不需要初始猜测);- 以该初值为起点,用
cv2.SOLVEPNP_ITERATIVE最小化重投影误差。
重投影残差定义为
3.3 为什么必须多姿态
单块标定板上的角点共面,PnP 在这种退化配置下存在位姿二义性:一个错误的位姿仍能把这一块板的点投影得很准。实测(见 6.2 节)只摆一块板时旋转误差 2.435°、平移误差 4.28 cm;摆到 3 个不同朝向的位姿后降到 0.157° / 3.2 mm。这就是"标定必须换姿态"的定量解释。
4. 系统组成
| 文件 | 作用 |
|---|---|
lidar_camera_calibration/calibration_core.py |
场景生成、LiDAR 噪声模型、PnP 求解、误差指标、棋盘格渲染与投影叠加 |
lidar_camera_calibration/run_calibration.py |
单次标定:输出估计外参与真值对照 |
lidar_camera_calibration/sweep_noise.py |
像素噪声 × 测距噪声扫描 |
lidar_camera_calibration/sweep_views.py |
标定板摆位次数扫描 |
lidar_camera_calibration/project_cloud.py |
生成投影叠加图与误差曲线 |
lidar_camera_calibration/calibration_node.py |
ROS 2 节点:读取 /camera_info,发布标定结果 |
lidar_camera_calibration/main.py |
统一入口(标准演示) |
launch/main.launch.py |
一键启动节点 |
节点发布的话题:
| 话题 | 类型 | 说明 |
|---|---|---|
/lidar_camera_calibration/extrinsics |
std_msgs/String |
JSON 对象:extrinsics(内含 rvec、t、frame)、旋转/平移误差、重投影 RMSE、是否使用 /camera_info |
5. 运行步骤
5.1 构建(ROS 2 部分)
cd ~/ros2_ws
colcon build --packages-select lidar_camera_calibration --symlink-install
source install/setup.bash
5.2 离线标定(不需要 ROS)
在模块目录下直接运行:
cd src/ground/lidar_camera_calibration

# 单次标定:3 个摆位,1 px + 1 cm 噪声
python3 -m lidar_camera_calibration.run_calibration --views 3

# 摆位次数扫描(1/2/3/4/6)
python3 -m lidar_camera_calibration.sweep_views --trials 200

# 噪声敏感性扫描
python3 -m lidar_camera_calibration.sweep_noise --trials 200

# 生成投影叠加图与误差曲线(默认写入 /tmp/lidar_camera_calibration)
python3 -m lidar_camera_calibration.project_cloud --out-dir /tmp/calib_out
5.3 ROS 2 节点
ros2 launch lidar_camera_calibration main.launch.py
# 查看结果
ros2 topic echo /lidar_camera_calibration/extrinsics --once
节点会在收到第一条 /camera_info 后开始标定;若 3 秒内没收到,则使用内置默认内参并打印警告(离线演示模式)。也可以手动喂一条内参观察覆盖效果:
ros2 topic pub -1 /camera_info sensor_msgs/msg/CameraInfo \
  "{width: 640, height: 480, k: [700.0, 0.0, 320.0, 0.0, 700.0, 240.0, 0.0, 0.0, 1.0], d: [0.0, 0.0, 0.0, 0.0, 0.0]}"
6. 实测结果
数据均在 Ubuntu 22.04 + OpenCV 4.5.4 + NumPy 1.21.5 上实跑得到,噪声均为蒙特卡洛中位数。
6.1 单次标定
参数:3 个摆位(105 点),像素噪声 1.0 px,测距噪声 1 cm,角噪声 0.1°,随机种子 0。
| 指标 | 实测值 |
|---|---|
| 旋转误差 | 0.218° |
| 平移误差 | 4.6 mm |
| 重投影 RMSE | 2.35 px |
| 估计平移 | [0.1204, −0.0259, 0.1820] m |
| 真值平移 | [0.1200, −0.0300, 0.1800] m |
6.2 摆位次数的影响
固定 1 px + 1 cm 噪声,每个摆位组跑 200 次取中位数:
| 摆位次数 | 总点数 | 旋转误差 | 平移误差 | 重投影 RMSE |
|---|---|---|---|---|
| 1(单板共面) | 35 | 2.435° | 42.8 mm | 1.863 px |
| 2 | 70 | 0.312° | 5.9 mm | 2.263 px |
| 3 | 105 | 0.157° | 3.2 mm | 2.188 px |
| 4 | 140 | 0.113° | 2.4 mm | 2.162 px |
| 6 | 210 | 0.096° | 2.1 mm | 2.146 px |
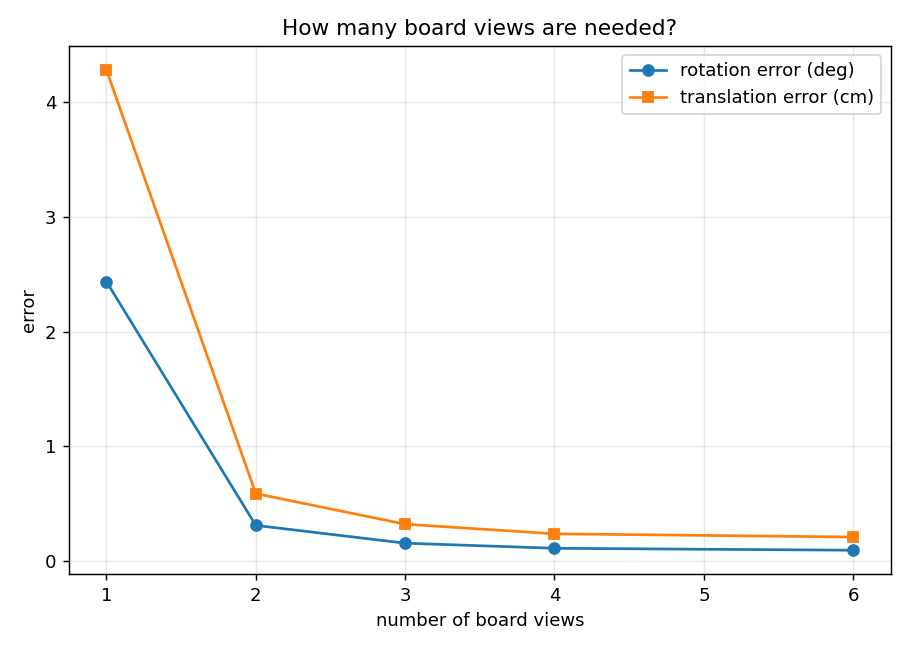
结论:至少 2 个不同朝向的位姿,建议 3 个以上。 单板共面时虽然重投影看起来不差(1.863 px),位姿误差却大了一个数量级——只看重投影残差会把错误位姿当成好结果。
6.3 噪声敏感性
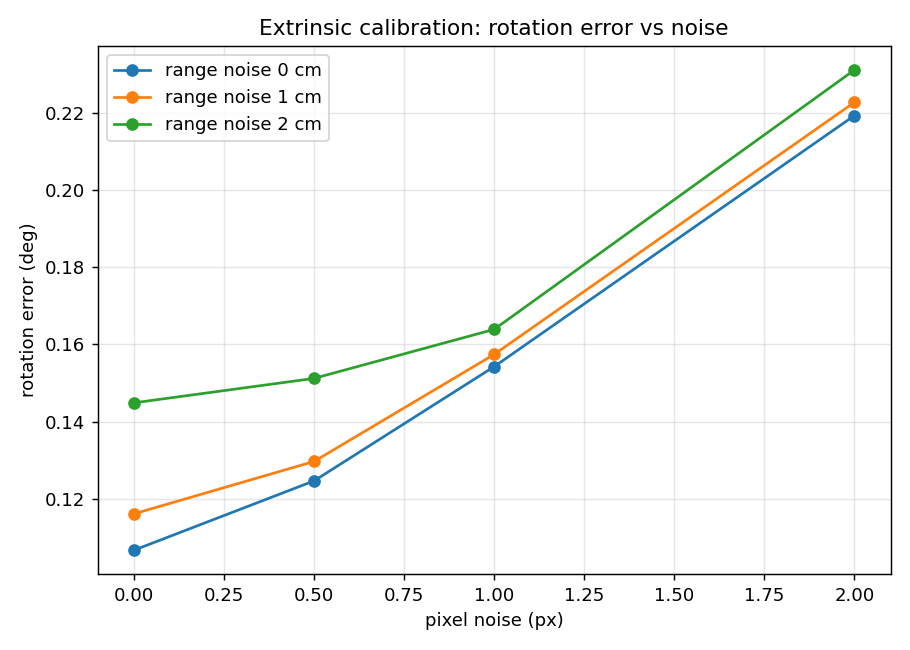
固定 3 个摆位,每个组合跑 200 次:
| 像素噪声 | 测距噪声 | 旋转误差 | 平移误差 | 重投影 RMSE |
|---|---|---|---|---|
| 0 px | 0 cm | 0.107° | 2.1 mm | 1.548 px |
| 1 px | 1 cm | 0.157° | 3.2 mm | 2.188 px |
| 2 px | 2 cm | 0.231° | 4.8 mm | 3.439 px |
0 噪声一行仍有约 0.1°,因为激光角噪声固定为 0.1°,并非实现问题。
6.4 投影叠加验证
把点云分别按真值与估计外参投影到同一张合成图像上:绿色圆圈为真值,红色点为估计值。
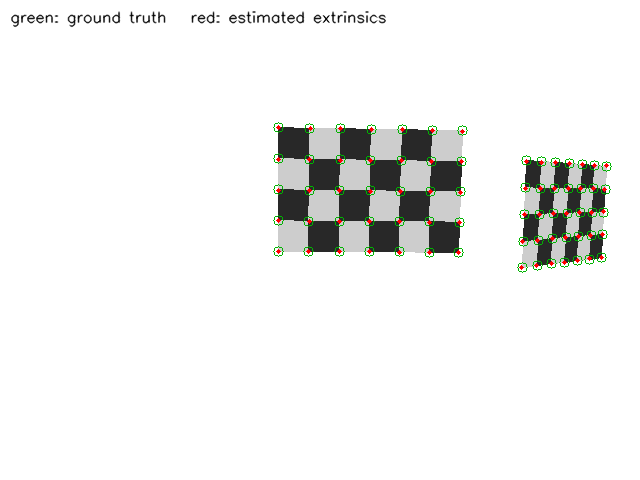
两块板上的红点与绿圈基本重合,说明估计外参可用;左板正对、右板转了 40°,正是"多姿态"的意义。
7. 排错
7.1 标定结果离谱(旋转误差几十度、平移误差几米)
最常见的原因是标定板在画面里太小。开发本模块时第一版把 0.24 m 宽的板放在 2 m 外,像素只占约 72 px,EPnP、RANSAC、迭代法全部收敛到错误位姿(实测旋转误差 168°、平移误差 2.2 m)。把板放大到 0.36 m、距离缩到 1 m(约占 200×130 px)后恢复正常。
排查顺序:
- 检查标定板在图像中的像素占比,建议不小于画面的 1/6;
- 检查是否只用了一个姿态(共面退化,见 6.2 节);
- 检查像素噪声与 3D 点噪声是否被人为放大(例如误用像素坐标当米)。
7.2 ROS 2 节点用了默认内参
日志出现 未在 3.0 s 内收到 CameraInfo,使用内置默认内参 时,说明话题名或类型不对:
ros2 topic list | grep camera_info确认话题存在;ros2 topic info <topic>确认类型是sensor_msgs/msg/CameraInfo;- 若相机内参不在
/camera_info,用ros2 launch lidar_camera_calibration main.launch.py camera_info_topic:=/your/topic指定。
7.3 ModuleNotFoundError: No module named 'lidar_camera_calibration'
直接运行脚本时需要让 Python 找到包:在 src/ground/lidar_camera_calibration 目录下执行(包就在当前目录),或先 colcon build 后 source install/setup.bash 再用 ros2 run。
8. 未验证项
- 没有接真实传感器:全部数据来自合成场景,未使用真实相机图像与真实点云。
- 没有实现真实图像中的棋盘格检测:当前角点由真值 3D 点投影得到;真实场景需要
cv2.findChessboardCorners+ 点云平面拟合与角点匹配,这一步未做。 - 没有标定相机内参/畸变:假设内参已知(或由
/camera_info提供),未做相机内参标定与畸变校正。 - 没有考虑时间同步:真实系统中点云与图像的时间戳偏差会影响标定,本模块未建模。
- ROS 2 节点只做一次离线标定:不订阅真实点云/图像,不是在线标定系统。
参考资料
大模型使用声明
本模块的代码与文档在编写过程中使用了 Trae 辅助(代码起草、公式核对、文档撰写与绘图脚本调试)。
已实际运行验证:run_calibration、sweep_views、sweep_noise、project_cloud 四个离线入口,
以及 ROS 2 节点 calibration_node(用 ros2 topic echo --once 核对了发布内容)。
文中所有数值均来自实际运行,未使用估计值或占位数据;作者对提交内容的正确性负责。