航向 PID 参数自整定与手工试凑对比
1. 模块概述
差速小车的航向环通常用 PID 控制,但 Kp/Ki/Kd 靠人工试凑很费时间,换一台车就要重新调。
本模块用继电器反馈法自动测量被控对象的临界增益 Ku 与临界振荡周期 Tu,
再按经验规则生成 PID 参数,并用闭环指标(超调、上升时间、调节时间、稳态误差、IAE)
在候选参数里挑选最优,最后与一组手工试凑参数在同工况下对比。
模块不依赖 MuJoCo / CARLA / Gazebo,被控对象是简化的一阶惯性 + 纯延迟航向模型:
d(omega)/dt = (K·u(t-τ) - omega) / T     K = 1.0,  T = 0.40 s,  τ = 0.10 s
d(theta)/dt = omega
2. 运行环境
- 操作系统:Ubuntu 20.04(实测)
- ROS 版本:ROS 2 Humble
- Python:3.8(Ubuntu 20.04 自带版本)
- 依赖:
rclpy、std_msgs、visualization_msgs(ROS 2 Desktop 自带);main_plot另需python3-matplotlib
Humble 的官方二进制包只面向 Ubuntu 22.04,而本模块实测所用的 Ubuntu 20.04 虚拟机是仓库提供的环境(已预装 ROS 2 Humble,属预装/源码编译方式)。复现时请使用该虚拟机;若改用 22.04 安装官方二进制,Python 版本为 3.10,其余步骤一致。
3. 编译与运行步骤
cd ~/ros2                      # 仓库克隆目录,按实际路径调整
source /opt/ros/humble/setup.bash
colcon build --packages-select pid_auto_tuning
source install/setup.bash
运行单元测试(7 个用例,覆盖被控对象稳态、超调与调节检测、未收敛语义、上升时间缺失、负目标、继电器参数、参数生成与边界字段):
colcon test --packages-select pid_auto_tuning
colcon test-result --verbose
一键跑完整流程(终端输出指标表,并把阶跃数据写入 ~/.ros/pid_auto_tuning/step_response.csv,可用 --output-dir 指定其他目录):
ros2 run pid_auto_tuning main
绘制对比图(弹窗显示阶跃响应与误差收敛曲线,可直接截图):
ros2 run pid_auto_tuning main_plot
可选:若环境中 rviz2 可用,可用箭头显示当前航向与目标航向。
cd ~/ros2                      # rviz 配置使用相对路径时需在仓库根目录执行
ros2 launch pid_auto_tuning main.launch.py
rviz2 -d src/ground/pid_auto_tuning/resource/pid_tuning.rviz
# 或直接使用安装后的配置:
# rviz2 -d "$(ros2 pkg prefix pid_auto_tuning)/share/pid_auto_tuning/rviz/pid_tuning.rviz"
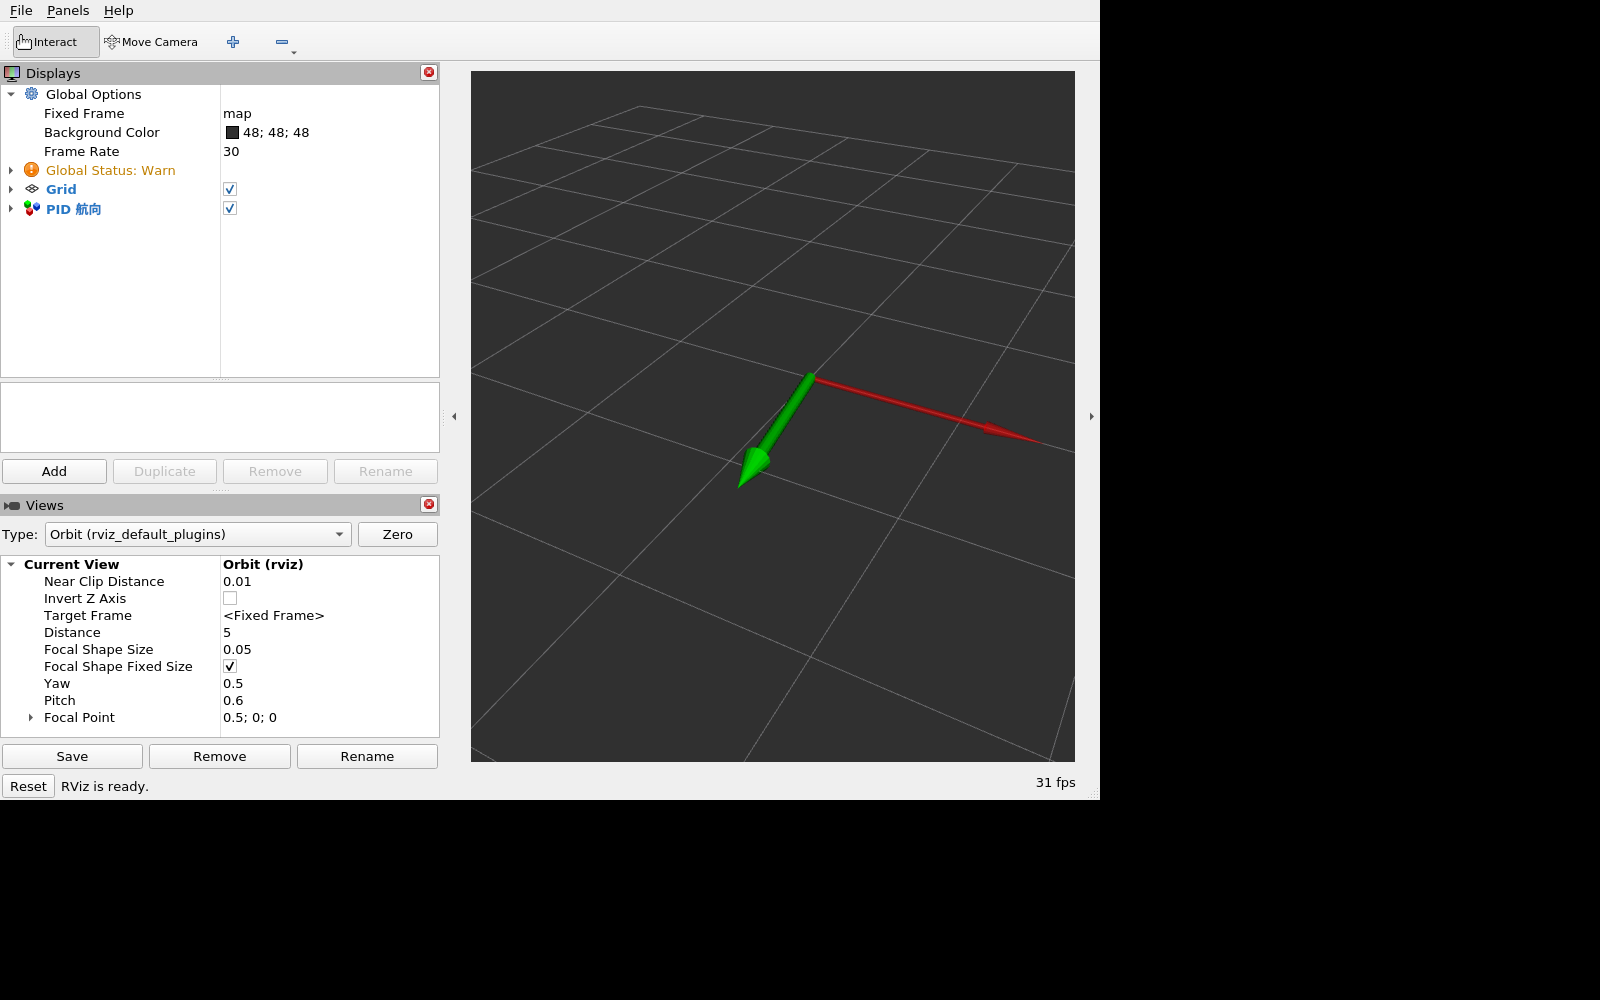
RViz 中 Fixed Frame 为 map,MarkerArray 话题为 /pid_auto_tuning/markers;绿色箭头是当前航向,红色箭头是目标航向,目标每 6 s 在 ±90° 之间切换。
4. 原理简述
- 继电器反馈实验:把控制器换成
±d的继电器,让闭环产生等幅振荡,记录振荡幅值a与周期Tu,由描述函数得Ku = 4d / (π·a) - 参数生成:用三条经典规则(Ziegler-Nichols 经典版 / 无超调版、Tyreus-Luyben)给出初值,其中
Ki = Kp / Ti、Kd = Kp·Td - 候选筛选:在
Ku、Tu附近做小范围网格搜索,用闭环指标打分(超调、调节时间、稳态误差、IAE 加权),取最优 - 对比:同一目标航向、同一被控对象下,与手工试凑参数(只加 P、I,没有微分项)比超调与调节时间
5. 参数说明
| 参数 | 默认值 | 说明 |
|---|---|---|
target_deg |
90.0 | 目标航向角(度) |
dt |
0.02 | 仿真步长(秒) |
switch_period |
6.0 | 目标航向切换周期(秒) |
u_limit |
2.5 | 角速度指令饱和上限(rad/s) |
注:第 6 节的指标表由 main 以 dt = 0.01 计算;上面 dt 是 RViz 节点的默认步长,同一组参数下节点侧的指标会与此表略有差异。节点启动时会校验参数,dt、switch_period、u_limit 需大于 0,target_deg 需在 (0, 180] 内,不满足时打印错误并以非零码退出。
6. 运行效果验证
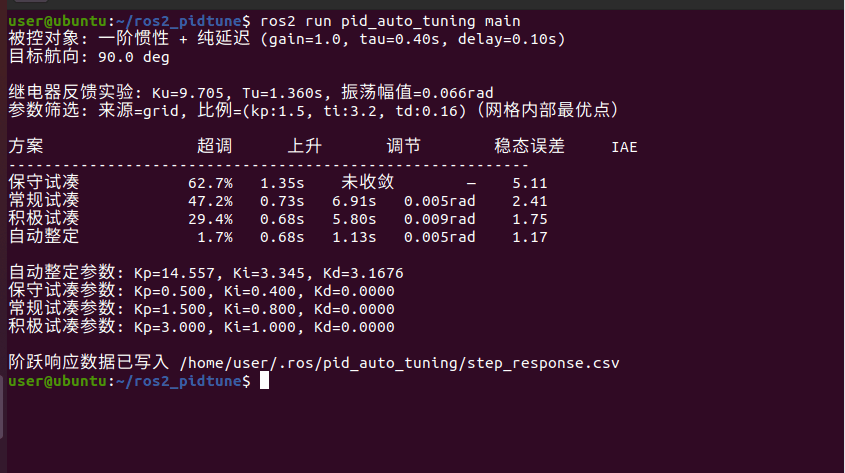
ros2 run pid_auto_tuning main 的终端输出(航向角阶跃目标 90°;最后一行为 CSV 的绝对路径,默认位于 ~/.ros/pid_auto_tuning/):
被控对象: 一阶惯性 + 纯延迟 (gain=1.0, tau=0.40s, delay=0.10s)
目标航向: 90.0 deg

继电器反馈实验: Ku=9.705, Tu=1.360s, 振荡幅值=0.066rad
参数筛选: 来源=grid, 比例=(kp:1.5, ti:3.2, td:0.16)(网格内部最优点)

方案                 超调      上升       调节        稳态误差     IAE
----------------------------------------------------------
保守试凑            62.7%   1.35s    未收敛        —    5.11
常规试凑            47.2%   0.73s   6.91s   0.005rad    2.41
积极试凑            29.4%   0.68s   5.80s   0.009rad    1.75
自动整定             1.7%   0.68s   1.13s   0.005rad    1.17

自动整定参数: Kp=14.557, Ki=3.345, Kd=3.1676
保守试凑参数: Kp=0.500, Ki=0.400, Kd=0.0000
常规试凑参数: Kp=1.500, Ki=0.800, Kd=0.0000
积极试凑参数: Kp=3.000, Ki=1.000, Kd=0.0000

阶跃响应数据已写入 /home/user/.ros/pid_auto_tuning/step_response.csv
ros2 run pid_auto_tuning main_plot 的绘图窗口,左侧为航向角阶跃响应,右侧为航向误差收敛过程:
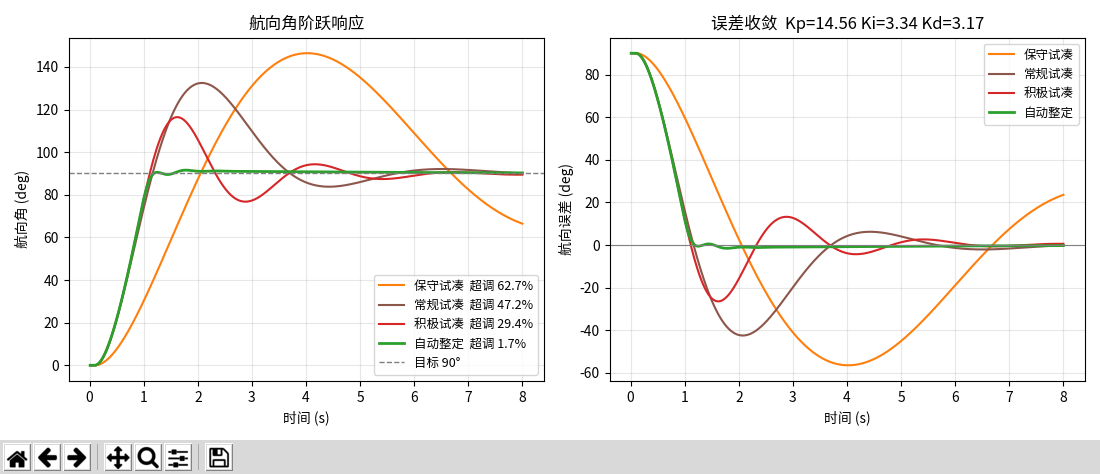
从结果看:三组手工试凑都只加 P、I,保守组超调 62.7% 且 8 s 仿真内未进入 ±2% 误差带,常规组超调 47.2%、调节 6.91 s,积极组超调 29.4%、调节 5.80 s; 自动整定在同等工况下把超调压到 1.7%,调节时间 1.13 s,稳态误差 0.005 rad。 该结论仅相对这三组手工参数成立,不构成对所有手工调参的普遍论断;网格上界已扩到 1.75Ku / 4.5Tu,最优点(kp = 1.5Ku、Ti = 3.2Tu)已进入内部,换对象后仍应复核是否压在边界。
ros2 launch pid_auto_tuning main.launch.py 配合上面的 rviz2 命令,可以看到 RViz 中的网格与航向箭头,绿色为当前航向、红色为目标航向:
7. 指标定义
| 指标 | 定义 | 单位 |
|---|---|---|
| 超调量 | (峰值 - 目标值) / 目标值 × 100% |
% |
| 上升时间 | 响应从 10% 到 90% 目标值所用时间 | s |
| 调节时间 | 最后一次超出 ±2% 误差带之后的时间;仿真结束仍未进入误差带记为「未收敛」 | s |
| 稳态误差 | 末段 5% 样本均值与目标值之差;未收敛时不输出 | rad |
| IAE | 绝对误差积分 Σ|e|·dt |
rad·s |
整定与对比在 main 的一次运行内完成:继电器实验按 60 s 仿真时长采集振荡,随后做候选参数网格搜索与四组闭环仿真(三组手工参数 + 自动整定),无需人工干预。
8. 简化假设
- 被控对象为一阶惯性 + 纯延迟的航向模型,不含轮胎侧偏、道路坡度与侧风
- 仅在仿真与离线计算中验证,没有上真车
- 控制量按角速度指令饱和处理,未建模电机死区
- 未做对象参数摄动(K、T、τ ±20%)的鲁棒性验证,「换对象后重新整定」的效果未在摄动对象上复核
main_plot弹窗依赖 python3-tk(matplotlib 默认 Tk 后端);系统无中文字体(如 Noto Sans CJK)时图中中文显示为方块