YOLO 目标视觉伺服:居中与距离保持
openhutb_yolo_mlp_control 提供独立的 YOLO 目标视觉伺服模式。节点根据检测框偏差控制无人机运动:水平居中始终启用;距离保持与垂直居中为可选能力,默认关闭,关闭时行为与原有水平居中模式完全一致。本模式不做避障,也不控制相机朝向。无人机须先在仿真器中起飞并稳定,本模式不负责解锁、起飞或降落。
目标类别默认为 car,也可通过 target_class:=person 等参数切换。运行前需先准备 YOLO11n 权重;该文件不包含在仓库中,可从模型下载地址下载(提取码:fffa)。请将 yolo11n.pt 保存到本地,并在启动时传入其绝对路径,避免 Ultralytics 在运行时尝试联网下载。
以下命令在完成环境配置中的依赖安装、功能包构建并加载工作空间后运行。先将 REPO_DIR 设为本仓库根目录,再设置模型文件和当前 Windows 主机地址,并确认文件及 RPC 端口可用:
export REPO_DIR=/绝对路径/到/ros2
export YOLO_MODEL=/绝对路径/到/yolo11n.pt
export AIRSIM_IP=实际Windows地址
test -f "$YOLO_MODEL"
nc -vz "$AIRSIM_IP" 41451
REPO_DIR 应设置为本仓库根目录,不依赖特定的工作空间名称;YOLO_MODEL 则应指向刚才下载的权重文件。
预览控制量
预览模式运行检测和控制计算,但不发送飞行控制指令:
ros2 launch openhutb_yolo_mlp_control visual_centering.launch.py \
  airsim_ip:="$AIRSIM_IP" \
  yolo_model_path:="$YOLO_MODEL" \
  target_class:=car \
  dry_run:=true \
  show_window:=true
在另一个已加载工作空间环境的终端查看状态和预览速度:
ros2 topic echo /openhutb/visual_centering/status
ros2 topic echo /openhutb/visual_centering/preview_cmd_vel
YOLO 窗口显示与置顶
start_topmost 默认是 true。启动时可设置 start_topmost:=false 关闭置顶;运行中先让 YOLO 窗口获得焦点,再按 T 切换。置顶需要图形桌面和窗口管理器支持。在 WSLg 下程序优先调用 Windows 宿主窗口功能,不可用时使用 OpenCV 窗口接口。
指标采用左上角两行小字显示 FPS、推理耗时、采集耗时及目标数,不绘制背景色块。YOLO 结果也发布到 /openhutb/yolo/image,可用 ROS 图像查看器显示。模拟器 F1/F2/F3 子视窗由模拟器渲染;当前 AirSim RPC 不提供将该 ROS 图像写入内置子视窗的接口,真正内嵌需要模拟器端支持。
外部窗口按画面实际比例自动确定大小,默认最大显示宽度为 640 像素(16:9 画面为 640×360),不放大小图。可设置 window_width:=480 进一步缩小。此参数只影响窗口显示,不改变检测输入或发布图像分辨率;窗口使用简洁界面,不显示 Qt 扩展工具栏。
视觉启动入口把发布图像等比例缩小至 640 像素宽,以减少 ROS 图像传输和 Python 消息转换开销;YOLO 图像订阅仅保留最新一帧,相机朝向不变,误差仍按图像尺寸归一化。
仿真控制
确认目标类别和相机方向正确、无人机已稳定悬停,并停止其他飞行指令发布者后,将 dry_run 设为 false:
ros2 launch openhutb_yolo_mlp_control visual_centering.launch.py \
  airsim_ip:="$AIRSIM_IP" \
  yolo_model_path:="$YOLO_MODEL" \
  target_class:=car \
  dry_run:=false \
  show_window:=true
也可从任意当前目录调用仓库入口脚本:
bash "$REPO_DIR/src/air/openhutb_yolo_mlp_control/main.sh" \
  airsim_ip:="$AIRSIM_IP" \
  yolo_model_path:="$YOLO_MODEL" \
  target_class:=car \
  dry_run:=false
退出 ROS 节点不会自动降落;由操作者按照仿真器流程接管无人机。目标丢失、检测或里程计过期,以及姿态、水平位移保护触发时,控制器输出零速度;启用垂直居中时,高度保护(altitude_limit)也会输出零速度。桥接的精确零指令清除滤波和待发送位移,命令中断另有看门狗;退出视觉模式时取消残留任务并恢复初始 API 控制状态。恢复 API 状态本身不能证明鼠标或键盘接管有效,应另行实测。
若预览确认本机图像拍摄间隔会达到约 1 秒,可在受控慢速仿真中显式追加 detection_timeout:=1.5 lock_timeout:=3.0。这允许更长的帧间隔,但检测进程或图像完全中断时,最长检测停控等待也增加至 1.5 秒,另加控制周期和后端执行延迟;空检测到达时仍立即停控。默认 0.8 秒检测保护保持不变,不能将延长超时当作提高采集帧率的方法。
移动车辆实验应先使用车辆工具造车,停止真值跟随及其他指令源,再按上文先预览后控制。CARLA 的位置只可用于场景准备和独立评估;默认控制器只订阅 YOLO 完整视觉观测、操作动作和无人机里程计,不接收车辆真值。固定相机和横向控制不能保证车辆驶离前方视野后仍可跟随,默认不启用距离保持与垂直居中,也不提供避障;默认 3 米位移保护保留,触发后应重新布置场景。
距离保持与垂直居中
两项能力默认关闭,需要显式设置参数才会启用。
距离保持(target_area > 0):把目标框占画面的面积比作为设定值,检测框偏小说明目标太远,控制器输出前向速度;偏大则后退。该量是单目视觉的表观尺寸,不是真实测距,因此只在目标类别已知、目标完整可见且不改变姿态的场景下可靠;目标被遮挡或侧向旋转时面积会剧烈变化,此时不建议开启。参数为 target_area、distance_gain、distance_deadband、max_forward_speed。
垂直居中(vertical_gain > 0):用检测框的纵向偏差控制升降,启用后取代原有的定高保持;目标在画面上方则爬升,在下方则下降。参数为 vertical_gain、vertical_deadband,升降速度仍受 max_vertical_speed 限制。
安全边界:max_altitude_change 限制的是相对跟踪起点高度的变化量,并且只在启用垂直居中(vertical_gain > 0)时生效;超过该值控制器立即输出零速度并报告 altitude_limit。未启用垂直居中时该限制不会触发,高度仍按原有定高逻辑保持,正常爬升或高空作业不受影响。水平位移始终由 max_displacement 限制。
常用参数与状态
| 参数 | 默认值 | 作用 |
|---|---|---|
dry_run |
true |
预览模式,不发送飞行控制指令 |
target_class |
car |
要跟踪的 YOLO 类别 |
gain |
1.8 |
水平误差控制增益 |
max_speed |
0.8 |
横向速度上限,单位 m/s |
max_displacement |
3.0 |
相对初始位置的水平位移上限,单位 m |
target_area |
0.0 |
期望的目标框面积占画面比例;0 表示关闭距离保持 |
distance_gain |
1.0 |
相对面积误差到前向速度的增益 |
distance_deadband |
0.15 |
相对面积误差死区,落在区间内不输出前向速度 |
max_forward_speed |
0.5 |
前向速度上限,单位 m/s |
vertical_gain |
0.0 |
纵向偏差到升降速度的增益;0 表示保持定高 |
vertical_deadband |
0.08 |
纵向归一化偏差死区 |
max_altitude_change |
3.0 |
启用垂直居中时,相对跟踪起点高度的最大变化,单位 m |
start_topmost |
true |
启动时置顶 YOLO 窗口 |
状态发布在 /openhutb/visual_centering/status,包含 status、error_x、distance_error、forward_speed、velocity_ned、dry_run 字段;status 取值包括 acquiring、tracking、centered、paused、target_lost、reselect_required、awaiting_image、odom_stale、displacement_limit、heading_changed、altitude_limit;所有保护状态均输出零速度。预览速度发布在 /openhutb/visual_centering/preview_cmd_vel。centered 表示水平偏差在死区内,且启用距离保持时面积误差也在死区内。
首次选择按类别和置信度筛选,再连续确认 confirmation_frames 帧(默认 3)才进入 tracking 或 centered。锁定后按归一化框中心距离(association_gate)和宽高变化比例(max_size_ratio,默认 1.8)关联;YOLO 的 detection.id 是逐帧编号,不作为车辆身份。
空检测、异常或过期帧立即输出零速度,短时丢失保留上一确认框,重新出现仍需连续确认,期间状态为 acquiring。超过 lock_timeout(默认 1 秒)没有可关联的有效观测后进入 reselect_required,不会按置信度自动追另一辆车;此时需操作者确认视野后显式重选。几何关联无法保证近似车辆交叉、重叠时身份不切换。旧图像配对适配路径中,检测先于图像到达时会有界暂存,等待期间停控。
确认连续性按相邻图像的拍摄时间判断;定时器发现输入过期时仍停控,但不单独清空尚在连续拍摄序列中的确认计数。空检测、非法帧或拍摄间隔超过阈值会打断确认,控制恢复仍须获得新鲜且通过确认的检测。初次 GPU 推理可能有较长冷启动,应先用预览确认检测能持续更新。
默认控制输入为 /openhutb/visual_observation(std_msgs/String 的版本 1 JSON),由 YOLO 将同一推理输入的 stamp_ns、frame_id、width、height 和 boxes 一起发布。每个框为 [中心x, 中心y, 宽, 高, 置信度, 类别]。控制节点无需接收整幅图像,也不依赖图像与检测跨话题配对;原 /openhutb/detections 保留供其他消费者使用。格式错误、重复或过期拍摄时间及相机标识变化都会停控。只有显式设置节点参数 use_visual_observation:=false 时才使用旧的图像配对适配路径。
控制动作使用以下 ROS 话题;resume 保留锁定及位移保护原点,不能解除长时丢失保护,reselect 允许选择新的视觉目标,也不重置飞行保护:
ros2 topic pub --once /openhutb/visual_centering/action std_msgs/msg/String "{data: pause}"
ros2 topic pub --once /openhutb/visual_centering/action std_msgs/msg/String "{data: resume}"
ros2 topic pub --once /openhutb/visual_centering/action std_msgs/msg/String "{data: reselect}"
可选双车干扰验证工具
tools/visual_validation 提供独立场景驱动 two_car_scene.py 和 ROS 观察器 two_car_observer.py,构建时安装到功能包的 share 目录。工具不参与正常启动;场景驱动只通过 CARLA 造车、设置运动和记录真值,观察器启动原有视觉控制 launch 并记录视觉观测、状态、里程计及截图,不将车辆坐标送入控制器。
适用场景为 OpenHUTB Town10HD、异步世界、固定前视相机。A 先确认,5 秒后显示 B;15–16 秒隐藏 A,30–35 秒再次隐藏 A,45 秒显式重选,55 秒结束。临时隐藏用于模拟不可见,不等同于真实障碍遮挡。B 根据无人机初始朝向放在 A 侧方 5 米,仍须检查两车均在视野内,且 B 位于关联范围外;检测不满足这些条件时不能认定验证通过。
Windows 场景驱动和 WSL 观察器可以使用不同 Python 环境,通过同一个共享输出目录通信。每轮使用一个全新目录,禁止将输出放入任何 Git 工作区。先在 Windows PowerShell 启动场景(CARLA_PYTHON 为匹配模拟器版本的 Python,REPO_DIR 为 Windows 仓库绝对路径):
$CARLA_PYTHON = 'C:\path\to\python.exe'
$REPO_DIR = 'D:\path\to\repository'
$RUN_DIR = 'D:\visual_validation\two_car_001'
& $CARLA_PYTHON "$REPO_DIR\src\air\openhutb_yolo_mlp_control\tools\visual_validation\two_car_scene.py" --output "$RUN_DIR"
确认输出目录出现 scene_ready.json 后,在已加载 ROS、项目 Python 环境及最新安装环境的 WSL 终端执行。RUN_DIR 必须指向上述同一 Windows 目录,AIRSIM_IP 与 YOLO_MODEL 按前文设置并验证:
export RUN_DIR=/mnt/d/visual_validation/two_car_001
export TOOL_DIR="$(ros2 pkg prefix openhutb_yolo_mlp_control)/share/openhutb_yolo_mlp_control/tools/visual_validation"
python "$TOOL_DIR/two_car_observer.py" \
  --output "$RUN_DIR" --airsim-ip "$AIRSIM_IP" --model "$YOLO_MODEL" \
  --prepare-pose
--prepare-pose 明确授权一次性布置仿真位置并将相机设为固定前视,保留机体朝向;它使用 Town10HD 的场景坐标换算,仅用于初始布置。结束后保留测试结束位置和固定相机安装方向,不自动恢复起点、不降落。若自行布置好观察位置和前视相机,可省略此选项。启动前停止所有其他控制器并停止手动操作;观察器只能检查当前 ROS domain 的已发现节点,不能排除其他 domain 或原生 API 控制源。默认不弹窗,追加 --show-window 显示 YOLO 窗口。
正常结束或中断会请求清理本轮生成的两辆车;场景驱动也有独立超时,避免观察器异常退出后无限运行。不要强杀进程;需要提前停止时先在观察器终端按 Ctrl+C,等待控制 launch 退出,再等待场景清理。程序或模拟器被强制终止时仍可能残留车辆,不能据此声称清理成功;工具只销毁自己创建的 actor,不删除其他车辆。
输出包含 result.json、scene.json、summary.json、launch.log 和关键帧 PNG,默认保存在仓库外;日志和原始记录不提交到 Git,教程仅收录下方三张经过检查的效果图。截图按拍摄时间戳匹配视觉状态;没有匹配图像时不会生成该阶段截图。summary.json 仅汇总保护状态非零输出和各阶段 car 数量,不自动判定身份保持通过;应检查 A/B 对应框、关联诊断、状态转换、实际位移和 scene_cleaned.json。缺少检测证据、场景提前结束或关键阶段未发生时应判为未充分验证,不能只看进程退出码。两车交叉、重叠或 B 置信度更高需另设场景验证。
验证环境与结果
2026-11-07 在 OpenHUTB 2.10.0 / Town10HD、WSL2 Ubuntu 22.04、ROS 2 Humble、Python 3.10 和 YOLO11n 下验证固定前视相机的水平居中。在线使用 detection_timeout:=1.5 lock_timeout:=3.0,距离保持与垂直居中关闭,保留默认 3 米位移保护。96 项单元测试、15 项 ROS 链路测试及功能包构建通过。
2026-11-07 使用模块内场景驱动及安装后的观察器完成 55 秒完整在线闭环:双车可见阶段 22 帧均有两辆 car,长时隐藏阶段 8 帧只有 B,两车返回等待阶段 25 帧均有两辆 car;约 15.55 秒停控、17.30 秒短时恢复,33.30 秒进入显式重选等待,45.01 秒重选后于 45.70 秒恢复。保护状态非零控制输出数为 0,停控抽查区间及退出后 2 秒水平漂移为 0,六个阶段截图均与状态的拍摄时间戳匹配,三个控制节点干净退出,两车清理无错误。该结果仍限于关联范围外干扰车,不扩展到车辆交叉重叠身份保持。
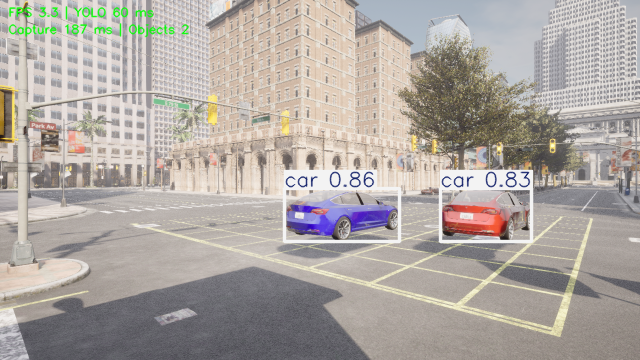
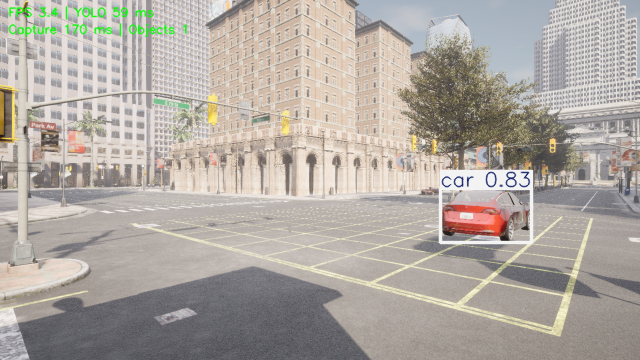
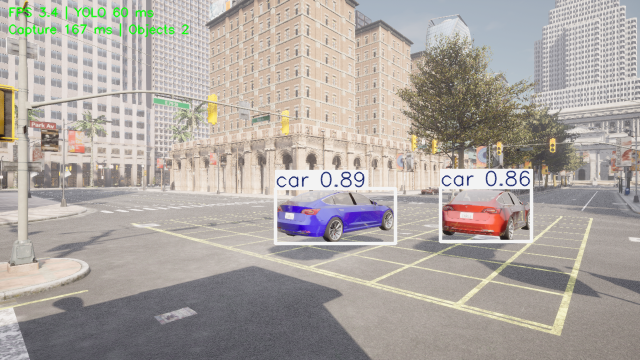
以下三张图直接保存自上述双车工具发布的 YOLO 标注画面,分辨率为 640×360,均与控制状态的拍摄时间戳匹配。蓝紫色车辆为先锁定的目标 A,红色车辆为关联范围外的干扰车 B;图注中的控制状态来自同轮 ROS 记录,静态画面本身不证明无人机已经停控。
双车同时可见,保持目标 A。 A 先完成连续确认,随后 B 进入画面。此时两车均被检测为 car,控制器保持 A,状态为 centered。
A 长时丢失,B 可见时保持停控。 场景驱动临时隐藏 A,B 仍被检测为 car。控制器进入 reselect_required,三方向控制速度均为零,没有自动接替 B。
两车返回后仍等待显式重选。 A 恢复可见后,两车再次被检测为 car,控制器仍保持 reselect_required;直到后续显式重选并连续确认,才恢复控制。
另有 65 秒单车慢速测试:车辆横向摆幅 ±0.7 米、最大速度约 0.07 m/s,居中时间(归一化水平误差绝对值 ≤0.08)占 90.5%,已确认目标状态占 98.8%,无人机最大水平位移约 0.75 米;短时漏检后重新确认恢复。故障测试覆盖 0.4 秒与 4 秒隐藏、显式重选、暂停和恢复,保护状态非零控制输出数为 0。单车结果采集于同步上游之前;同步后进行了 2,913 步默认水平模式回放比较,状态与控制输出一致,双车工具则在同步后的代码上重新完成在线验证。
较大摆幅场景在约 12 秒触发 3 米位移上限并停控。测试使用 simSetVehiclePose 增量位置后端,结果只验证仿真接口及视觉控制链路,不代表原生飞行动力学、避障或任意道路全程追车。没有同配置修改前基线,也未重新验证图形窗口及人工键盘接管;B 置信度高于 A、两车交叉或重叠时的身份保持仍需单独验证。
返回文档目录。
说明
本文档整理、代码重构和问题排查过程中使用了大模型辅助;提交者已检查全部内容并对最终结果负责。