基于热力图的洋流干扰下 ROV 自适应路径规划 ROS 2 模块
1. 作业概述与背景
遥控水下机器人(ROV)在海底作业时面临两类典型导航挑战:一是海底礁石、沉船等障碍物需要规避,二是洋流会对 ROV 产生持续推力干扰,逆流航行能耗高、顺流航行易偏航。传统的全局路径规划(如纯 A*)只考虑障碍物距离,忽略了洋流的动态影响,导致规划出的路径在实际洋流中能耗大甚至无法到达。
本模块基于 OpenCV 与 A 算法实现一条"热力图 + 洋流补偿"的自适应路径规划链路:将海底环境离散化为风险热力图,用向量场建模洋流,并在 A 的代价函数中同时考虑障碍物风险、洋流推力(顺流奖励、逆流惩罚)和路径长度,从而规划出兼顾安全与节能的路径。模块附带演示节点,可自动生成海底障碍物和起终点触发规划。
2. 运行环境
- 操作系统:Ubuntu 20.04(虚拟机)
- ROS 2 版本:Humble(20.04 官方无二进制包,需按官方文档从源码编译安装)
- 依赖库:rclcpp、nav_msgs、geometry_msgs、std_msgs、sensor_msgs、cv_bridge、image_transport、OpenCV 4.x、Eigen3
- 演示动图渲染脚本依赖:python3-opencv、python3-numpy、python3-pil(由 rosdep 自动安装)
3. 核心代码文件清单
本模块包含以下核心文件,均已提交至仓库:
src/water/water_rov_path_planning/
├── include/water_rov_path_planning/
│   ├── heatmap.hpp            # 热力图:参数结构与类声明
│   ├── ocean_current.hpp      # 洋流场:四种模式(均匀/涡流/潮汐/剪切)
│   └── path_planner.hpp       # A* 路径规划器:代价函数与平滑
├── src/
│   ├── heatmap.cpp            # 障碍物风险高斯扩散实现
│   ├── ocean_current.cpp      # 洋流向量场计算与可视化
│   ├── path_planner.cpp       # A* + 洋流顺逆流补偿 + 加权平均平滑
│   ├── planning_node.cpp      # 主节点:环境更新 + 路径规划
│   └── demo_node.cpp          # 演示节点:生成障碍物与起终点
├── launch/
│   └── main.launch.py         # 一键启动
├── config/
│   └── params.yaml            # 参数配置
├── rviz/
│   └── path_planning.rviz     # RViz2 可视化配置
├── scripts/
│   └── render_demo.py         # 订阅节点输出并离线渲染演示动图
├── CMakeLists.txt
├── package.xml
├── test/
│   └── test_core.cpp          # 热力图风险、顺逆流代价、平滑回退单元测试
└── README.md
4. 处理原理
4.1 热力图风险建模
将 50m×50m 海域离散化为 100×100 网格(分辨率 0.5m)。每个障碍物在其位置产生峰值风险 1.0,并按高斯函数向周围扩散:
其中 为格子到障碍物的距离(米), 为衰减系数(默认 0.15),障碍物影响半径为 2 m。风险在 2 m 处截断:截断处风险约为 0.55,之后直接归零,因此热力图存在 0.55→0 的台阶;按风险阈值 0.7,实际封禁(不可通行)区域半径约 1.54 m。热力图风险仅由障碍物产生;洋流的影响在 A* 代价函数中单独计算,见 4.3 节。颜色映射为蓝(低风险)经绿、黄过渡到红(高风险)。
4.2 洋流场建模
支持四种洋流模式:
- 均匀流:全海域流速大小方向一致,模拟开阔海域的定向洋流。
- 涡流:以某点为中心的旋转流,流速随距离中心增大而衰减,模拟海底涡旋。
- 潮汐振荡:流速随时间正弦变化,模拟潮汐周期。
- 剪切流:流速随坐标线性变化,模拟海峡中的流速梯度;主流沿 x 方向,y 分量按 0.3 系数叠加,模拟较弱的横向次流。
4.3 自适应 A* 代价函数
A* 的每步代价由三部分加权组成,权重分别为长度 1.0、风险 5.0、洋流 3.0;顺流奖励系数 。三项权重全程无量纲,都按"单位距离代价 × 本步米数"累加,因此总代价按米制口径累计,量纲为米(数值上可与路径长度直接比较)。洋流项使用无量纲流向对齐度:
逆流():
顺流():
-
为本步移动距离(米),等于格子距离乘以
resolution; - 为目标格子的热力图风险(超过阈值 0.7 则不可通行);
- 为该格子处的洋流速度向量(m/s), 为本步移动方向的单位向量;
-
为参考流速(
current_ref_speed,默认 1.0 m/s)。点积 先除以 得到无量纲对齐度 ,洋流项因此也是"每米代价 × 米数",三项权重都无量纲,总代价量纲为米;启动时校验current_magnitude ≤ current_ref_speed,保证 不被截断失真; - 顺流奖励以长度项为上限(),该上限只保证边代价不为负,并不保证边代价非零;"顺流边不为 0 代价"由启动校验 保证(默认 0.5×3.0×0.4/1.0 = 0.6 < 1.0),因此合法参数下顺流边每米代价严格大于 0;
- 横向洋流(对齐度接近 0)几乎不改变代价。
顺流奖励系数 使规划器倾向于选择顺流段,降低 ROV 推进能耗。均匀流(+x 顺流、流速 0.4 m/s)场景下每米顺流奖励 ,即每米代价 0.4,加权累计代价由零流速基线 40.00 降至 16.00,可确认该系数生效。
/path_cost 依次发布 [加权累计代价, 路径长度(m), 路径点数],代价在路径平滑完成后基于最终路径逐段重算,与第二项的米制路径长度是同一条几何路径的两个指标,可互相印证(零流速且沿途无风险时代价恰好等于长度)。重算风险时按半格步长采样整段并取最大值,与 smoothPath 的安全校验口径一致;而 A 搜索中的 stepCost 按目标格取风险,两者采样方式不同,因此发布代价可能略大于搜索过程中累计的 g 值。规划器通过 setTime() 接收当前时间,潮汐模式下 A 代价按规划时刻的流速计算,而不是固定用 t=0。
需要说明的是,启发函数为米制欧氏距离乘以 ,与 g 值的长度项同量纲;但顺流边每米代价可低至 (远低于长度项),启发函数仍可能高估实际剩余代价,不满足可采纳性,A* 返回的是该加权代价下的近优解,不保证全局最优。另外可通行边的风险项最高为 倍距离(风险阈值 0.7)。
4.4 路径平滑与安全校验
A 输出的网格路径存在锯齿,通过 3 次 Jacobi 加权平均平滑中间点(权重 0.5、0.25、0.25),得到更连续、可执行的路径。Jacobi 更新每轮都基于上一轮的完整路径,避免第 i 个点依赖已更新的第 i-1 个点造成单向偏移。平滑后对每个点、每段中点以及段内按半格采样检查热力图风险,一旦超过 max_risk_threshold 就整条回退到 A 原始路径,保证平滑不会把路径推进封禁区,也不会让长线段在中间跨过风险区。
另外,A* 的对角移动要求两个正交邻居格子都可通行,避免路径贴着封禁格拐角斜穿过去。
5. 运行步骤
- 新建标准工作空间并进入 src 目录:
mkdir -p ~/ros2_ws/src
cd ~/ros2_ws/src
- 从 ros2 仓库拷贝模块代码到工作空间:
cp -r ~/ros2/src/water/water_rov_path_planning ~/ros2_ws/src/
cd ~/ros2_ws
- 安装依赖并编译工作空间、部署环境:
rosdep install --from-paths src --ignore-src -r -y
colcon build --packages-select water_rov_path_planning
source install/setup.bash
若系统存在多个 OpenCV 版本导致找不到 OpenCV 配置,编译时显式指定:
colcon build --packages-select water_rov_path_planning --cmake-args -DOpenCV_DIR=/usr/lib/x86_64-linux-gnu/cmake/opencv4
- 启动演示节点(自动生成 12 个障碍物 + 起点终点 + 路径规划):
ros2 launch water_rov_path_planning main.launch.py
参数只在 config/params.yaml 定义一处,launch 只加载该文件、不再硬编码覆盖;需要临时改洋流模式时,修改 yaml 后重启,或按第 7 节用 --ros-args -p 单独启动节点。
- 另开终端查看路径代价与规划结果:
source install/setup.bash
ros2 topic echo /path_cost
ros2 topic echo /planned_path
- 可选:打开 RViz2 查看热力图、洋流场与规划路径:
ros2 run rviz2 rviz2 -d install/water_rov_path_planning/share/water_rov_path_planning/rviz/path_planning.rviz
6. 话题与参数
| 话题 | 类型 | 方向 | 说明 |
|---|---|---|---|
/obstacle |
geometry_msgs/PointStamped |
输入 | 障碍物位置(米) |
/start |
geometry_msgs/PointStamped |
输入 | 起点位置 |
/goal |
geometry_msgs/PointStamped |
输入 | 终点位置(触发规划) |
/planned_path |
nav_msgs/Path |
输出 | 规划路径 |
/heatmap |
sensor_msgs/Image |
输出 | 热力图可视化(蓝=安全,红=危险) |
/ocean_current |
sensor_msgs/Image |
输出 | 洋流场向量图 |
/path_cost |
std_msgs/Float32MultiArray |
输出 | [加权累计代价, 路径长度(m), 路径点数],代价与长度均为平滑后最终路径的指标 |
话题使用相对名(代码中不带前导 /),默认解析到根命名空间,demo_node 与 planning_node 因此共享同一组名字;用 __ns 加命名空间后可在同机并行运行多组实例,互不抢占。
| 参数 | 默认值 | 说明 |
|---|---|---|
grid_size |
100 | 热力图网格边长(格子数) |
resolution |
0.5 | 每个格子对应实际尺寸(米) |
obstacle_radius |
2.0 | 障碍物影响半径(米) |
risk_decay |
0.15 | 风险高斯衰减系数 α |
risk_weight |
5.0 | 热力图风险权重(须 ≥ 0) |
current_weight |
3.0 | 洋流权重(须 ≥ 0,作用于无量纲对齐度 (û·v)/current_ref_speed) |
current_compensation |
0.5 | 顺流奖励系数 k(0~1,且须 k·w_c·magnitude/v_ref < length_weight,保证顺流边代价不为 0) |
current_ref_speed |
1.0 | 参考流速(m/s),把 û·v 归一化到无量纲 |
length_weight |
1.0 | 路径长度权重 |
max_iterations |
100000 | A* 最大迭代次数 |
max_risk_threshold |
0.7 | 风险阈值,超过则不可通行 |
current_pattern |
vortex | 洋流模式(uniform/vortex/tidal/shear,非法值报错退出) |
current_magnitude |
0.4 | 基础洋流流速(m/s,须 ≤ current_ref_speed) |
current_direction |
0.0 | 均匀流方向(弧度,须满足 |current_direction| ≤ 2π) |
vortex_x / vortex_y |
25.0 / 25.0 | 涡流中心坐标(米,须落在 [0, grid_size×resolution] 内) |
vortex_radius |
15.0 | 涡流影响半径(米) |
tidal_period |
60.0 | 潮汐周期(秒) |
演示节点参数:
| 参数 | 默认值 | 说明 |
|---|---|---|
world_size |
50.0 | 海域边长(米) |
num_obstacles |
12 | 随机障碍物数量 |
obstacle_seed |
42 | 障碍物随机种子 |
start_x / start_y |
5.0 / 25.0 | 起点坐标(米,须 ≥ 0 且 < world_size) |
goal_x / goal_y |
45.0 / 25.0 | 终点坐标(米,须 ≥ 0 且 < world_size) |
以上两组参数都只在 config/params.yaml 的 rov_planning_node / rov_demo_node 段定义一处,launch 仅加载该文件。非法参数(grid_size<=1、resolution<=0、current_magnitude<0、current_magnitude>current_ref_speed、current_ref_speed<=0、risk_weight<0、current_weight<0、current_compensation 不在 [0,1]、|current_direction|>2π、涡流中心不在 [0, grid_size*resolution] 内、k*w_c*magnitude/v_ref >= length_weight、length_weight<=0、max_iterations<=0、vortex_radius<=0、tidal_period<=0、num_obstacles<0、world_size<=4、world_size 与 grid_size*resolution 不一致、非法 current_pattern、起终点越界等)会在启动时报错并以非零退出码结束,避免除零或未定义行为。
7. 运行效果
默认参数下,演示节点在 50m×50m 海域内随机生成 12 个障碍物,起点 (5, 25)、终点 (45, 25),洋流模式为涡流(中心 (25, 25),半径 15m,基础流速 0.4 m/s)。规划器输出的路径会:
- 绕开风险超过阈值 0.7 的区域(热力图红色核心),障碍物所在格子完全不可通行,风险低于阈值的过渡带允许通行;
- 路径总长度略长于直线距离。
需要说明的是,涡流场景下直线路径的洋流项净贡献很小:起点与终点都沿 y=25 布置,而涡流中心位于 (25, 25),该直线上各格子的切向速度沿 ±y 方向,与 +x 的移动方向对齐度约等于 0。但规划器会主动偏离直线去利用涡流场中的顺流段:最终路径长度 40.48 m,略长于直线 40.00 m,加权累计代价 37.25,低于零流速基线 40.00,差值 −2.75 即顺流段带来的净收益。
在虚拟机上以默认参数(grid_size 100、resolution 0.5、涡流模式、基础流速 0.4 m/s、参考流速 1.0 m/s、障碍物种子 42、起点 (5, 25)、终点 (45, 25))启动后连续运行,规划器输出稳定在:路径点数 81,路径长度 40.48 m,加权累计代价 37.25。演示节点在订阅匹配后触发规划,之后每 5 秒重规划一次,由于环境静态,多次规划结果一致。
若要验证洋流补偿本身,可将洋流改为与路径同向的均匀流。参数不在 launch 中重复定义,临时验证时用 --ros-args -p 覆盖即可:
source install/setup.bash
# 终端 1:演示节点
ros2 run water_rov_path_planning demo_node
# 终端 2:规划节点,参数文件提供默认值,CLI 只覆盖洋流三项
ros2 run water_rov_path_planning planning_node --ros-args \
  --params-file install/water_rov_path_planning/share/water_rov_path_planning/config/params.yaml \
  -p current_pattern:=uniform -p current_magnitude:=0.4 -p current_direction:=0.0
此时 +x 方向的每一步都是顺流,加权累计代价会明显低于默认涡流场景。上述配置只改变代价数值,路径形状不变,因为均匀流在整个海域方向一致,不存在可绕行的低阻区域。
| 场景 | 路径点数 | 路径长度 | 加权累计代价 |
|---|---|---|---|
| 涡流(默认) | 81 | 40.48 m | 37.25 |
| 均匀流(+x 顺流) | 81 | 40.00 m | 16.00 |
| 零流速基线(magnitude = 0) | 81 | 40.00 m | 40.00 |
均匀流场景下加权累计代价由零点基线 40.00 降至 16.00:每米顺流奖励 ,即每米代价 0.4,40 m 共 16.0,洋流补偿项在该场景下确实生效;两种场景的路径形状相同,因为障碍物分布与起终点不变。零流速场景沿途风险为 0,代价恰好等于路径长度,也印证了代价与长度是同一条平滑后路径的两个指标。
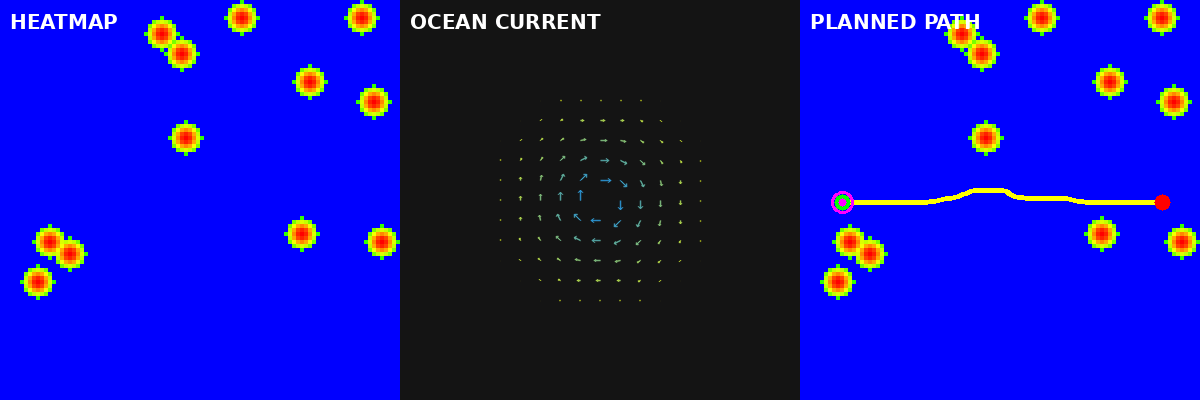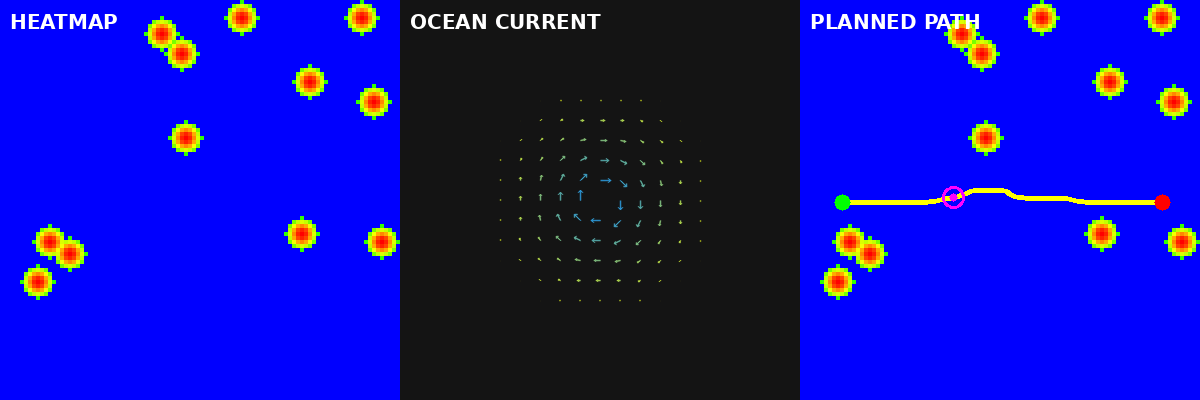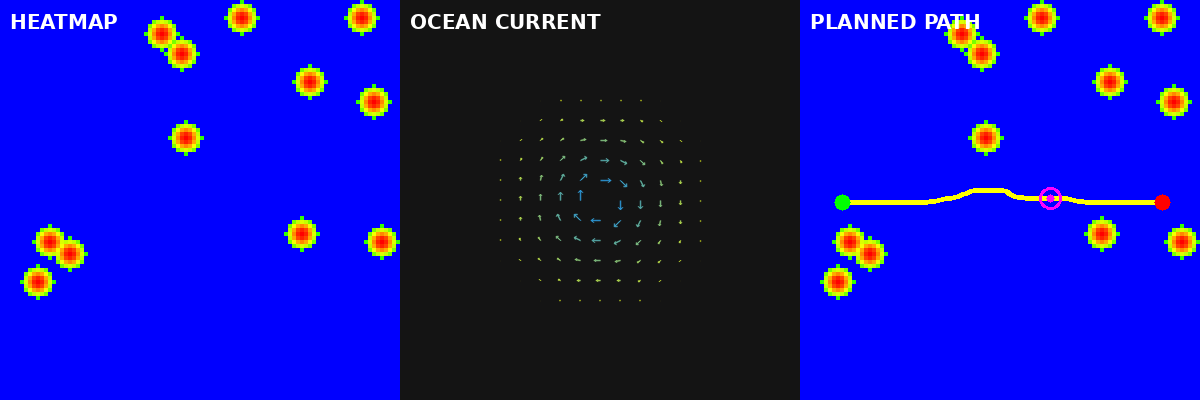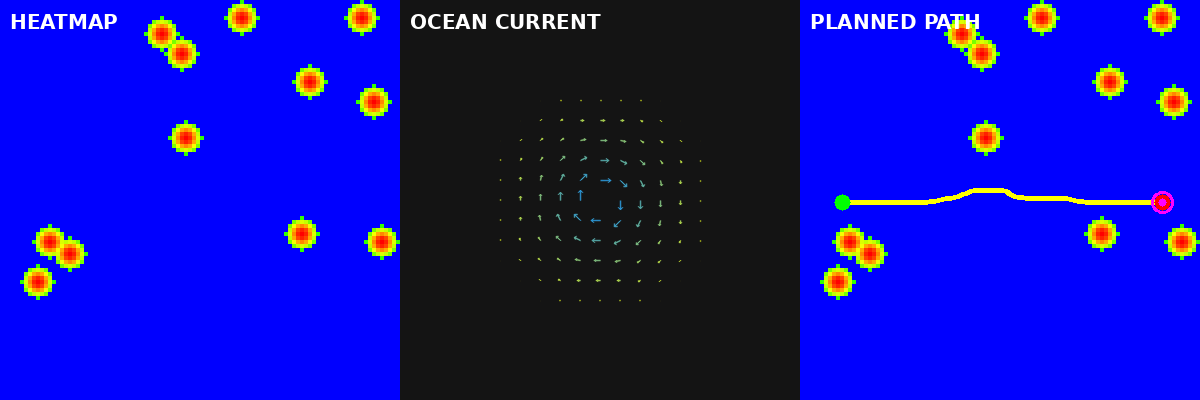
上图为节点实际输出数据经 scripts/render_demo.py 离线渲染的三联对比动图(非 RViz 截图):左侧 HEATMAP 为热力图(蓝=安全,红=危险),中间 OCEAN CURRENT 为洋流场向量图,右侧 PLANNED PATH 为叠加在热力图上的规划路径(黄色折线,绿色起点,红色终点)。复现方式:保持
ros2 launch water_rov_path_planning main.launch.py运行(demo_node 与 planning_node 均在发布/heatmap、/ocean_current、/planned_path),另开终端执行source install/setup.bash && ros2 run water_rov_path_planning render_demo.py,脚本收齐三个话题后渲染 24 帧并输出到~/demo_rov_path_planning.gif。
8. 验证范围说明
本模块已在虚拟机上完成以下验证:节点正常启动、话题正常收发、热力图随障碍物添加正确更新、洋流场可视化正常输出、A 在有障碍物和洋流的环境下成功规划出避开高风险区的路径、路径平滑后无明显锯齿。平滑改为 Jacobi 后增加了逐点、逐段中点及段内半格采样的风险校验,超阈值会回退到 A 原始路径;对角移动要求两个正交邻居可通行,避免贴着封禁格切角。演示节点在发布障碍物后等待一张时间戳更新的热力图再发终点,避免 goal 先于 obstacle 到达。
仓库新增 test/test_core.cpp,用 gtest 覆盖热力图风险衰减(r = 0、1.5、2.0、2.5 m)、坐标边界(负坐标与恰好在地图边上的坐标均判越界)、潮汐相位、顺流/横向/逆流三种代价关系、顺流奖励以长度项为上限(强顺流边代价为 0 而非负数)、参考流速归一化以及平滑风险回退(含长段内部风险采样),可用 colcon test --packages-select water_rov_path_planning 运行。
当前版本使用合成演示数据(随机障碍物 + 解析洋流场),尚未接入真实海底声呐或多波束数据;洋流场为稳态解析模型,未考虑时间动态变化(潮汐模式有周期变化但未做实测验证);路径规划为全局一次性规划,未实现随洋流变化的动态重规划(演示节点 5 秒后会触发一次重规划作为示意)。
大模型使用声明
本模块代码与文档由大模型辅助生成,作者已在 Ubuntu 20.04 + ROS 2 Humble 虚拟机中实际运行验证,作者对提交内容负责。