行人隐私脱敏视觉检测节点
基于 YOLOv8n 的 ROS 2 视觉节点:加载一张静态测试图片,用目标检测模型找出画面中的行人,
对行人包围盒区域执行高斯模糊完成隐私脱敏,并把原图与脱敏图分别以压缩图像话题发布,
可在 rqt_image_view 中对比查看。
1. 任务目标
- 节点内加载一张静态测试图片;
- 使用 YOLOv8n 做目标检测,只保留行人类别(COCO 类别 id = 0);
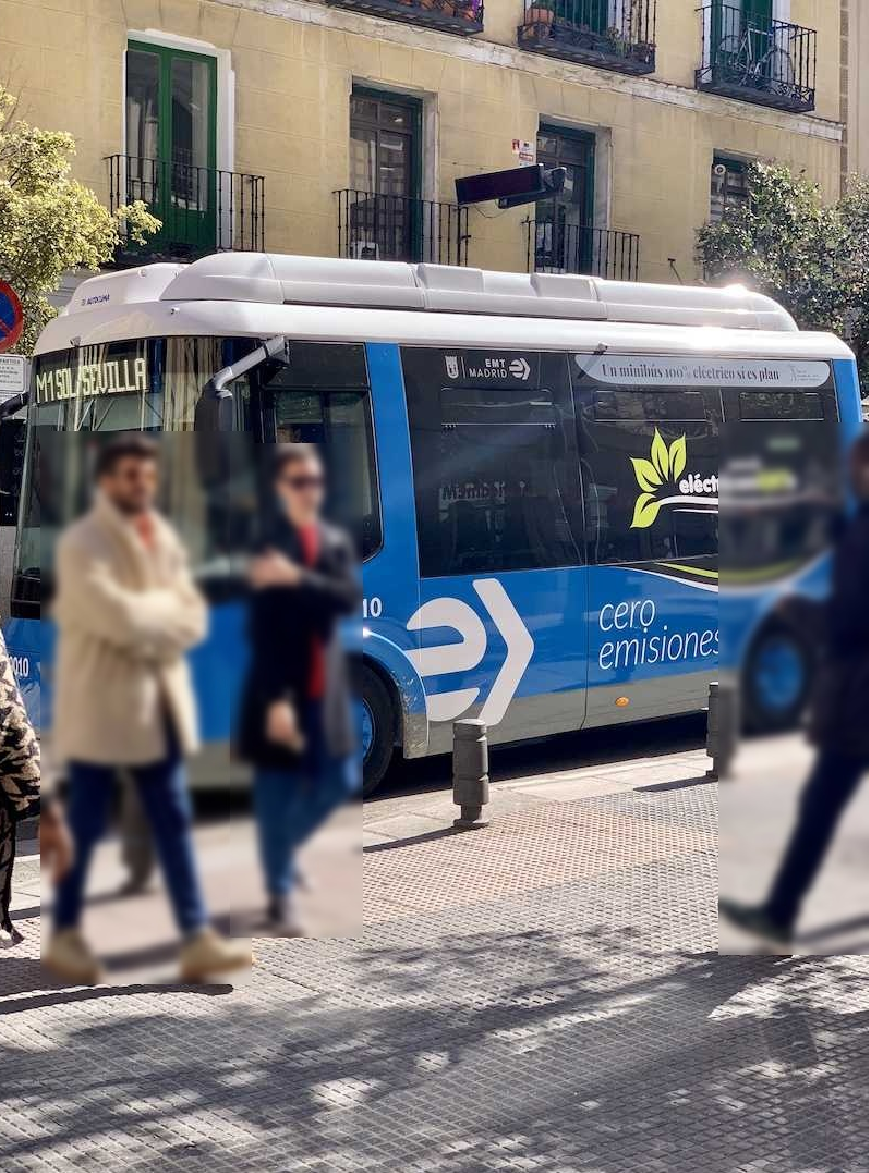
- 对检出的行人包围盒区域做高斯模糊;
- 发布两个
sensor_msgs/msg/CompressedImage话题: /image_raw/compressed:原始输入图像/image_masked/compressed:行人区域模糊后的脱敏图像- 通过 launch 文件一键启动节点。
2. 验证环境
| 项目 | 版本 |
|---|---|
| 操作系统 | Ubuntu 22.04 |
| ROS | ROS 2 Humble |
| Python | 3.10 |
| 推理框架 | ultralytics(YOLOv8n,检测模型) |
3. 功能包结构
src/chap5/privacy_mask/
├── launch/
│   └── privacy_mask.launch.py      # 启动文件
├── privacy_mask/
│   ├── __init__.py
│   ├── main.py                     # 可执行入口(console_scripts 指向此处)
│   └── privacy_mask_node.py        # 节点实现
├── resource/
│   ├── privacy_mask                # ament 资源索引标记文件
│   ├── test.png                    # 测试图片
│   └── yolov8n.pt                  # 模型权重,需自行下载后放入,见第 5 节
├── test/
│   └── test_flake8.py              # flake8 代码风格测试
├── package.xml
├── setup.cfg
└── setup.py
4. 依赖安装
# OpenCV 用系统包,避免 pip 版与 ROS 自带版本冲突
sudo apt install -y python3-opencv

# 推理库,使用国内镜像加速
pip install "ultralytics==8.3.*" "numpy<2" -i https://pypi.tuna.tsinghua.edu.cn/simple
说明:ultralytics 会同时安装 torch,首次安装体积较大;把 numpy 限制在 2.0 以下,
可以避免与 ROS 2、OpenCV 的 ABI 冲突。
5. 模型文件(构建前必须先完成)
仓库不提交模型权重,resource/yolov8n.pt 不在版本库中,因此默认流程是:先下载权重放进
resource/,再执行 colcon build,最后启动节点。跳过这一步会导致节点启动时退化为联网
自动下载,详见本节末尾的“备选方式”。
默认步骤
- 下载
yolov8n.pt(约 6 MB):
https://github.com/ultralytics/assets/releases/download/v8.3.0/yolov8n.pt
- 放到功能包的
resource/目录:
mv ~/Downloads/yolov8n.pt src/chap5/privacy_mask/resource/
- 再执行
colcon build。setup.py中的glob("resource/*.pt")会把权重安装到share/privacy_mask/resource/,节点启动时直接从本地加载。
构建完成后可确认权重已被安装:
ls install/privacy_mask/share/privacy_mask/resource/
# 应同时看到 yolov8n.pt 与 test.png
备选方式
如果 resource/yolov8n.pt 缺失,load_model() 会打印 [WARN] 并回退为
YOLO("yolov8n.pt") 在线下载。这种方式可用,但存在以下代价,仅建议临时试用:
- 必须联网,离线环境会直接卡住、节点起不来;
- 实测冷启动到第一帧出图约 40–60 s,这段时间两个话题都没有数据;
- 权重下载到当前工作目录(不是 share 目录),换目录启动会重新下载。
已有权重文件时,也可以不改动包内容、直接用参数指定:
ros2 launch privacy_mask privacy_mask.launch.py model_path:=/path/to/yolov8n.pt
6. 构建与运行
先按第 5 节把 yolov8n.pt 放进 src/chap5/privacy_mask/resource/,然后:
cd ~/ros2_ws                     # 进入包含 src/ 的工作空间根目录
colcon build --packages-select privacy_mask
source install/setup.bash
ros2 launch privacy_mask privacy_mask.launch.py
另开一个终端查看图像:
source install/setup.bash
rqt_image_view
在 rqt_image_view 左上角下拉框中切换 /image_raw/compressed 与 /image_masked/compressed
两个话题,即可对比原始图像与脱敏结果。
启动成功的终端会打印如下日志:
[privacy_mask_node]: 图片:.../resource/test.png,模型:.../resource/yolov8n.pt,行人目标数:N,发布周期:0.1s
7. 参数
| 参数 | 默认值 | 说明 |
|---|---|---|
image_path |
<share>/resource/test.png |
测试图片路径 |
model_path |
<share>/resource/yolov8n.pt |
模型权重路径 |
blur_kernel |
0 |
0 表示按包围盒短边的 40% 自适应(上限 199);显式指定时须为不小于 3 的奇数 |
publish_period |
0.1 |
话题发布周期,单位秒,对应 10 Hz |
8. 效果图
原始输入图像见 src/chap5/privacy_mask/resource/test.png,不再在文档中重复存放同一张图。
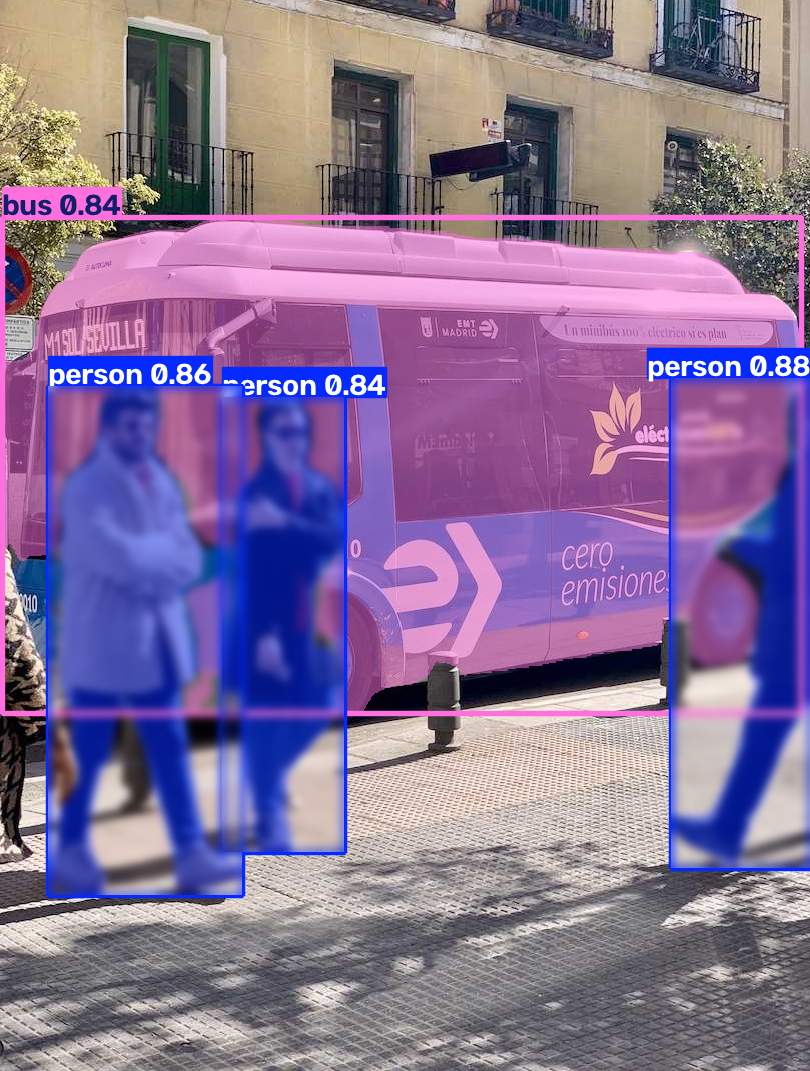
用 YOLOv8n 离线推理得到的行人检测结果(用于说明检测环节的效果,节点本身只发布原图与脱敏图两个话题,不发布带框图像):
节点发布的脱敏图像,行人区域已做高斯模糊:
9. 验证范围与限制
- 已验证:
colcon build通过,colcon test中 flake8 代码风格检查通过; - 已验证:节点正常启动,两个话题持续发布图像,行人区域被模糊;
- 已验证:按第 5 节先把
yolov8n.pt放进resource/再构建,离线环境下可直接启动; - 未验证:真实相机视频流、多人重叠场景、不同分辨率与光照条件下的稳定性;
- 当前实现基于检测包围盒而非像素级分割,包围盒内的背景也会被一并模糊, 包围盒边缘可能出现矩形痕迹;
- 仅支持静态图片,不订阅相机话题,也不支持视频流输入;
- 图像在启动时完成推理与 JPEG 编码,定时器仅重复发布缓存数据并刷新时间戳,
因此话题频率由
publish_period决定,不包含推理耗时。
10. 许可证
本包依赖的 Ultralytics YOLOv8 推理框架以 AGPL-3.0 发布。为与依赖许可证
保持一致,本包源代码同样采用 AGPL-3.0,详见 package.xml 与 setup.py
中的 license 字段。