人形机器人轻量级 ZMP 步行控制基线
修改概述 / Overview
- 中文:新增
humanoid_zmp_walking模块,用线性倒立摆模型(LIPM)完成 「落脚点序列 → 平滑质心轨迹 → ZMP 反算 → 支撑多边形判定」的离线规划, 再由 ROS 2 话题把 6 个关节指令送入 PyBullet 仿真。 - English: A lightweight ZMP walking baseline built on the linear inverted pendulum model (LIPM). It plans a footstep sequence, computes a ZMP reference from a smooth center-of-mass trajectory, verifies that the ZMP stays inside the support polygon, and streams joint commands to a 6-joint humanoid in PyBullet.
安装、启动、参数与话题接口见 模块 README。
规划原理
lipm.py实现零力矩点与质心的互算关系:
p = c - (z_c / g) * a,以及反向的 a = (c - p) / (z_c / g)
-
footstep.py生成左右交替的落脚点序列。默认t_step = 1.0 s,即每 1.0 s 落一步,其中摆动期 0.4 s、双脚支撑期 0.6 s。两条腿的摆动窗口 相互错开,因此任一时刻最多只有一只脚离地。 -
gait.py先构造平滑的质心轨迹:前进方向匀速(加速度为 0),侧向按 2 s 周期做余弦摆动、幅度等于step_width,摆动中心取单脚支撑区间的 中点(0.8 s、1.8 s……),使摆动腿离地时质心正对支撑脚。 -
由质心二阶差分代入 LIPM 关系反算 ZMP。除首尾点用三点单侧二阶差分 外,内部点均用中心差分,避免把速度误当作加速度。
支撑多边形与判定
- 支撑多边形只包含已落地的脚掌:某只脚进入摆动区间后整只被剔除, 直到落地才更新到新落点。
- 支撑多边形取已落地脚掌矩形的凸包。单脚支撑时退化为该脚矩形, 双支撑时包含两脚之间的连桥区域。若按矩形之并判定,会把双支撑过渡段 中位于两脚之间的 ZMP 误判为越界。
_check_support在单脚支撑时段断言矩形数为 1,判定方式本身出错时 直接抛出异常。- 默认参数(
com_height = 0.65 m、step_length = 0.10 m、step_width = 0.06 m、6 步)下,601 个采样点全部位于支撑多边形内, ZMP 侧向幅值约 ±0.099 m,前后范围为 -0.050 ~ 0.550 m。
关节时序
- 每条腿由自身的摆动窗口驱动,不是独立的正弦:摆动期内髋、膝按
sin(pi * progress)抬起(窗口首末为 0),支撑腿的关节角保持 0。 - 膝关节只做单向屈曲(非负),踝关节取
-(髋 + 膝)并限幅,使脚掌尽量 保持水平。 - 抬腿窗口与落脚时序一致:左脚 0.6~1.0 s、右脚 1.6~2.0 s,依次交替。
环境说明:仿真不是实时的
play.py 显式调用 p.setTimeStep(1/240) 作为固定步长,并在每个 ROS
定时器回调里按实际经过时间累积、补足若干个固定步(单次上限 10 步),
用于抵消 executor 调度抖动与 GUI 渲染开销。仿真时间因此不保证与墙钟
严格同步;日志按仿真时间每满 1 s 输出一次。
已知限制:仿真中会失稳
本包的定位是规划层基线,只负责回答「ZMP 是否始终位于支撑多边形 内」,不包含平衡控制器:
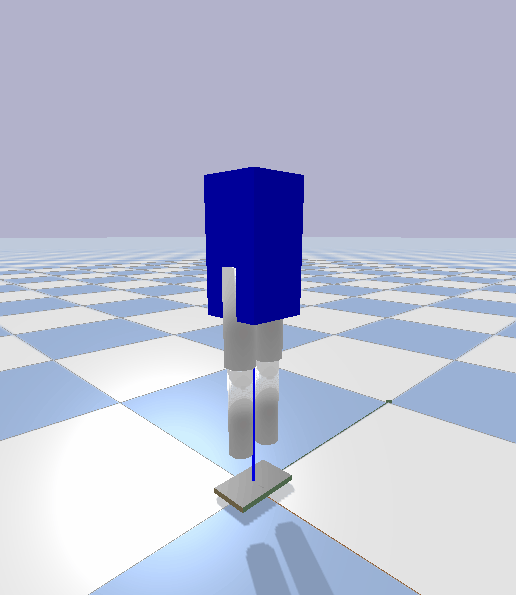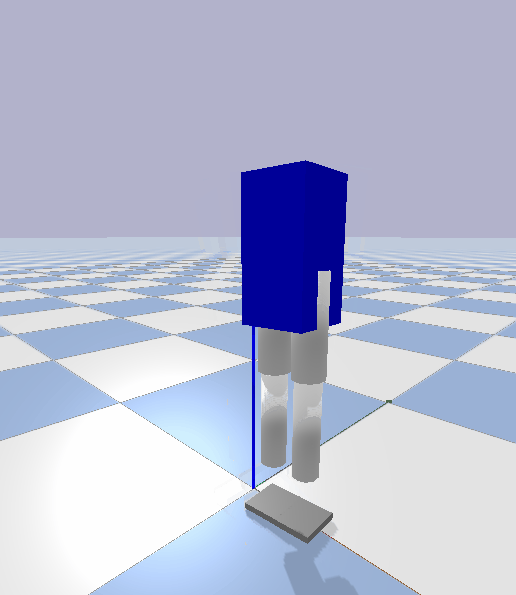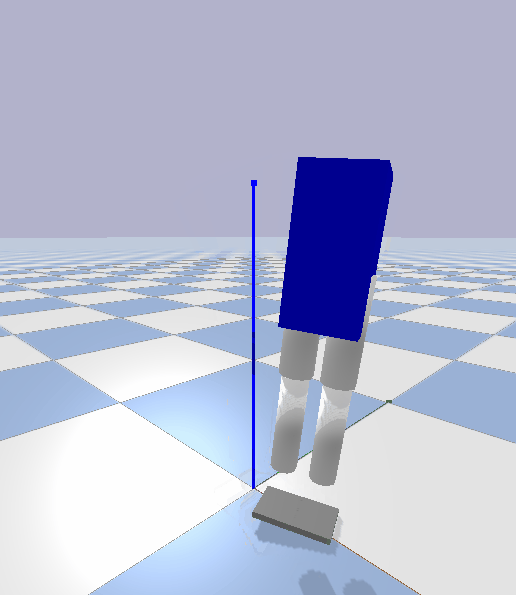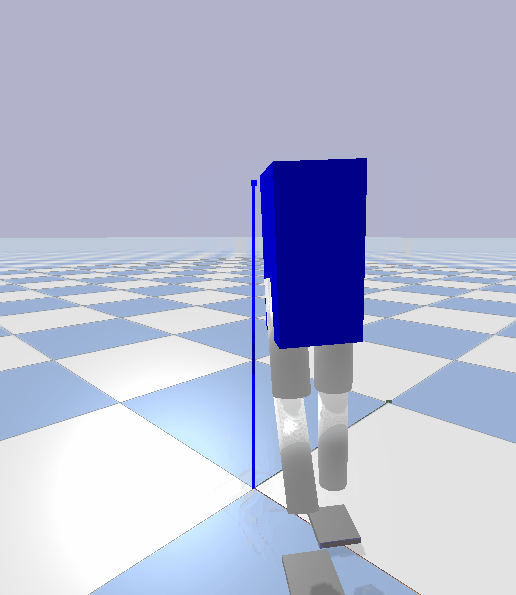
zmp_generator输出的 ZMP 轨迹由质心轨迹反算得到,逐点判定已通过 (601 个采样点全部在支撑域内),这部分与仿真是否摔倒无关。- 模型只有绕 y 轴的俯仰关节(髋、膝、踝),没有侧向自由度,规划中的 横向质心摆动在物理上无法执行;单侧膝屈曲后支撑腿变短,躯干只能向 该侧倾斜。
play.py是开环关节回放,没有 IMU、没有踝力矩反馈、没有接触力闭环, 因此机器人会在一段时间后失稳倒下。这是预期行为,不是规划失败。- 若要实现动态步行,需要在此基线上增加侧向自由度与基于 ZMP 误差的 平衡反馈,属于后续工作。
运行效果