无人机屋顶降落(学习型落点选择)
本模块把屋顶落点选择做成一个学习问题:机载 LiDAR 点云先栅格化成「高度图」, 再用一个小卷积网络在图上回归「最安全的落点」,最后复用桥接层的目标点 / 速度通道 完成飞抵与垂直降落。
和已有的 无人机屋顶降落(RANSAC 平面 + 凸包 + polylabel 最大内切圆) 是同一个选题的两条技术路线,本页重点回答一个问题:
在凹形屋顶、稀疏点云、杂波这些真实退化条件下,几何法与学习法谁更稳?
1. 为什么要换成学习的方式
几何法的落点来自「屋顶点云的凸包 → 最大内切圆圆心」。这条链在两处会失效:
- 凹形屋顶:U 形、L 形、带天井的楼,凸包会把缺口填平,内切圆圆心会落到缺口上方(空中)。
- 稀疏点云:点云一稀,连通域会被拆成几块,凸包随之变形,落点漂移甚至跑到屋面外。
学习法不显式求凸包,而是直接从「哪里有平屋顶、离边界多远、有没有障碍」的栅格证据里学落点, 因此对这两类退化更鲁棒。
2. 方法
/lidar/points ──► ROI 裁剪 ──► 高度图(64x64x3) ──► CNN ──► 热力图 ──► argmax + 亚格精化
                    │                                                       │
                    └─ 通道: [归一化高度, 有效掩码, 粗糙度]                    ▼
                                                                  落点 (x, y) + 屋面高度 z
                                                                           │
                                              /rooftop_nn/landing_point ◄──┤
                                              /uav/goal  (屋面上方 5 m) ◄───┤
                                              /uav/cmd_vel (垂直下降)   ◄───┘
- 高度图:16 m × 16 m 的 ROI 栅格化成 64 × 64,三通道
- 归一化高度:每格最高点相对「参考面」(点云 10% 分位数带的均值)的高度, 尺度用 98% 分位数的 1.15 倍现算,因此对不同屋顶高度尺度无关;
- 有效掩码:该格有没有点;
- 粗糙度:每格 (max z − min z),用于区分「平屋面」与「立面(墙)」—— 墙脚那一列的高度和屋面一样高,只有粗糙度能区分。
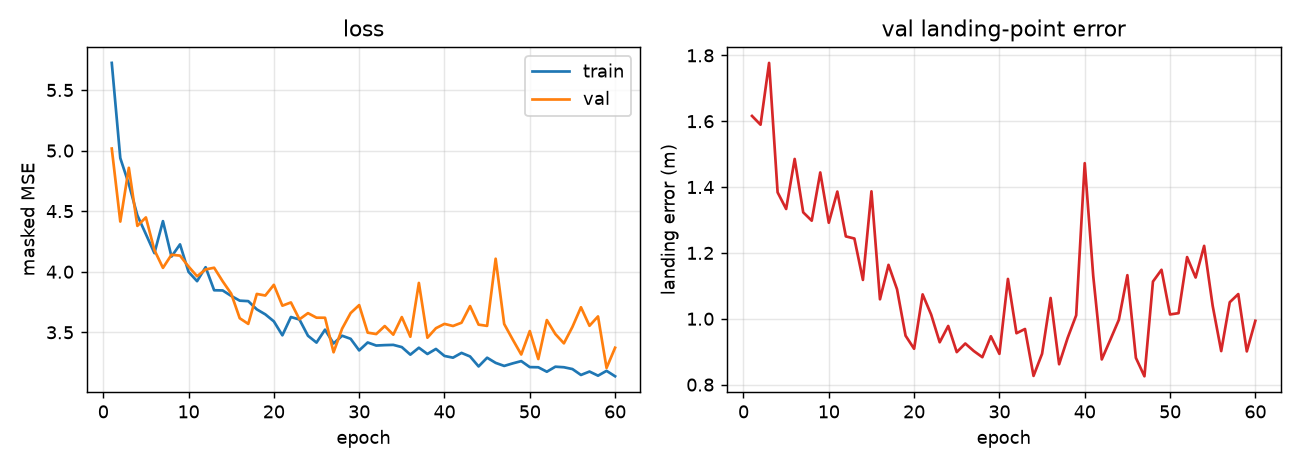
- 网络:三级下采样 + 三级上采样的小 CNN(约 5 万参数,权重的 npz 约 200 KB)。 感受野要覆盖整个 16 m ROI,网络才能比较「屋顶中心」与「屋顶边缘」的净空; 早期版本只用两级下采样(感受野不到 5 m),落点误差在 4~6 m 量级。
- 落点提取:热力图 argmax + 3×3 加权质心做亚格精化,再叠两条物理硬约束:
min_height_m(不许落到地面)与rough_max(不许贴着墙下落)。约束按 「高度+平坦 → 高度 → 掩码」依次退让,保证任何情况下都有解。 - 部署零依赖:权重导出成
models/landing_cnn.npz,numpy 前向在scripts/landing_cnn.py里逐层复刻,客户机不需要装 torch(只需 numpy), 与rooftop_landing的「无重型依赖」原则一致。 训练结束后脚本会自动做 numpy / torch 的逐元素对齐检查,argmax 一致率 100%。
3. 训练数据与真值
真实仿真器里没有「完美落点」的标注,因此按几何定义造数据(tools/scene_dataset.py):
- 场景:矩形 / L 形 / U 形 / 带天井 / 双楼相邻 / 屋面有空调外机,共 6 类;
- 点云退化:屋顶保留比例 5%~100%、离群点 0~3%、测距噪声 0.5~5 cm、 另含地面、立面回波(贴近真实 LiDAR);
- 真值:理想几何上的「最大净空连通域中心」(等价于 polylabel 想逼近的最大内切圆圆心)。
4. 对比实验:学习法 vs 几何法
同一批场景、同一份 ROI 内点云,比较三条路线:
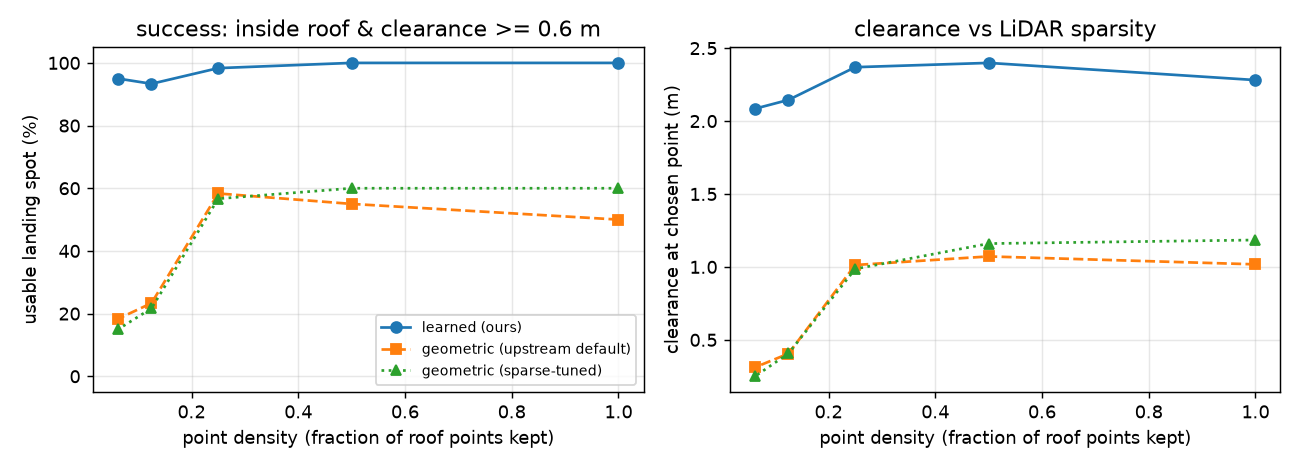
learned:本模块;geometric (default):rooftop_landing的默认参数(面向稠密点云);geometric (sparse-tuned):按上游 README 建议放宽参数(cluster_min_points=1等), 避免「拿差参数踩对手」。
主指标是落点处的净空(该点到屋面边界的距离,来自理想几何,与选点无关)以及
「可用落点率」= 落在屋面内 且 净空 ≥ 0.6 m(与上游 select_landing_target 的
min_radius 安全常数一致)。不直接用「与某个真值点的距离」:细长屋顶的
「离边界最远的点」本身就是一整条中轴,任何中轴上的点同样安全。
4.1 点云稀疏度
| 屋顶保留比例 | 学习法 可用落点率 / 平均净空 | 几何法(默认) | 几何法(调参) |
|---|---|---|---|
| 100% | 100% / 2.28 m | 50% / 1.02 m | 60% / 1.18 m |
| 50% | 100% / 2.40 m | 55% / 1.07 m | 60% / 1.16 m |
| 25% | 98% / 2.37 m | 58% / 1.01 m | 57% / 0.99 m |
| 12.5% | 93% / 2.15 m | 23% / 0.41 m | 22% / 0.41 m |
| 6.25% | 95% / 2.09 m | 18% / 0.31 m | 15% / 0.25 m |
4.2 杂波 / 离群点
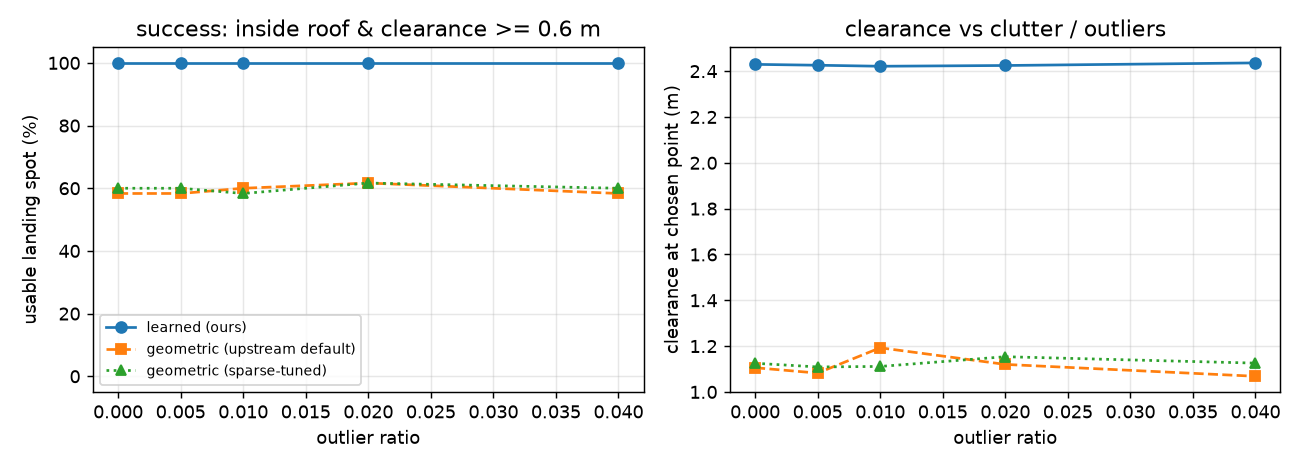
离群点比例 0% → 4%,学习法可用落点率始终 100%、平均净空 2.42~2.44 m; 几何法 58%~62%、净空 1.07~1.19 m。
4.3 分形状(点云保留 35%,离群点 1%)
| 屋顶形状 | 学习法 | 几何法(默认) | 说明 |
|---|---|---|---|
矩形 rect |
100% / 3.14 m | 100% / 3.29 m | 规则屋顶上两者都很好(不夸大) |
L 形 L |
100% / 2.49 m | 60% / 1.11 m | 凸包把缺口填平 |
U 形 U |
100% / 2.66 m | 67% / 0.79 m | 同上 |
带天井 courtyard |
100% / 1.97 m | 0% / 0.00 m | 凸包把天井填平,落点落到天井里 |
双楼 twin |
100% / 2.44 m | 67% / 1.78 m | 连通域被拆开的取舍 |
有障碍物 rect_obstacle |
100% / 2.05 m | 75% / 1.08 m | 障碍物顶面被当成候选面 |
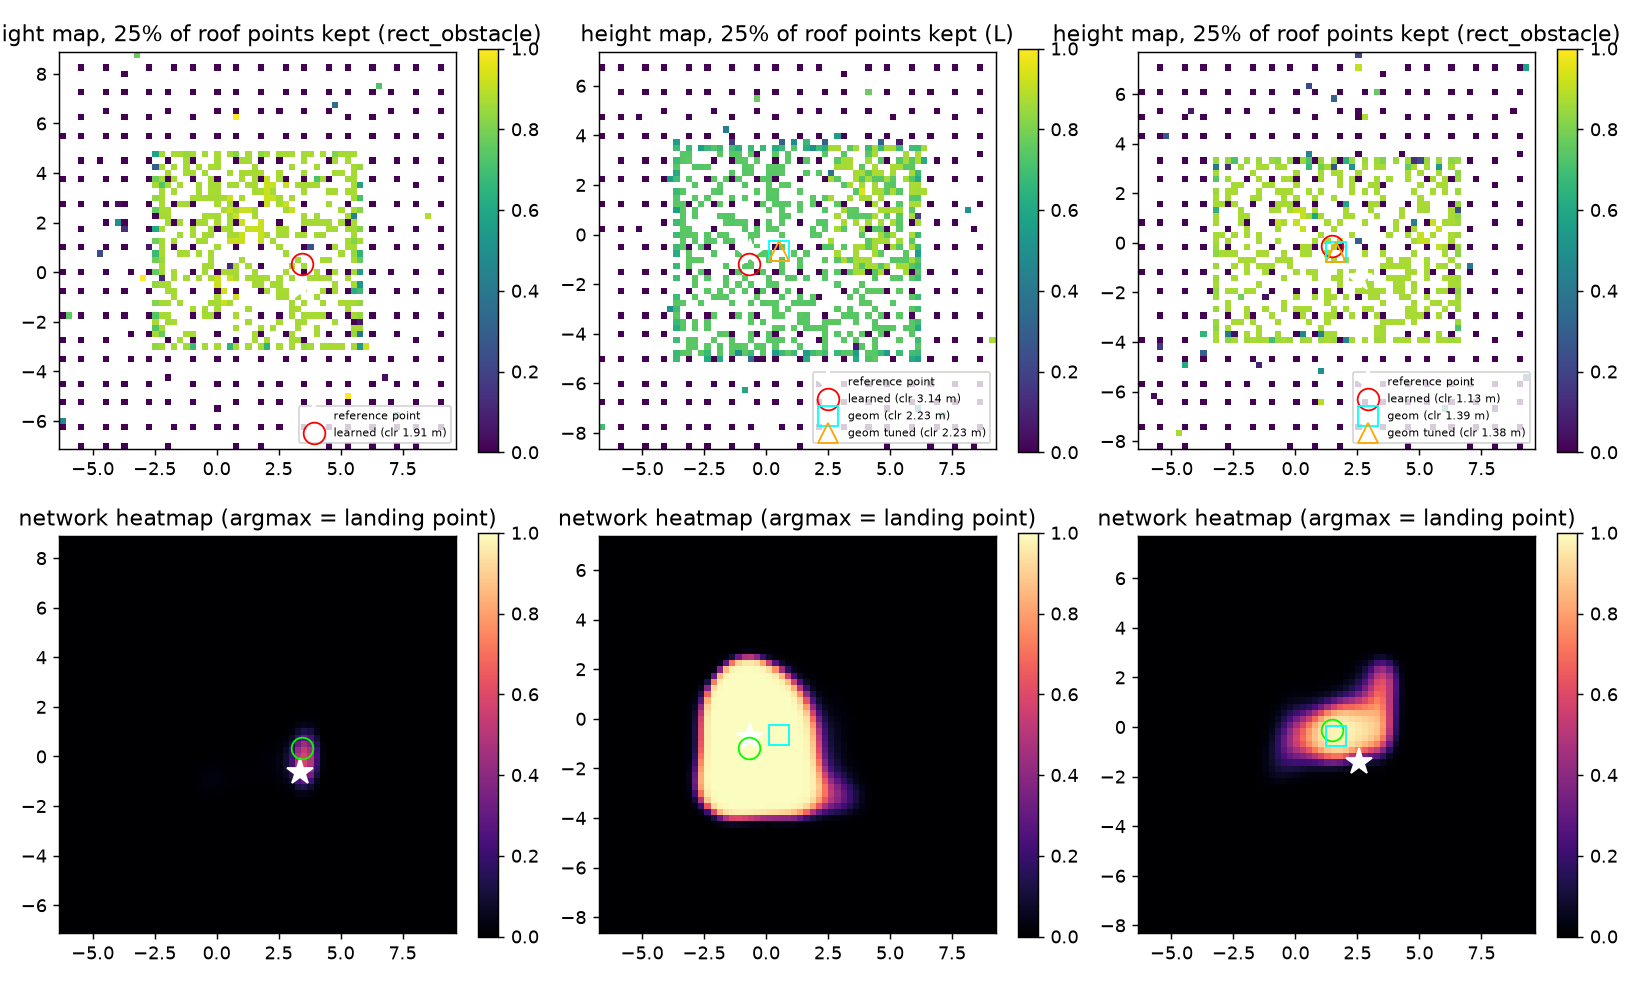
结论要如实说:规则矩形屋顶上几何法已经很准,学习法的价值体现在凹形屋顶 (凸包结构性失效)、稀疏点云(凸包被拆碎)和有障碍物的屋面这三类情况。
5. 运行
5.1 依赖
# 客户机(Ubuntu 20.04 + ROS Noetic)
sudo apt install -y python3-numpy      # 唯一需要额外装的 Python 依赖
前置的仿真器启动、桥接层编译与连接见 无人机与 ROS 的桥接模块。
5.2 编译
cd ~/uav_ws/src
cp -r <本包> air/          # 目录结构为 src/air/rooftop_landing_nn
cd ~/uav_ws && catkin_make
source devel/setup.bash
5.3 启动
# 终端 1:桥接层(另见 carlair_ros_bridge 文档)
roslaunch carlair_ros_bridge main.launch host:=<仿真器地址>

# 终端 2:本模块
roslaunch rooftop_landing_nn main.launch
节点会依次输出:
[rooftop_nn] 已启动,状态 DETECT,模型 landing_cnn.npz(64 格 / 16.0 m ROI)
[rooftop_nn] 点云 8082 点,检出落点 (18.42, -3.17),屋面高度 13.85 m,置信度 1.00
[rooftop_nn] 下发目标点 (18.42, -3.17, -18.85),即屋面上方 5.0 m
[rooftop_nn] 状态 DETECT -> APPROACH
[rooftop_nn] 状态 APPROACH -> DESCEND
[rooftop_nn] 下降中:离屋面 3.42 m
[rooftop_nn] 已降落:离屋面 0.31 m <= 容差 0.35 m
[rooftop_nn] 状态 DESCEND -> LANDED
rosrun rooftop_landing_nn main.py 等价(前台直接跑),
roslaunch rooftop_landing_nn main.launch use_rviz:=false 不开 RViz。
5.4 常用参数
| 参数 | 默认 | 说明 |
|---|---|---|
perception/cells |
64 | 高度图边长(格),与模型 meta 一致 |
perception/size_m |
16.0 | ROI 边长 (m) |
perception/accumulate_frames |
3 | 累积几帧点云再推理(点云稀疏时调大) |
perception/min_height_m |
1.0 | 落点高出参考面的下限 (m) |
perception/rough_max |
0.35 | 落点允许的最大粗糙度;-1 关闭 |
perception/roi_center |
uav |
ROI 中心取无人机位置或点云中心 |
approach/safe_altitude |
5.0 | 过渡目标点在屋面上方的高度 (m) |
descend/speed |
0.5 | 垂直下降速度 (m/s) |
descend/tolerance |
0.35 | 判定触地的高度容差 (m) |
frame/z_up |
true |
高度是否上为正(carlair_ros_bridge 为 ENU) |
5.5 话题
| 方向 | 话题 | 类型 | 说明 |
|---|---|---|---|
| 订阅 | /lidar/points |
sensor_msgs/PointCloud2 |
世界系点云 |
| 订阅 | /uav/odom |
nav_msgs/Odometry |
位姿 |
| 订阅 | /uav/status |
std_msgs/String |
GOAL_DONE <x> <y> <z> |
| 发布 | /uav/goal |
geometry_msgs/Point |
屋面上方的目标点 |
| 发布 | /uav/cmd_vel |
geometry_msgs/Twist |
下降阶段的垂直速度 |
| 发布 | /rooftop_nn/landing_point |
geometry_msgs/Point |
选中的落点(z = 屋面高度) |
| 发布 | /rooftop_nn/markers |
visualization_msgs/MarkerArray |
落点与 ROI 可视化 |
6. 测试
6.1 本地回归测试(无需 ROS / 仿真器 / GPU / torch)
python3 tests/test_rooftop_landing_nn_local.py
覆盖高度图栅格化、基础算子与朴素实现的一致性、权重文件自洽性、 两条硬约束的退让顺序,以及用仓库里那份真实权重的端到端合成场景回归。 预期结尾:
结果:46/46 通过
6.2 闭环冒烟测试(假桥接层,不含仿真器)
tests/test_rooftop_landing_nn_ros_sim.py 自带一个假桥接层:按 20 Hz 发 /uav/odom、
按 10 Hz 发一帧 U 形屋顶(10×10 m 挖掉 4×5 m 缺口,z=8 m)+ 地面 + 立面的点云,
收到 /uav/goal 后瞬移到目标点上方并回报 GOAL_DONE <x> <y> <z>,
把 /uav/cmd_vel.linear.z 积分进高度 —— 于是整条链路能真的从 16 m 一层层降到屋面。
# 终端 1
roslaunch rooftop_landing_nn main.launch use_rviz:=false
# 终端 2
python3 tests/test_rooftop_landing_nn_ros_sim.py
测试最后会自己核对:落点在 U 形屋面内、且以落点为心 0.6 m 的圆完全在屋面内 (几何法在这张图上会把落点选到缺口上方)。
该测试已在 Ubuntu 20.04 + ROS Noetic 实机跑通(roscore + rosrun 起节点,
再跑测试脚本),状态机完整走到最后一步。下面是这次运行的真实录屏(左:节点实时日志;
右:RViz 里 /lidar/points 的 U 形屋面点云与 /rooftop_nn/markers 的落点球 + ROI 框):
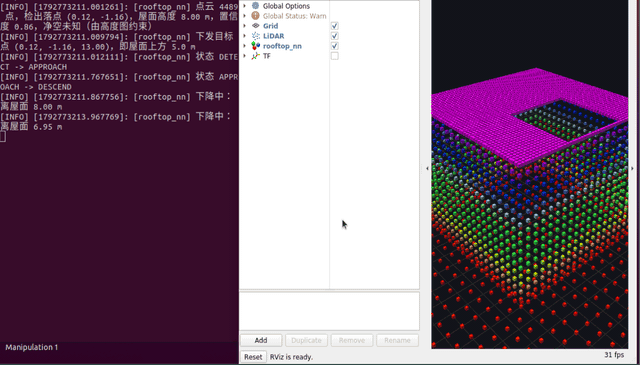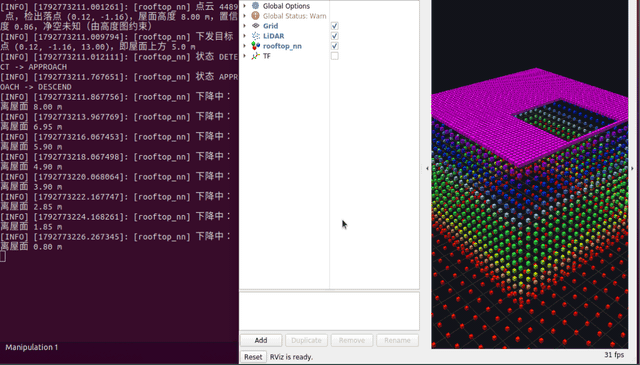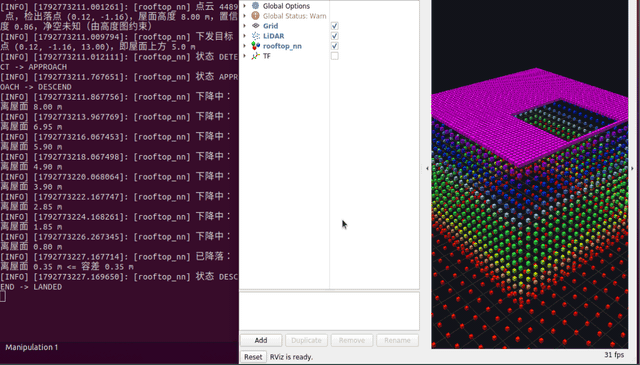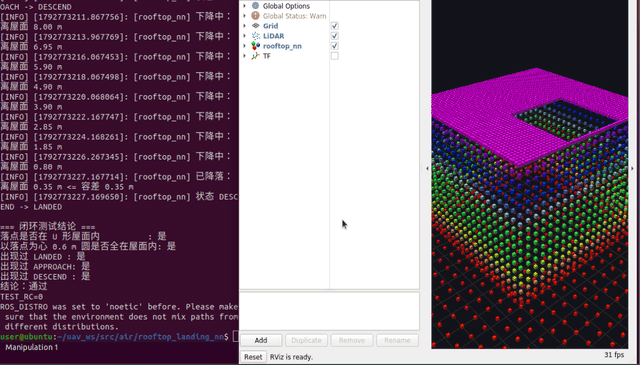
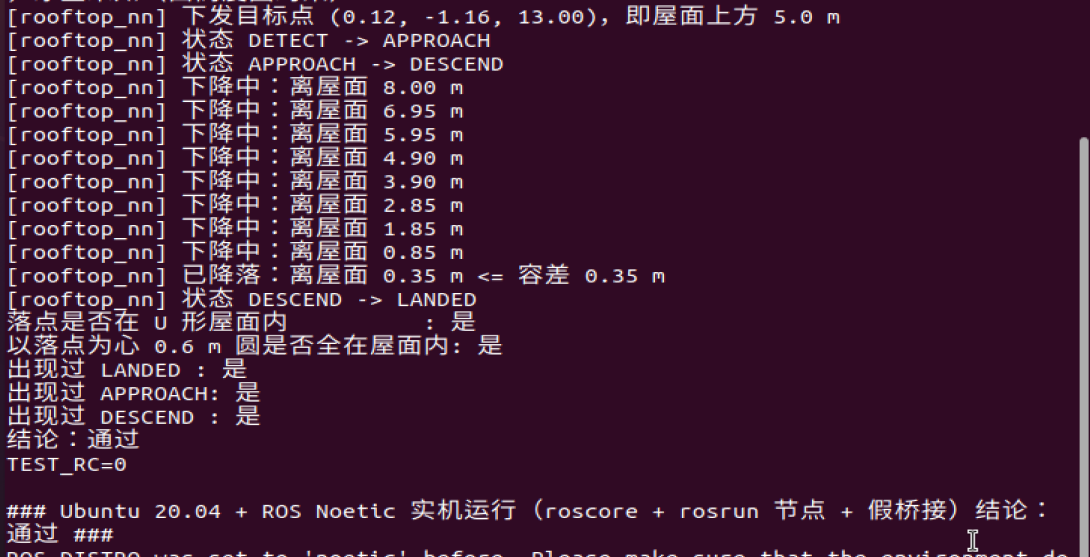
[rooftop_nn] 下发目标点 (0.12, -1.16, 13.00),即屋面上方 5.0 m
[rooftop_nn] 状态 DETECT -> APPROACH
[rooftop_nn] 状态 APPROACH -> DESCEND
[rooftop_nn] 已降落:离屋面 0.35 m <= 容差 0.35 m
[rooftop_nn] 状态 DESCEND -> LANDED
落点是否在 U 形屋面内            : 是
以落点为心 0.6 m 圆是否全在屋面内: 是
结论:通过
6.3 真实仿真器(UE 5.5 + Cosys-AirSim)实测:一次完整降落
宿主 Windows 上跑 UE 5.5 + Cosys-AirSim(Blocks 场景,雷达改成 32 线 / 60 m),
同一台机器上跑 carlair_ros_bridge + 本模块(ROS Noetic 用 conda 环境即可,不需要虚拟机)。
一次完整跑通的日志:
[rooftop_nn] 点云 24980 点,检出落点 (10.99, 14.52),屋面高度 15.83 m,置信度 1.00
[rooftop_nn] 下发目标点 (10.99, 14.52, 20.83),即屋面上方 5.0 m
[rooftop_nn] 状态 DETECT -> APPROACH
[rooftop_nn] 状态 APPROACH -> DESCEND
[rooftop_nn] 下降中:离屋面 4.66 m / 3.68 m / 2.61 m / 1.55 m / 0.55 m
[rooftop_nn] 已降落:离屋面 0.35 m <= 容差 0.35 m
[rooftop_nn] 状态 DESCEND -> LANDED
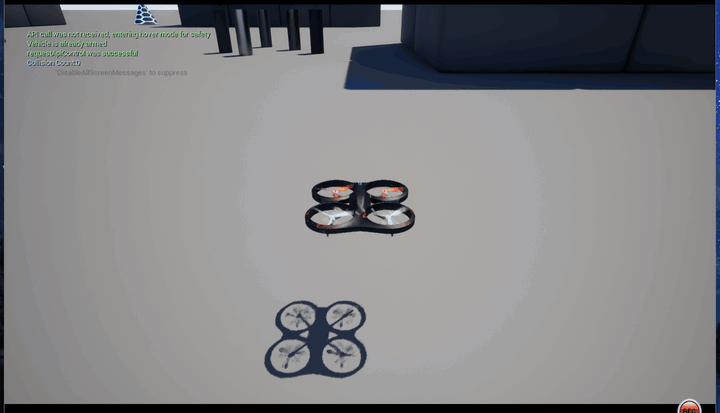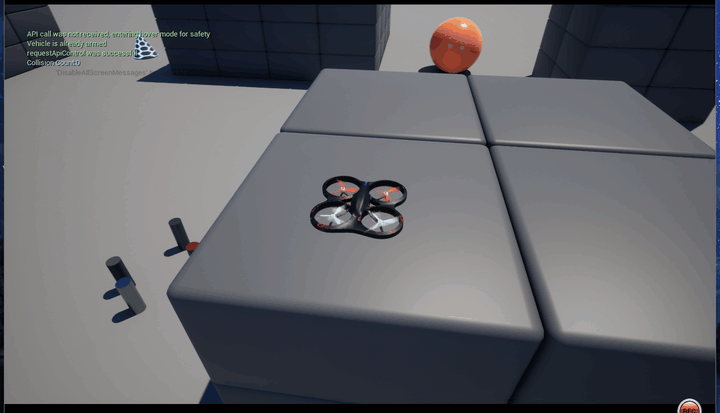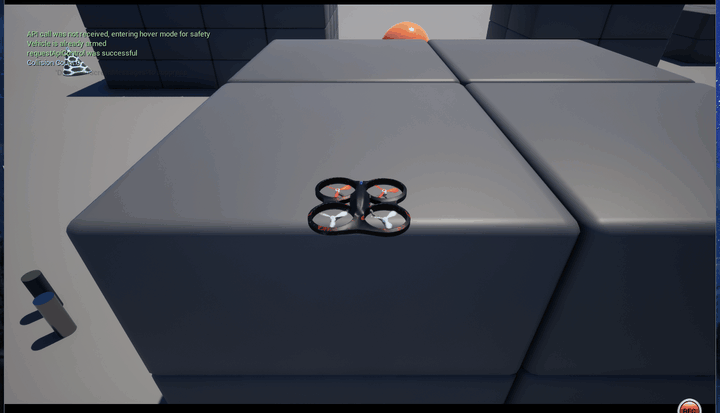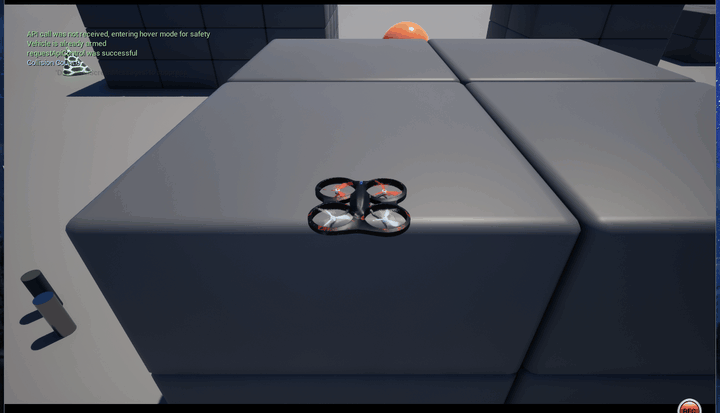
(橙色球就是模块算出的落点标记,飞机飞到它上方再垂直下降。)
关键坑:桥接层的 control/cmd_duration 必须给到 0.3~0.5 s。
cmd_vel_sub 把每条速度指令调成 moveByVelocityBodyFrameAsync(..., duration=cmd_duration),
默认 0.1 s。策略侧 10 Hz 下发时,下一条命令会在上一条生效前把它顶掉,飞机几乎不动。实测(同一架飞机、
同一条 0.5 m/s 下降指令,各跑 4 s):
| 下发方式 | 4 s 实际下降 | 期望 |
|---|---|---|
10 Hz × duration=0.1(默认) |
+0.11 m | +2.0 m |
3.3 Hz × duration=0.3 |
+0.28 m | +2.0 m |
10 Hz × duration=0.5 |
+2.27 m | +2.0 m |
所以跑真机前先 rosparam set /control/cmd_duration 0.5 再起桥接层(本模块不用改)。
另一个环境坑:Windows 上 roslaunch 解析含中文注释的 config/*.yaml 会走 GBK 解码失败,
需要给进程加 PYTHONUTF8=1。
7. 已知限制
- 学习法需要训练数据;本模块的真值来自合成几何,迁移到完全不同风格的城市地图时
应当重新采样训练(
tools/train_landing_cnn.py一条命令即可,RTX 5060 上约 4 分钟)。 - 高度图取每格最高点,对悬挑结构(雨棚、广告牌)会偏保守;
rough_max能挡掉大部分 立面误判,但极端场景仍需靠min_height_m调参。 - 已在真实 UE + AirSim 上跑通一次完整降落(检出落点 → 飞抵 → 垂直下降 → LANDED,见 6.3),
但下降速度通道依赖桥接层的设置:
control/cmd_duration默认 0.1 s 时飞机几乎不动 (实测 4 s 只降 0.11 m),必须先设成 0.3~0.5 s。这是carlair_ros_bridge的下发方式决定的, 不是本模块的问题;模块与rooftop_landing共用同一套桥接话题 (/uav/odom、/lidar/points、/uav/goal、/uav/cmd_vel、/uav/status)。
附:大模型使用声明
本模块的代码、训练脚本、对比实验与文档在编写过程中使用了 AI 大模型辅助
(方案讨论、代码与文档起草、实验脚本整理)。全部结论均来自本仓库内可复现的运行结果:
tests/test_rooftop_landing_nn_local.py(46 项本地断言)、
tests/test_rooftop_landing_nn_ros_sim.py(Ubuntu 20.04 + ROS Noetic 实机闭环,
见 6.2)、
tools/eval_landing_nn.py(三组消融实验,CSV 与图见 src/air/rooftop_landing_nn/results/
与 docs/img/air/rooftop_landing_nn/)。作者对提交内容的正确性与完整性负全部责任。