人形机器人双臂末端可达域分析可视化 ROS 2 封装模块
作业概述与背景
本模块实现基于 ROS 2 的 3D 人形机器人关节末端可达域分析。节点为简化人形机器人建立左右两条 7-DoF 手臂运动链(肩 3 + 肘 1 + 腕 3),在关节限位内做均匀随机采样,用正运动学计算末端参考点位置,再以体素栅格统计可达域的体积、包围盒、最大伸展半径与分层切片,并通过 visualization_msgs/MarkerArray 输出体素外壳、切片线框、包围盒、示例骨架、静态参考骨架与在线末端轨迹。
模块不依赖 URDF 与 TF,仅使用代码内置的连杆长度与关节限位,可在无仿真环境的虚拟机中独立运行验证。
运行环境
- 操作系统:Ubuntu 22.04(VMware 虚拟机)
- ROS 2 版本:Humble
- 依赖:
rclcpp、std_msgs、geometry_msgs、visualization_msgs、Eigen3
核心代码文件清单
src/
└── humanoid/
    └── humanoid_reachability/
        ├── include/
        │   └── humanoid_reachability/
        │       ├── kinematics.hpp            # 臂模型、关节限位与正运动学声明
        │       └── workspace_analyzer.hpp    # 体素栅格、切片与统计结构
        ├── src/
        │   ├── main.cpp                      # 主节点:采样、统计、话题与 MarkerArray
        │   ├── kinematics.cpp                # 正运动学、随机采样与限位检查
        │   ├── workspace_analyzer.cpp        # 体素插入、表面体素、切片与体积统计
        │   └── arm_demo_node.cpp             # 正弦关节角演示节点(/demo_joint_angles)
        ├── launch/
        │   └── main.launch.py                # 一键启动两个节点
        ├── config/
        │   └── params.yaml                   # 采样数、体素分辨率、发布频率
        ├── rviz/
        │   └── reachability.rviz             # RViz2 可视化配置
        ├── resource/                         # 资源目录(无后缀空文件)
        ├── CMakeLists.txt
        ├── package.xml
        └── README.md
可达域分析原理
- 简化臂模型。 每条手臂为 7 个旋转关节的刚性链:肩点位于
(0, ±0.20, 1.42),上臂 0.30 m、前臂 0.28 m、腕点到末端参考点 0.10 m。坐标约定为 x 前、y 左、z 上,world原点位于双脚之间的地面。 - 关节限位。 肩 pitch ±120°、肩 roll -20~170°、肩 yaw ±85°、肘 0~145°、腕 roll ±90°、腕 pitch ±70°、腕 yaw ±45°。
- 正运动学。 从肩点起依次串联各关节的旋转与平移,得到肩点、各关节原点与末端参考点的世界坐标。
- 关节空间采样。 每臂在 7 维关节限位内均匀随机采样(默认 200000 点,随机种子 2026,结果可复现)。
- 体素统计。 末端点落入边长 0.03 m 的体素栅格:
- 体积 = 占用体素数 × 单个体素体积;
- 表面体素 = 26 邻域内至少缺一个邻居的体素,用于绘制外壳;
- 最大伸展半径 = 末端点到对应肩点的最大距离;
- 分层切片 = 按 0.05 m 沿 z 分带,统计每层占用体素数、x/y 范围与面积估计;
- 并集体积 = 左右臂体素取并集,重叠区域只计一次。
- 可视化输出。 每条
MarkerArray共 15 个标记:左右体素壳(CUBE_LIST,超过 2500 个后等间隔抽稀)、左右切片线框、左右包围盒、左右体积文字、示例双臂骨架、关节球、左右末端轨迹、末端标记,以及躯干/骨盆/下肢静态参考骨架(LINE_LIST)与头部半透明球(SPHERE,动图中以三向线框绘制)。首帧还会额外带 1 个DELETEALL标记用于清理上一次运行残留,之后稳定为 15 个。
运行步骤
- 新建工作空间并进入
src:
mkdir -p ~/ros2_ws/src
cd ~/ros2_ws/src
- 从 ros2 仓库拷贝模块代码:
cp -r ~/ros2/src/humanoid/humanoid_reachability ~/ros2_ws/src/
cd ~/ros2_ws
- 安装依赖、编译并部署环境:
source /opt/ros/humble/setup.bash
rosdep install --from-paths src --ignore-src -r -y
colcon build --packages-select humanoid_reachability
source install/setup.bash
- 启动节点(节点立即进入 spin,工作空间计算由 1 ms one-shot timer 触发,采样约 21 s,此间不发布 MarkerArray):
ros2 launch humanoid_reachability main.launch.py
- 另开终端查看统计结果:
source install/setup.bash
ros2 topic echo /humanoid_reachability/reachable_volume
ros2 topic echo /humanoid_reachability/reachability_stats
- 可选:打开 RViz2 查看 MarkerArray(本虚拟机因 OGRE/llvmpipe 崩溃无法打开,见“运行效果”):
ros2 run rviz2 rviz2 -d ~/ros2_ws/install/humanoid_reachability/share/humanoid_reachability/rviz/reachability.rviz
话题与参数
| 话题 | 类型 | 说明 |
|---|---|---|
/demo_joint_angles |
std_msgs/msg/Float64MultiArray |
输入:左臂 7 + 右臂 7 个关节角(rad) |
/humanoid_reachability/reachable_workspace |
visualization_msgs/msg/MarkerArray |
15 个标记:体素壳、切片、包围盒、骨架、轨迹、参考骨架 |
/humanoid_reachability/reachable_volume |
std_msgs/msg/Float64MultiArray |
[左臂体积, 右臂体积, 双臂并集体积](m³) |
/humanoid_reachability/reachable_bounds |
std_msgs/msg/Float64MultiArray |
左右臂包围盒,各 6 个值(xmin, xmax, ymin, ymax, zmin, zmax) |
/humanoid_reachability/reachability_stats |
std_msgs/msg/String |
采样数、体素、表面体素、体积、最大半径、包围盒汇总 |
/humanoid_reachability/demo_end_effector_left |
geometry_msgs/msg/PointStamped |
演示姿态下左臂末端参考点 |
/humanoid_reachability/demo_end_effector_right |
geometry_msgs/msg/PointStamped |
演示姿态下右臂末端参考点 |
命名约定:主节点(节点名 humanoid_reachability,可执行文件 humanoid_reachability_node)的输出全部使用 ~/ 私有命名空间(实际解析为 /humanoid_reachability/...)。~/ 按节点名解析,重命名节点(如 name:=reach_left)后多个实例互不抢占话题,也方便 remap;/demo_joint_angles 有意保持绝对路径,用于 arm_demo_node 与主节点之间松耦合,两个节点可以各自替换或单独启动。
| 参数 | 默认值 | 说明 |
|---|---|---|
samples_per_arm |
200000 | 每臂关节空间采样次数 |
voxel_resolution |
0.03 | 体素边长(m) |
slice_height |
0.05 | 高度切片厚度(m) |
random_seed |
2026 | 随机种子 |
max_display_voxels |
2500 | 单臂表面体素显示上限,超出后抽稀;设为 0 表示不限制,负值视为参数错误(节点报错退出) |
publish_rate |
2.0 | 统计与 MarkerArray 发布频率(Hz) |
publish_hz |
20.0 | 演示节点关节角发布频率(Hz) |
period |
8.0 | 演示轨迹周期(s) |
amplitude_scale |
0.35 | 演示振幅相对关节限位半幅的系数 |
以上参数只在 config/params.yaml 定义一处,launch 仅通过 params_file 加载,不再做硬编码覆盖;需要临时调整时请修改 yaml,或在单独启动节点时用 --ros-args -p 参数名:=值。
运行效果
默认参数(每臂 200000 点、体素 0.03 m、切片 0.05 m、种子 2026)在该虚拟机上实测:
- 双臂采样耗时 20.78 s;
- 左臂:占用体素 40409(表面 25139),体积 1.091 m³,包围盒 x[-0.690, 0.690] y[-0.480, 0.900] z[0.720, 2.100],最大伸展半径 0.680 m;
- 右臂:占用体素 40252(表面 25149),体积 1.087 m³,包围盒 x[-0.690, 0.690] y[-0.900, 0.480] z[0.720, 2.100],最大伸展半径 0.680 m;
- 双臂并集体积 1.760 m³,重叠体素 15480(约 0.418 m³,占单臂体素 38.3%),说明正前方存在较大的双臂共享作业空间;
/humanoid_reachability/reachable_workspace的 15 个标记中,左右体素壳分别抽稀到 2286 / 2287 个立方体,切片各 28 层(140 个点),轨迹各 300 点。
需要说明包围盒的口径:/humanoid_reachability/reachable_bounds 与 MarkerArray 使用的是占用体素的外沿(体素中心 ± 半个体素,即 ±0.015 m),不是采样点的原始极值。因此左臂 y 上限为 0.900 m,比“肩点 0.20 m + 最大伸展半径 0.680 m = 0.880 m”多出约半个体素;x 上限 0.690 m 同理。这是体素统计的离散外扩,与最大伸展半径并不矛盾。
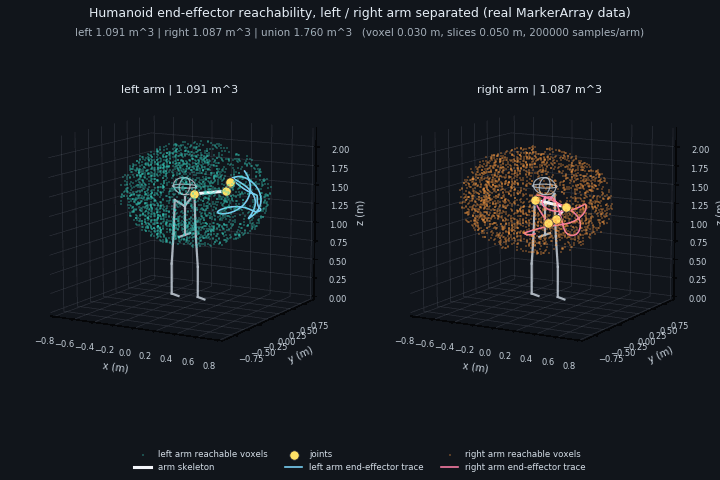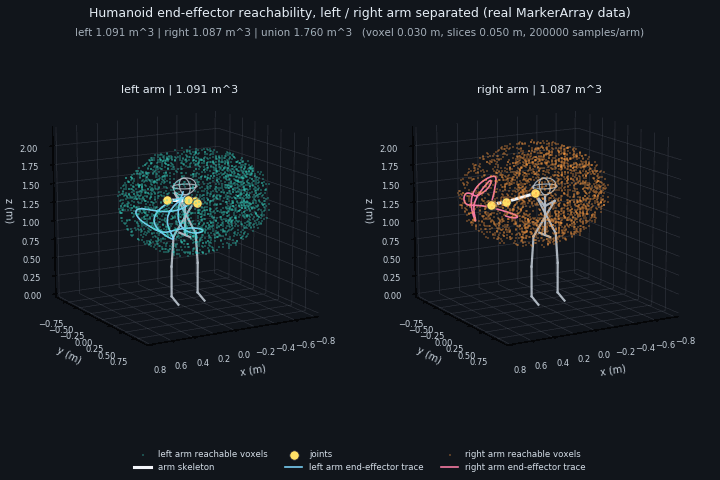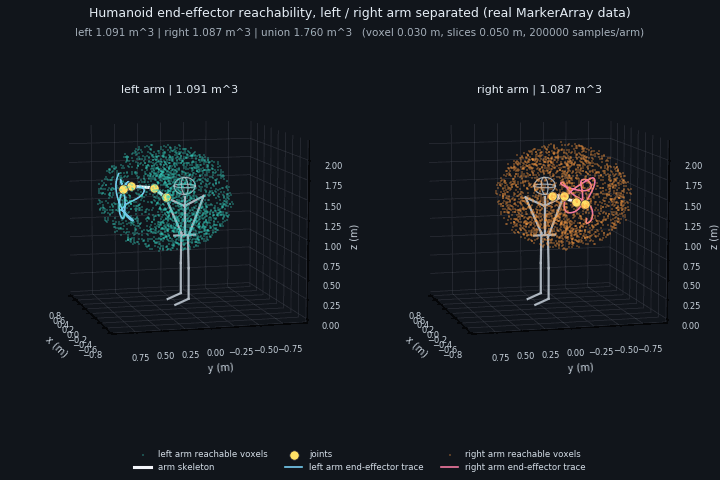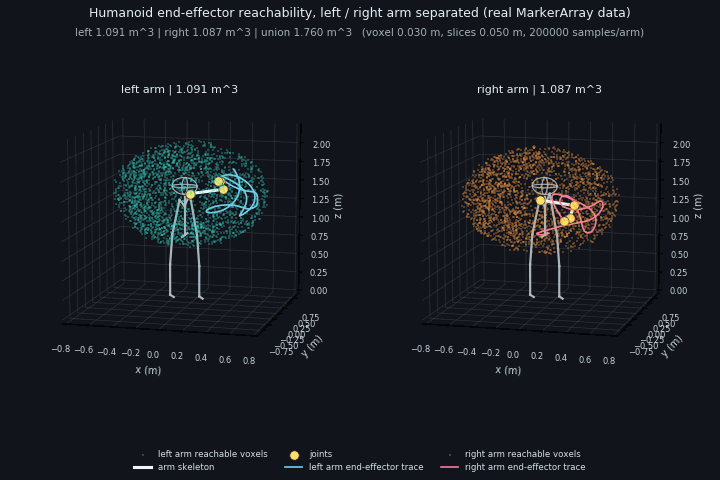
动图中左右臂各占一个面板:青绿色为左臂可达域体素壳、橙色为右臂,灰色为躯干/骨盆/下肢静态参考骨架与头部线框球,白色为当前演示姿态的双臂骨架,黄色为关节球,青色/橙色曲线为末端轨迹。
说明:该 VMware 虚拟机的 RViz2 在 llvmpipe 软渲染下启动即崩溃(
OGRE::UnimplementedException: pack to PF_UNKNOWN与AxisAlignedBox::setExtents断言),因此无法提供 RViz2 截图。上图由节点实际发布的 MarkerArray 数据在虚拟机内用 matplotlib Agg 后端离线渲染(24 帧、720×480),并非示意性绘图。
验证范围说明
本模块已在该虚拟机上完成以下验证:
- 干净工作空间编译通过:
Finished <<< humanoid_reachability [11.5s],Summary: 1 package finished; - 两个节点正常启动,初始化(含采样与统计输出)耗时
20.82 s,其中双臂采样20.78 s,之后开始周期性发布话题; /humanoid_reachability/reachable_volume、/humanoid_reachability/reachable_bounds、/humanoid_reachability/reachability_stats数值与 launch 日志一致;/humanoid_reachability/reachable_workspace除首帧 1 个DELETEALL外,持续发布 15 个结构合法的标记,命名空间、frame_id=world、点集数量均已校验;- 左右臂末端坐标(
/humanoid_reachability/demo_end_effector_left、/humanoid_reachability/demo_end_effector_right与 300 点轨迹)随演示关节角连续变化;包围盒、体积与切片在采样阶段一次算出,运行期间保持不变。
未完成 RViz2 人工视觉确认(原因见上);动图由真实 MarkerArray 数据离线渲染,不含手工绘制的示意内容。机器人本体为程序内置的简化刚性臂链,不是 URDF 模型,也未包含碰撞体与自碰撞检测。
已知限制
- 手臂为简化刚性链,未建模躯干、头部碰撞与自碰撞,也未加入肩部/肘部耦合约束;
- 均匀随机采样在高维关节空间存在覆盖盲区:200000 点分摊到 40409 个占用体素,平均每体素只有约 4.9 个采样点,表面体素占比 62%(25139/40409),说明采样密度不足以把体素填满,体积会随采样数增加而变化;
- 体积按“占用体素数 × 体素体积”得到,整格计数会让边缘略微外扩,采样不足又会漏掉部分区域,因此既不是严格上界也不是严格下界,只是离散估计,分辨率越细越接近真实可达域;
- 右臂由左臂几何镜像得到,未建模左右侧实际差异;
- 末端参考点固定为腕点沿局部 x 轴 0.10 m 处,未建模手指与工具;
- 静态参考骨架(躯干、骨盆、下肢、头部)仅用于空间参照,不参与可达域计算;
- 初始化约 20 s 期间单线程执行器被占用,
/demo_joint_angles的订阅回调同样被阻塞,深度 10 的队列会在初始化结束后集中补发旧帧;初始化完成时已清空traces_并将demo_q_重置到关节中位,轨迹从初始化完成后重新累计,但补发的旧帧仍可能造成短暂跳动。