路径跟踪与闭环飞行
本文介绍空域载具八叉树三维寻路项目中的闭环环节:把前面几节规划出的路径 逐点交给控制器,让载具真的飞过去。
对应总纲第 7 节。
1. 运行节点与话题关系
本节新增一个节点 path_follower,其余节点沿用前几节。
roslaunch octree_uav_3d_pathfinding full_demo.launch 会启动下图除模拟器以外的全部节点:
AirSim 模拟器
RPC 41451"] subgraph VM["Ubuntu 虚拟机 (ROS Noetic)"] BR["airsim_bridge
桥接节点"] MAP["pointcloud_to_octomap
建图节点"] PLAN["astar_planner
规划与平滑节点"] FOL["path_follower
路径跟踪节点"] RVIZ["rviz"] end SIM -->|"RPC 41451 取点云与位姿"| BR BR -->|"/cloud_in"| MAP BR -->|"TF world→base_link→lidar_link"| PLAN MAP -->|"/octomap_full"| PLAN USER(["用户目标 /uav/goal"]) -->|"只触发规划"| PLAN PLAN -->|"/uav/path_smooth"| FOL BR -->|"/ground_truth/odom 20 Hz"| FOL FOL -->|"/uav/goal_cmd
逐点航点"| BR BR -->|"/uav/goal_cmd 转 moveToPositionAsync"| SIM PLAN -->|"/uav/path
原始折线"| RVIZ PLAN -->|"/uav/path_smooth
平滑路径"| RVIZ FOL -->|"/uav/flown_path
实际轨迹"| RVIZ
1.1 各节点的职责
| 节点 | 可执行文件 | 本节相关的职责 |
|---|---|---|
airsim_bridge |
scripts/airsim_bridge.py |
发布 /cloud_in、/ground_truth/odom 与 TF;订阅控制话题,把航点转成 AirSim 的 moveToPositionAsync |
pointcloud_to_octomap |
src/pointcloud_to_octomap.cpp |
点云 → 八叉树地图(本节不涉及) |
astar_planner |
src/astar_planner.cpp |
订阅 /uav/goal 与地图,输出 /uav/path 与 /uav/path_smooth |
path_follower |
src/path_follower.cpp |
订阅路径与位姿,判断"该追哪个航点",向控制话题逐点下发 |
rviz |
— | 显示两条规划路径与实际飞过的轨迹 |
1.2 话题
| 话题 | 方向 | 类型 | 说明 |
|---|---|---|---|
/uav/goal |
用户 → 规划器 | geometry_msgs/Point |
只触发规划,不直接控制飞行 |
/uav/goal_cmd |
跟踪 → 桥接 | geometry_msgs/Point |
当前要飞的航点 |
/uav/path_smooth |
规划 → 跟踪 | nav_msgs/Path |
要跟踪的路径(默认;可切 /uav/path) |
/ground_truth/odom |
桥接 → 跟踪 | nav_msgs/Odometry |
位姿,20 Hz,位置是 ROS 世界系 ENU |
/uav/follow_status |
跟踪 → RViz | std_msgs/String |
IDLE / FOLLOWING i/N / DONE |
/uav/flown_path |
跟踪 → RViz | nav_msgs/Path |
实际飞过的轨迹,与规划路径同屏对比 |
2. 需要先解决的一个结构性问题
/uav/goal 被两个节点同时订阅:规划器订阅它来规划,桥接节点订阅它来飞。
如果跟踪节点也往 /uav/goal 逐点发航点,就会出现:
path_follower 发航点 → /uav/goal → astar_planner 重新规划 → 发布新路径
                                → airsim_bridge 飞向该航点
path_follower 收到新路径 → 从第 0 点重新开始 → 又发航点 → …
每次重规划都要跑一遍 A*,路径还会因为起点变化而抖动,载具飞不出去。
解决办法是把两种语义拆成两个话题:
| 话题 | 谁发布 | 谁订阅 | 语义 |
|---|---|---|---|
/uav/goal |
用户 | astar_planner |
"为我规划到这里的路径" |
/uav/goal_cmd |
path_follower |
airsim_bridge |
"飞到这个航点" |
实现上只改了桥接节点的一处 —— 话题名从硬编码改成参数,默认值保持 /uav/goal:
self.goal_topic = rospy.get_param('~goal_topic', '/uav/goal')
rospy.Subscriber(self.goal_topic, Point, self.goal_cb, queue_size=1)
full_demo.launch 把它设成 /uav/goal_cmd。默认值不变,前三节启动方式与行为都不受影响。
3. 状态机
跟踪逻辑全部放在 include/octree_uav_3d_pathfinding/path_follow_core.h,
是不依赖 ROS 的纯函数,因此可以离线单测;src/path_follower.cpp 只做消息转换与发布。
        ┌──────────────────────────────────────────┐
        │                                          │
   ┌────▼────┐  收到路径(pts>=2)  ┌───────────┐   │
   │  IDLE   ├──────────────────►│ FOLLOWING │   │
   └─────────┘                   └─────┬─────┘   │ 收到新路径:
        ▲                              │         │ 复位到新路径
        │                  到达终点     │         │(不是重规划)
        │                              ▼         │
        └───────────────────────── ┌─────────┐   │
                                   │  DONE   │───┘
                                   └─────────┘
| 状态 | 行为 |
|---|---|
IDLE |
等一条至少两个点的路径;不合格的路径(空、单点)被忽略 |
FOLLOWING |
判断当前该追哪个航点并按需下发;到终点转 DONE;单点超时则跳过 |
DONE |
停止下发。之后再收到位姿也不动作 |
为什么收到新路径要从头开始:规划器每规划一次都会发一条新路径(latched), 旧路径可能已经因为地图更新而失效,继续按旧下标追没有意义。
3.1 判定规则
dist = ‖当前位置 − path[index]‖

若 index 是最后一个点:
    若 dist < finish_tolerance  → 到达,转 DONE
否则若 dist < lookahead         → index++,下发 path[index]
否则                            → 不动

若 距上次前进 > per_point_timeout:
    若 index 是最后一个点      → 直接结束(不跳过,否则永远到不了终点)
    否则                       → index++,计入 skipped,下发新航点
三个阈值的关系是本节的关键:
| 关系 | 后果 |
|---|---|
lookahead > finish_tolerance |
载具在飞向前一点的过程中目标已被改写 → 连续飞行 |
lookahead ≤ finish_tolerance |
退化成"每点停稳",动图里一顿一顿(节点启动时会打 WARN 提醒) |
终点只认 finish_tolerance |
否则会在距终点 lookahead 处就判"到达",最后 1.5 m 不飞 |
4. 两个取舍
4.1 前瞻跳点,而不是停稳再走
桥接节点只有位置控制(moveToPositionAsync:飞到一个点并减速停住),
没有速度或轨迹跟踪接口。所以"连续飞行"只能靠提前改写目标实现:
| 做法 | 结果 |
|---|---|
等 dist < finish_tolerance 再发下一点 |
每个点都减速停住,30 个航点就是 30 次启停 |
dist < lookahead 就发下一点 |
载具在飞行途中目标被改写,动作连续 |
代价:实际轨迹会比规划路径切内角(没到点就转向)。
这个代价是量化的 —— 节点统计 max_dev:实际轨迹到规划折线的最大距离。
注意是"到线段"而不是"到航点":航点稀疏,到航点的距离会把正常切内角误判成大幅偏离。
这个做法依赖一个前提:后发的目标覆盖先发的目标,而不是排队执行。
这一点在 AirSim 1.8.1 上实测确认过(2026-10-26):先发 A(60, 0, 8),在载具
仍在飞往 A 的途中改发 B(−60, 0, 8),记录 /ground_truth/odom 得到的距离曲线是:
| 时刻 | 到 A 的距离 | 到 B 的距离 |
|---|---|---|
| 起点(停在 B 附近) | 100.23 m | 19.78 m |
| 改发 B 的那一刻 | 41.28 m | 77.18 m |
| 记录结束 | 104.18 m | 15.82 m |
到 A 的距离在 41.28 m 处由减小转为增大,同期到 B 的距离单调收敛 —— 载具
没有飞到 A 就掉头了。所以 moveToPositionAsync 是覆盖语义,前瞻跳点成立。
若换成排队语义,这套设计就得改成"每个航点停稳后再发下一个",max_dev 也会
退化成接近 0(没有切内角),代价是每段都要启停。
4.2 不做飞行中重规划
飞行中地图持续生长,每张新地图都可能产出不同路径,跟着换会让载具抖动; 真正的重规划还需要"路径变化超过阈值才换"的一致性判据。本节只在收到新路径时复位, 不做主动重规划 —— 见 §7。
5. 参数
config/params.yaml 的 path_follower 组:
| 参数 | 默认 | 说明 |
|---|---|---|
path_topic |
/uav/path_smooth |
要跟踪的路径。切 /uav/path 可做"折线 vs 曲线"对照 |
odom_topic |
/ground_truth/odom |
位姿来源 |
goal_cmd_topic |
/uav/goal_cmd |
下发给控制器的航点 |
status_topic |
/uav/follow_status |
状态文本 |
flown_topic |
/uav/flown_path |
实际轨迹 |
lookahead |
1.5 | 距当前航点该距离内切换下一点(m) |
finish_tolerance |
1.0 | 到达终点的判定距离(m)。不能只按"约 2 倍地图分辨率"取:AirSim 的位置环有稳态误差,本机实测 0.86 m,取 0.5 时末点永远够不着(见 §7.4) |
per_point_timeout |
15.0 | 单点超时(s) |
publish_flown |
true | 是否发布实际轨迹 |
airsim_bridge 组新增:
| 参数 | 默认 | 说明 |
|---|---|---|
goal_topic |
/uav/goal |
默认与前几节一致;full_demo.launch 里设成 /uav/goal_cmd |
飞行速度仍由既有参数 goal_velocity(默认 3.0 m/s)决定。
6. 运行方法
# 编译
cd ~/uav_ws && catkin_make
source ~/uav_ws/devel/setup.bash

# 闭环飞行:完整链路(桥接 + 建图 + 规划 + 跟踪 + 自检 + RViz)
roslaunch octree_uav_3d_pathfinding full_demo.launch
6.1 用 mock 场景离线验证(不起模拟器)
bridge:=false 只是不启动桥接节点,它不提供点云与位姿。所以离线验证要另外起两个节点,
各占一个终端;否则没有 /cloud_in、没有 /ground_truth/odom,规划器和跟踪节点都不会动:
# 终端 1:roscore
roscore

# 终端 2:点云(巡游 40 秒填满地图,之后停在 (-7.5, 7.5))
rosrun octree_uav_3d_pathfinding mock_cloud_publisher.py

# 终端 3:假载具(位姿来源)。起点对齐路径起点,避免多一段"飞向起点"
rosrun octree_uav_3d_pathfinding mock_uav_mover.py \
    _start_x:=-7.5 _start_y:=7.5 _start_z:=0.0

# 终端 4:链路本身
roslaunch octree_uav_3d_pathfinding full_demo.launch \
    bridge:=false check:=false body_frame:=lidar_link
若不传
_start_x/_start_y,假载具从(0, 0, 0)起飞,会先飞 22.5 m 到路径起点。 那段"接近段"不计入flown与duration(见下表的approach字段),但会拉长总耗时。
6.2 下发目标点
飞行器起飞、扫描一段时间地图建起来之后,下发一次目标点即可,后续由跟踪节点接管:
rostopic pub -1 /uav/goal geometry_msgs/Point "{x: 7.5, y: -7.5, z: 2.0}"
到达终点后节点会打印统计:
follow: DONE | waypoints=73 reached=73 skipped=0 final_timed_out=0 | path=33.52 m flown=31.95 m
        approach=0.00 m/0.00s | duration=10.65s | mean_speed=3.00 m/s | max_dev=0.41 m
  corner cutting: flown is 4.7% shorter than the path
| 字段 | 含义 |
|---|---|
waypoints / reached / skipped |
路径点数、到达数、因超时跳过的数量 |
final_timed_out |
终点是否为"超时收尾"(1 = 没进 finish_tolerance 就结束)。此时它不计入 reached |
path |
要跟踪的路径总长(m) |
flown |
跟踪阶段实际飞过的路程(m),不含接近段 |
approach |
载具飞向路径起点的那一段:路程(m)/ 耗时(s) |
duration |
进入跟踪阶段到到达终点(s),与 flown 覆盖同一段轨迹 |
mean_speed |
flown / duration,即真实平均速度;上限是 goal_velocity |
max_dev |
实际轨迹到规划折线的最大距离(m),即 §4.1 里"切内角"的程度 |
corner cutting |
path 与 flown 的相对差;斜穿拐角省下的路。仅当 flown < path 时打印 |
两个口径必须分清:
mean_speed的分子是flown而不是path。前瞻跳点会切内角,实际路程比规划路径短; 用path / duration算出来的是"路径推进速率",会超过goal_velocity(实测出现过37.22 / 10.90 = 3.41 m/s,而设定速度是 3.0 m/s,物理上不可能)。max_dev只统计贴上路径之后的轨迹。index = 0表示载具还在飞向路径起点, 那一段是"接近段",本来就不在路径上;计入的话,一次从上一趟终点飞回新起点的 22.5 m 直线会把max_dev拉到 5 m 以上,指标就失去意义。
reached 的口径是 waypoints - skipped - final_timed_out:终点若是超时收尾
(没进 finish_tolerance),它不再算作到达,日志里也会把 final_timed_out 标成 1。
7. 验证
7.1 离线单元测试
tests/test_path_follower.cpp,只依赖 STL —— 不需要 ROS 运行时、不需要 octomap、不需要模拟器。
被测对象是 path_follow_core.h 里的纯函数。实测 59 项检查全部通过。
| 用例 | 验证内容 |
|---|---|
| 前瞻切换 | 进 lookahead 就切换并下发;起点在脚下时直接从 0 跳到 1 |
边界:恰好等于 lookahead |
不切换(用 < 而不是 <=) |
| 终点判定 | 最后一个点距 1.0 m(小于 lookahead)不算到达,只认 finish_tolerance |
| 容差 1.0 m(AirSim 上用的默认值) | 距 1.2 m 不算到达、距 0.9 m 算到达,且不置 final_timed_out |
| 超时 | 中间点超时跳过并计数;前进一次就重新计时 |
| 终点超时 | 直接结束,不计入 skipped,但置 final_timed_out |
| 进容差恰好撞上超时那一拍 | 先判到达、再判超时:算 Finished,不记成超时收尾 |
| 新路径复位 | 复位后回到 IDLE、下标归零、skipped 与 max_dev 清零 |
| 退化输入 | 空路径 / 单点路径被忽略;重复点组成的退化线段不产生 NaN |
| 偏离度量 | 到折线而非到航点;折返路径同样正确;历史最大值只增不减 |
运行方式:
~/uav_ws/devel/lib/octree_uav_3d_pathfinding/test_path_follower
# 退出码 0 = 全部通过
7.2 离线整链路(mock 场景)
场景:scripts/mock_cloud_publisher.py 造的 20×20×6 m 房间 + 5 个障碍(两道错开的墙 + 三根柱子),
传感器巡游 40 秒填满地图后停在 (-7.5, 7.5)。目标点取其对角 (7.5, -7.5, 2.0)。
位姿由 scripts/mock_uav_mover.py 提供 —— 它是只有运动学的桩:匀速直线、到达即停、
不做碰撞判定。它替代的是桥接节点的位姿发布,不是飞行物理,所以这组数据只反映跟踪逻辑,
不反映真实飞行品质。
测量条件:
| 项 | 值 |
|---|---|
| 假载具起点 | (-7.5, 7.5, 0.0)(与路径起点对齐,接近段为 0) |
inflation_radius |
0.6 |
smoothing |
true |
smoothing_shortcut / smoothing_spline |
true / true |
smoothing_samples_per_segment |
8(默认) |
lookahead / finish_tolerance / per_point_timeout |
1.5 m / 1.0 m / 15 s |
goal_velocity |
3.0 m/s |
| 启动命令 | full_demo.launch bridge:=false check:=false body_frame:=lidar_link |
起点必须对齐:假载具默认起点是 (0, 0, 0),此时它会先飞 22.5 m 到路径起点。
日志里 approach 字段单独给出这段,flown 与 duration 都只算跟踪阶段。
航点数取决于样条是否通过复检
同一套参数跑出来的结果分两种形态,差别不在跟踪逻辑,而在 P5 的平滑结果:
| 形态 | 平滑输出 | 航点数 | max_dev |
|---|---|---|---|
| 样条被接受 | 102 -> 73 pts |
73(加密) | 0.41 m(很贴路径) |
| 样条被复检拒绝 | 48 -> 11 pts,退回捷径折线 |
10 ~ 11 | 1.25 ~ 1.26 m(切角多) |
样条是拟合,必须穿过每个航点,拐角处的航点贴在安全边界上时会被复检拒绝 (见 P5 文档 §6.3)。它是否通过取决于地图几何的细节,因此不同次的运行可能落在不同形态。
所以下面把两种形态的数据都列出来,并只用形态内部的数字做比较。
| 指标 | 样条被接受(73 点) | 样条被拒绝(10~11 点) |
|---|---|---|
| 到达 / 跳过 | 73 / 0 | 10~11 / 0 |
path |
33.52 m | 36.3 ~ 37.2 m |
flown |
31.80 ~ 31.95 m | 32.1 ~ 32.3 m |
approach |
0.00 m / 0.00 s | 0.00 ~ 0.30 m |
duration |
10.59 ~ 10.65 s | 10.7 ~ 10.8 s |
mean_speed |
3.00 m/s | 3.00 m/s |
max_dev |
0.41 m | 1.25 ~ 1.26 m |
| 切内角省下的路程 | 4.7% | 13% |
稳定的是判定性的量:skipped = 0(全部到达)、mean_speed 正好等于 goal_velocity、
max_dev 小于 lookahead。这三条在两种形态、多次运行里都成立。
浮动的是路径形态相关的量:航点数、path、max_dev。它们由"样条是否通过复检"
和"地图自由叶数"(实测 17945 与 19366)共同决定,复现时不必追求逐位相同 ——
按同形态的量对比即可。
max_dev 与航点密度直接相关:73 点的样条路径几乎逐点走到了,偏离 0.41 m;
10 点的折线只剩拐角,前瞻跳点会斜穿,偏离升到 1.25 m。
跟折线 vs 跟曲线
同一场景、同一目标点,只改 path_topic。下表是另一次运行的对照
(同一张地图、同一个规划结果的两条路径;与该次运行同属"样条被拒绝"的形态,
见上面的两种形态表):
| 指标 | 跟原始折线 /uav/path |
跟平滑路径 /uav/path_smooth |
|---|---|---|
| 航点数 | 48 | 11 |
path |
37.86 m | 36.28 m |
flown |
33.15 m | 32.10 m |
duration |
11.05 s | 10.70 s |
mean_speed |
3.00 m/s | 3.00 m/s |
max_dev |
0.95 m | 1.26 m |
方向与预期一致:跟折线时 max_dev 更小(航点密,切角少),路径略长、耗时略久。
但这组对照低估了平滑的收益,原因在测量手段:mock_uav_mover.py 只有运动学
(匀速直线、无加减速、无转向耗时),所以"48 次转向"和"11 次转向"对它几乎没有区别 ——
耗时只差 0.35 s。真实载具有加速度与姿态响应,转向次数直接决定耗时与轨迹抖动,
差距会明显大于这里的读数。这组数据能说明"max_dev 与航点密度的关系",
不能用来量化"平滑在真实飞行中省多少时间"。
7.3 闭环飞行动图
下面这段录自 §7.2 里"样条被复检拒绝、11 航点"的那次运行(不是 73 点那组), 属于离线场景(mock 点云 + 运动学假载具),不是 AirSim 仿真:
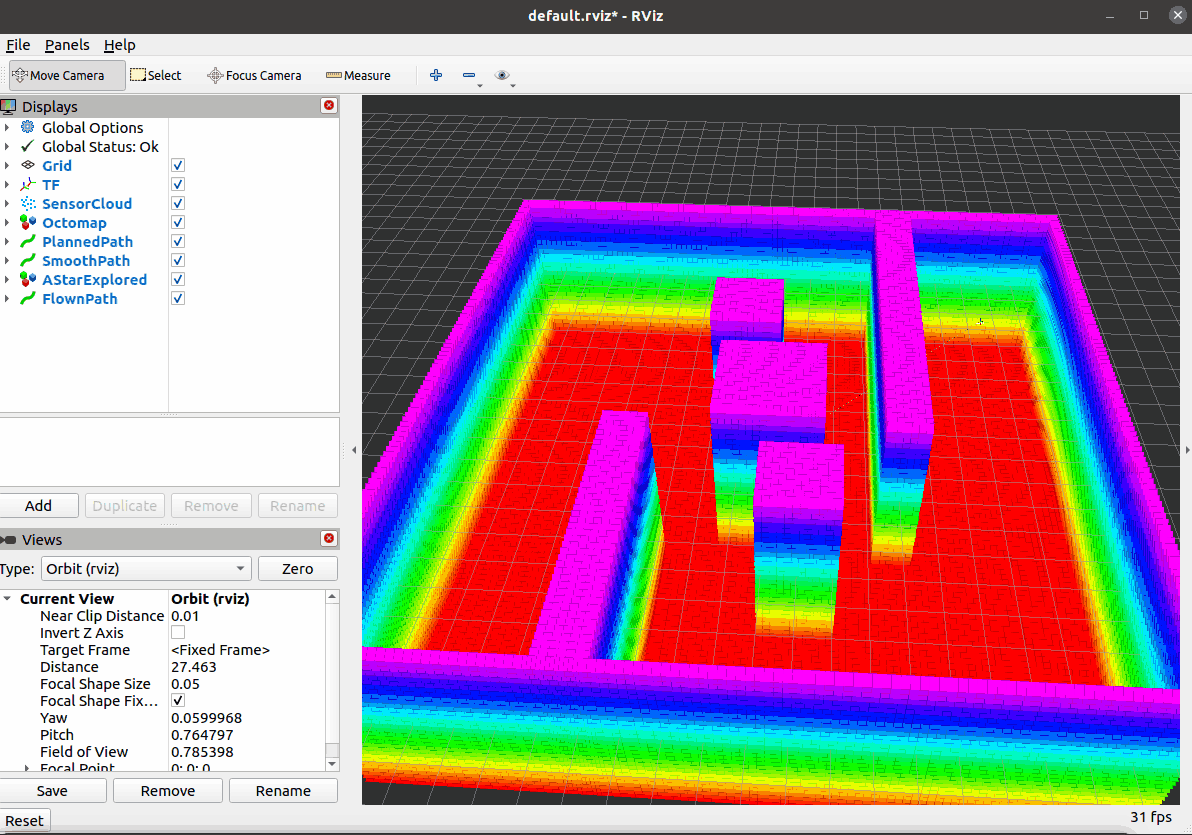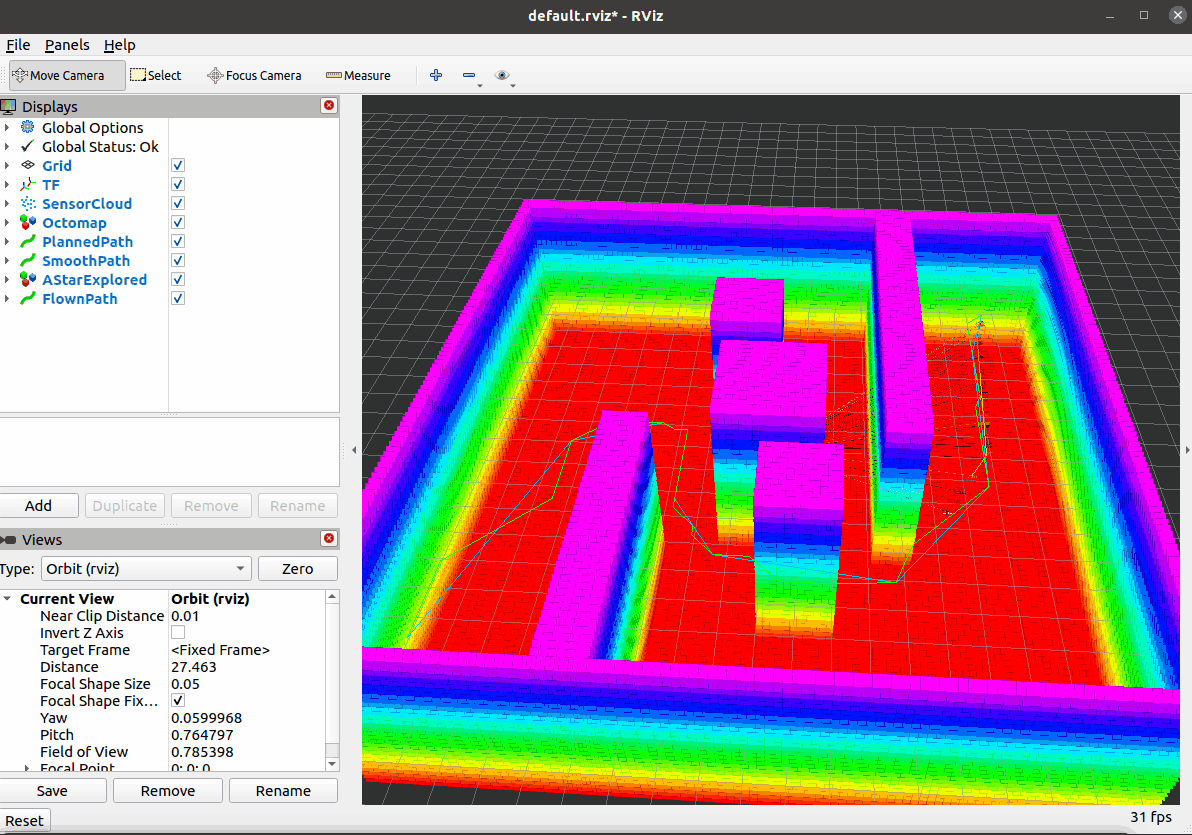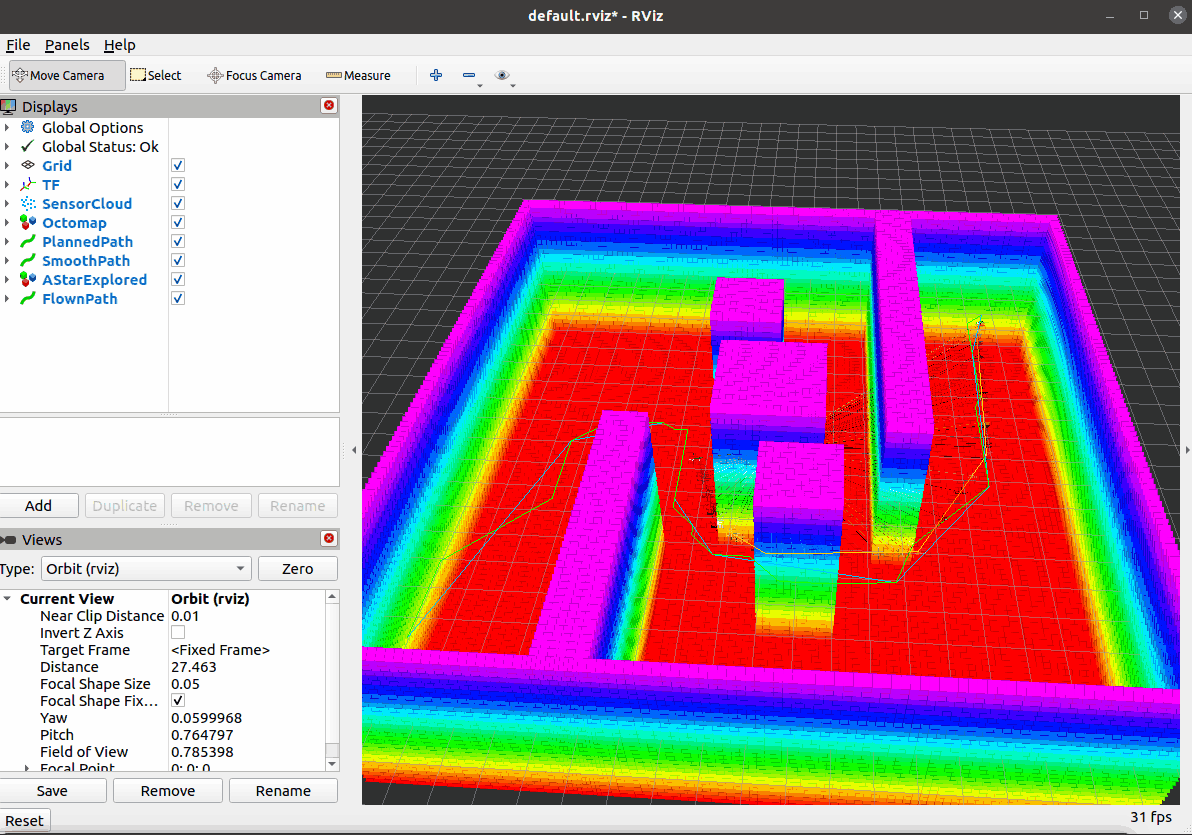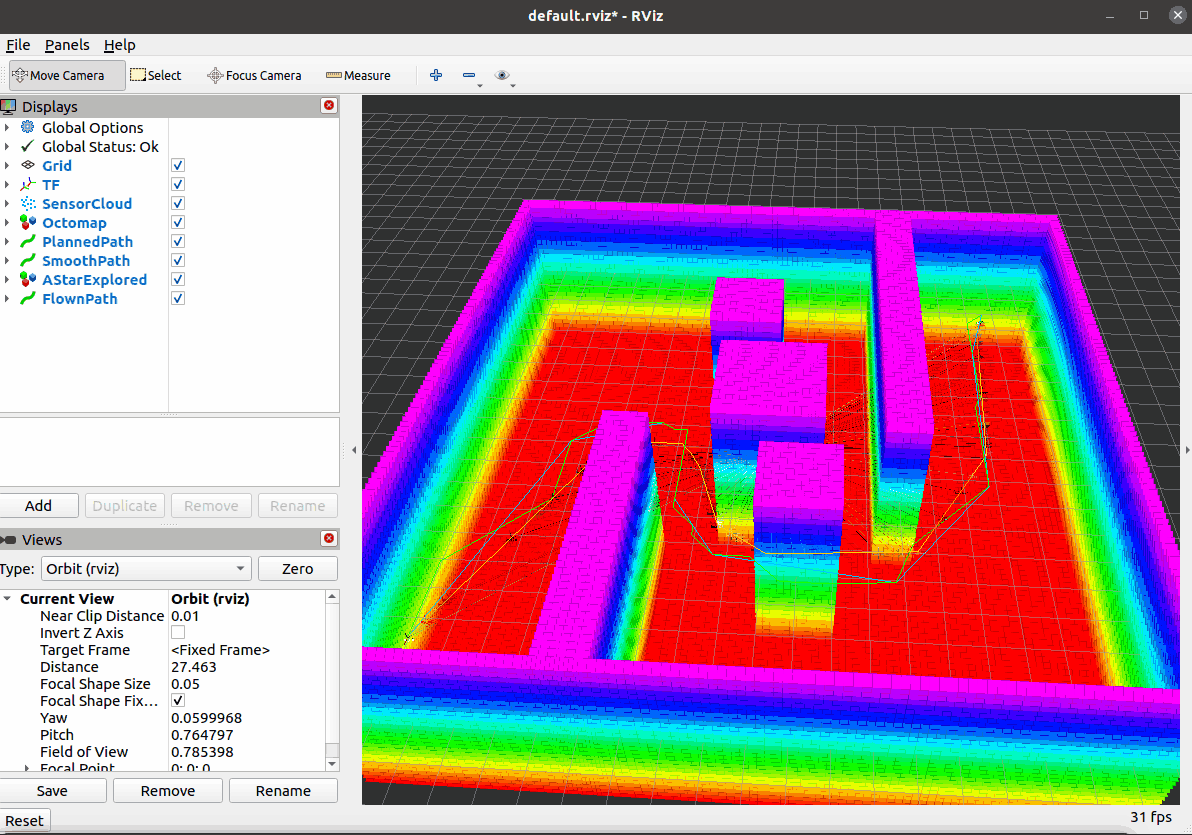
能连续看到:地图建满 → 绿色/青色路径出现 → 黄色轨迹边飞边长 → 到达终点。
黄线与青线的间距就是该次运行的 max_dev(1.26 m)的直观形态:
前瞻跳点斜穿拐角,轨迹因此偏在路径内侧。
AirSim 仿真与离线 mock 场景的差别在于动力学:假载具没有加减速与转向耗时, 所以上面这段只能说明跟踪逻辑跑通,不能说明真实飞行品质。带动力学的仿真见 §7.4。
7.4 AirSim 上的闭环飞行
2026-10-27 在 AirSim(OpenHUTB 发行版,Town10HD 场景)上跑通完整闭环:
桥接 → 建图 → A* → 安全裕度与平滑 → 跟踪 → 飞行。飞机从 (-31.65, -8.55, 7.95)
飞到 (-45.15, 1.35, 7.65),两点直线 16.74 m。
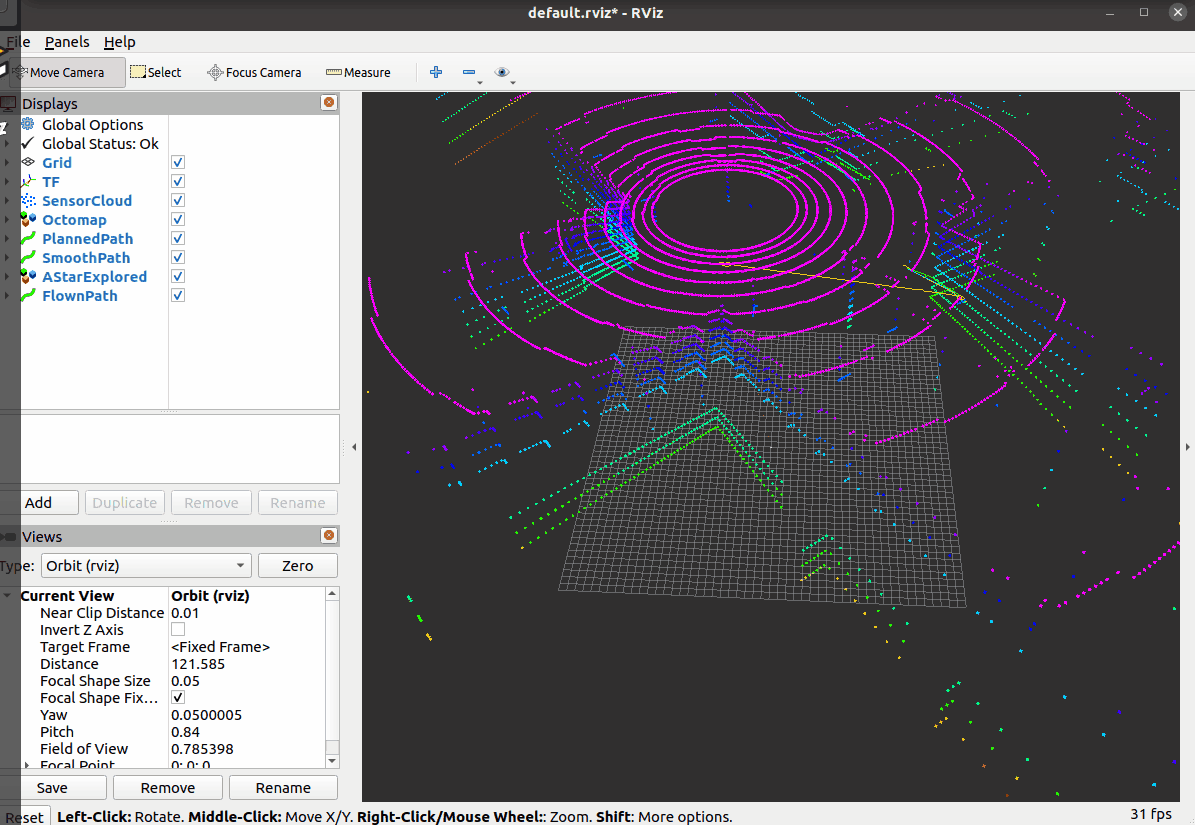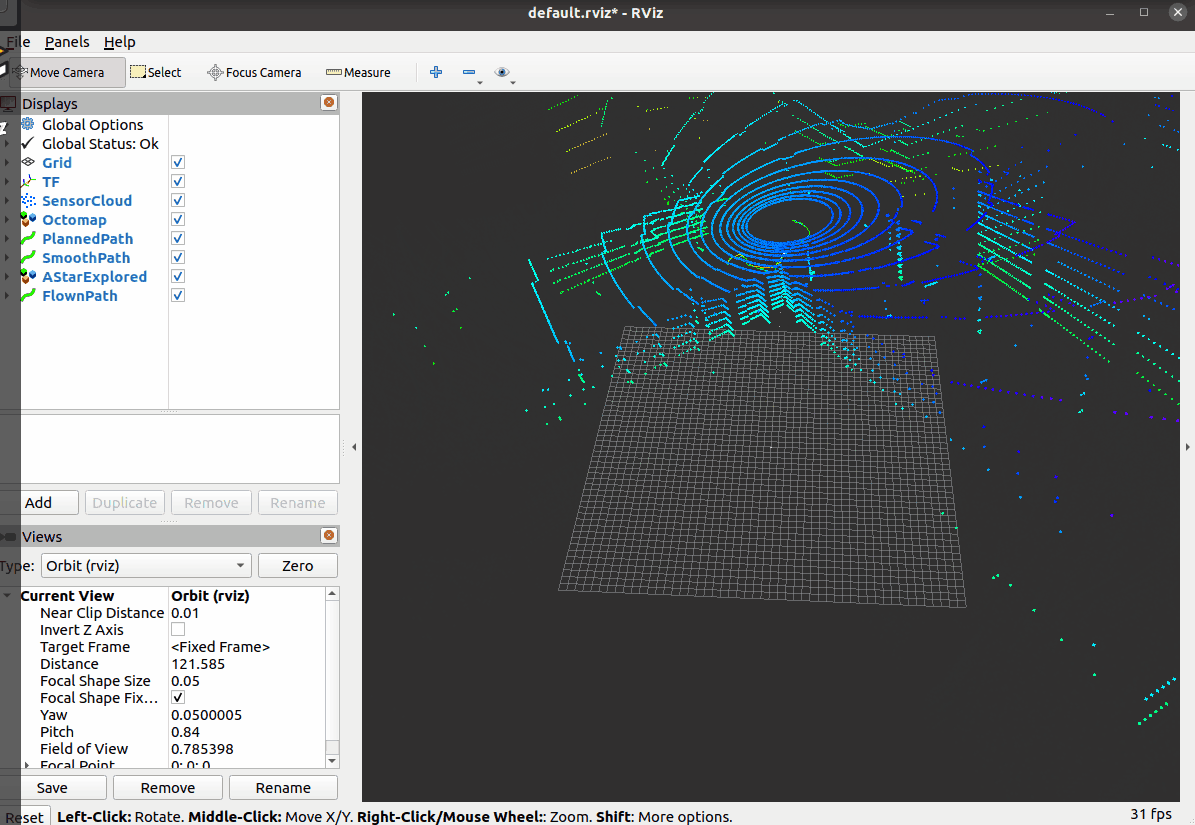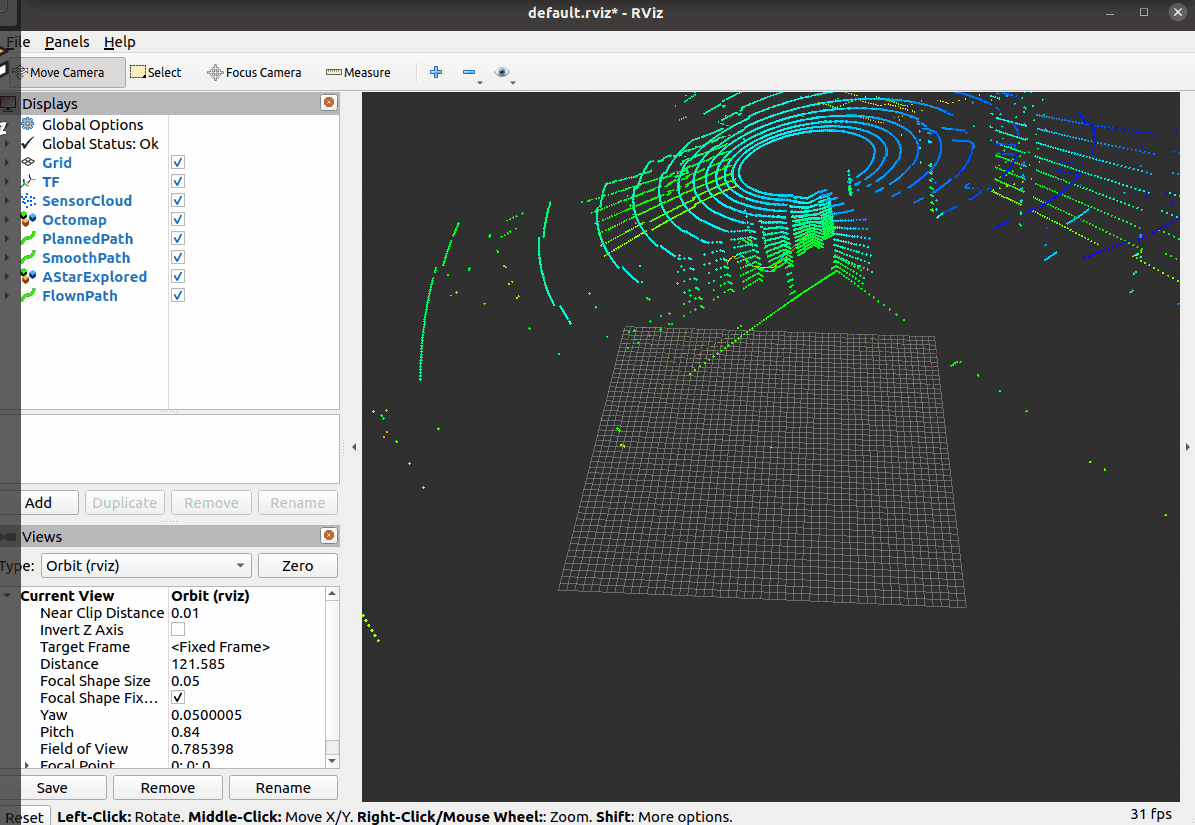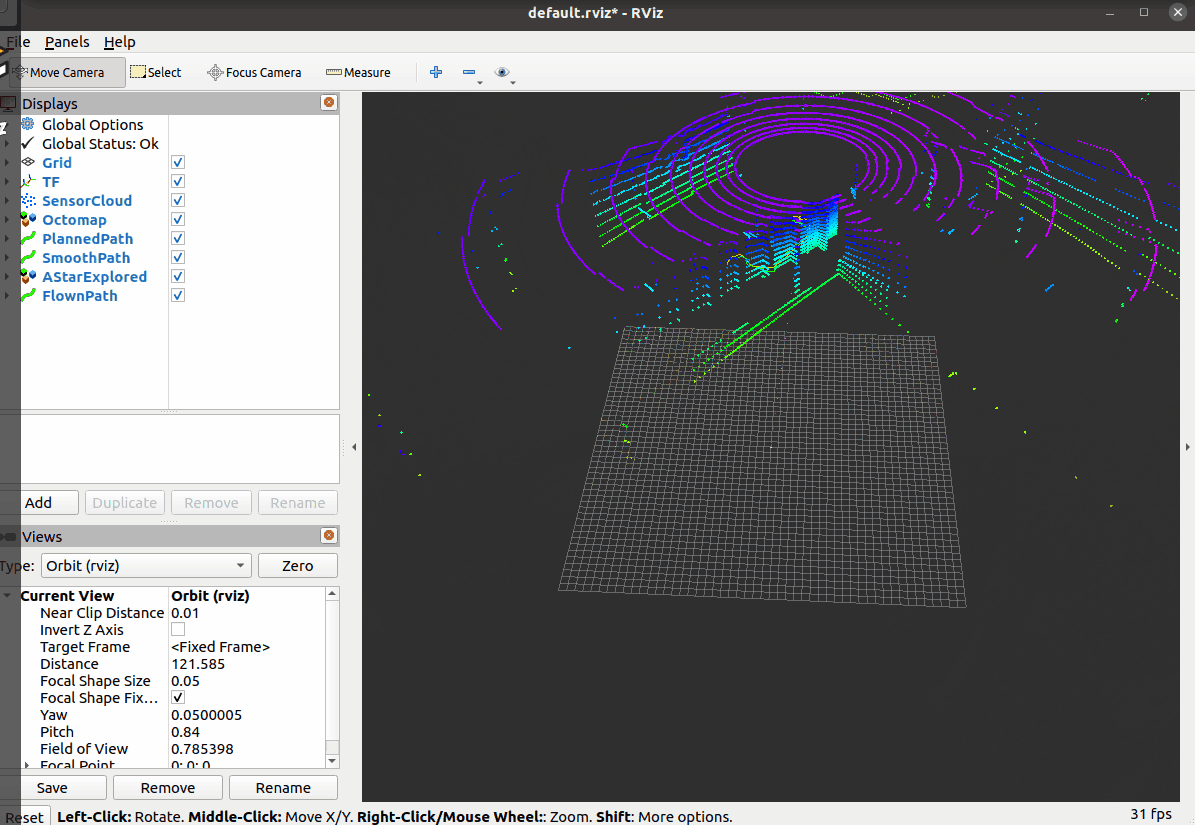
这份动图的视角偏远(录制时 RViz 的
Distance约 120 m),路径只占画面中部的一小块, 点云与展开节点也在同一屏里,读图时需要先找到那条折线。录制时把SensorCloud与AStarExplored关掉、Distance收到 40~60 m、路径线宽加到 0.08 m,绕行会更清楚。 这一版保留的是首次录制的原始视角,没有为了好看而重录。
| 指标 | 值 |
|---|---|
| 规划 | expanded 14374、discovered 33220、326.9 ms |
| 原始路径 | 63 点、27.91 m、kappa_max 2.321 1/m、最小间隙 0.75 m |
| 平滑 | 63 → 26 点、26.87 m;样条被碰撞复检拒绝,退回捷径折线;最小间隙提到 1.65 m |
| 绕行比 | 27.91 / 16.74 = 1.67(按平滑后 26.87 m 算为 1.60) |
| 飞行 | 12.30 s、flown 25.82 m、mean_speed 2.10 m/s、max_dev 1.12 m |
| 终点判定 | final_timed_out = 0,即真正进了 finish_tolerance,不是超时收尾 |
三点需要如实说明:
- 12.30 s 短于 §8 第 5 条建议的 15~25 s。 这次两点直线只有 16.74 m,行程长度是靠 绕行(1.67 倍)撑起来的。要更长就得有更大的已扫描范围,而"未知 = 障碍" 把可规划区域限制在雷达量程以内。
- 样条又一次被复检拒绝,与 §7.2 里第二种形态同因:仿真里的地图比 mock 场景更稀疏, 平滑曲线更容易擦到障碍。退回折线是复检在起作用的证据,不是平滑失败。
- 细枝、细杆进不了八叉树(0.3 m 分辨率 + 稀疏采样),规划器会把它们当成可通行。 这一轮实测里载具撞到过树枝,靠物理引擎自行脱困,但轨迹会短暂偏离。 这是感知分辨率与碰撞模型之间的固有缺口,见 §8 第 6 条。
8. 实现中要注意的几点
| # | 事项 | 说明 |
|---|---|---|
| 1 | 不要在两个节点间共用 /uav/goal |
见 §2:会导致"每发一个航点就重新规划" |
| 2 | 坐标只需要 ROS 世界系 ENU | 世界系 z 偏移与 NED↔ENU 转换都在桥接节点内部完成,跟踪节点不要重复计算 |
| 3 | 目标点必须落在已扫描区域 | 可通行判定把"未知"当障碍,目标点在未扫描区时 A* 直接失败。所以流程是"先扫描、再下发目标" |
| 4 | 航点被吸附到八叉树叶中心 | 终点不会精确等于下发值,判定要用容差 |
| 5 | 动图的拍摄要求 | 飞低、飞远、斜视视角:高度取 2~4 m,让载具处在障碍之间而非其上;路径跨越房间对角;单次飞行 15~25 s。在有树冠的场景里高度要避开树冠带:本项目实测 z 取 7~8 m 会撞树,贴着街道空域飞反而更安全 |
| 6 | 细障碍看不见,碰撞仍会发生 | 0.3 m 分辨率下,直径小于一个体素的枝条、杆件常常不落进任何体素,激光采样也未必打中;规划器据此判为可通行,而 AirSim 的碰撞由物理引擎判定。实测撞到树枝后载具能自行脱困,但会短暂偏离路径。要缩小这个缺口得提高分辨率或降低飞行速度,两者都有代价 |
9. 进一步工作
| # | 项 | 说明 |
|---|---|---|
| 1 | 飞行中重规划 | 需要"路径变化超过阈值才换"的一致性判据,否则载具会跟着地图抖动 |
| 2 | 速度/加速度约束的轨迹跟踪 | 换用 moveByVelocityAsync 并引入动力学约束,替代"逐点位置控制 + 前瞻" |
| 3 | 局部避障 | 全局规划 + 地图更新已能覆盖演示场景;更紧的空间需要局部规划器 |
| 4 | 到达后的自动悬停与降落 | 当前只在终点停止下发航点,降落仍由操作者发起 |
10. 参考
- nav_msgs/Path 消息定义
- nav_msgs/Odometry 消息定义
- AirSim 多旋翼 API 文档(
moveToPositionAsync等) - 模块源码:
src/air/octree_uav_3d_pathfinding/
查看实际运行的节点与话题关系(第 1 节的图是静态版本):
rosrun rqt_graph rqt_graph        # 节点—话题图
rostopic info /uav/goal           # 确认真实订阅者只有规划器
rostopic info /uav/goal_cmd       # 确认真实订阅者只有桥接节点
rosrun rqt_tf_tree rqt_tf_tree    # TF 树