MuJoCo小车 打靶仿真
实验简介
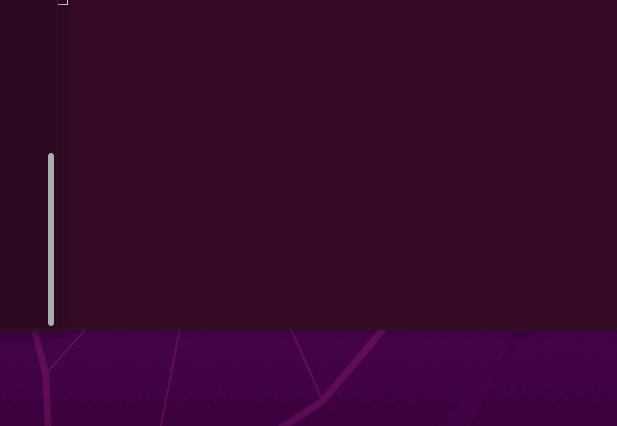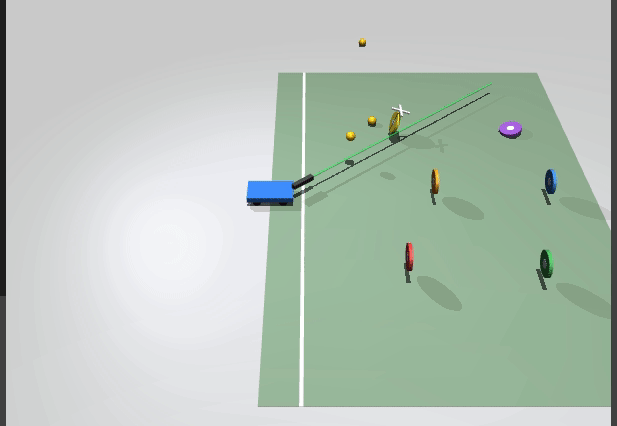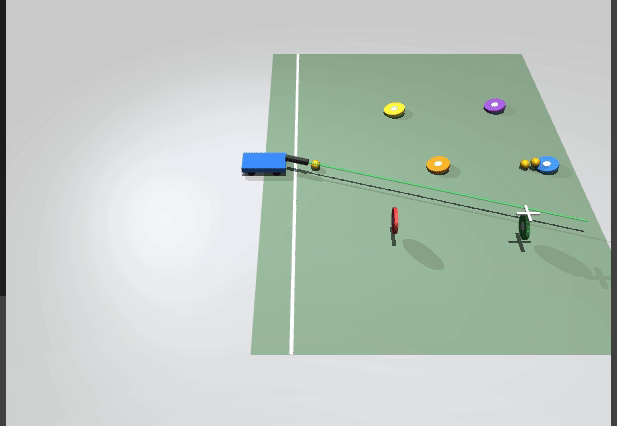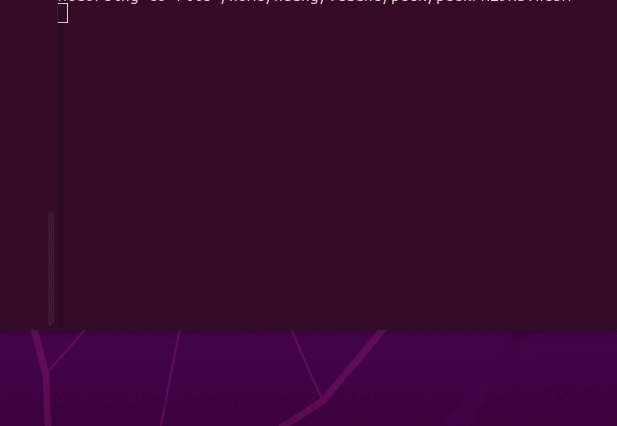
本实验使用MuJoCo搭建带旋转炮塔的四轮小车,固定在场地上自动打靶:前方扇形布置 6 个彩色靶(3 近 3 远),炮塔像雷达一样自动识别还立着的靶子,绿色激光瞄准并锁定(靶子上方亮起白色准星),根据距离自动控制发射力度,逐个击倒;偶尔打偏会自动加力补枪,全部击倒自动结束,无需人工干预。
运行环境
Ubuntu20.04 + Python3 + mujoco
运行步骤
Warning
下面命令需要在仓库根目录运行,不然会找不到文件。
# 1. 安装依赖
pip install mujoco

# 2. 运行仿真(源码位于 src/ground/mujoco_shooting/main.py)
python3 src/ground/mujoco_shooting/main.py
安装后可以用这个命令检查是否装好:
python3 -c "import mujoco; print(mujoco.__version__)"
说明
本作业的代码与文档在编写过程中使用了 AI 大模型辅助,本人已核对并确认提交内容,对提交内容负责。