无人机通信链路退化保护与断联风险预测
本项目面向低空无人机任务中的无线链路退化问题。模块综合接收信号强度、端到端延迟、丢包率、遥测陈旧度和 RSSI 趋势,输出 HEALTHY → DEGRADED → HOLD → RETURN → LINK_LOST 保护状态以及任务建议。
与仓库已有任务安全模块的区别:
uav_mission_safety_manager关注航点、返航、降落和遥测超时;- 本模块聚焦无线链路从“还能用”到“即将不可用”的连续退化过程;
- 输出包含指数平滑质量、RSSI 回归斜率和到达风险阈值的预计时间,可用于提前降速或返航。
1. 风险计算
单项风险经过归一化后加权:
状态阈值默认为:
| 状态 | 风险条件 | 建议 |
|---|---|---|
HEALTHY |
R < 0.35 |
正常继续 |
DEGRADED |
0.35 ≤ R < 0.62 |
降低任务速率 |
HOLD |
0.62 ≤ R < 0.78 |
原地保持并重试 |
RETURN |
R ≥ 0.78 或丢包率 ≥ 0.55 |
返回安全点 |
LINK_LOST |
RSSI ≤ -93 dBm、延迟 ≥ 600 ms、丢包 ≥ 0.80 或遥测年龄 ≥ 1.6 s | 交由飞控故障保护 |
除 LINK_LOST 外的状态需要连续 3 帧确认,降低阈值附近的抖动。
2. ROS 2 接口
| 话题 | 类型 | 方向 | 说明 |
|---|---|---|---|
/uav_link/quality |
std_msgs/String |
输入 | 原始 RSSI、延迟、丢包和遥测年龄 JSON |
/uav_link/assessment |
std_msgs/String |
输出 | 风险、EWMA、趋势和预计到达风险阈值时间 |
/uav_link/advice |
std_msgs/String |
输出 | 任务级建议 |
模块只做链路评估,不直接向飞控发送返航或降落命令。实际系统必须把建议接入经过独立验证的任务管理与飞控故障保护。
3. 构建与运行
source /opt/ros/humble/setup.bash
colcon build --symlink-install --packages-select uav_link_outage_guard
source install/setup.bash
ros2 launch uav_link_outage_guard main.launch.py duration:=18
查看:
ros2 topic list | grep uav_link
ros2 topic echo /uav_link/assessment
ros2 topic echo /uav_link/advice
CSV 默认写入 /tmp/uav_link_outage_runtime.csv。
4. Humble 虚拟机实测
2026-11-10 在 Ubuntu 22.04.5 / ROS 2 Humble 的 VMware 虚拟机中完成:
Starting >>> uav_link_outage_guard
Finished <<< uav_link_outage_guard [0.64s]
Summary: 1 package finished [0.81s]
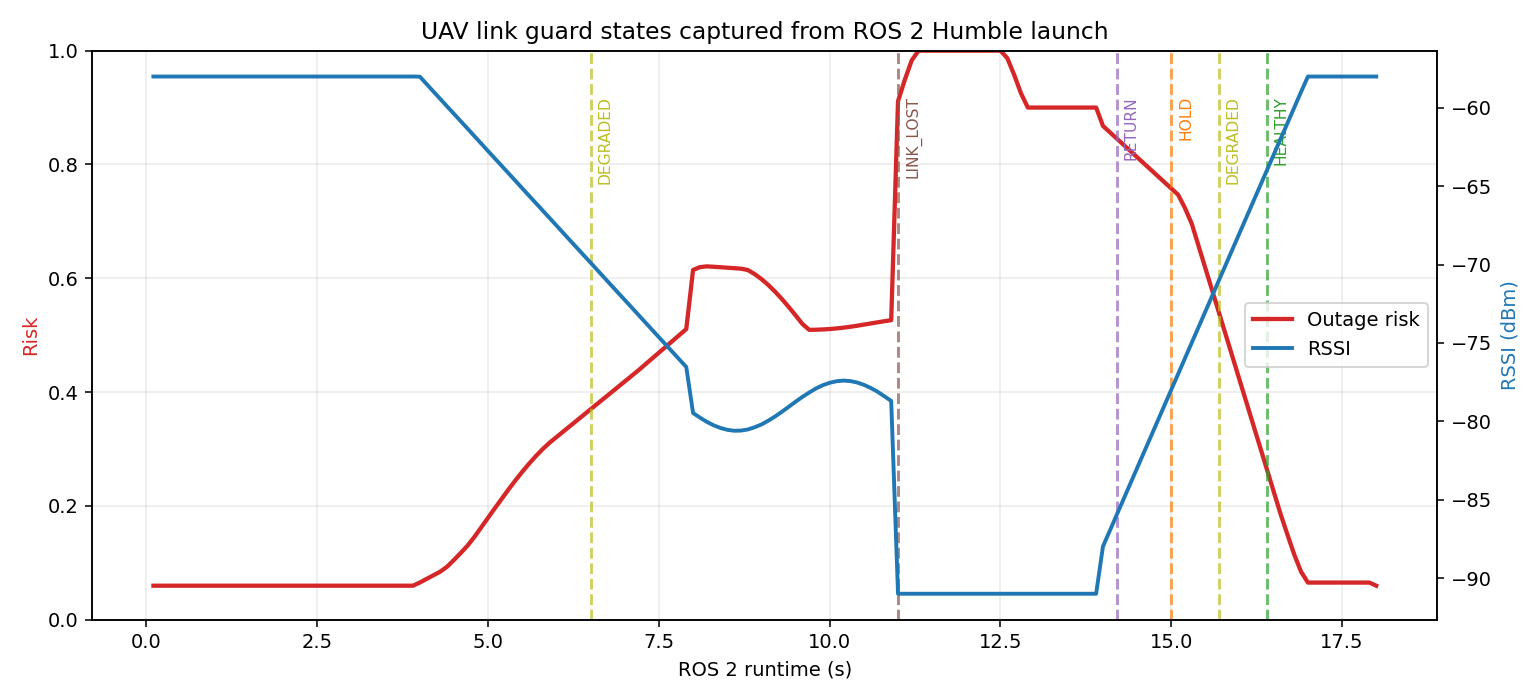
VM 内 8 项 unittest 全部通过。ros2 launch 启动 uav_link_quality_sim 和 uav_link_outage_guard 两个节点,连续运行 18 秒,记录 180 条有效 CSV 状态。
实际观测到的状态变化:
HEALTHY → DEGRADED → LINK_LOST → RETURN → HOLD → DEGRADED → HEALTHY
其中故障段最大风险约 0.91,恢复段风险逐步降至 0.06 以下。LINK_LOST 会立即触发;恢复过程经连续帧确认后逐级回到健康状态。
5. 限制
- 场景中的 RSSI、延迟和丢包由确定性仿真生成,不是现场无线电实测。
- 权重和阈值是工程默认值,没有针对具体数传电台、频段和天线进行标定。
- RSSI 趋势只使用短期线性回归,突变遮挡仍依赖绝对质量阈值处理。
- 没有模拟多径、切换基站、卫星链路中断和飞控侧故障保护延迟。
LINK_LOST是软件评估状态,不代表真实飞行器已经自动执行故障保护。
6. 大模型使用声明
使用 OpenAI Codex 辅助完成代码、测试、文档和运行图生成;作者已逐项复核代码、参数和结果,并对提交内容、数据真实性和后续维护负责。