TurtleBot3 仿真自主导航实现与避障参数优化
基于 ROS Noetic 的 TurtleBot3 (Burger) 在 Gazebo 仿真环境下的自主导航功能包。使用 AMCL 定位、DWA 局部规划器,支持 map_server 加载静态地图,通过 RViz 进行 2D Nav Goal 目标点导航。
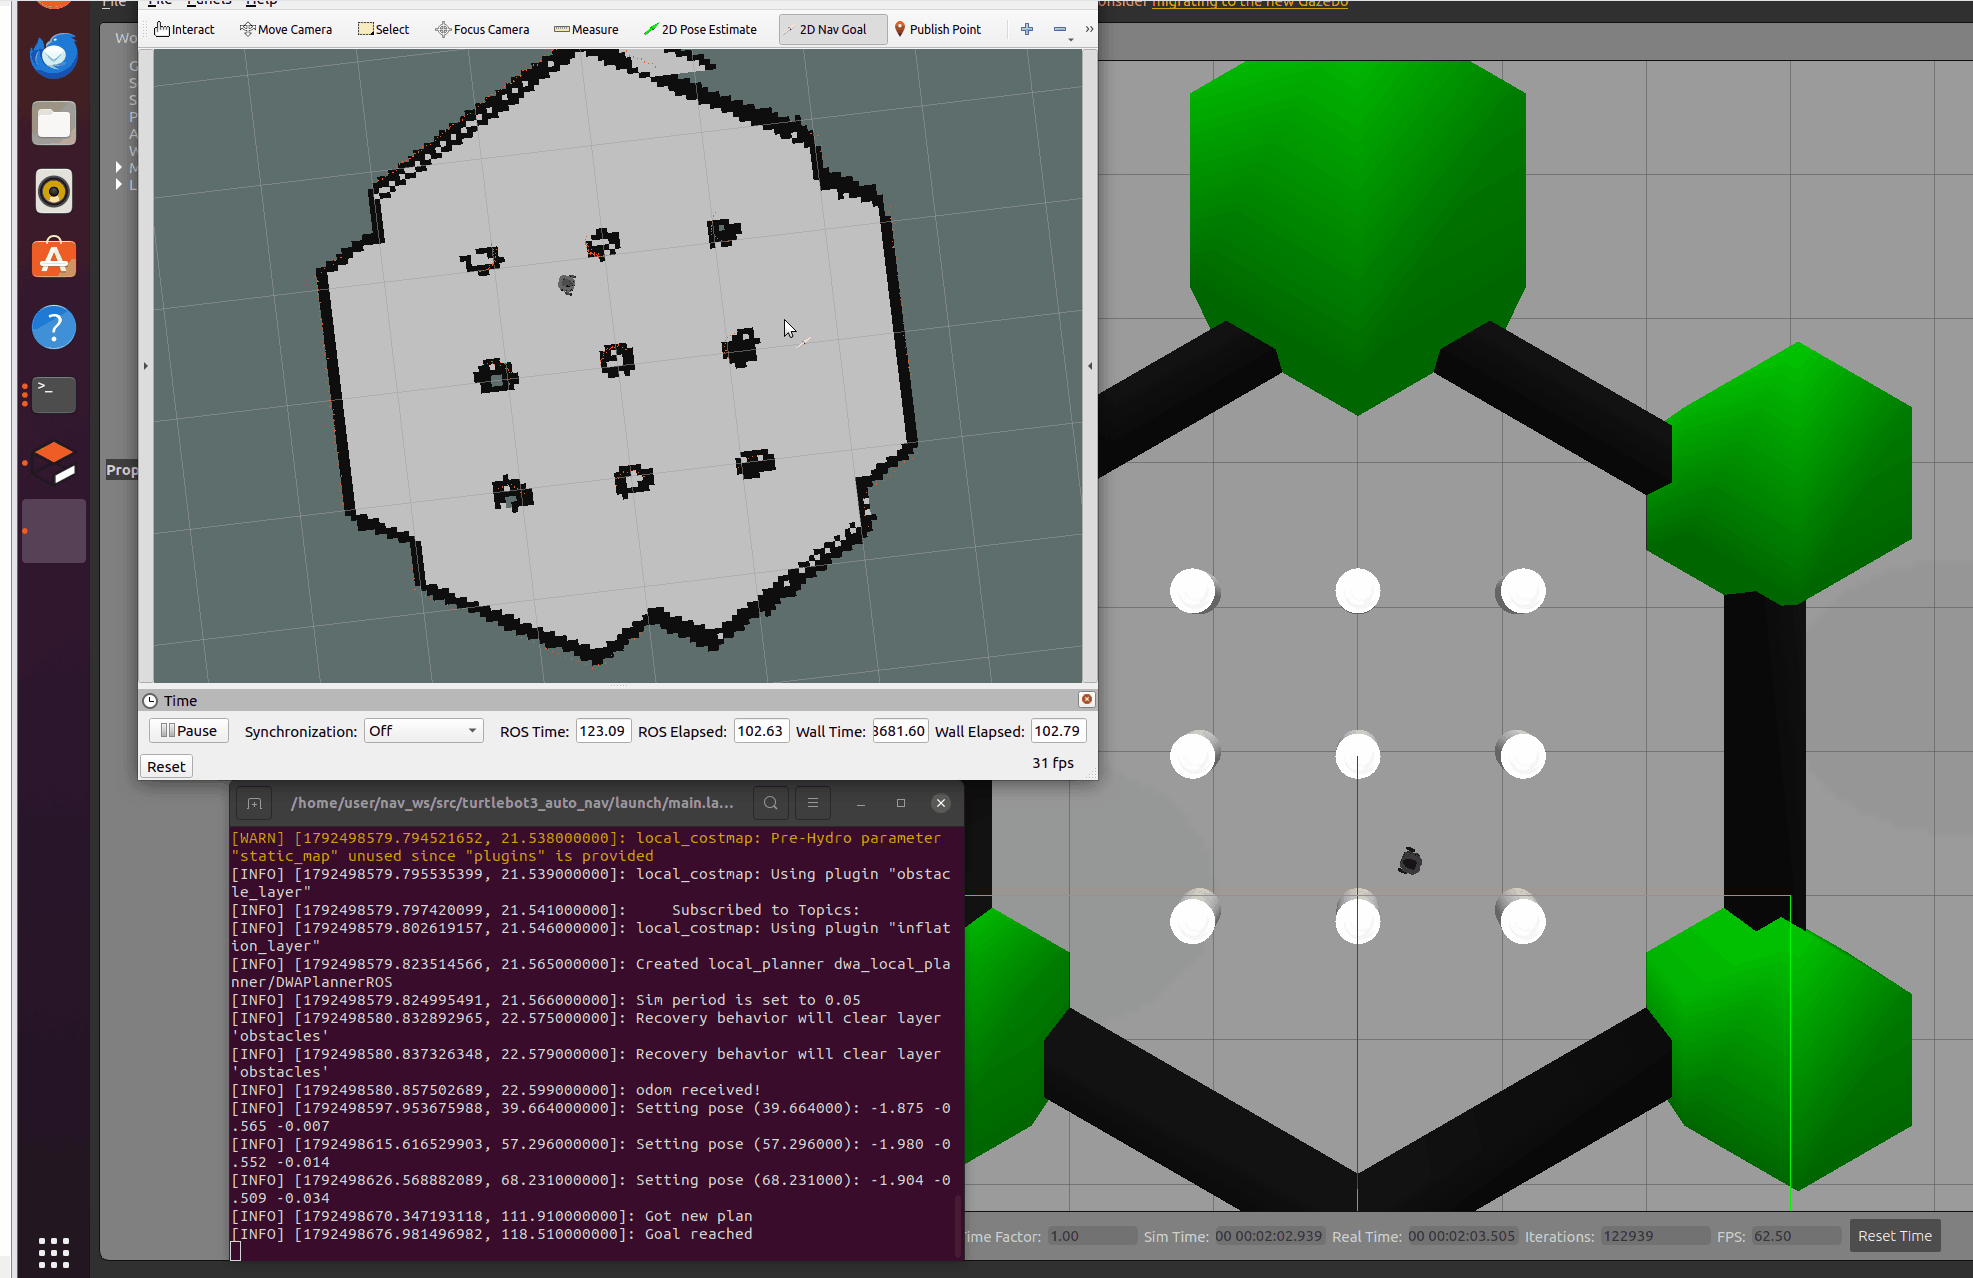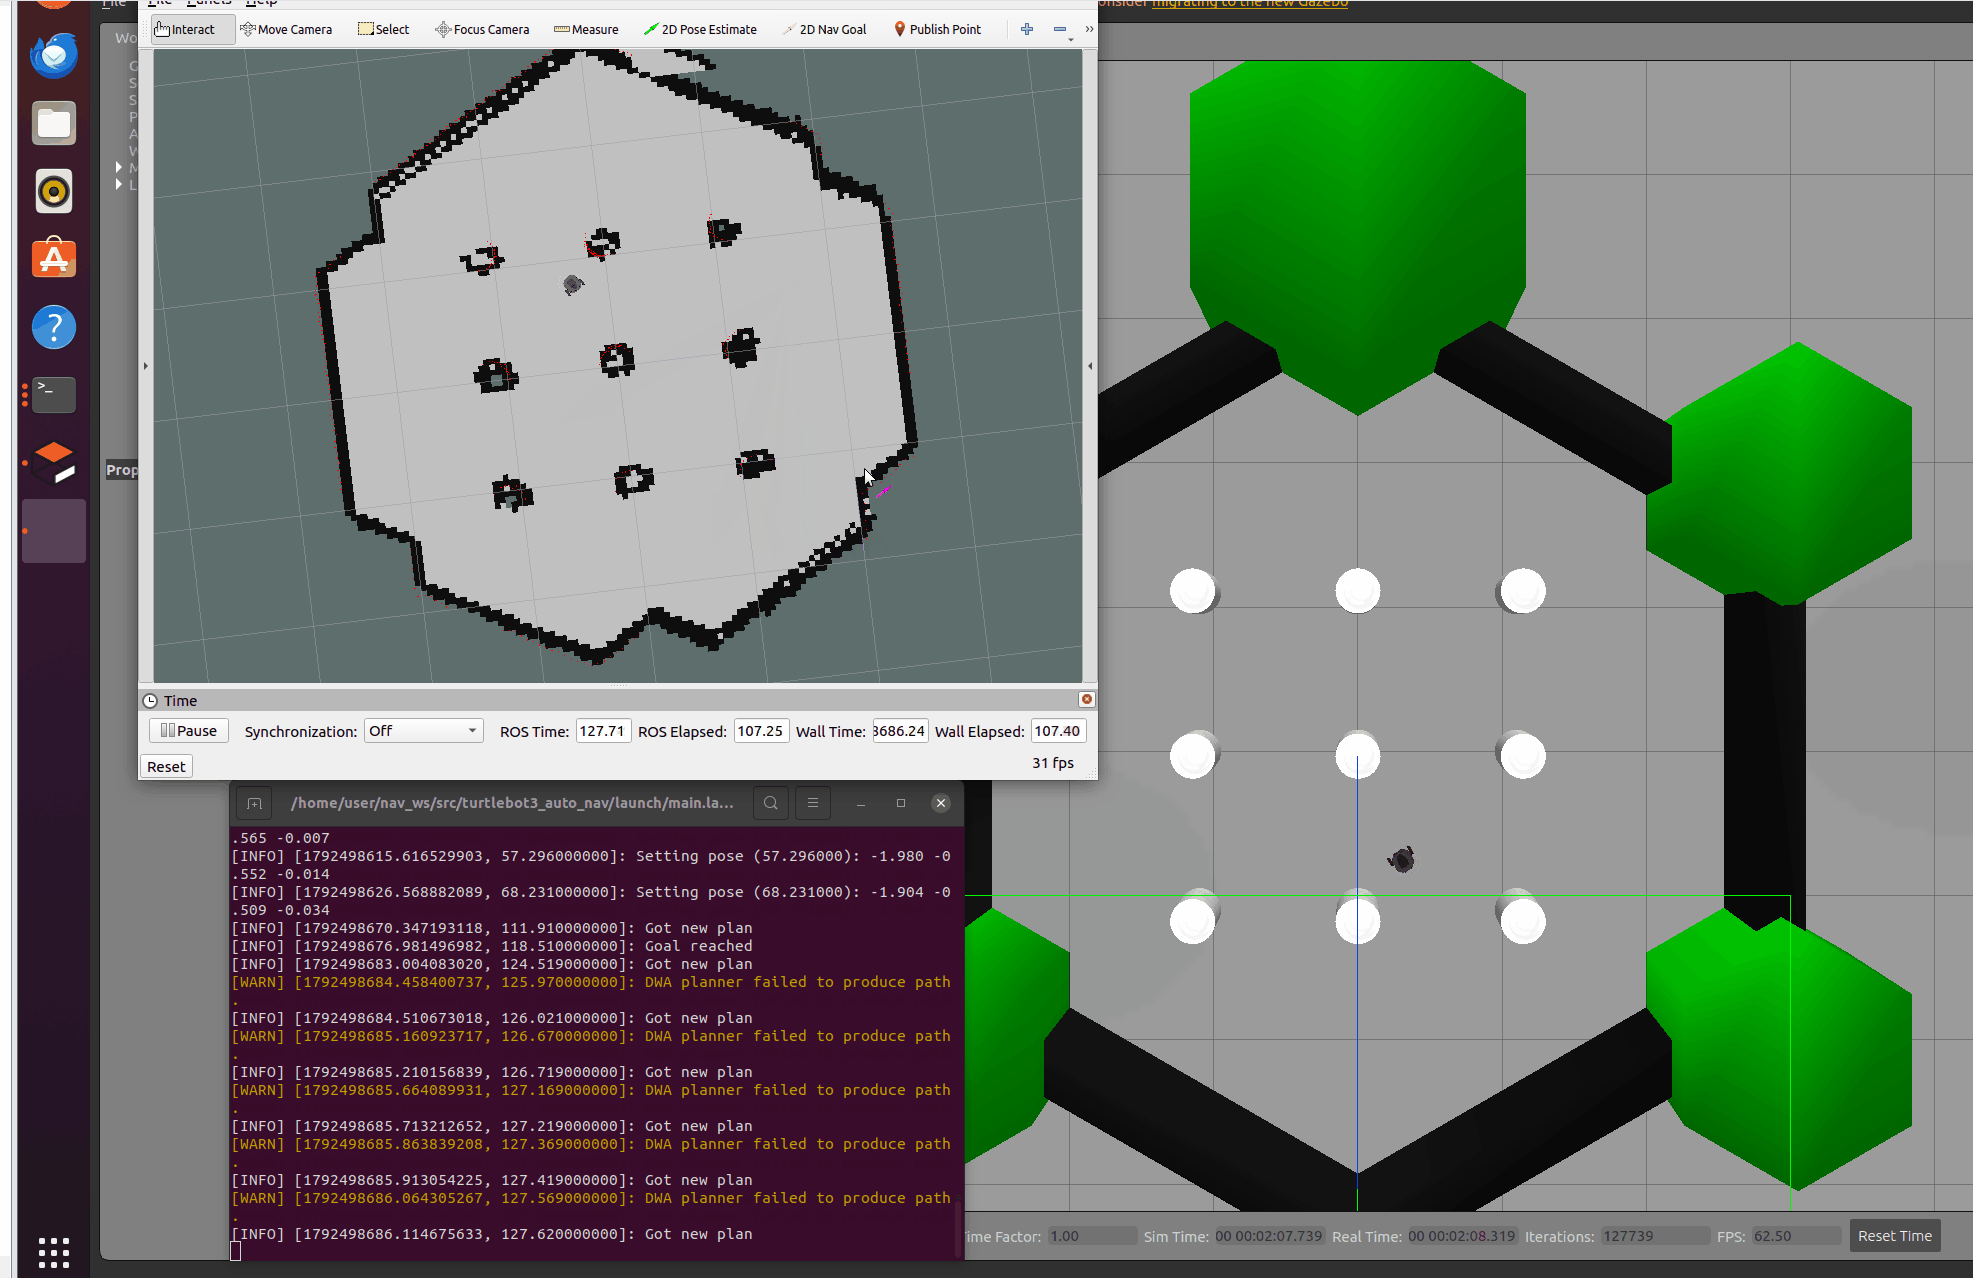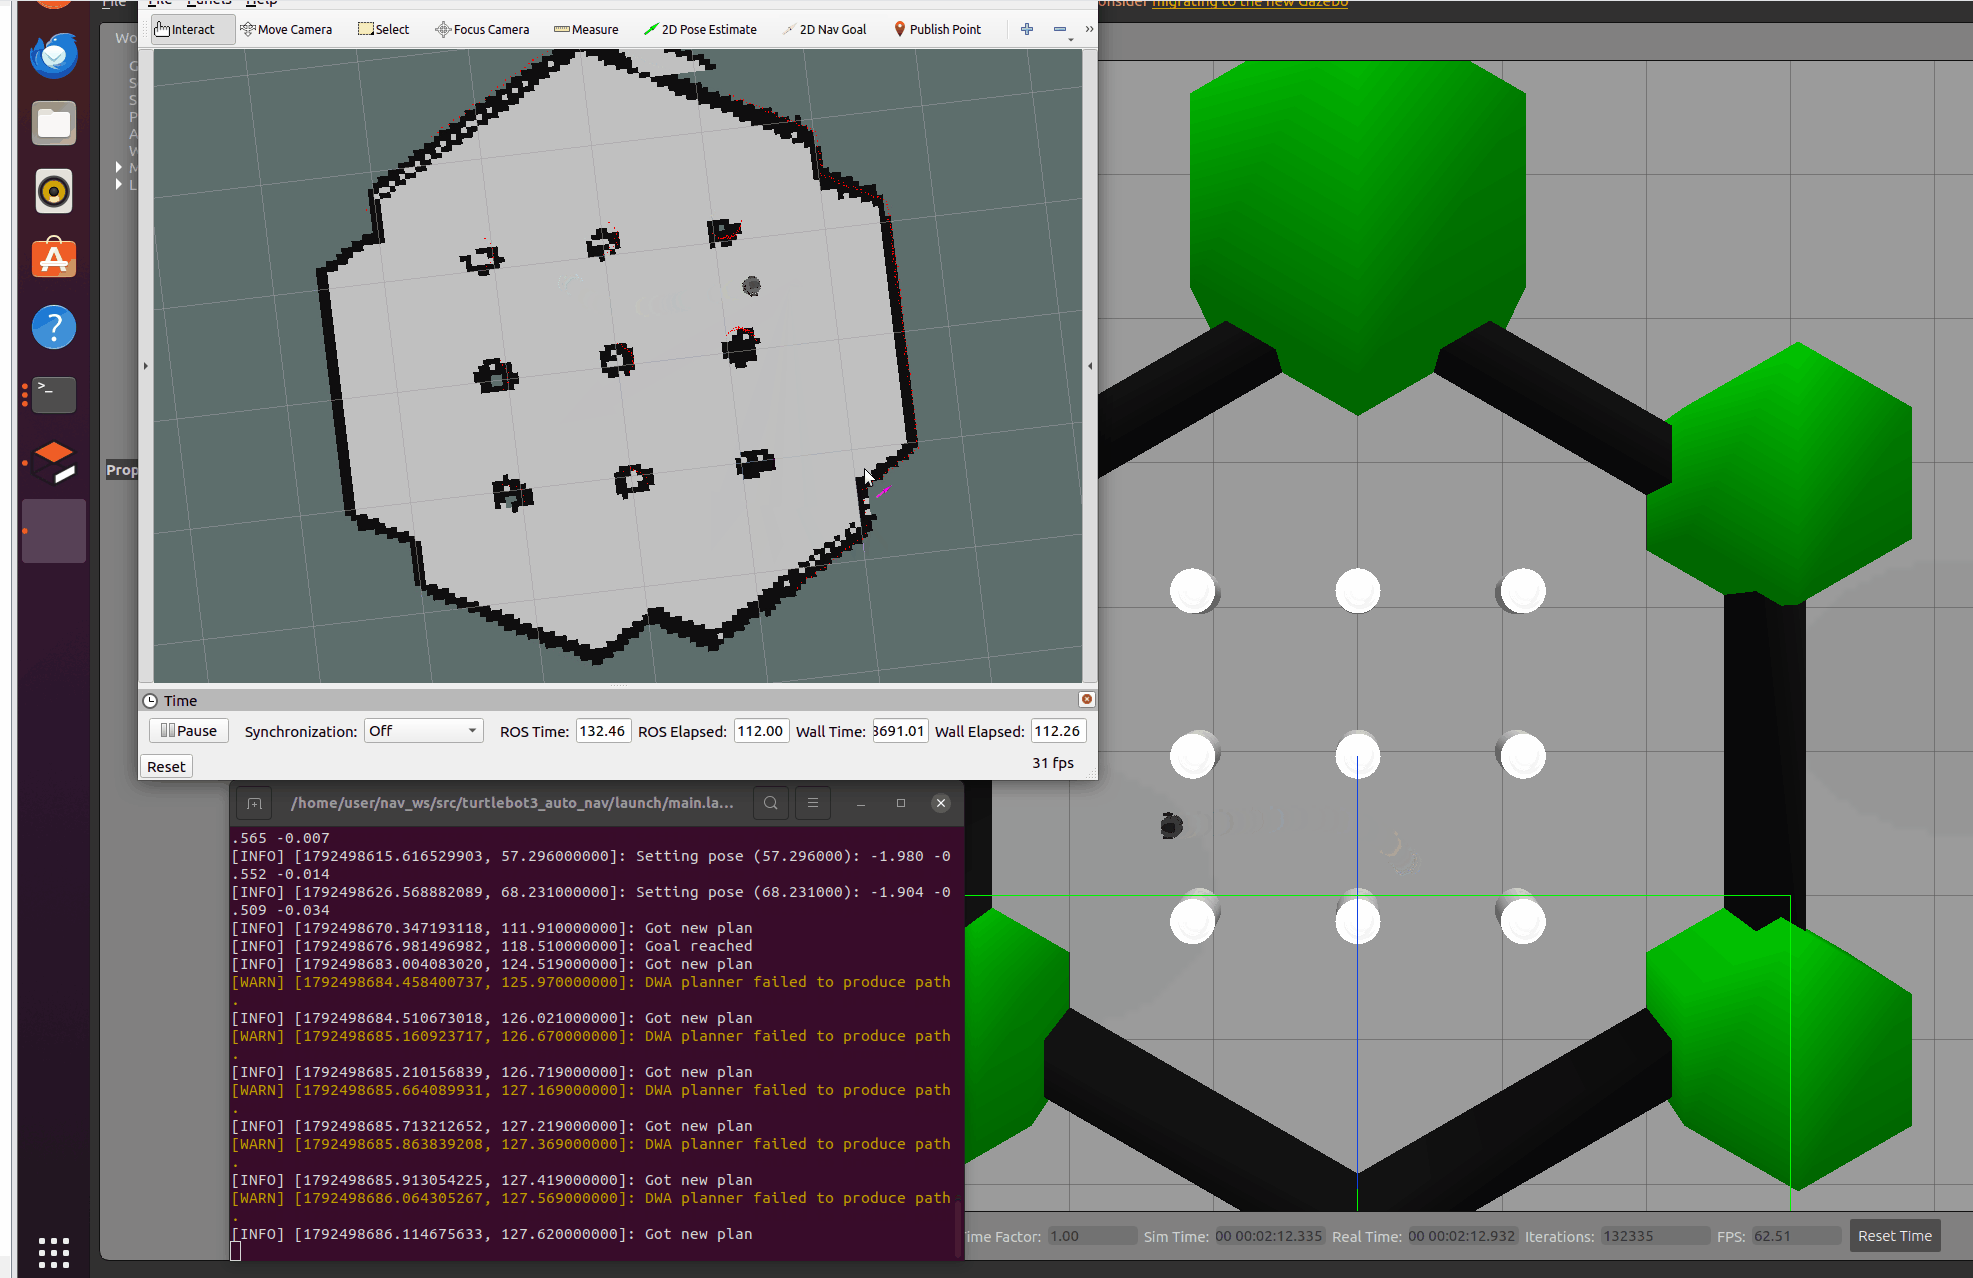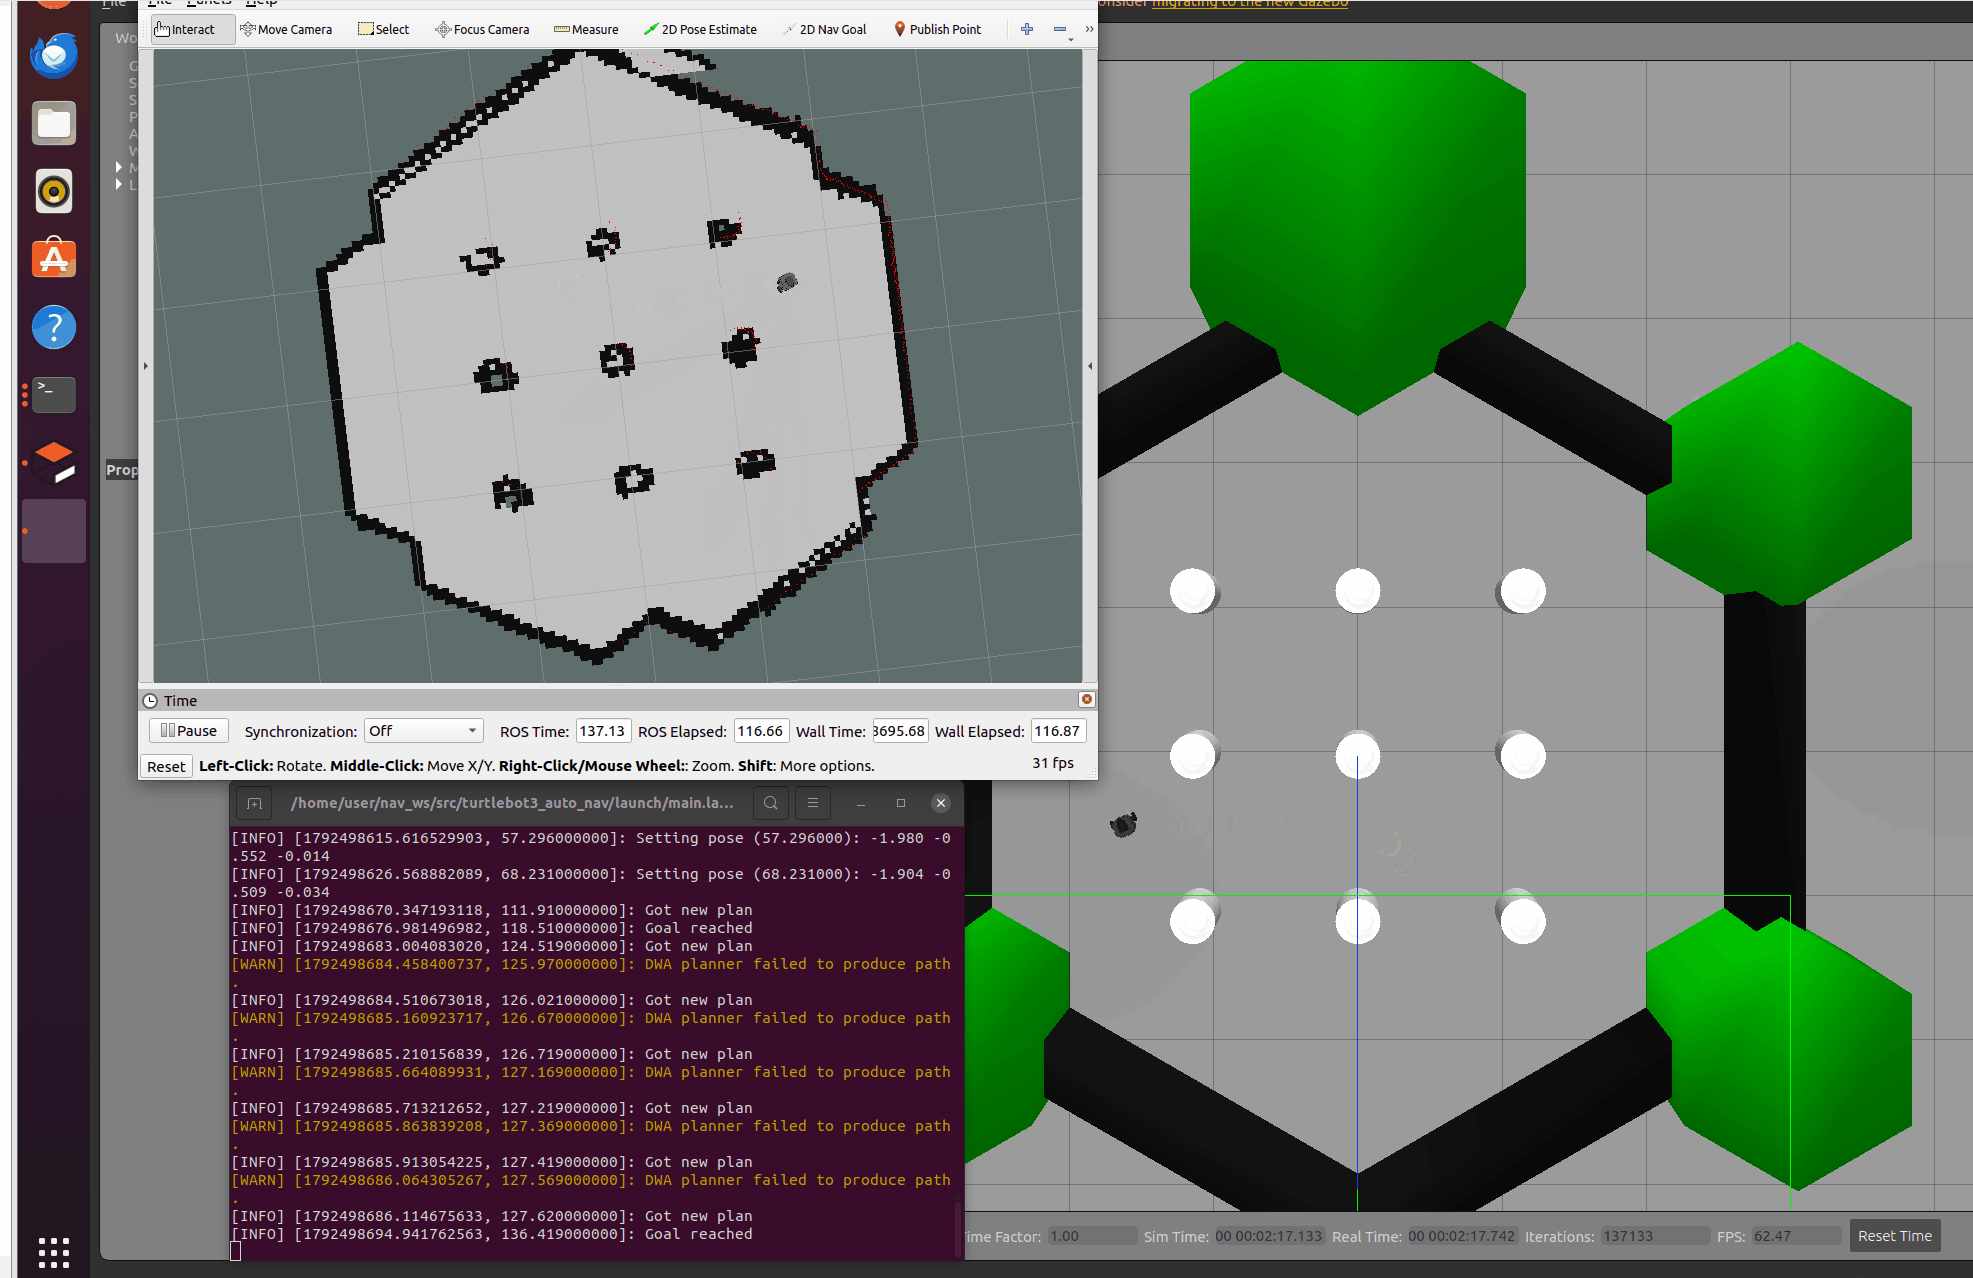
项目结构概览
turtlebot3_auto_nav/
├── launch/
│   └── main.launch
├── maps/
│   ├── map.pgm
│   └── map.yaml
├── param/
│   ├── costmap_common_params.yaml
│   ├── dwa_local_planner_params.yaml
│   ├── global_costmap_params.yaml
│   └── local_costmap_params.yaml
├── rviz/
│   └── turtlebot3_nav.rviz
├── CMakeLists.txt
└── package.xml
一、环境准备与核心依赖安装
在使用本项目前,请确保已安装 TurtleBot3 相关依赖及 DWA 局部规划器:
# 1. 安装 TurtleBot3 相关包
sudo apt install ros-noetic-turtlebot3 ros-noetic-turtlebot3-gazebo ros-noetic-turtlebot3-bringup

# 2. 安装 DWA 局部规划器
sudo apt install ros-noetic-dwa-local-planner

# 3. 编译工作空间
cd ~/nav_ws
catkin_make
网络配置
如果终端疯狂刷屏 Exception sending a multicast message:Network is unreachable,请在 ~/.bashrc 末尾添加以下环境变量(强制使用本地回环,避免多网卡冲突):
echo "export ROS_HOSTNAME=localhost" >> ~/.bashrc
echo "export ROS_MASTER_URI=http://localhost:11311" >> ~/.bashrc
source ~/.bashrc
二、启动流程
注意:每个新终端都需先执行 export TURTLEBOT3_MODEL=burger(建议写入 .bashrc)。
【终端 1】启动 Gazebo 仿真世界
export TURTLEBOT3_MODEL=burger
roslaunch turtlebot3_gazebo turtlebot3_world.launch
【终端 2】启动导航与 RViz
# 强制设置仿真时间
rosparam set use_sim_time true

# 激活环境
cd ~/nav_ws
source devel/setup.bash

# 启动导航
roslaunch turtlebot3_auto_nav main.launch
三、常见报错与解决方法
1. 终端疯狂刷屏 "Network is unreachable"
原因:虚拟机多网卡多播冲突。
解决:修改 ~/.bashrc 强制使用 localhost(见第一章)。
2. 报错 "Timed out waiting for transform from base_link to map"
原因:TF 树断裂,缺少 base_link。
解决:main.launch 已自动启动 robot_state_publisher(robot_description 由 Gazebo 的 launch 写入参数服务器),正常按本文启动流程操作即可。若仍报错,先用 rosnode list 确认 /robot_state_publisher 是否在运行,缺失时单独运行 roslaunch turtlebot3_bringup turtlebot3_remote.launch 补上。
3. 报错 "Failed to create the dwa_local_planner/DWAPlannerROS planner"
原因:缺少 DWA 规划器插件。
解决:执行 sudo apt install ros-noetic-dwa-local-planner,并重新编译工作空间。
4. 报错 "Extrapolation Error: Lookup would require extrapolation into the future..."
原因:虚拟机算力不足导致 TF 时间戳微小延迟(错位几毫秒到几秒)。
解决:在 launch 文件中的 amcl 和 move_base 节点内加入 <param name="transform_tolerance" value="1.0" />,并强制所有节点使用 use_sim_time。
5. 小车遇到障碍物原地转圈,报错 "Aborting because a valid plan could not be found"
原因:CPU 算力枯竭(日志显示 Map update loop missed its desired rate... loop actually took 4.0 seconds),导致代价地图更新滞后,DWA 找不到可行路径。
解决:
- 执行
killall gzclient关闭 Gazebo 的 3D 图形界面(后台物理引擎还会继续运行)。 - 降低
dwa_local_planner_params.yaml中的vx_samples和vtheta_samples(参考本 README 的 10 和 20)。 - 降低
local_costmap_params.yaml的update_frequency为 5.0。 - 在 RViz 左侧关闭
LaserScan的Decay Time(设为 0)以及PointCloud等非必要显示层。
四、RViz 实操与技巧
- 保存配置:点击
File->Save Config As,保存在项目rviz/目录下。以后通过-d参数加载,或写入main.launch自动启动。 - 初始化定位:使用
2D Pose Estimate时,必须按住鼠标左键在地图上拖动并画出箭头(起点是位置,方向是车头朝向),松开鼠标。等待红色激光点完全贴合地图黑色边缘。 - 发布导航目标:使用
2D Nav Goal时,同样按住鼠标左键拖拽,画出目标点和期望到达的车头方向后松开。