基于测距感知与定距控制的 MuJoCo 无人机幕墙图像采集
模块围绕建筑立面的规则扫描组织航线、测距和摄影。物理环境使用 MuJoCo 3.12.0,立面由简单几何体组成;无人机采用三个平移自由度、固定姿态的稳定飞行器模型。运动由力驱动积分产生,相机图像来自仿真渲染。神经网络读取九束测距、航点偏差和当前速度,输出三个方向的归一化速度指令。
1. 环境与启动
安装 Python 3.10 或 3.11,在 src/air/mujoco_facade_capture 目录执行:
python3 -m pip install -r requirements.txt
python3 main.py --style grid --output output/grid
python3 main.py --controller neural --style plain --offset 0.5 --output output/neural
python3 train.py --epochs 60 --output output/training
ROS 2 Humble 环境中,在构建并加载工作区后可通过统一启动文件运行神经网络控制扫描:
cd <工作区>
colcon build --symlink-install --packages-select mujoco_facade_capture
source install/setup.bash
MUJOCO_GL=osmesa ros2 launch mujoco_facade_capture main.launch.py style:=grid output:=/tmp/facade_grid
grid、brick、plain 分别选择网格、砖色和素色立面。输出照片、轨迹及指标位于指定目录。offset:=0.5 可设置初始壁距偏移,duration:=70.0 设置仿真时长。
节点配置为 100 Hz 控制周期,每次回调读取九束测距、计算控制指令,并按 MuJoCo 时间步推进物理状态;当前场景每周期推进一个 0.01 秒物理步。相机每十个控制周期发布一帧,实际墙钟频率受渲染和运行负载影响。ROS 话题如下:
| 话题 | 类型 | 作用 |
|---|---|---|
/facade/image |
sensor_msgs/msg/Image |
发布 RGB 相机图像 |
/facade/range |
std_msgs/msg/Float32MultiArray |
发布九束测距值,单位为米 |
/facade/cmd_vel |
geometry_msgs/msg/Twist |
发布当前线速度控制指令 |
/facade/cmd_vel_override |
geometry_msgs/msg/Twist |
接收外部线速度覆盖指令,超时后恢复自主控制 |
/facade/status |
std_msgs/msg/String |
发布航点进度和任务状态 |
外部覆盖指令限制在每轴 ±1 m/s,角速度字段不参与该简化飞行器模型。任务完成后节点保留运行并持续发布零速度,便于读取最终话题状态;照片、轨迹 CSV 和 metrics.json 写入 output 参数目录。
可在另一个终端查看接口和发送短时速度覆盖:
ros2 topic info -v /facade/image
ros2 topic echo /facade/range
ros2 topic hz /facade/image
ros2 topic pub -r 10 --times 10 /facade/cmd_vel_override geometry_msgs/msg/Twist \
  '{linear: {x: 0.7, y: 0.0, z: 0.0}}'
2. 航线与控制原理
纵向视场角为 、目标壁距为 时,相机覆盖高度为
设重叠率为 ,相邻拍摄中心的最大间隔分别为 、。程序将扫描区域均匀采样,逐行交替遍历左右端点形成蛇形航线。航点误差和速度同时低于阈值后拍照,再进入下一个航点。
九束测距射线沿不同方向指向同一平面。斜向距离 经方向投影并补偿传感器安装偏移,得到垂直壁距估计:
输入特征包括九束原始距离、三个方向位置误差和三个方向速度。壁距方向的位置误差由测距中值计算。单隐藏层网络将标准化特征映射到速度:
训练标签来自包含速度阻尼的比例控制器。底层速度内环仍使用仿真力推动无人机运动。
3. 神经网络数据划分
训练数据由四个完整 MuJoCo 扫描序列生成,包含网格与砖色立面及不同起始壁距。独立测试序列使用训练中未出现的素色立面。按场景划分序列,避免将同一轨迹相邻图像拆进训练和测试集合。train.py 会重新生成测距数据、训练权重、计算独立指令误差,并在完整测试扫描中比较神经网络控制与比例控制基线。
4. 源码与流程
facade/scene.py构建立面、飞行器、相机和测距传感器。facade/route.py计算相机覆盖尺寸及蛇形航点。facade/dataset.py分别运行训练场景和未见测试场景并记录传感输入与控制标签。facade/learning.py实现 NumPy 前馈网络、权重验证和 JSON 序列化。facade/simulation.py执行测距、控制、物理积分和照片保存。train.py训练网络并在独立立面评估;main.py --controller neural加载权重运行扫描。
5. 运行结果与验证
在 Windows / Python 3.11 / MuJoCo 3.12.0 的 CPU 环境中,以默认随机种子和 60 个训练轮次运行训练与测试。结果为同一仿真环境下的可复现实测值。
| 指标 | 神经网络控制 | 比例控制基线 |
|---|---|---|
| 素色立面航点完成率 | 12 / 12 | 12 / 12 |
| 壁距均方根误差 | 0.0651 m | 0.0748 m |
| 最大速度 | 0.9863 m/s | 0.9847 m/s |
| 网络对独立测试专家速度指令 MAE | 0.0164 m/s | — |
结果目录还会保存 evaluation.json、训练和测试场景清单、压缩样本以及权重文件。训练数据由脚本生成,不需要下载外部数据集。
在 MuJoCo 3.12.0 中使用同一权重、4.0 m 目标壁距和 0.5 m 初始偏移,对三种外观分别执行了完整扫描。每种均到达 12 个航点;指标来自对应轨迹记录:
| 立面外观 | 完成航点 | 用时 | 壁距 RMSE | 最大速度 |
|---|---|---|---|---|
| 网格 | 12 / 12 | 49.61 s | 0.0764 m | 0.9815 m/s |
| 砖色 | 12 / 12 | 49.61 s | 0.0764 m | 0.9815 m/s |
| 素色 | 12 / 12 | 49.61 s | 0.0764 m | 0.9815 m/s |
三种外观共享相同的几何、测距布置和动力学参数,因此测距轨迹指标一致;该组运行用于核对不同立面外观下的扫描执行与相机取像。采集过程由每个航点的实际相机帧组成:
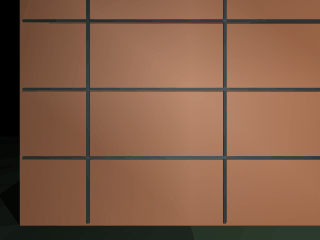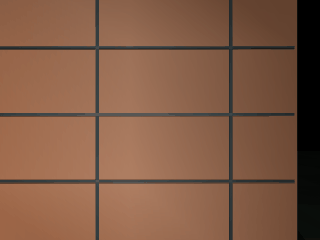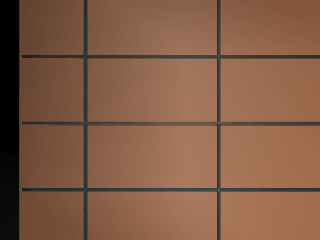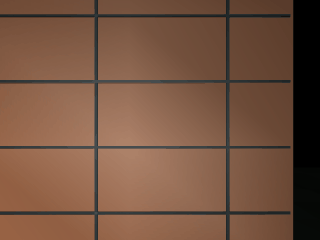
三种场景的完整机器可读数据保存在 scenario_metrics.json;每个动图均小于 0.5 MB。
ROS 2 Humble 下运行相同素色立面任务,神经网络控制完成 12 / 12 个航点,仿真用时 49.64 s,壁距 RMSE 为 0.0717 m;节点保存了 12 张前视照片、总览图和轨迹。ROS 话题检查确认图像类型为 sensor_msgs/msg/Image,距离数组含九个数值,外部线速度覆盖可改变控制输出与物理位移。
单元测试覆盖航线输入、蛇形顺序、测距几何、力驱动位移、完整扫描、网络确定性和训练/测试场景分离:
python3 -m pip install pytest
python3 -m pytest test -q
ROS 2 接口测试使用 python3 -m pytest test -q,三种立面神经网络评估与相机采集动图使用:
python3 evaluate_scenarios.py
脚本将各场景实测值写入 docs/air/mujoco_facade_capture/scenario_metrics.json,并在 docs/img/air/mujoco_facade_capture/ 保存逐航点采集图像组成的 GIF。
6. 适用范围
该环境表达规则平面立面和姿态稳定后的平移运动,不等同于 Town10 地图或真实幕墙。立面纹理、光照和无人机气动均有简化,指标用于相同仿真设置下的比较。