ROS 环境下基于 MuJoCo 的机器人强化学习与仿真验证
一、项目介绍
本实验在 Ubuntu 和 ROS Noetic 环境下,利用 MuJoCo 物理引擎搭建虚拟仿真环境。通过 Python 脚本加载四足机器人的 MJCF 模型,使用 mujoco.mj_step 实现物理引擎的步进运算,并通过 rospy 节点实时输出仿真时间与机器人基座位置。实验旨在验证 ROS 节点与 MuJoCo 引擎数据交互的可行性,为后续接入强化学习算法(PPO)打下工程基础。
二、运行环境
- 操作系统:Ubuntu 20.04 (VMware 虚拟机)
- ROS 版本:ROS Noetic
- 编程语言:Python
- 物理引擎:MuJoCo
- 深度学习框架:PyTorch / Stable-Baselines3
- 依赖功能包:mujoco (python)
三、项目结构
src/quadruped_mujoco_rl/
├── launch/
│   └── mujoco_quadruped.launch  # 启动 MuJoCo 仿真与 RL 控制节点
├── config/
│   └── mujoco_params.yaml       # 仿真与 RL 超参数配置
├── scripts/
│   ├── main_train.py            # 训练脚本(入口)
│   └── main_test.py             # 测试与渲染脚本
├── models/
|   ├─ a1.xml
│   ├─ quadruped.xml             # 四足机器人 MJCF 模型文件
│   └─ assets/
│   ├─ calf.obj
│   ├─ hip.obj
│   ├─ thigh.obj
│   ├─ thigh_mirror.obj
│   ├─ trunk.obj
│   └─ trunk_A1.png
├── package.xml                  # ROS 包清单
├── CMakeLists.txt               # 编译文件
└── README.md                    # 运行说明
四、核心算法与源码解析
- 物理引擎加载:代码通过
mujoco.MjModel.from_xml_path加载四足机器人 MJCF 文件,初始化物理模型和数据结构MjData。 - 闭环仿真流程:
main_test.py节点启动后,通过循环以 100Hz 的频率调用mujoco.mj_step(model, data)推进物理仿真。 - 状态数据输出:在循环中,通过
rospy.loginfo_throttle限制日志频率,实时打印仿真时间(data.time)和机器人基座位置(data.qpos[:3]),验证仿真环境连通性。 - 参数配置:后续可通过
config/mujoco_params.yaml统一管理仿真步长与强化学习超参数,便于模型训练阶段的调参。
五、运行步骤
1. 安装 MuJoCo 与 ROS 接口依赖:
pip install mujoco
2. 准备四足机器人的 MJCF 模型文件:
从 MuJoCo 官方模型库(mujoco_menagerie)下载四足机器人模型,将获取的 quadruped.xml 和 assets 文件夹放置在功能包 models/ 目录下。 (注:如果网络受限无法从 GitHub 克隆,可在浏览器中下载 ZIP 包并解压)
3. 编译工作空间并刷新环境(确保当前位于工作空间根目录):
cd ~/catkin_ws
catkin_make
source devel/setup.bash
4. 启动 ROS Master 与 MuJoCo 仿真节点(因原定的 roslaunch 依赖包失效,改用终端直接启动):
打开一个新的终端,输入以下命令(保持运行,不要关闭):
roscore
5. 另开一个新的终端,启动四足机器人仿真测试节点:
cd ~/catkin_ws
source devel/setup.bash
rosrun quadruped_mujoco_rl main_test.py
(注:如果是虚拟机运行,建议在执行上述命令前,先在终端执行 export MUJOCO_GL=osmesa 防止渲染闪退。运行成功后,终端将持续打印仿真时间和机器人基座位置。)
六、运行效果
七、实验总结
本次实验成功在 ROS 框架下配置了 MuJoCo 物理引擎环境,加载了四足机器人 MJCF 模型,实现了基于 Python 节点的物理仿真步进。
实验证明了 ROS 节点能够与 MuJoCo 物理引擎进行有效的数据交互,通过终端能够实时输出机器人的仿真时间与基座位置,验证了物理仿真回路的连通性。该实验为后续接入强化学习(PPO)算法及进一步实现机器人自主步态控制奠定了坚实的工程基础,达到了阶段性实验目的。
八、补充:站立与步态控制(纯 Python / ROS 2,本 PR 新增)
上面的流程依赖 ROS 1(Noetic)。为在 ROS 2 Humble 或纯 Python 环境下也能复现,本节在不改动原有 main_test.py / main_train.py 的前提下,新增了几组脚本,把"控制"这一环补上。
复现环境:Ubuntu 22.04 + MuJoCo 3.16.0 + Python 3.10(CPU,无 ROS 1)。
8.1 为什么需要补
本模型的 12 个执行器是位置伺服(biastype=affine、gainprm=100),即 ctrl 就是目标关节角。原 main_test.py 空跑 mj_step 且 ctrl 保持默认 0,实测该值会被 ctrlrange 裁剪(小腿被裁到上限 −0.916),基座高度掉到 0.059 m,机体基本趴在地上;main_train.py 中 RL 相关代码(PPO、gym、predict、给 ctrl 赋值)也全部处于注释状态。因此原有"仿真验证"并未验证控制效果。
8.2 新增文件
| 文件 | 作用 |
|---|---|
scripts/locomotion_core.py |
控制核心库:站立/姿态保持控制器、参数化对角步态(带横滚/俯仰/高度反馈)、统一的指标统计 |
scripts/run_locomotion.py |
跑单次实验并打印指标(可导出逐帧 CSV) |
scripts/tune_gait.py |
步态参数搜索,输出"参数-稳定性"对照表 |
scripts/locomotion_node.py |
ROS 2 节点:发布 /joint_states、订阅 /cmd_vel、发布 /locomotion_status |
同时把原仓库中的 README,md 修正为 README.md(原文件名用逗号,GitHub 无法作为包说明渲染,且与本文档第三节的目录树不一致)。
8.3 运行方法(不需要 ROS)
pip install mujoco

cd src/quadruped_mujoco_rl/scripts

# 站立基线(可选外部推力抗扰)
python3 run_locomotion.py --mode stand --seconds 3
python3 run_locomotion.py --mode stand --seconds 3 --disturbance 60

# 调优后的对角步态
python3 run_locomotion.py --mode trot --seconds 8

# 对照:朴素开环步态(会翻倒)
python3 run_locomotion.py --mode trot --seconds 3 --freq 1.0 \
    --thigh-amp 0.35 --calf-amp 0.35 --kp-roll 0

# 参数搜索(默认 150 组随机搜索,4 秒/组)
python3 tune_gait.py --trials 150 --seconds 4
8.4 实测结果
| 场景 | 前进 Δx | 横向 Δy | 最大倾角 | 最低基座高度 | 结果 |
|---|---|---|---|---|---|
原脚本行为(ctrl=0,零位起始) |
— | — | — | 0.059 m | 趴在地上 |
| 站立保持(3 s) | −0.009 m | 0.000 m | 0.86° | 0.246 m | 稳定(关节跟踪误差 0.0180 rad) |
| 站立 + 60 N 横推 0.1 s | −0.008 m | 0.000 m | 1.39° | 0.246 m | 未倒(末态倾角 0.34°) |
| 朴素开环步态(1 Hz ±0.35 rad,3 s) | +0.263 m | +0.659 m | 180° | 0.057 m | 翻倒 |
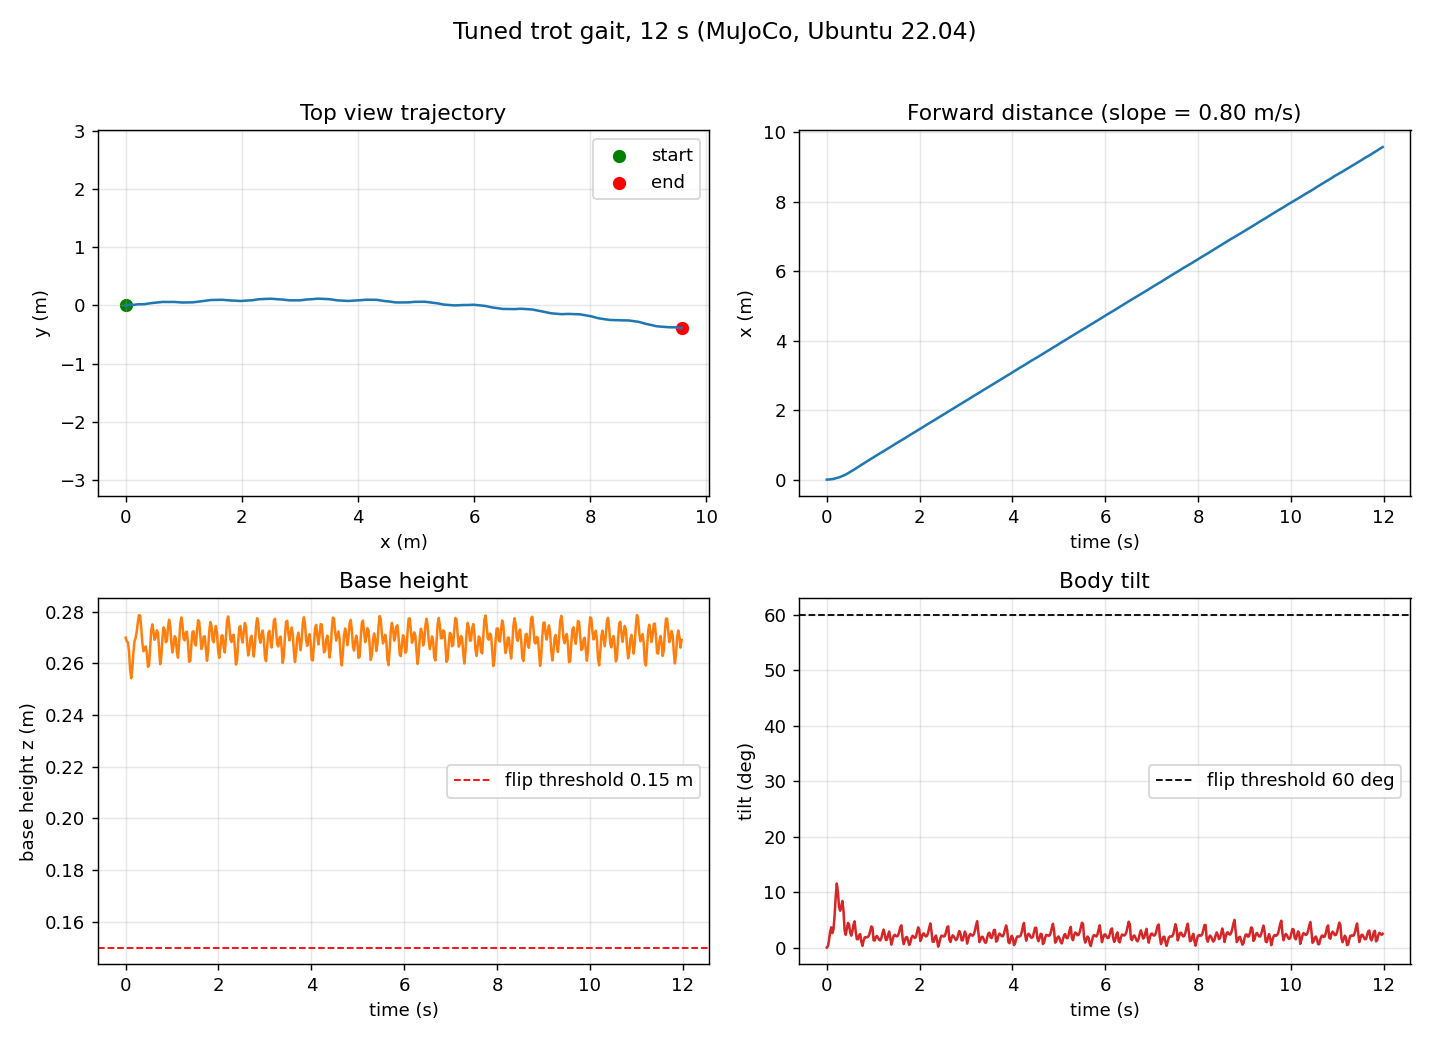
| 调优步态(3.97 Hz,8 s) | +6.346 m | −0.039 m | 11.58° | 0.254 m | 未翻倒,均速 0.79 m/s |
| 调优步态(12 s) | +9.592 m | −0.390 m | 11.58° | 0.254 m | 漂移比 4.1% |
调优步态参数:freq=3.97 Hz、大腿摆幅 0.15 rad、小腿摆幅 0.29 rad、小腿相位差 π/2、kp_roll=0.01。关节平均跟踪误差 0.0606 rad,能耗代理(Σ|τ·q̇|Δt)在 8 s 内为 1940.96。
8.5 步态参数扫描
150 组随机搜索(tune_gait.py --trials 150 --seconds 4,翻倒判定:倾角 > 60° 或基座 < 0.15 m):63 组翻倒(42%),87 组未翻倒(58%),其中 48 组前进 > 0.2 m。最优几组:
| freq | thigh | calf | phase | kp_roll | kp_pitch | kp_height | Δx | Δy | max_tilt | min_z |
|---|---|---|---|---|---|---|---|---|---|---|
| 3.32 | 0.274 | 0.289 | 1.57 | 0.00 | 0.02 | 1.0 | +3.668 | −0.057 | 25.7° | 0.241 |
| 3.89 | 0.188 | 0.107 | 1.57 | 0.05 | 0.02 | 0.0 | +2.417 | +0.035 | 5.2° | 0.239 |
| 3.67 | 0.165 | 0.179 | 1.57 | 0.00 | 0.00 | 0.0 | +2.807 | −0.327 | 8.3° | 0.242 |
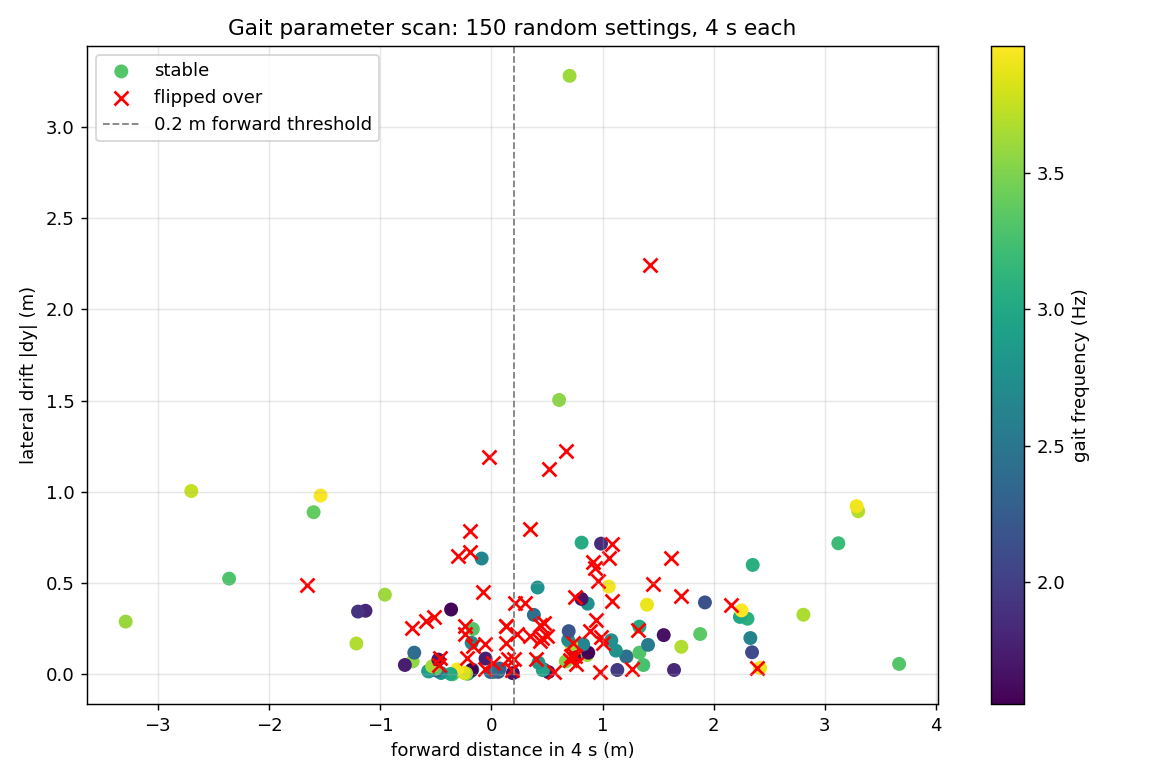
可见最优参数并不依赖复杂的姿态反馈(前排既有 kp_pitch=kp_height=0 的,也有带高度反馈的),起决定作用的是步态频率与幅度配比:频率偏低(1 Hz)或幅度过大(±0.35 rad)都会翻倒。另外开环步态对起始相位敏感:同一组参数在相位偏移 0/1/3/6 s 时,12 s 横漂比分别为 4.1% / 8.6% / 9.0% / 3.1%。
8.6 ROS 2 节点
| 话题 | 类型 | 方向 |
|---|---|---|
/joint_states |
sensor_msgs/JointState |
发布(12 个关节角与角速度) |
/cmd_vel |
geometry_msgs/Twist |
订阅(linear.x = 期望前进速度,m/s) |
/locomotion_status |
std_msgs/String |
发布(当前模式与位置/倾角) |
source /opt/ros/humble/setup.bash
python3 scripts/locomotion_node.py
# 另开终端
ros2 topic hz /joint_states
ros2 topic pub -r 5 /cmd_vel geometry_msgs/Twist "{linear: {x: 0.8}}"
实测:/joint_states 稳定 50.1 Hz;未收到速度指令时保持站立(stand,基座 0.251 m);指令 0.8 m/s 后切换为 trot,10 秒前进 8.36 m(实测 0.82 m/s,与指令一致),横向漂移≈0,倾角 ≤ 3.1°。节点在切换步态时把相位归零,保证每次起步可复现(对比:相位续接时 10 秒横漂一度达 20%,归零后降到约 0.4%)。
8.7 未验证项
- 全部为 MuJoCo 仿真结果,无实机验证。
- 只验证了直线前进;转向(偏航控制)未实现。
- 长距离(> 30 s)与不平地面的漂移、抗扰强度扫描(只测了 60 N 一档)未测试。
- 未接入强化学习:原
main_train.py的 PPO 仍为注释状态,本补充只做了经典控制。 - 参数扫描为 4 秒单次评估,未做多种子重复;最优参数在其他随机种子下的稳定性未验证。
- ROS 2 节点以脚本方式直接运行(未做
colcon打包),ros2 run不可用。