基于 Autoencoder 的雷达数据修复与避障
本模块提供一个 Autoencoder 去噪 + 阈值避障 的 ROS 节点,用于展示"传感器数据容错"与"控制逻辑"解耦的设计思路。对照的纯阈值避障实现是 master 上已有的 turtlebot3_lidar_avoid(由已合并的 #245 引入,squash 提交 a8d6de5,文档见 docs/ground/turtlebot3_lidar_avoid.md)。与其相比,本模块在输入端多了一层离线训练的自编码器,能够在传感器被注入高斯噪声、椒盐噪声或随机丢点时仍保持稳定控制。
说明:当前实现中的噪声注入是代码主动模拟的(用于在干净的 Gazebo 仿真里复现"传感器损坏"场景),Autoencoder 权重由离线脚本
train_autoencoder.py在合成数据上训练生成,所有链路均可在本地 Python + NumPy + PyTorch 环境下独立复现。
项目结构
src/ground/lidar_autoencoder_repair/
├── CMakeLists.txt              # catkin 编译规则
├── package.xml                 # 包声明(含 pip 依赖说明)
├── launch/
│   └── main.launch             # 一键启动文件
├── models/
│   ├── autoencoder_weights.pt   # 离线训练生成的权重(由 train_autoencoder.py 写入)
│   └── real_scans_sample.npz    # Gazebo 采集的 686 帧真实 /scan,供训练混入真实分布
└── scripts/
    ├── main.py                 # ROS 节点:订阅 /scan → 去噪 → 阈值避障 → 发布 /cmd_vel
    ├── train_autoencoder.py    # 离线训练脚本(无需 ROS 环境即可运行)
    └── test_offline.py         # 离线自测(mock ROS,无需真实环境即可验证控制链路)
环境与依赖
| 项目 | 版本 |
|---|---|
| 操作系统 | Ubuntu 20.04 |
| ROS | ROS Noetic |
| 仿真引擎 | Gazebo 11 + TurtleBot3 |
| Python | 3.8+ |
| PyTorch | ≥ 2.0(CPU 版即可) |
# Python 依赖(不在 apt 仓库,需要 pip 安装)
pip3 install torch numpy

# ROS 包依赖(apt 安装)
sudo apt install ros-noetic-turtlebot3-gazebo
离线训练(首次部署必须执行)
Autoencoder 不依赖 ROS,单独跑训练脚本即可生成权重:
cd ~/catkin_ws/src/ground/lidar_autoencoder_repair/scripts
python3 train_autoencoder.py --real-scans ../models/real_scans_sample.npz
python3 train_autoencoder.py                  # 不加 --real-scans 则只用合成数据
--epochs 默认 150,--samples 默认 16000,--real-ratio 默认 0.5;本仓库自带的权重就是用默认参数 + --real-scans 训练出来的。
脚本会:
1. 生成 16000 组 (corrupted, clean) 数据对:默认全部由 8 种几何场景合成,加 --real-scans 时按 --real-ratio 混入 Gazebo 采集的真实 /scan(真实帧本身就是干净输入,叠加合成噪声即可成为训练对);
2. 在 1D 卷积自编码器上以近障碍加权 MSE 损失训练 150 epoch(<0.5 m 的束 8 倍权重、0.5~1 m 的束 4 倍权重,防止近距障碍被平滑重构导致避障漏检);
3. 将权重写入 ../models/autoencoder_weights.pt。
真实扫描样本随包提供在 models/real_scans_sample.npz(686 帧,用 --real-scans ../models/real_scans_sample.npz 使用)。混入真实数据是必要的:纯合成场景以"尖锐的扇区对比"为主,而 Gazebo 里实际分布是"近障碍密集 + 平滑距离梯度",只在合成数据上训练的模型会把近距整体抬高,实测近距误差反而大于加噪输入。
训练效果示例(一次实际运行,--real-scans ../models/real_scans_sample.npz,其余默认):
| 指标 | 数值 |
|---|---|
| 训练样本 | 16000(合成 8000 + 真实扫描 8000) |
| 训练初始 MSE | 0.476 |
| 训练收敛 MSE | 0.047 |
| 训练总耗时(CPU,6 核) | 238 s |
运行步骤
终端 1 — 启动仿真环境:
export TURTLEBOT3_MODEL=burger
roslaunch turtlebot3_gazebo turtlebot3_world.launch
终端 2 — 编译并启动节点:
cd ~/catkin_ws
catkin_make
source devel/setup.bash
roslaunch lidar_autoencoder_repair main.launch
节点启动后会在日志里打印权重加载结果。若 models/autoencoder_weights.pt 不存在,会打印红色警告并回退到随机初始化 —— 此时修复结果无意义,请先跑训练脚本。
核心算法
1. Autoencoder 架构
用 1D 卷积而不是全连接:雷达去噪本质上是局部平滑——相邻几束通常打在同一个物体上、距离接近,噪声表现为逐束抖动。卷积的平移等变性天然适配这种结构,压掉逐束噪声的同时能保住物体边界的距离跳变;全连接层对每个角度单独学习,学不到"邻域平滑"。
输入(360 束) → Conv1d(1→16,  k=5, s=2) → ReLU       180
             → Conv1d(16→32, k=5, s=2) → ReLU        90
             → Conv1d(32→64, k=5, s=2) → ReLU        45   ← 瓶颈:45 × 64 特征图
             → ConvTranspose1d(64→32)  → ReLU        90
             → ConvTranspose1d(32→16)  → ReLU       180
             → ConvTranspose1d(16→1)               360 → 输出(360 束)
输入输出都是完整 360 束激光扫描,与下游阈值避障的扇区划分直接对齐;瓶颈通道数 64 是实测选出来的,更窄(32)时远距离扇区会被整体压向均值,导致下游左右扇区比较翻转。
2. 数据流
  /scan (LaserScan, 360 束)
    │
    ▼
  sanitize_ranges()          ← 统一处理 NaN / Inf / ≤0 值 → 3.5 m
    │
    ▼
  corrupt_ranges()           ← 可选:注入高斯噪声 σ=0.3 + 5% 随机丢点
    │                          (模拟"传感器物理损坏"场景,干净仿真里才需要;
    │                           实际接到真实脏数据时可注释掉这一步)
    ▼
  Autoencoder.repaired       ← 权重来自 models/autoencoder_weights.pt
    │
    ▼
  扇区阈值避障                ← 本模块自定义扇区(与对照模块的 ±30°/30-90°/270-330° 不同):
    │                          前方 = 0-15° ∪ 345-360°
    │                          左侧 = 15-60°
    │                          右侧 = 300-345°
    ▼
  /cmd_vel (Twist)
3. 与纯阈值避障的差异
需要说明的是,本模块没有复刻对照模块的控制器,两者的控制逻辑并不相同:
- 对照模块(master 上
turtlebot3_lidar_avoid/turtlebot3_lidar_avoid/avoid.py):扇区为前方 ±30°、左侧 30-90°、右侧 270-330°(avoid.py L32-34);控制器是 CRUISE / AVOID / EMERGENCY 三态状态机,AVOID 态按前方距离线性减速、按左右差值比例转向,EMERGENCY 态倒车(avoid.py L136-155、L212-244)。 - 本模块:扇区为前方 ±15°(0-15° ∪ 345-360°)、左侧 15-60°、右侧 300-345°;控制器是最简的二分支定值控制(front < 0.8 m 时
x=0.05, z=±1.0减速转向,否则x=0.3直行),没有状态机和倒车。
刻意简化控制器是为了让对比实验只暴露一个变量——控制输入是否经过 Autoencoder 修复:
- 对照组:
raw_ranges(原始数据)→ 同一套二分支控制 - 实验组:
autoencoder(corrupt(raw_ranges))(修复后数据)→ 同一套二分支控制
要做 A/B 对比实验,只需在 main.py 的 scan_callback 中:
- 把
corrupted_ranges = corrupt_ranges(raw_ranges, noise_sigma=0.3)一行注释掉(当前提交中位于main.py第 128 行,全文共 163 行); - 把控制扇区计算三行
front = min(repaired_ranges[0:15].min(), ...)/left = repaired_ranges[15:60].min()/right = repaired_ranges[300:345].min()里的repaired_ranges改成raw_ranges(同一提交中位于第 141-143 行);
得到的就是"同一控制器 + 未修复输入"的对照组。这样在同一组 Gazebo 场景里可以直接比较修复前后的轨迹和出障次数——注意本模块的二分支控制器与 turtlebot3_lidar_avoid 的三态状态机并不相同,A/B 对比的变量仅是输入数据是否经过修复。
离线自测(无需 ROS)
为便于快速验证控制链路,scripts/test_offline.py 用 mock 的 rospy 与消息类型直接实例化节点并喂入合成扫描,检查 /cmd_vel 决策,无需 ROS 环境:
cd src/ground/lidar_autoencoder_repair/scripts
python3 test_offline.py
覆盖 8 项检查:权重文件存在、权重成功加载、非随机初始化(eval 模式)、开阔场景直行(30/30)、正前障碍减速转向(30/30)、镜像障碍反向转向、NaN/Inf/负值输入安全、束数不足告警。当前权重在 Ubuntu 20.04 + Python 3.8.10 + PyTorch 2.4.1(CPU)下 8/8 通过。
运行截图与实测数据
以下均为本仓库当前权重在本机(Ubuntu 20.04 + ROS Noetic + Gazebo 11,TurtleBot3 burger)上的实际运行结果。
Gazebo 闭环运行
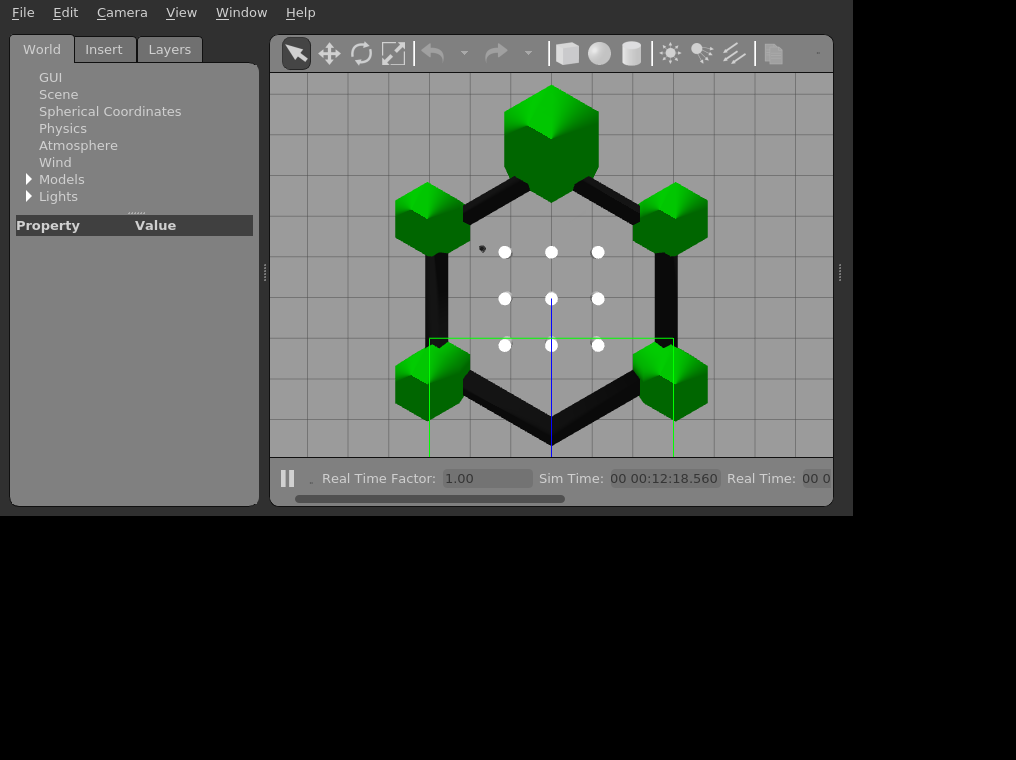
窗口底部实时显示 Real Time Factor: 1.00、Sim Time 00:00:12:18.560,即节点在 turtlebot3_world 里连续闭环运行了约 12 分钟,全程由 /scan → Autoencoder → /cmd_vel 驱动。
节点启动日志(~/.ros/log/.../lidar_repair_node-1.log):
[rosout][INFO] 已加载 Autoencoder 权重: /home/user/catkin_ws/src/ground/lidar_autoencoder_repair/models/autoencoder_weights.pt
[rosout][INFO] Autoencoder 雷达修复节点已启动(模拟噪声注入 + 去噪 + 阈值避障)
rostopic echo /cmd_vel 实录(开阔段直行):
linear:
  x: 0.3
  y: 0.0
  z: 0.0
angular:
  x: 0.0
  y: 0.0
  z: 0.0
闭环 20 s 记录
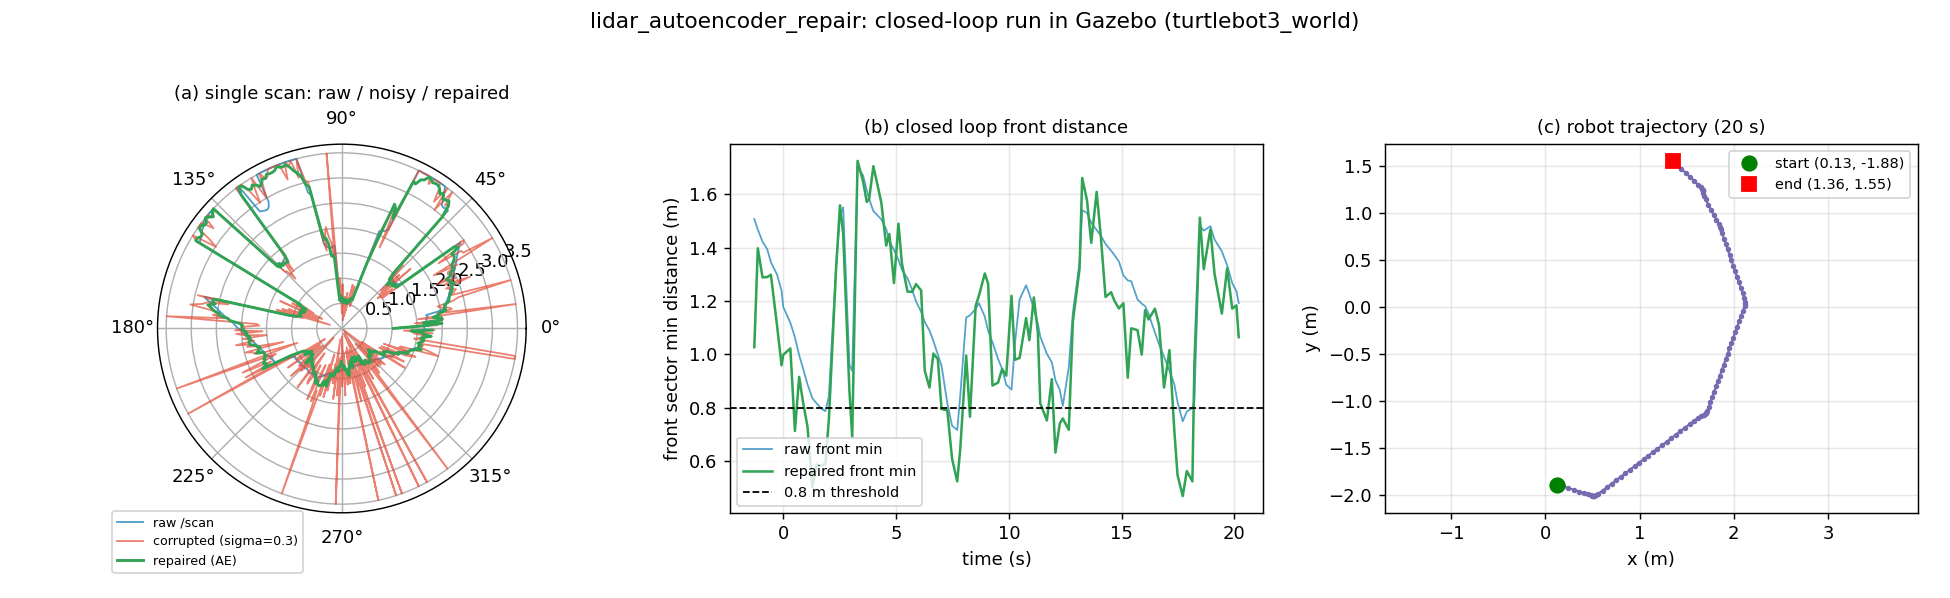
- 左:单帧
/scan的原始曲线(蓝)、注入 σ=0.3 高斯噪声 + 5% 丢点后的输入(红)、Autoencoder 修复输出(绿);修复曲线贴合原始轮廓,毛刺被压平。 - 中:运行 20 s 期间前方扇区最小距离,虚线为 0.8 m 转向阈值。
- 右:机器人轨迹,本段从 (0.13, −1.88) 行至 (1.36, 1.55),位移约 3.6 m。
| 指标(本段 116 帧) | 数值 |
|---|---|
相对原始 /scan 的 MSE:加噪输入 → 修复输出 |
0.3128 → 0.0268(降噪 91.4%) |
| 前方扇区最小距离:原始 / 修复 | 0.717 m / 0.470 m |
修复后的前方最小距离比原始更近,是因为噪声与丢点会把近距障碍"推远"甚至抹成 3.5 m;Autoencoder 把那部分距离还原回来,恰好让下游 0.8 m 阈值重新触发,这正是引入去噪层的目的。
离线量化(300 帧真实扫描)
用 models/real_scans_sample.npz(Gazebo 采样的 686 帧真实 /scan)随机抽 300 帧,逐束比较加噪输入与修复输出相对真值的绝对误差:
| 指标 | 加噪输入 | 修复输出 |
|---|---|---|
| 逐束绝对误差 mean / p90 | 0.371 m / 0.601 m | 0.115 m / 0.232 m |
| 误差 >0.5 m 的束占比 | 14.2% | 1.9% |
| MSE | 0.5298 | 0.0392(降噪 92.6%) |
| 近距束(<0.5 m)平均误差 | 0.778 m | 0.124 m(改善 84.0%) |
离线自测
python3 test_offline.py 输出:
PASS 权重文件存在于 models/
PASS 启动日志确认权重已加载
PASS 网络处于 eval 模式(非随机初始化)
PASS 开阔场景 30/30 直行 (linear.x=0.3, z=0)
PASS 正前障碍 30/30 减速左转 (x=0.05, z=+1.0)
PASS 镜像障碍右转 (z=-1.0)
PASS NaN/Inf/负值输入不崩溃且输出有限
PASS 束数不足跳过且打印告警

8/8 PASS