ROS Noetic 运行参数热更新:正弦信号
本实验通过一个持续发布正弦信号的 ROS Noetic 节点,演示
dynamic_reconfigure 的使用。节点启动后可以动态调整幅值、频率、相位和消息
发布频率,不需要重启程序。
源码位置:src/chap2/ros1_parameter_sine_wave/
1. 实验目标
- 使用
rospy创建发布者; - 使用动态参数服务器生成参数回调;
- 在参数变化时更新节点状态以及发布定时器;
- 使用
dynparam、rostopic验证参数和话题; - 比较普通启动参数与运行时动态参数的区别。
2. 节点结构
| 文件 | 作用 |
|---|---|
scripts/main.py |
节点入口、动态参数回调、正弦计算与消息发布 |
cfg/Params.cfg |
参数名称、默认值和取值范围 |
launch/main.launch |
使用 launch 启动模块 |
src/ros1_parameter_sine_wave/math_utils.py |
正弦值计算函数 |
test/test_math_utils.py |
正弦关键采样点测试 |
数据流如下:
dynparam 修改参数
    ↓
Params.cfg 参数服务器
    ↓
dynamic_reconfigure 回调
    ↓
定时器计算正弦值
    ↓
/sine_wave/value (std_msgs/Float64)
3. 运行环境
| 项目 | 说明 |
|---|---|
| 操作系统 | Ubuntu 20.04 |
| ROS | ROS Noetic |
| Python | Python 3.8 |
| 依赖 | rospy、std_msgs、dynamic_reconfigure |
4. 构建
mkdir -p ~/ros1_ws/src
cp -r <仓库路径>/src/chap2/ros1_parameter_sine_wave ~/ros1_ws/src/
cd ~/ros1_ws
source /opt/ros/noetic/setup.bash
catkin_make
source devel/setup.bash
确认包和脚本已经安装:
rospack find ros1_parameter_sine_wave
rosrun ros1_parameter_sine_wave main.py
5. 启动
推荐通过 launch 启动:
roslaunch ros1_parameter_sine_wave main.launch
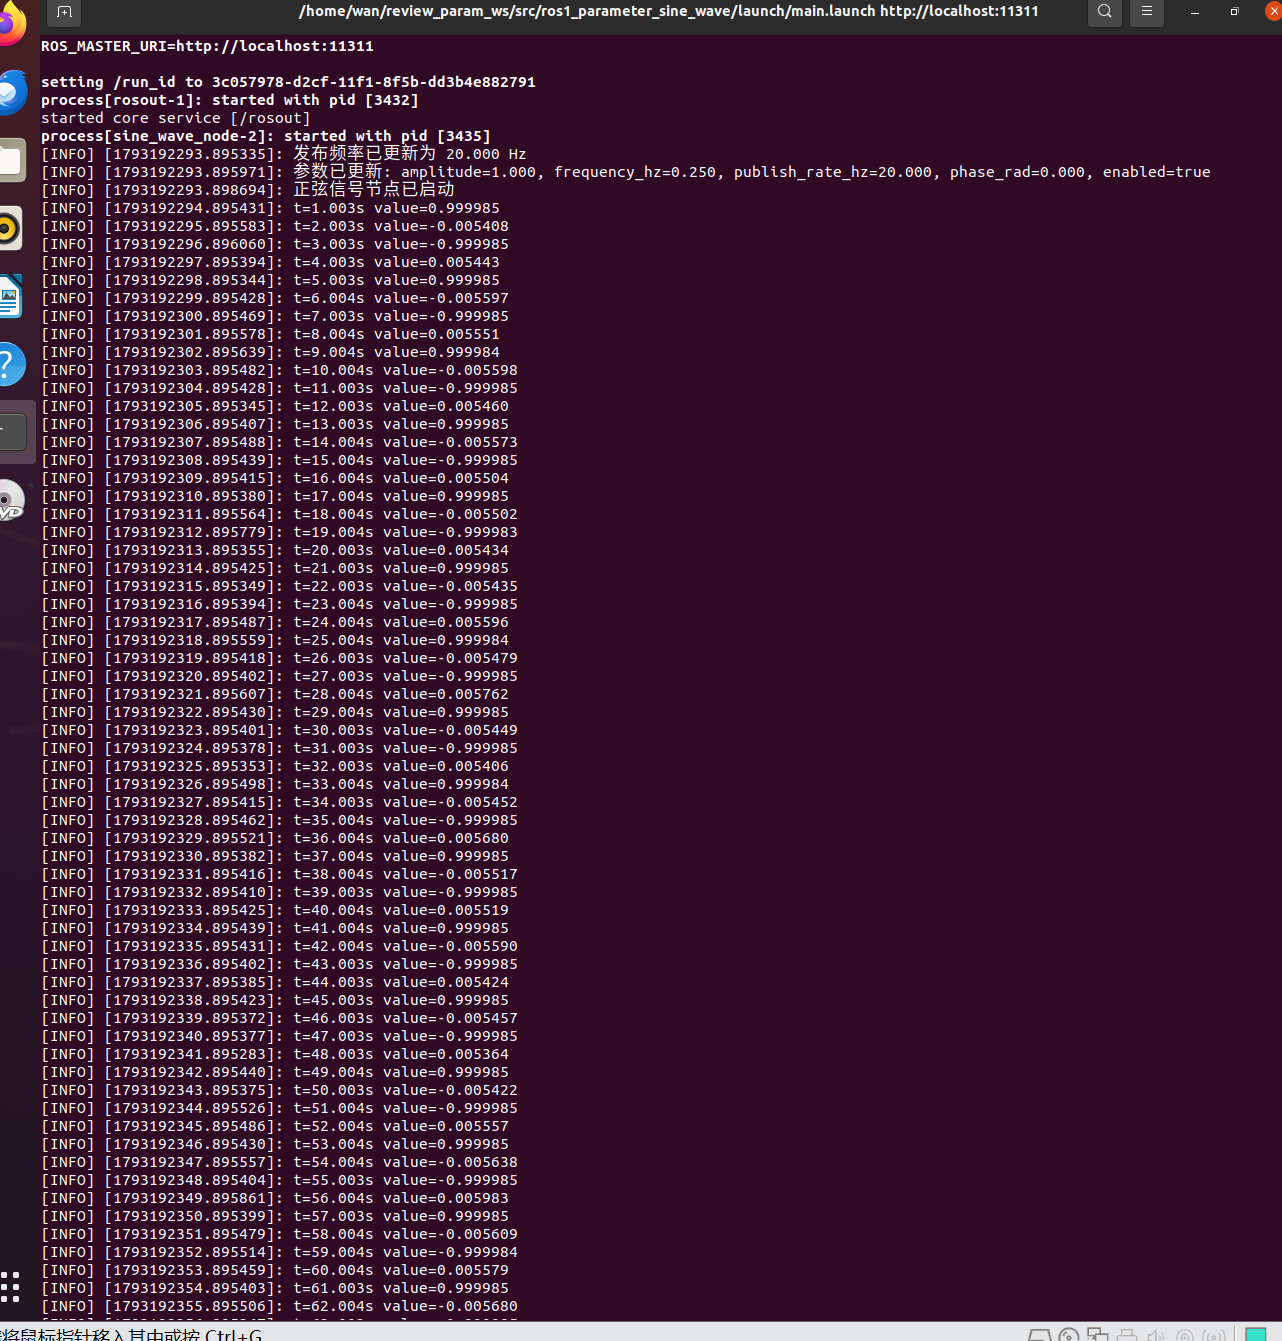
正常启动时会输出:
[INFO] [sine_wave_node]: 参数已更新: amplitude=1.000, frequency_hz=0.250, publish_rate_hz=20.000, phase_rad=0.000, enabled=true
[INFO] [sine_wave_node]: 发布频率已更新为 20.000 Hz
[INFO] [sine_wave_node]: 正弦信号节点已启动
6. 查看话题
新开一个终端并加载环境:
source /opt/ros/noetic/setup.bash
source ~/ros1_ws/devel/setup.bash
rostopic list
rostopic echo /sine_wave/value
rostopic hz /sine_wave/value
默认参数如下:
| 参数 | 默认值 | 范围 | 说明 |
|---|---|---|---|
amplitude |
1.0 |
0.0 到 10.0 |
正弦信号幅值 |
frequency_hz |
0.25 |
0.0 到 5.0 |
正弦信号频率 |
publish_rate_hz |
20.0 |
1.0 到 100.0 |
消息发布频率 |
phase_rad |
0.0 |
-pi 到 pi |
初相位,单位弧度 |
enabled |
true |
布尔值 | 是否发布消息 |
7. 在线修改参数
查看当前全部动态参数:
rosrun dynamic_reconfigure dynparam get /sine_wave_node
将幅值从 1 改为 3:
rosrun dynamic_reconfigure dynparam set /sine_wave_node amplitude 3.0
将频率改为 1 Hz:
rosrun dynamic_reconfigure dynparam set /sine_wave_node frequency_hz 1.0
节点会按新频率和当前运行时间重新计算正弦相位,因此切换瞬间可能出现相位 跳变;本实验不作为连续调频建模。
将消息发布频率改为 50 Hz:
rosrun dynamic_reconfigure dynparam set /sine_wave_node publish_rate_hz 50.0
暂停和恢复发布:
rosrun dynamic_reconfigure dynparam set /sine_wave_node enabled false
rosrun dynamic_reconfigure dynparam set /sine_wave_node enabled true
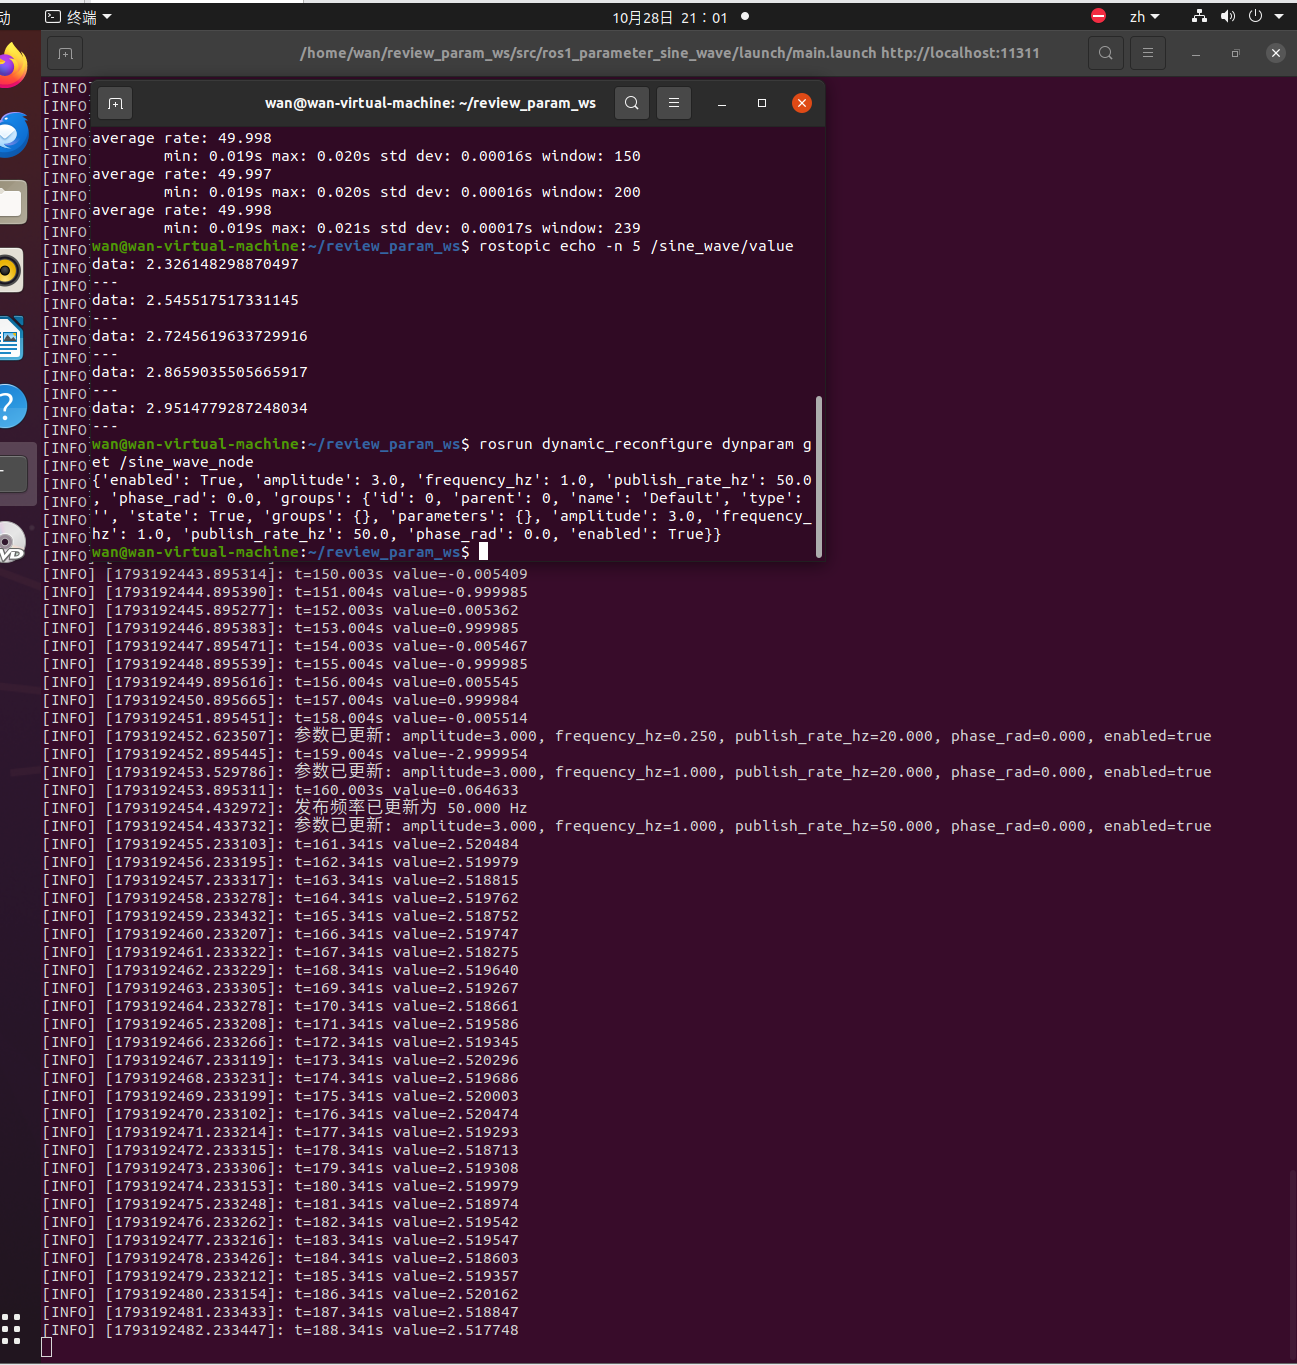
参数成功更新后,启动终端会重新打印参数摘要。将发布频率改为 50 Hz 后,
rostopic hz /sine_wave/value 应接近 50 Hz。
也可以使用图形界面操作(可选,本次实测使用 dynparam 命令行,未单独测试
图形界面):
rosrun rqt_reconfigure rqt_reconfigure
8. 实测结果
测试环境:Ubuntu 20.04.6、ROS Noetic 1.17.4、Python 3.8.10。
节点启动后的日志如下,默认参数为幅值 1.0、频率 0.25 Hz、发布频率 20 Hz:
将参数修改为幅值 3.0、频率 1.0 Hz、发布频率 50 Hz 后,dynparam get
确认新参数已经生效:
{'enabled': True, 'amplitude': 3.0, 'frequency_hz': 1.0,
 'publish_rate_hz': 50.0, 'phase_rad': 0.0}
新终端中的实测结果为:
| 检查项 | 结果 |
|---|---|
| 修改前发布频率 | 约 20 Hz |
| 修改后发布频率 | 49.998 Hz、49.997 Hz |
| 发布周期 | 最小 0.019 s,最大 0.021 s |
| 话题数值 | 从 2.326 上升到 2.952,并继续向 3.0 接近 |
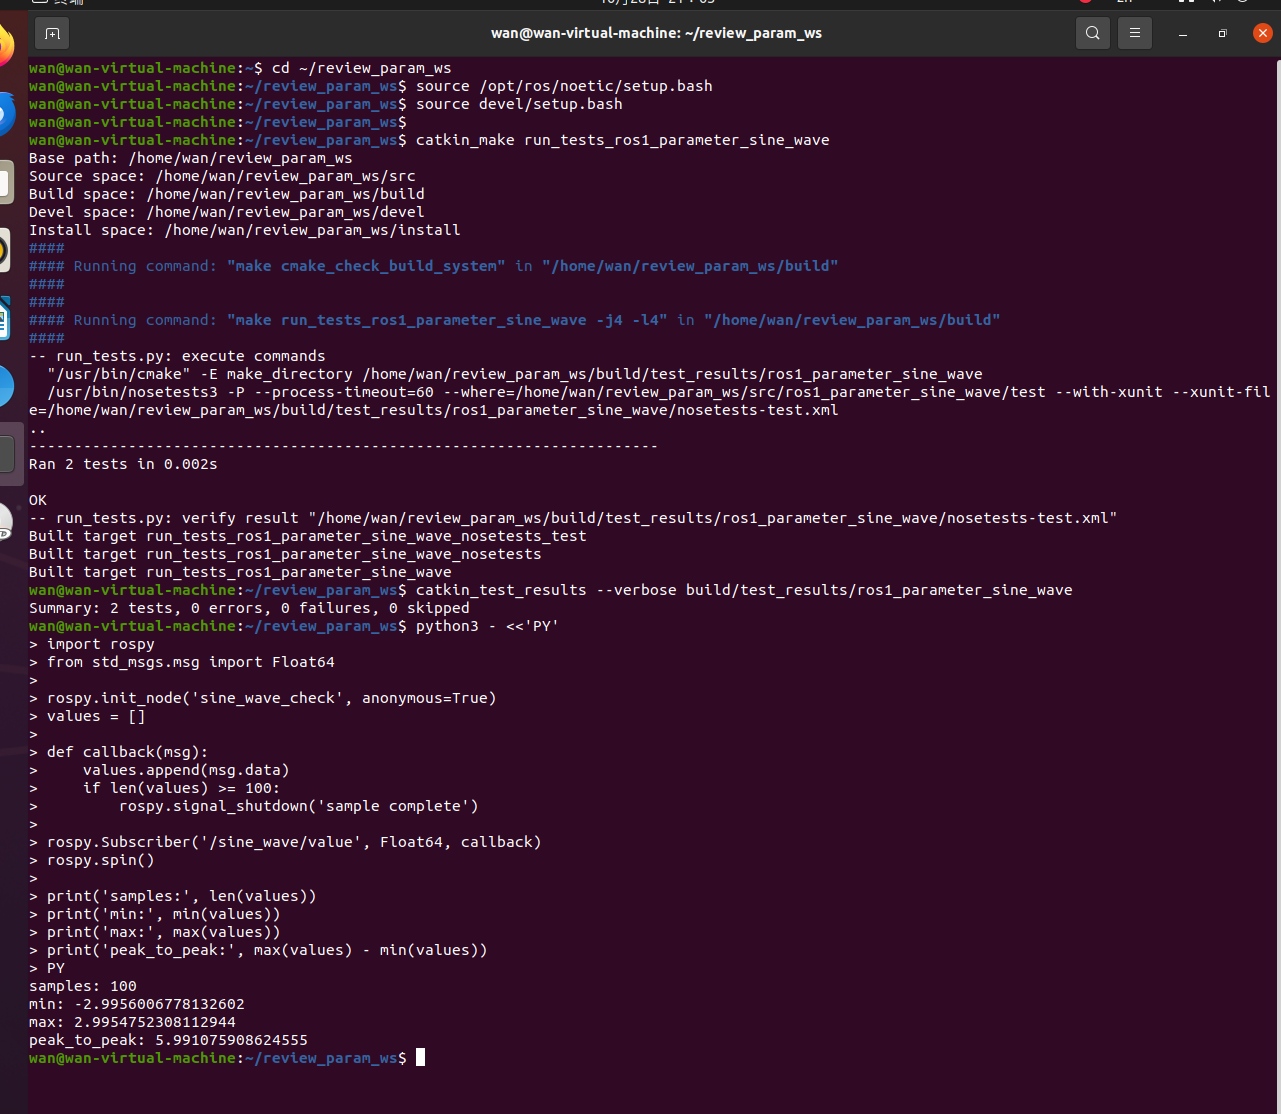
| 单元测试 | 2 tests,0 errors,0 failures,0 skipped |
| 100 个样本最小值 | -2.9956 |
| 100 个样本最大值 | 2.9955 |
| 峰峰值 | 5.9911 |
进一步在幅值 3.0、频率 1.0 Hz、发布频率 50 Hz 的条件下采集 100 个样本, 结果与理论值一致:
9. 测试
cd ~/ros1_ws
source /opt/ros/noetic/setup.bash
source devel/setup.bash
catkin_make run_tests_ros1_parameter_sine_wave
catkin_test_results build/test_results/ros1_parameter_sine_wave
单元测试覆盖 1 Hz 正弦信号在零周期、四分之一周期、半周期和四分之三周期 处的取值,并检查初相位。
10. 常见问题
| 现象 | 原因 | 处理 |
|---|---|---|
找不到 ros1_parameter_sine_wave |
没有加载工作空间 | 执行 source devel/setup.bash |
main.py 没有执行权限 |
脚本未通过 catkin_install_python 安装 |
重新运行 catkin_make |
| 修改参数后频率没变化 | 查看的是旧进程或参数名错误 | 用 dynparam get 和 rosnode info 核对 |
| 暂停后收不到消息 | enabled 已设为 false |
将 enabled 重新设为 true |
11. 小结
dynamic_reconfigure 适合调试期间需要在线调整的节点参数。参数范围在
cfg/Params.cfg 中统一声明,节点通过回调获得最新配置;普通 launch 参数则
更适合启动后保持不变的配置。