点云地图创建
本文介绍 CARLA ROS Bridge 中的点云地图创建:通过 PCL 记录器把激光雷达扫到的
三维点云累积保存下来,供离线查看与分析,属于 carla_ros_bridge 的既有功能。
参考
拓展:自行实现「占用栅格建图 + 神经网络规划导航」
本文的点云地图创建只负责保存点云,既不做概率化的地图表达,也不含导航功能。
下面是在该功能基础上自主实现的一套「激光雷达建图 + 神经网络规划导航」闭环,
代码位于
src/ground/carla_mapping_navigation,
详细介绍(计算原理、源码解析、性能评价)见
CARLA 激光雷达建图与神经网络规划导航。
与本文示例的区别
| 对比项 | 本文示例(点云地图创建) | 本拓展模块 |
|---|---|---|
| 技术路线 | carla_ros_bridge 的 PCL 记录器 |
CARLA Python API 直连 + 自研建图/规划节点 |
| 是否依赖 ros-bridge | 必须编译并运行 ros-bridge | 不需要,仅需 carla Python 客户端 |
| 地图形式 | 3D 点云(.pcd 文件,离线查看) |
2D 占用栅格(nav_msgs/OccupancyGrid,RViz 实时显示) |
| 建图时机 | 先录后看(离线) | 边动边建图(SLAM 理念,行驶中实时更新) |
| 概率更新 | 无(纯点云累积) | 贝叶斯对数几率更新,区分占据 / 空闲 / 未知 |
| 导航规划 | 无(只有建图) | 规划神经网络输出油门与转向,驶向目标并避障 |
| 规划算法性质 | — | 神经网络(纯 numpy 反向传播,可训练) |
| 无 CARLA / 无图形界面时 | 无法运行 | --headless --demo 离线自证并导出地图与曲线 |
复用本文的配置步骤
CARLA 服务端的启动、宿主机 IP 与端口 2000 的查看、虚拟机网络设置等步骤 与已有示例完全一致,此处不再重复,请参考 设置并连接到 Carla 模拟器 的 「启动 Carla 服务器」与「使用 Carla 客户端启动 Ego Vehicle」小节; 连接失败的排查见同一篇的「常见问题」小节。
不要从头到尾照做已有示例
已有示例中的「设置 Carla ROS Bridge」「使用 rviz 进行可视化」等小节属于 ros-bridge 路线(需要 catkin 编译 ros-bridge)。本拓展模块不依赖 ros-bridge, 这些步骤可以跳过。
本拓展新增的内容
- 占用栅格建图:把三维点云投影到 2D 占用栅格,用对数几率表达占据概率, 命中标记占据、射线沿途标记空闲,输出可直接用于通行的地图。
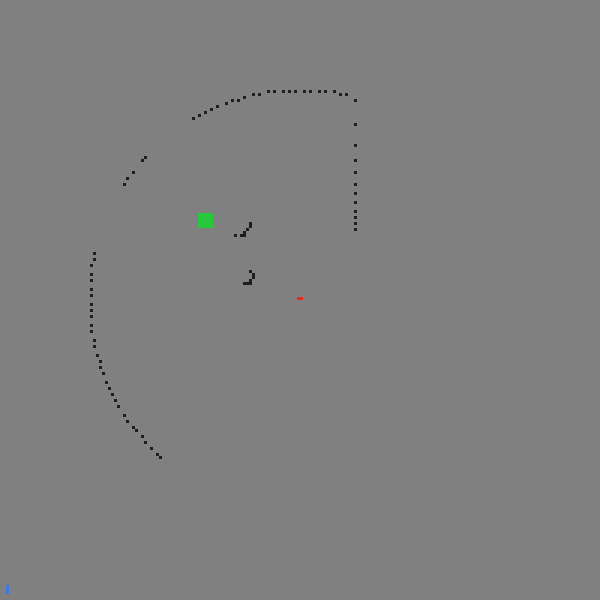
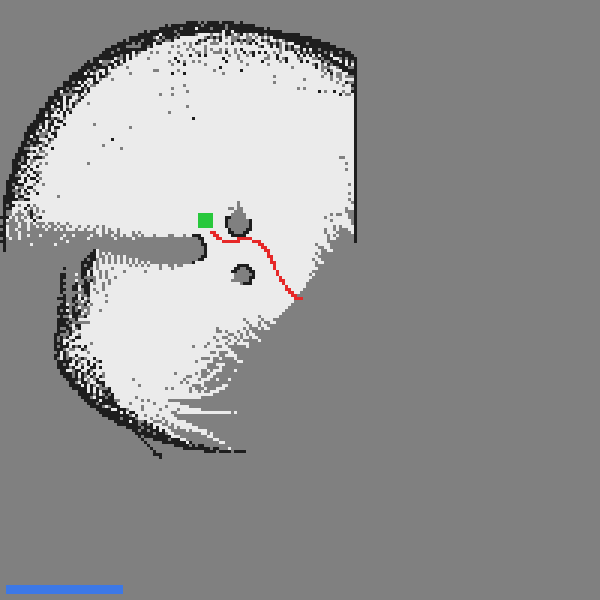
- SLAM 边动边建图:车辆行驶过程中实时更新地图,并导出渐进建图快照 (实测已知区域从 3.4% 单调增长到 27.6%)。
- 规划神经网络:状态(目标方位 + 障碍左右分布 + 最近距离)→ (油门, 转向), MLP 策略网络(5→64→2)。
- 避障解析标签:训练标签由"朝目标 + 避障"规则生成,两侧障碍项符号相反且对称, 保证无障碍时转向归零,无需人工标注。
- RViz 实时可视化:发布
nav_msgs/OccupancyGrid,附带现成 rviz 配置。 - 离线取证模式:
--headless --demo无需 CARLA、无需图形界面即可跑通全链路。
运行本拓展模块
除本文所需环境外,只需补装 CARLA 0.9.16 的 Python 客户端 (神经网络为纯 numpy 实现,无需 TensorFlow/PyTorch):
pip3 install <CARLA>/PythonAPI/carla/dist/carla-0.9.16-cp310-cp310-manylinux_2_31_x86_64.whl
离线训练规划神经网络(不需要 CARLA):
python3 src/ground/carla_mapping_navigation/main.py --mode train --epochs 300
在线建图 + NN 导航(--host 的填法与本文一致:填宿主机 IP):
python3 src/ground/carla_mapping_navigation/main.py --mode run \
        --host 192.168.8.1 --goal "20,8" --sim_time 40
使用 launch 启动(ROS 2 / ROS 1):
# ROS 2
ros2 launch carla_mapping_navigation main.launch.py host:=192.168.8.1 goal:="20,8"
# ROS 1
roslaunch carla_mapping_navigation main.launch host:=192.168.8.1 goal:="20,8"
在 RViz 中查看占用栅格地图:
ros2 run rviz2 rviz2 -d $(ros2 pkg prefix carla_mapping_navigation)/share/carla_mapping_navigation/config/mapping.rviz
实测结果
本机离线取证模式实测(--epochs 300 --sim_time 60,无需 CARLA):
| 指标 | 数值 |
|---|---|
| 规划 NN 训练 MSE | 0.00751 |
| 占据格数 / 空闲格数 | 1242 / 9288 |
| 已知区域比例 | 27.6% |
| 导航最近距离 | 1.424 m(阈值 1.5 m) |
| 与障碍最近距离 | 0.72 m(未碰撞) |
| 到达耗时 | 6.4 s |
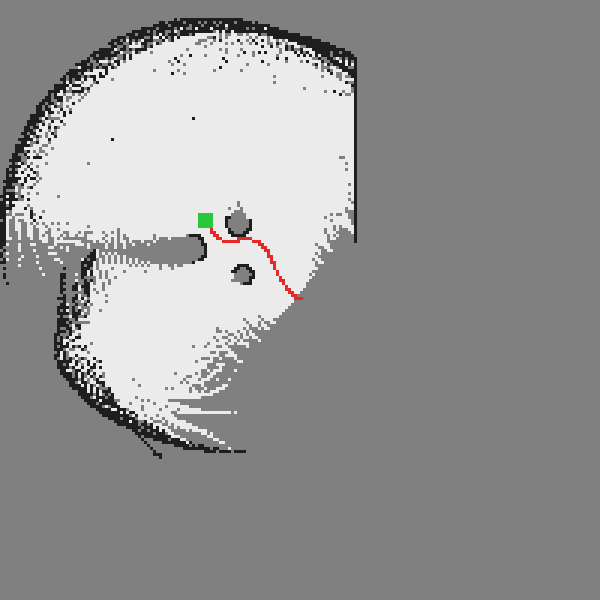
渐进建图过程(体现"边动边建图",已知区域 3.4% → 18.1% → 26.8%):
完整的调优过程与性能评价见 CARLA 激光雷达建图与神经网络规划导航 第 6 节。