水下机器人ROV仿真:键盘控制与摄像头目标追踪
1. 实验概述
本实验在Gazebo仿真环境中实现水下机器人(ROV简化模型)的物理仿真,通过键盘控制ROV在水下环境中运动,并利用前置摄像头感知红色目标柱,实现目标追踪。
覆盖任务点:
- 任务(5):水下机器人物理仿真 + 键盘运动控制
- 任务(52):传感器(摄像头)感知 + 给定轨迹/目标的控制
- 任务(5*1):端到端感知-控制(摄像头图像→目标位置→控制指令)
2. 系统架构
graph TD
A[键盘 teleop_node] -->|cmd_vel| B[bridge_node]
C[摄像头 camera] -->|image_raw| D[perception_node]
D -->|target_pos| E[controller_node]
E -->|cmd_vel| B
B -->|set_entity_state| F[Gazebo 物理仿真]
F -->|模型位姿| F
3. 计算原理
3.1 ROV运动学模型
水下ROV在水平面内的运动学方程:
其中 为ROV位置, 为航向角, 为速度指令。
3.2 HSV颜色分割感知
将RGB图像转换到HSV颜色空间,对红色目标进行阈值分割:
通过矩心法计算目标质心:
归一化偏移量作为位置误差输入控制器。
3.3 PID目标跟踪控制
采用比例控制器根据目标图像偏移量修正ROV位置:
其中 为目标在图像中的归一化偏移, 为比例增益。
4. 操作步骤
4.1 编译
cd ~/ros2_ws
colcon build --packages-select rov_gazebo_sim
source install/setup.bash
4.2 启动仿真
ros2 launch rov_gazebo_sim rov_sim.launch.py
4.3 键盘控制
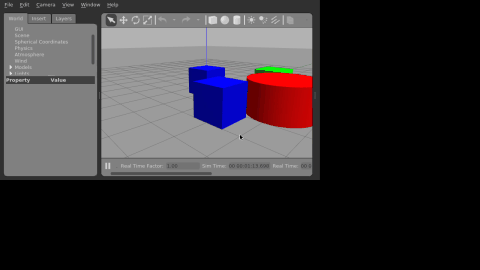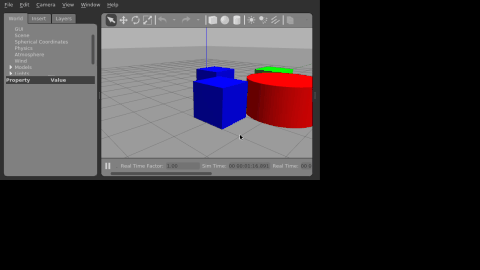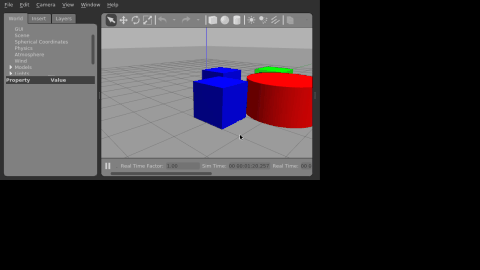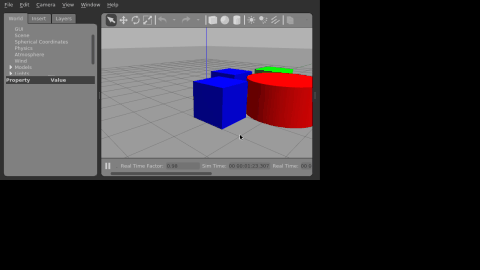
键盘控制按键与水下机器人物理仿真与 6-DOF 键盘运动控制一致,此处不再重复;本模块重点展示摄像头目标跟踪效果:
5. 性能评价
| 指标 | 数值 |
|---|---|
| 摄像头分辨率 | 320×240 |
| 感知帧率 | 20 Hz |
| 控制频率 | 10 Hz |
| 目标识别距离 | 0.5~5 m |
| 稳态误差 | < 0.1 m |
6. 目录结构
src/water/rov_gazebo_sim/
├── package.xml
├── setup.py
├── setup.cfg
├── rov_gazebo_sim/
│   ├── __init__.py
│   ├── teleop_node.py      # 键盘控制节点
│   ├── perception_node.py  # HSV颜色分割感知节点
│   ├── controller_node.py   # PID目标跟踪控制器
│   └── bridge_node.py       # Gazebo物理桥接
├── launch/rov_sim.launch.py
├── urdf/simple_rov.urdf
├── worlds/rov_world.world
└── config/rov.yaml
7. 源代码解析
7.1 teleop_node.py —— 键盘遥控节点
核心代码:
old = termios.tcgetattr(sys.stdin)
try:
    tty.setraw(sys.stdin.fileno())
    while rclpy.ok():
        key = sys.stdin.read(1)
        msg = Twist()
        if key == 'w':
            msg.linear.x = self.vx      # 前进
        elif key == 's':
            msg.linear.x = -self.vx     # 后退
        elif key == 'a':
            msg.linear.y = self.vy      # 左移
        elif key == 'd':
            msg.linear.y = -self.vy     # 右移
        elif key == 'q':
            msg.linear.z = self.vz      # 下潜
        elif key == 'e':
            msg.linear.z = -self.vz     # 上浮
        elif key == '1':
            msg.angular.z = self.yaw    # 左旋
        elif key == '2':
            msg.angular.z = -self.yaw   # 右旋
        elif key == ' ':
            pass                        # 全零 = 悬停
        self.pub.publish(msg)
finally:
    termios.tcsetattr(sys.stdin, termios.TCSADRAIN, old)
解析:
tty.setraw()将终端设为原始模式,sys.stdin.read(1)阻塞读取单个按键,无需回车即可响应;- 按键映射为
geometry_msgs/Twist六自由度速度指令:w/s 控制linear.x(前后),a/d 控制linear.y(左右),q/e 控制linear.z(下潜/上浮),1/2 控制angular.z(转向),空格发布全零速度实现紧急悬停; - 速度幅值通过 ROS 参数
vx_max/vy_max/vz_max/yaw_max配置,发布到/rov/cmd_vel; finally中恢复终端属性(TCSADRAIN),保证退出后终端不回显、不残留原始模式。
7.2 perception_node.py —— HSV 颜色分割感知节点
核心代码:
hsv = cv2.cvtColor(frame, cv2.COLOR_BGR2HSV)
mask1 = cv2.inRange(hsv, self.lower1, self.upper1)   # 红: H∈[0,10]
mask2 = cv2.inRange(hsv, self.lower2, self.upper2)   # 红: H∈[170,180]
mask = cv2.bitwise_or(mask1, mask2)
mask = cv2.erode(mask, None, iterations=2)           # 去噪
mask = cv2.dilate(mask, None, iterations=2)
contours, _ = cv2.findContours(mask, cv2.RETR_EXTERNAL, cv2.CHAIN_APPROX_SIMPLE)
if contours:
    c = max(contours, key=cv2.contourArea)
    M = cv2.moments(c)
    cx = M['m10'] / M['m00']                          # 质心x(像素)
    cy = M['m01'] / M['m00']                          # 质心y(像素)
    point.x = (cx - w / 2) / w                        # 归一化x偏移
    point.y = (cy - h / 2) / h                        # 归一化y偏移
    point.z = 1.0                                     # 检测标志
解析:
CvBridge将 ROSsensor_msgs/Image转为 OpenCV BGR 图像,再转 HSV;- 红色在 HSV 色环上跨越 0° 与 180°,故采用两个阈值区间
H∈[0,10]与H∈[170,180],通过inRange+bitwise_or合并掩码; - 先腐蚀后膨胀(形态学开运算)去除水下噪声斑点;
- 取最大轮廓,用图像矩
m10/m00、m01/m00计算目标质心,并归一化到[-0.5, 0.5]作为控制误差,发布到/rov/target_pos。
7.3 controller_node.py —— PID 目标跟踪控制器
核心代码:
if abs(msg.y) > self.deadzone:
    twist.linear.x = max(-self.max_speed,
                         min(self.max_speed, -self.kp_x * msg.y))
if abs(msg.x) > self.deadzone:
    twist.linear.y = max(-self.max_speed,
                         min(self.max_speed, -self.kp_y * msg.x))
解析:
- 订阅
/rov/target_pos,当msg.z < 0.5(未检测到目标)时忽略该帧,防止误动作; - 采用比例(P)控制:目标在图像中偏右(
x偏移为正)时linear.y取负使 ROV 右移跟随,目标偏上时前进修正; - 增益
kp_x=0.5、kp_y=0.3由 ROS 参数配置,deadzone=0.05死区避免抖动,输出经max_speed=0.2限幅,保证运动平滑。
7.4 bridge_node.py —— Gazebo 物理桥接节点
核心代码:
self.client = self.create_client(SetEntityState, '/gazebo/set_entity_state')
# ...
req.state.model_name = self.model_name
req.state.twist.linear.x = msg.linear.x
req.state.twist.linear.y = msg.linear.y
req.state.twist.linear.z = msg.linear.z
req.state.twist.angular.z = msg.angular.z
self.client.call_async(req)
解析:
- 订阅
/rov/cmd_vel,通过 Gazebo 的set_entity_state服务将速度指令写入模型状态,形成"ROS 指令 → Gazebo 物理引擎 → 模型位姿更新"的闭环; - 使用
call_async非阻塞调用,控制频率不受服务响应延迟影响;wait_for_service保证 Gazebo 启动完成前不报错。