膝关节肌肉骨骼仿真与轨迹跟踪控制 (mujoco_musculoskeletal_knee_tracking)
模块归属:肌肉骨骼人 / 下肢 · 功能:控制 运行环境:Ubuntu 22.04 + ROS 2 Humble + Python 3.10 + MuJoCo 3.16.0
本模块使用 MuJoCo 建立单关节膝关节肌肉骨骼模型,以屈肌(腘绳肌近似)/ 伸肌(股四头肌近似) 两条拮抗肌肉驱动胫骨,通过 PD 控制器实现正弦 / 阶跃轨迹跟踪,并发布关节角、肌肉激活与实际力矩。适合用于理解"肌肉如何通过肌腱驱动机器人关节、PD 控制器如何跟踪轨迹"。
1. 原理 (Theory)
1.1 肌肉骨骼模型
- 股骨(femur):固定于髋端,向下延伸;胫骨(tibia) 通过
knee铰链关节(绕 x 轴)连接,可屈伸。 - 两条拮抗肌肉通过肌腱(tendon) 驱动关节:
- 屈肌(flexor):激活时产生屈曲(关节角增大);
- 伸肌(extensor):激活时产生伸展(关节角减小)。
- 肌腱绕过关节处的 wrap 圆柱(knee_wrap),提供恒定正力矩臂,避免肌腱在屈曲大角度时长度趋零引发的非物理被动力。
1.2 坐标约定
0°= 完全伸展(小腿竖直下垂,自然平衡);- 正角 = 屈曲;关节限位
-15° ~ 90°,建议控制轨迹10° ~ 70°。
1.3 PD 控制器 → 拮抗肌肉激活
记误差 e = θ_desired − θ_actual,关节角速度 q̇:
τ = kp·e − kd·q̇
所需力矩 τ 归一化到肌肉激活(max_torque 为肌肉等效最大力矩):
若 τ ≥ 0 (需屈曲):  flexor = clamp(τ / max_torque),  extensor = 0
若 τ < 0 (需伸展):  extensor = clamp(−τ / max_torque), flexor = 0
另含两类安全保护:数值检查(非法输入 → 激活归零)与双向限位保护(到 90° 上限仍要屈曲 → 停屈肌;到 −15° 下限仍要伸展 → 停伸肌)。
2. 接口 (Interfaces)
| 话题 | 类型 | 方向 | 说明 |
|---|---|---|---|
knee/reference |
std_msgs/Float64 |
订阅 | 目标角度 [deg],外部下发可覆盖内置轨迹 |
knee/angle |
std_msgs/Float64 |
发布 | 当前关节角 [deg] |
knee/activation |
std_msgs/Float64MultiArray |
发布 | [flexor, extensor] 激活 |
knee/torque |
std_msgs/Float64 |
发布 | 执行器广义力 [N·m] |
3. 配置 (Configuration)
见 config/params.yaml:
| 参数 | 默认 | 说明 |
|---|---|---|
sim.dt |
0.005 | 仿真步长 [s],会写入 model.opt.timestep |
sim.duration |
30.0 | 内置轨迹时长 [s] |
trajectory.type |
sine | sine | step |
trajectory.amplitude_deg |
40.0 | 轨迹幅值 [deg] |
trajectory.frequency_hz |
0.4 | 正弦频率 [Hz] |
trajectory.bias_deg |
30.0 | 轨迹偏置 [deg] |
ctrl.kp |
30.0 | 比例增益 [N·m/rad] |
ctrl.kd |
3.0 | 微分增益 [N·m·s/rad] |
ctrl.max_torque |
17.5 | 肌肉等效最大力矩 [N·m],= 单肌 500 N × wrap 半径 0.035 m |
ctrl.limit_deg |
90.0 | 屈曲上限 [deg] |
ctrl.limit_low_deg |
-15.0 | 伸展下限 [deg] |
sim.exit_after_duration |
false | true:内置轨迹跑完后节点自动退出 |
关于 sim.duration:内置轨迹跑满 duration 后节点执行安全停止(激活归零,关节回落到下垂位)。
一旦收到 /knee/reference 外部目标,就切换到外部跟踪模式,不再受 duration 限制。
4. 依赖与构建 (Dependencies & Build)
# Python 依赖(MuJoCo 通过 pip 安装,不是 rosdep key)
python3 -m pip install -r requirements.txt

cd ~/ros2_ws/src
git clone <模块仓库> mujoco_musculoskeletal_knee_tracking
cd ~/ros2_ws
colcon build --packages-select mujoco_musculoskeletal_knee_tracking
source install/setup.bash
5. 运行 (Run)
# 推荐: launch
ros2 launch mujoco_musculoskeletal_knee_tracking main.launch.py

# 或: 直接运行
ros2 run mujoco_musculoskeletal_knee_tracking mujoco_musculoskeletal_knee_tracking_node
查看输出:
ros2 topic echo /knee/angle
ros2 topic echo /knee/activation
ros2 topic echo /knee/torque
外部下发目标角度(覆盖内置正弦轨迹):
ros2 topic pub /knee/reference std_msgs/Float64 "{data: 50.0}" --once
6. 离线演示 (Offline demo)
不依赖 ROS 2,直接生成运行效果 GIF / 评价图 / 指标:
python3 simulate_tracking.py               # 带图形环境:生成 GIF + 曲线 + 指标
python3 simulate_tracking.py --no-render   # 无图形/远程环境:只出曲线与指标
输出(默认写到 results/):tracking.gif(< 5 MB)、tracking_eval.png(正弦段)、tracking_step.png(阶跃段)、tracking_metrics.txt。
simulate_tracking.py 与 validate_model.py 的参数统一从 config/params.yaml 读取,改一处即同时生效。
7. 运行效果 (Results)
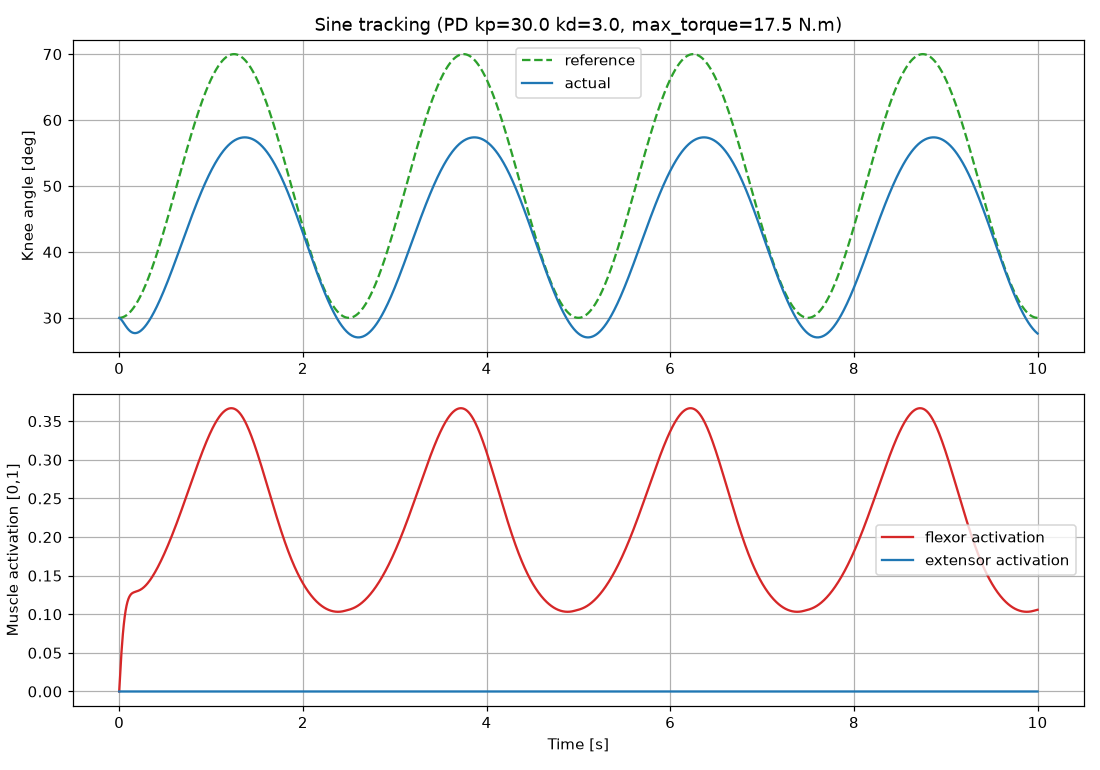
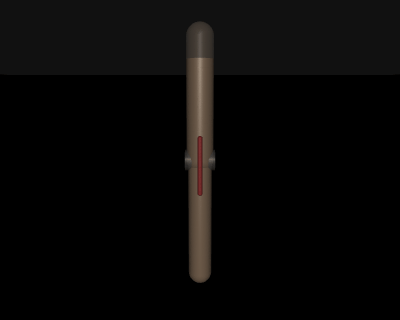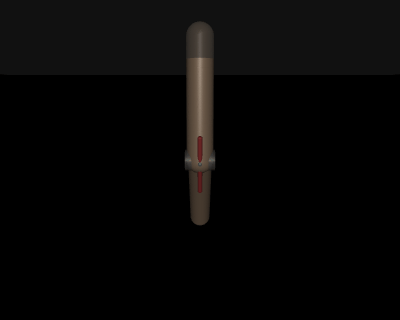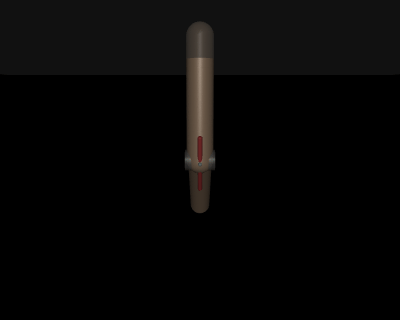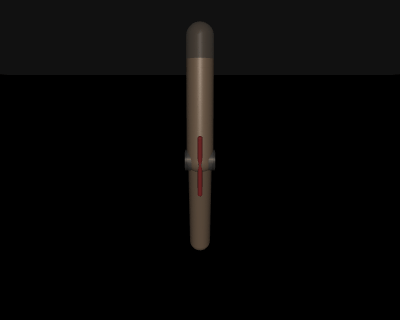
正弦轨迹跟踪(bias=30°、幅值 40°、0.4 Hz、PD kp=30 kd=3):
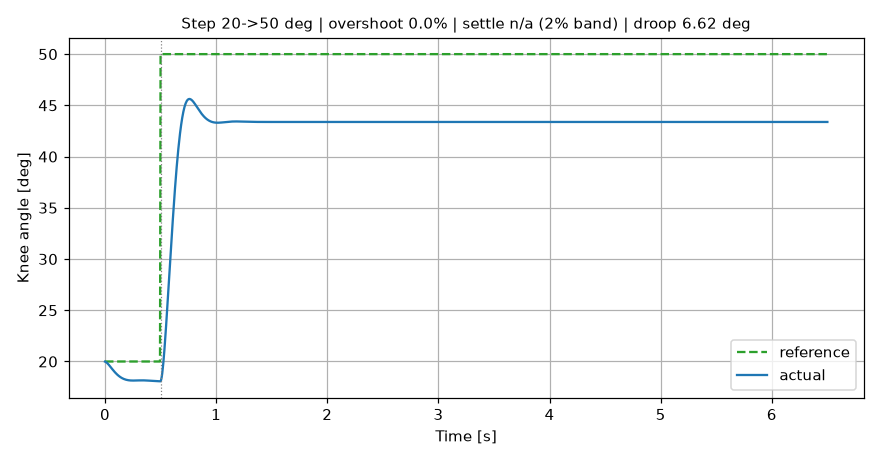
阶跃响应(20° → 50°,用于给出超调与调节时间):
8. 数据与评价 (Data & Metrics)
指标分两段,口径不同:
正弦段(bias=30°、amp=40°、0.4 Hz)——参考持续变化,不存在超调/调节时间,只报告:
- RMSE:角度误差均方根;
- 最大绝对误差。
阶跃段(20° → 50°)——用于给出超调、调节时间与稳态误差:
- 超调:相对阶跃幅值的百分比;
- 调节时间:进入并保持在 ±2% 带宽内的时间;
- 稳态误差:末段平均值与目标之差。
默认参数(PD kp=30 kd=3,max_torque=17.5 N·m)结果:
| 指标 | 数值 |
|---|---|
| 正弦 RMSE | 8.65° |
| 正弦最大绝对误差 | 13.96° |
| 阶跃超调 | 0.0 % |
| 阶跃调节时间 | 未进入 ±2% 带(进入 ±5° 需 0.22 s) |
| 阶跃稳态误差 | −6.62°(低于目标) |
稳态下垂的主因是重力矩未做前馈补偿:PD 在误差为 0 时输出为 0,维持屈曲姿态所需的重力矩只能靠残余误差换取。正弦段的 RMSE 同样以重力矩偏差为主,PD 的相位滞后作为叠加因素。
9. 故障处理 (Troubleshooting)
| 现象 | 可能原因 | 处理 |
|---|---|---|
| 关节不运动 | mujoco 未安装 |
python3 -m pip install -r requirements.txt |
| 跟踪幅值明显不足 | kp 过小或 max_torque 过大 |
增大 kp,确认 max_torque 约等于肌肉实际最大力矩(本模型 = 500 N × 0.035 m = 17.5 N·m) |
| 高频振荡 | kd 不足 |
增大 kd |
| 触到限位剧烈冲击 | 轨迹幅值过大 | 控制轨迹保持在 10°~70° 内 |
| 模型无法加载(中文路径) | 文件路径含特殊字符 | 用 from_xml_string 读取(本模块已内置),或使用纯英文路径 |
| 远程/无图形环境报 OpenGL 错误 | 无渲染后端 | 加 --no-render,或设置 MUJOCO_GL=egl |
10. 附:本地验证 (Local validation)
python3 validate_model.py               # 含渲染
python3 validate_model.py --no-render   # 无图形环境
验证:模型可加载、单独激活屈肌→屈曲、单独激活伸肌→伸展、无控制→0° 平衡、双向限位生效,并(可选)输出 results/model_render.png。
单元测试覆盖控制器纯逻辑与模型集成(模型加载、屈肌/伸肌方向、关节限位、max_torque 与模型参数一致性):
python3 -m pytest test -q
本模块开发过程中使用了大模型辅助(代码生成与调试),并对提交内容负责。