动态洋流 ROV 键盘遥操与 MLP 巡航控制
概述
本模块在 MuJoCo 中构建了一个 6-DOF 水下 ROV 仿真环境,核心特性:
- 动态洋流扰动:时变双向流体力
Fx=ax·sin(ωx·t), Fy=ay·sin(ωy·t)持续作用于 ROV - 键盘运动控制:
w/s/a/d/q/e直接发布/rov_teleop/cmd_vel - MLP 神经网络巡航策略:行为克隆(Behavior Cloning)从脚本专家采集数据,训练 6→64→32→2 的 MLP,输入
[ex, ey, eyaw, vx, vy, wz],输出世界系期望速度[vx, vy] - 完全自包含:不依赖仓库其他包,MJCF 模型仅用 box/plane/cylinder 基本几何体
运行环境
| 项目 | 版本 |
|---|---|
| 操作系统 | Ubuntu 20.04.6 LTS(VMware 虚拟机,无 GPU) |
| ROS 2 | Humble(/opt/ros/humble) |
| Python | 3.8.10 |
| MuJoCo | 3.1.6(OSMesa 离屏渲染) |
| PyTorch | 2.4.1+cpu |
| NumPy | 1.24.4 |
依赖安装:
pip3 install -i https://mirrors.aliyun.com/pypi/simple/ -r requirements.txt
pip3 install torch==2.4.1+cpu torchvision==0.19.1+cpu \
  -i https://mirrors.aliyun.com/pypi/simple/ \
  --extra-index-url https://download.pytorch.org/whl/cpu
sudo apt install libosmesa6
动力学模型
水下动力学在代码层施加(不依赖 MuJoCo 流体扩展),每步向 qfrc_applied 叠加:
- 浮力补偿:$F_z = m \cdot g$(近似中性浮力)
- 黏性阻尼:$F_{lin} = -c_{lin} \cdot v$,$F_{ang} = -c_{ang} \cdot \omega$
- 姿态自稳:横滚/俯仰误差比例力矩
- 洋流扰动:$F_x = a_x \sin(\omega_x t),\; F_y = a_y \sin(\omega_y t)$
- 速度闭环推力:$F = K_p (v_{cmd} - v_{actual})$,限幅
话题
| 话题 | 类型 | 方向 | 频率 |
|---|---|---|---|
/rov_teleop/cmd_vel |
geometry_msgs/Twist |
输入(键盘/巡航节点) | — |
/rov_teleop/odom |
nav_msgs/Odometry |
位姿+速度 | 50 Hz |
/rov_teleop/image_raw |
sensor_msgs/Image (rgb8, 160×120) |
前视相机 | 10 Hz |
/rov_teleop/status |
std_msgs/String |
状态文本 | 0.5 Hz |
神经网络
架构:MLP(6 → 64 → 32 → 2),Tanh 激活
输入: [ex, ey, eyaw, vx, vy, wz]   # 位置/航向误差 + 当前速度
输出: [vx_world, vy_world]          # 世界系期望速度
损失: MSE(行为克隆回归专家输出)
训练流程:
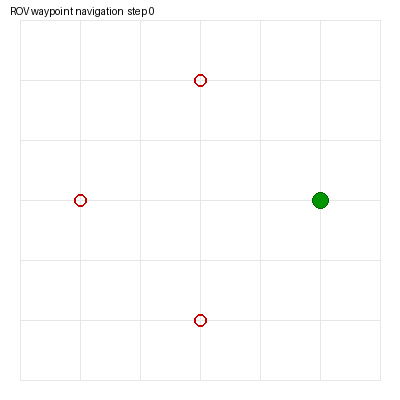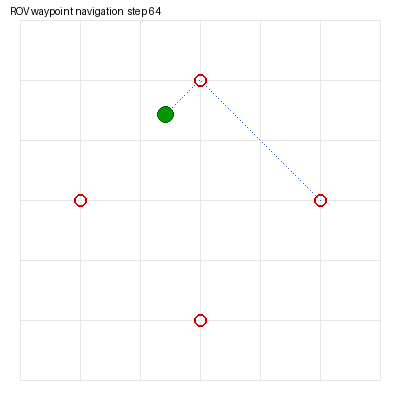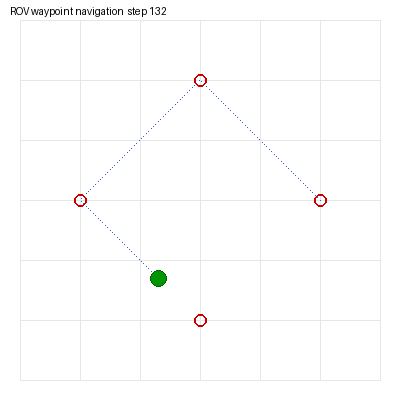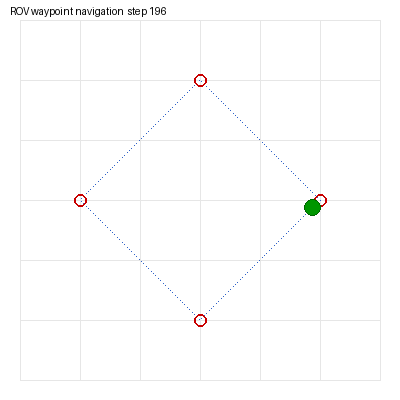
1. collect:脚本专家(比例控制器)绕 4 个航点跑圈,采集 4000 组 (特征, 专家指令)
2. train:Adam 优化器,200 epoch,CPU 上 <1 分钟收敛
3. test:闭环评估,统计 MAE 与航点到达率
实测结果:专家 4/4 航点到达,MLP 2/4,MAE 1.60m / 1.67m
运行步骤
# 编译
colcon build --symlink-install --packages-select mjc_rov_current_teleop
source install/setup.bash

# 全链路(采集→训练→评估)
bash main.sh

# 或分步
python3 main.py collect
python3 main.py train
python3 main.py test

# ROS 实时仿真
ros2 launch mjc_rov_current_teleop main.launch.py
# 另开终端
ros2 run mjc_rov_current_teleop keyboard_node
ros2 run mjc_rov_current_teleop cruise_node
性能评价
| 控制器 | MAE 位置误差 | 航点到达 |
|---|---|---|
| 脚本专家(P 控制器) | 1.60 m | 4/4 |
| MLP(行为克隆) | 1.67 m | 2/4 |
MLP 在洋流扰动下接近专家性能,证明神经网络学会了基本的航点跟踪行为;与专家的差距反映了 BC 方法在动态扰动下的泛化局限。
文件清单
mjc_rov_current_teleop/
├── package.xml / setup.py / setup.cfg
├── requirements.txt / README.md
├── main.py / main.sh
├── mjc_rov_current_teleop/
│   ├── __init__.py
│   ├── common.py          # 水下动力学 + 路径解析
│   ├── cruise_net.py      # MLP 定义/采集/训练/评估
│   ├── sim_node.py        # ROS MuJoCo 仿真节点
│   ├── keyboard_node.py   # 键盘遥操
│   └── cruise_node.py     # ROS MLP 巡航节点
├── launch/main.launch.py
├── models/rov_pond.xml    # 自包含 MJCF(基本几何体)
├── config/rov_current_params.yaml
└── resource/mjc_rov_current_teleop