高精度定位与重定位(AMCL 式粒子滤波)· TurtleBot3
地面载具方向③:机器人知道环境地图、但不知道自己在哪(初始位姿未知)时, 用激光雷达 + 粒子滤波做全局定位/重定位,并持续修正里程计累积漂移。 仿真平台:Gazebo / TurtleBot3(渲染版)+ 2D 轻量版(本仓库可直接跑、出效果动图)。
与仓库已有模块的区别
本模块不做控制算法,而是解决机器人定位中的"我在哪"问题:
turtlebot3_lidar_avoid、turtlebot3_auto_nav假定机器人已知自身位姿去做避障/导航;- 本模块反向处理——初始位姿未知,仅靠地图 + 激光 + 里程计把位置找出来, 并持续抑制里程计漂移,为后续导航提供可靠 /amcl_pose。
1. 解决什么问题
里程计(航位推算)会随时间累积误差——轮子打滑、航向漂移,走得越远越不知道自己在哪。 重定位任务假设手里有环境地图但没有初始位姿。本模块用 AMCL 风格粒子滤波:
- 在地图上均匀撒 N 个粒子(每个粒子 = 候选位姿 (x, y, θ)),代表"可能在这里";
- 每步按里程计增量推进所有粒子(运动模型,含噪声);
- 用激光扫描与地图的匹配程度给粒子打分(likelihood field 权重):观测应落在障碍边缘;
- 低方差重采样:高分粒子复制、低分粒子淘汰;
- 粒子逐渐聚拢到真实位姿 —— 重定位完成,输出高精度位姿。
对比基准:同环境跑一条纯里程计航位推算轨迹,展示没有地图修正时的累积漂移。
2. 文件结构
| 文件 | 说明 |
|---|---|
reloc_core.py |
共享核心:栅格地图+距离场、激光 raycast、likelihood field 权重、低方差重采样粒子滤波(只依赖 numpy) |
main.py |
入口:2D 轻量重定位仿真,可直接运行并生成效果动图(真实跑出,算法核心与渲染版共用) |
package.xml / setup.py / setup.cfg |
ament_python 包配置:colcon build 后可 ros2 run turtlebot3_relocalization turtlebot3_amcl |
turtlebot3_amcl.py |
Gazebo/TurtleBot3 渲染版:ROS2 节点,订阅 /map /odom /scan,输出 /amcl_pose 与粒子云 |
README.md / requirements.txt |
说明与依赖 |
3. 运行
3.1 2D 轻量版(可直接运行、出动图)
pip install -r requirements.txt
python3 main.py                     # 默认 240 帧 @30fps
python3 main.py --frames 300 --fps 20
运行后 stdout 第一行为 GIF 绝对路径,随后打印末帧验收指标
state / err_amcl / err_odom / particle_spread / neff,便于复现者与 CI 核对。
3.2 Gazebo/TurtleBot3 渲染版(需本机 ROS2 + Gazebo)
# 1) 启动 TurtleBot3 世界 + 地图服务器(发布 /map)
# 2) 让机器人移动(发布 /scan /odom)
python3 turtlebot3_amcl.py
# 3) RViz 查看 /amcl_pose(PoseWithCovariance)与 /particle_cloud(PoseArray)收敛
沙箱限制声明
本仓库沙箱无 GPU / CARLA / ROS / Gazebo,渲染版无法在沙箱实跑。 上文动图由共用同一算法核心的 2D 轻量版真实运行产出;Gazebo 渲染效果请在本机验证。
4. 结果
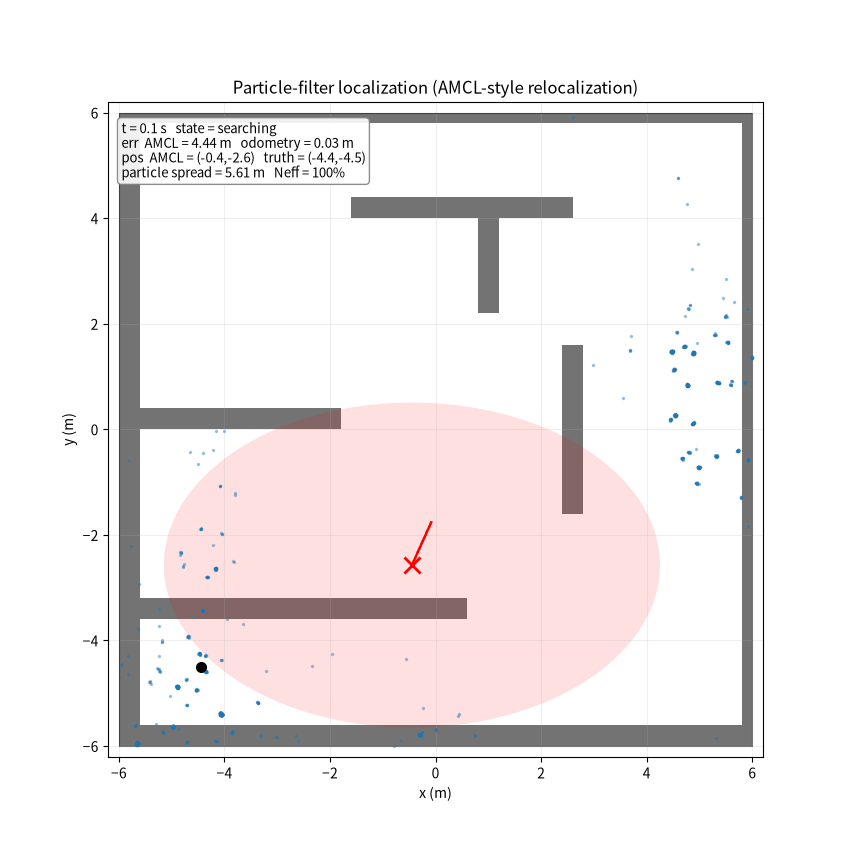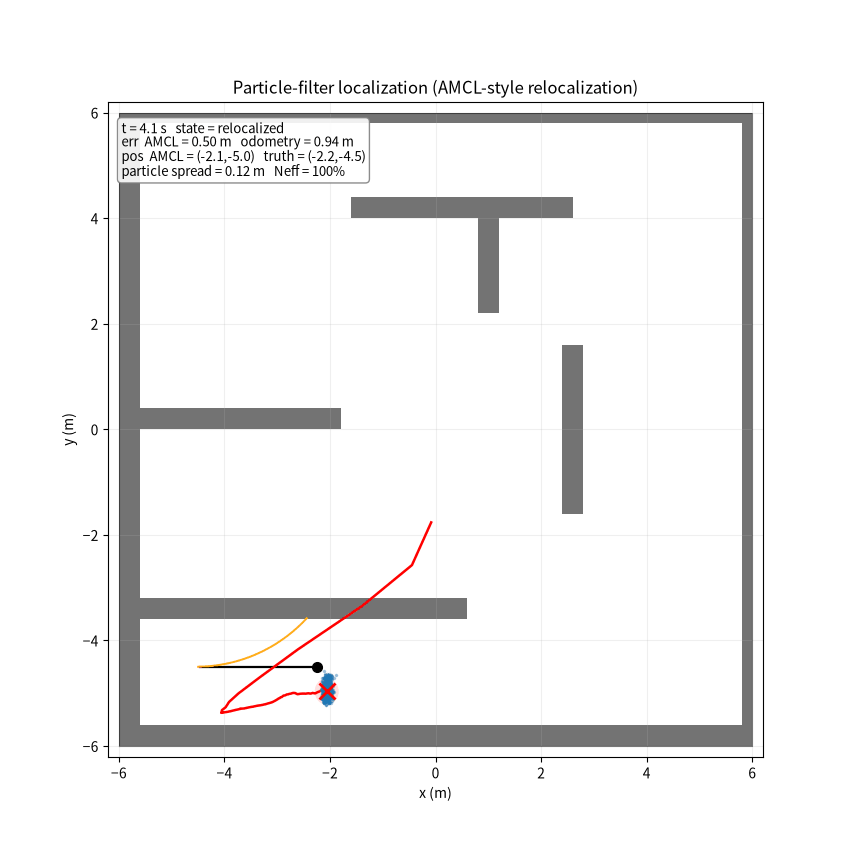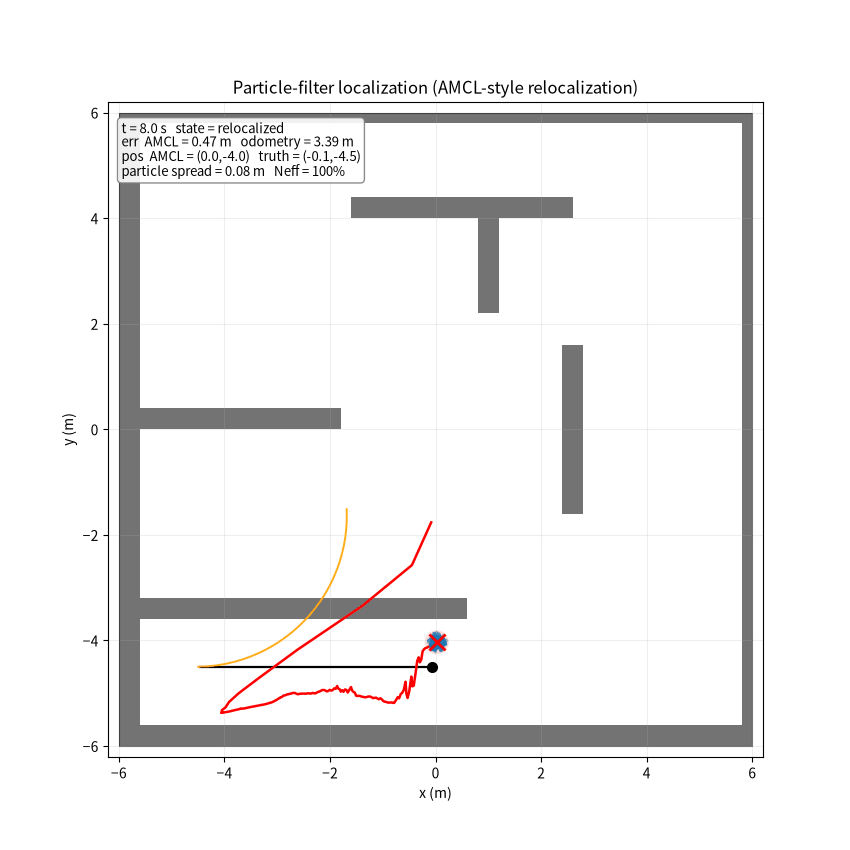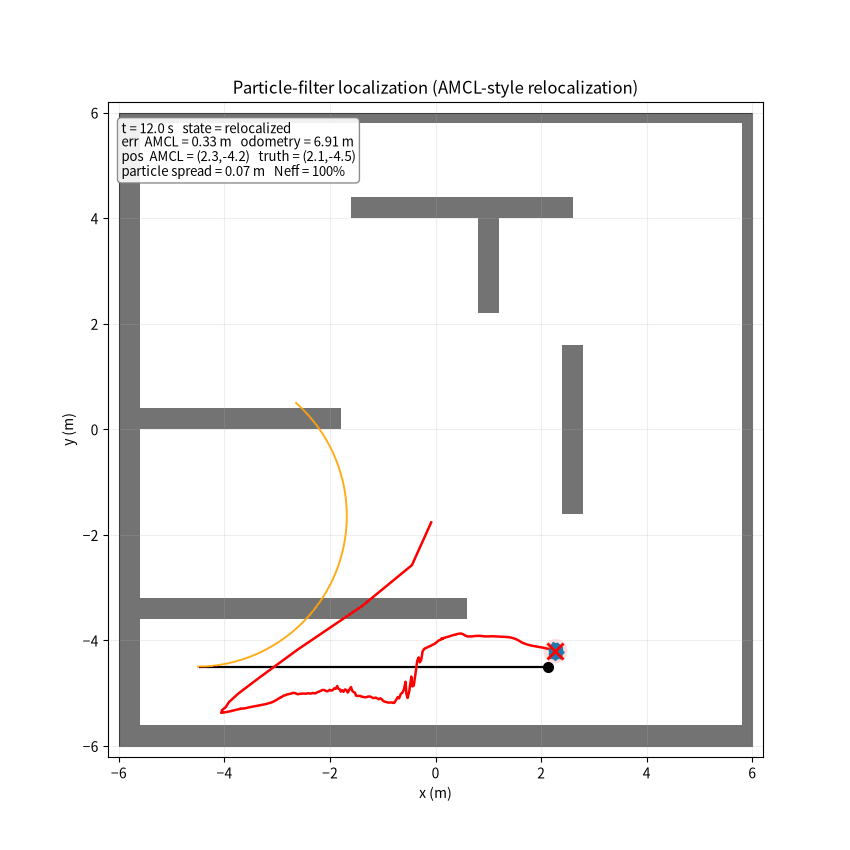
12m×12m 带内墙/孤岛环境中,蛇形真值轨迹 + 全图撒粒子重定位,粒子滤波估计与纯里程计对比:
| 指标 | 粒子滤波(AMCL 式) | 纯里程计航位推算 |
|---|---|---|
| 稳态定位误差 | 0.20 ~ 0.33 m | 6.9 ~ 9.1 m(持续漂移) |
| 定位提升 | 约 97 ~ 98% | — |
| 收敛行为 | 前 ~2 s 内从全图分散聚拢(spread 5 m → 0.1 m) | 无地图修正,误差单调累积 |
动图展示:初始粒子全图分散(state=searching)→ 随移动与扫描收敛(relocalized)→ 粒子滤波估计贴合真值,而纯里程计轨迹持续漂移远离真值。
5. 合规说明
本项目为课程/学习用途的仿真代码,不含真实道路行驶与真车控制,遵循开源许可。