无人机动态电子围栏预测预警与规避方向
本项目面向施工区、临时活动区和移动风险区域等“会移动的禁飞圆柱体”。模块根据无人机和围栏当前速度,在短时域内预测最近接近距离,提前输出 CLEAR / WARNING / CRITICAL / BREACH,并给出限制围栏的编号、最近接近时间和二维规避方向。
与仓库已有空域模块的区别:
no_fly_zone_check主要检查给定点是否位于禁飞区;multi_uav_airspace_monitor面向多架无人机的静态多边形围栏和机间冲突;- 本模块只处理单架无人机与移动圆形临时围栏的相对运动预测,可直接生成提前预警。
1. 预测方法
在预测时域 内假设无人机和围栏保持当前速度。相对位置为
最近接近时刻为:
预测净空为:
其含义是无人机到围栏边界的距离。默认判定:
| 状态 | 条件 | 建议 |
|---|---|---|
CLEAR |
c > 5 m |
继续 |
WARNING |
1.5 m < c ≤ 5 m |
准备规避 |
CRITICAL |
0 m ≤ c ≤ 1.5 m |
立即转向 |
BREACH |
当前已进入围栏 | 立即退出 |
存在多个围栏时,按最严重状态和最小净空选取限制围栏。规避方向由预测最近点处“无人机位置减围栏中心”的径向向量归一化得到。
2. ROS 2 接口
| 话题 | 类型 | 方向 | 说明 |
|---|---|---|---|
/uav_geofence/scene |
std_msgs/String |
输入 | 无人机位置、速度和活动围栏 JSON |
/uav_geofence/assessment |
std_msgs/String |
输出 | 每个围栏的净空、最近时刻和规避向量 |
/uav_geofence/advice |
std_msgs/String |
输出 | 限制围栏、状态和建议 |
模块只提供预警和单位规避方向,不直接发送速度或航向指令。
3. 构建与运行
source /opt/ros/humble/setup.bash
colcon build --symlink-install --packages-select uav_dynamic_geofence_guard
source install/setup.bash
ros2 launch uav_dynamic_geofence_guard main.launch.py duration:=18
查看:
ros2 topic list | grep uav_geofence
ros2 topic echo /uav_geofence/assessment
ros2 topic echo /uav_geofence/advice
评估 CSV 默认写入 /tmp/uav_dynamic_geofence_runtime.csv。
4. Humble 虚拟机实测
2026-11-10 在 Ubuntu 22.04.5 / ROS 2 Humble 的 VMware 虚拟机中执行:
Starting >>> uav_dynamic_geofence_guard
Finished <<< uav_dynamic_geofence_guard [0.64s]
Summary: 1 package finished [0.80s]
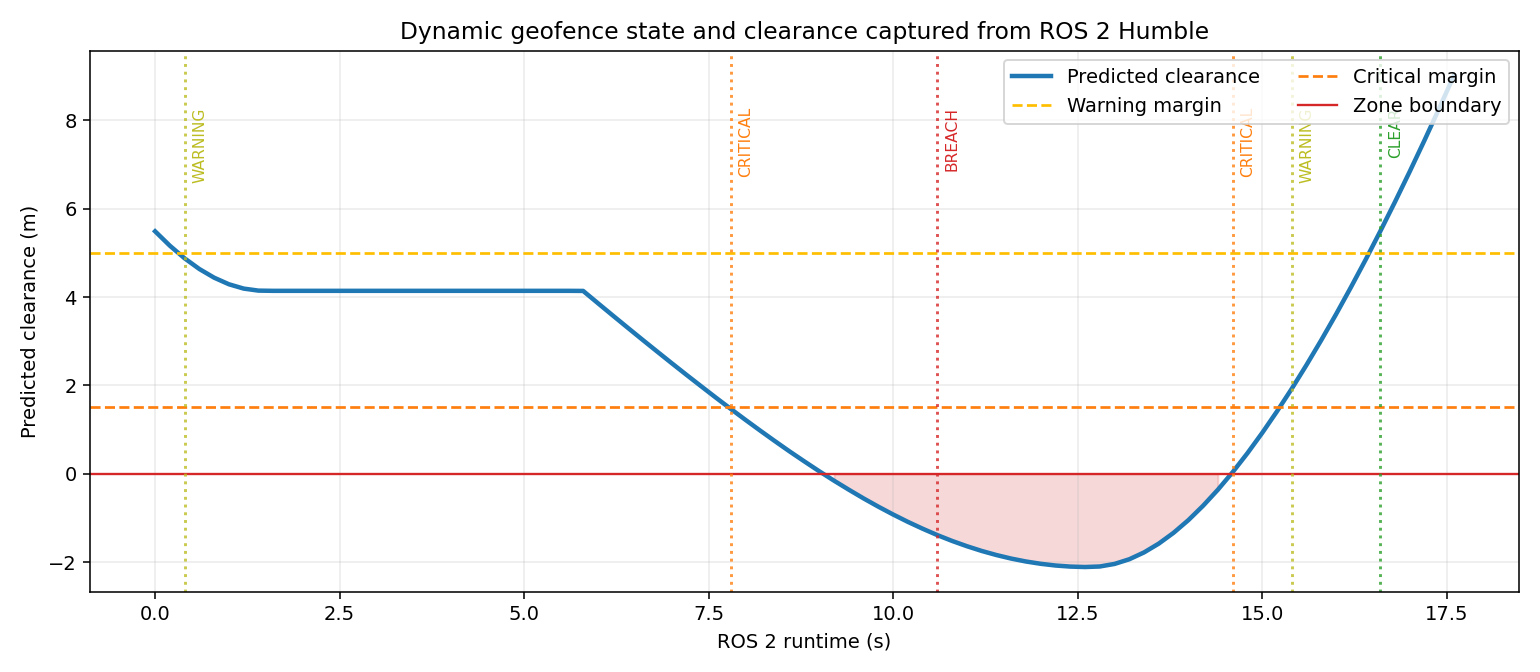
VM 内 9 项 unittest 全部通过。ros2 launch 实际启动动态围栏仿真器和预警节点,连续运行 18 秒并记录 90 条有效评估。
实际状态变化:
CLEAR → WARNING → CRITICAL → BREACH → CRITICAL → WARNING → CLEAR
实际状态首次进入 BREACH 时预测净空约 -1.39 m,之后继续下探,整轮记录的最低值约 -2.11 m(见 CSV 和曲线);随后围栏轨迹弯回并逐渐远离,系统恢复到 CLEAR。
5. 限制
- 围栏被简化为二维移动圆形,尚未支持三维、多边形或按高度变化的动态空域。
- 预测假设短时间内速度恒定,急转弯、加减速和通信延迟会影响最近接近距离。
- 风险区域与轨迹由确定性仿真生成,不是真实航管数据。
- 规避向量只表示初始方向,后续仍需接入局部轨迹规划、速度约束和飞控安全边界。
- 不能替代适航认证的电子围栏设备。
6. 大模型使用声明
使用 OpenAI Codex 辅助完成代码、测试、文档和运行图生成;作者已逐项复核代码、参数和结果,并对提交内容、数据真实性和后续维护负责。