四旋翼吊挂负载防摆控制
1 任务与动机
四旋翼在下方用绳缆吊挂负载做点到点搬运时,负载是一个欠阻尼摆。机体为了跟踪位置指令不断加速、减速, 等于持续给摆“注入”能量,结果是指令结束后负载仍在摆动,末端定位精度下降,严重时摆角会撞到绳缆限位。 本模块在 MuJoCo 里搭建“四旋翼 + 绳缆 + 球形负载”的台架,比较三种控制律:
pd:纯位置 PD(不含积分项),不感知负载摆动(基线);zv:位置环 + ZV 输入整形,把位置阶跃拆成相隔半个摆动周期的两段;swing:位置环 + 负载摆角/摆速反馈。
位置环刻意不加积分项:吊挂摆的等效干扰是持续低频耦合,积分项会在摆的周期附近累积相位滞后, 容易把基线推向极限环;代价是基线存在厘米级稳态误差(见结果表的位置 RMS 一列)。
模块目录:src/air/uav_slung_load,与 air/uav_mujoco_sim 共用机体尺寸、混控系数与坐标约定。
2 模型
| 项目 | 取值 |
|---|---|
| 机体质量 | 0.85 kg(4 个旋翼各 0.025 kg) |
桨臂 a / 反扭矩系数 k_m |
0.106 m / 0.005 |
| 单桨推力范围 | 0~6 N |
| 绳缆长度 | 0.5 m(一个刚性连杆 + 两个同点正交铰,等效球摆) |
| 摆的自然周期 | 2π√(L/g) ≈ 1.42 s(模型质量矩阵 + 重力刚度反算 1.416 s,误差 0.2%) |
| 负载 | 球形,半径 0.06 m,默认 0.3 kg(可改为 0.1/0.5 kg) |
| 关节 / 自由度 / 执行器 | 3(freejoint + 2 摆铰)/ 8 / 4 |
| 物理步长 / 控制周期 | 0.0025 s / 0.01 s(100 Hz) |
MuJoCo 没有原生绳索,绳缆用“一个刚性连杆 + 两个同点正交铰”等效球摆,摆长固定、不能折叠。 摆铰限位 ±1.2 rad,用来模拟绳缆不会无限翻转。
负载质量在运行时通过 model.body_mass 修改,并同步按实心球 0.4·m·r² 重算转动惯量,
改完调用 mujoco.mj_setConst 刷新子树质量等派生量,否则与编译期缓存不一致。
3 控制
三种控制律共用同一个外环:
- 位置环给出期望加速度
a_d = kp_p (p* - p) - kd_p v,水平分量限制在 25° 倾角对应的加速度内; - 由
a_d + g ẑ反算期望滚转/俯仰,姿态环用 PD 跟踪; - 总推力
T = m (a_z + g) / (cosφ cosθ),再按混控分配给四个桨;偏航力矩单独用外力矩施加。
差别只在第 1 步:
pd直接使用上式;zv把参考信号整形:p*_shaped(t) = 0.5 [p*(t) + p*(t - T/2)],T = 1.42 s;swing在期望加速度上叠加k_s (p_load - p) + k_d (v_load - v),即“朝负载的水平投影加速”, 相当于给摆加了一个主动阻尼。
参数:kp_p = 0.5、kd_p = 1.4、姿态环 kp = 25、kd = 7、k_s = 2.6、k_d = 2.2。
位置环刻意取较低带宽,否则基线 PD 与摆的耦合会把系统推到极限环,对比就失去意义。
4 实验设置
- 前 1 s 在起点悬停,第 1 s 给
+x方向 2 m 的阶跃; - 每段 12 s,负载质量 0.1 / 0.3 / 0.5 kg;
- 指标:摆角 RMS、摆角峰值、残余摆角(最后 2 s 的 RMS)、稳态位置误差、末端误差、 进入 ±5 cm 的调节时间、最大推力;
- 阵风场景:第 8 s 在负载上施加 1.5 N × 0.1 s 的横向冲量(约 0.15 N·s)。
5 结果
下面是 0.1 kg 负载、+x 方向 3.5 m 平移的动态过程(镜头跟随机体)。对比动图上下两格为同一时刻:
上格是 PD 基线,下格是摆角反馈。
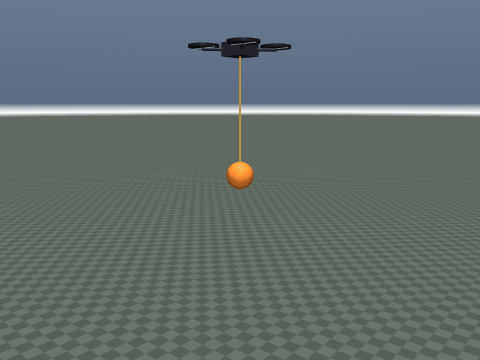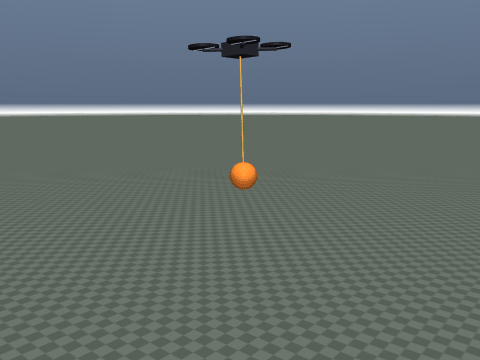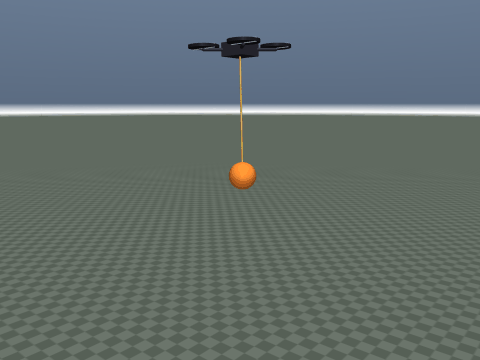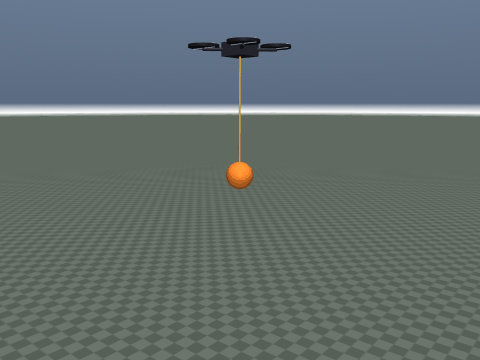
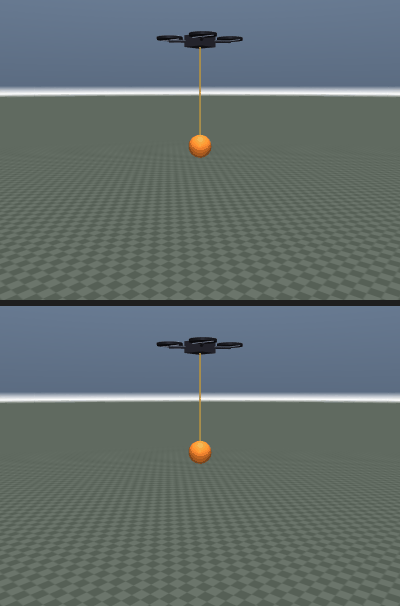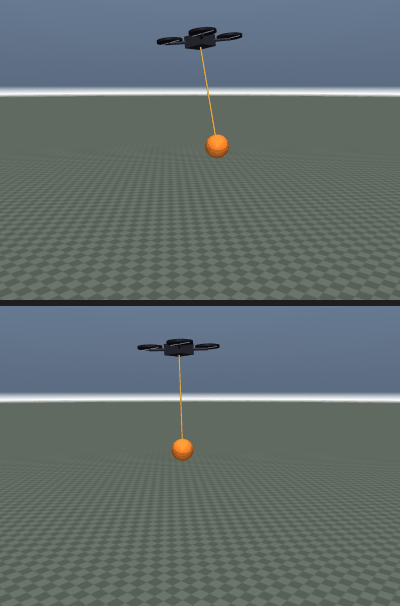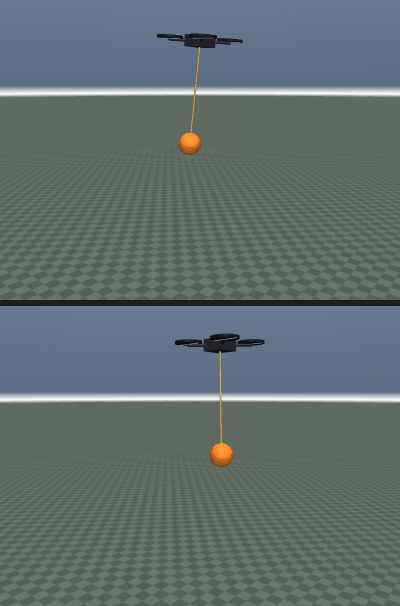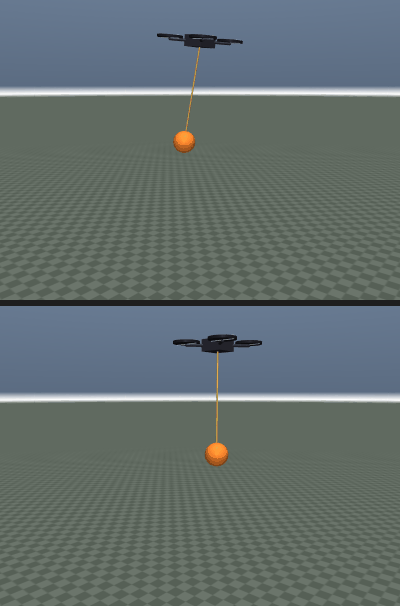
2 m 阶跃(角度单位:度):
| 负载 | 控制 | 摆角 RMS | 摆角峰值 | 残余摆角 | 位置 RMS | 末端误差 | 调节时间 |
|---|---|---|---|---|---|---|---|
| 0.1 kg | pd | 6.23 | 10.13 | 6.99 | 0.052 m | 0.026 m | 10.90 s |
| 0.1 kg | zv | 2.64 | 4.64 | 2.81 | 0.032 m | 0.041 m | 9.27 s |
| 0.1 kg | swing | 1.75 | 6.58 | 0.09 | 0.013 m | 0.007 m | 7.54 s |
| 0.3 kg | pd | 3.04 | 7.69 | 0.99 | 0.024 m | 0.005 m | 7.98 s |
| 0.3 kg | zv | 1.79 | 4.44 | 0.50 | 0.024 m | 0.006 m | 8.37 s |
| 0.3 kg | swing | 1.59 | 6.28 | 0.03 | 0.013 m | 0.007 m | 7.54 s |
| 0.5 kg | pd | 2.64 | 7.12 | 0.64 | 0.018 m | 0.009 m | 8.41 s |
| 0.5 kg | zv | 1.73 | 4.29 | 0.41 | 0.021 m | 0.017 m | 8.70 s |
| 0.5 kg | swing | 1.55 | 5.81 | 0.03 | 0.013 m | 0.007 m | 7.54 s |
阵风扰动后的残余摆角:
| 负载 | pd | zv | swing |
|---|---|---|---|
| 0.1 kg | 29.67 | 25.84 | 9.39 |
| 0.3 kg | 4.90 | 5.73 | 0.42 |
| 0.5 kg | 3.08 | 3.33 | 0.38 |
结论:
- 摆角反馈把残余摆角降低 95%~99%,调节时间缩短 5%~31%,且对阵风这类“计划外”扰动同样有效;
注意
swing三档之间(0.1/0.3/0.5 kg)的调节时间与稳态位置 RMS 几乎不变(7.54 s 附近、 0.013 m),说明防摆控制对负载质量不敏感;但相对 PD 它在 0.1 kg 时把位置 RMS 从 0.052 m 降到 0.013 m,位置精度同样受益; - ZV 输入整形降低残余摆角 35%~60%,但开环整形对未建模扰动没有抑制作用(0.3 kg 阵风下甚至 略差于 PD);且 0.3/0.5 kg 时 ZV 的调节时间反而比 PD 长(8.37 对比 7.98、8.70 对比 8.41), 提升只体现在残余摆角;
- 负载越轻,基线 PD 的残余摆动越大(0.1 kg:6.99°),因为负载对机体的反作用小、摆动更自由;
- 摆角峰值在 0.3/0.5 kg 时约降 18%,峰值主要由阶跃幅度决定,反馈项的主要贡献是“更快收敛”。
原始数据:src/air/uav_slung_load/results/eval_20261107_184238.csv。
6 复现
运行环境:Python 3.8+、MuJoCo >= 3.2, < 4(pip 安装,无对应 rosdep 键)、NumPy >= 1.20。
命令都假设当前目录是 src/air/uav_slung_load:
cd src/air/uav_slung_load
pip3 install -r requirements.txt
python3 test/test_offline.py -v                     # 7 项离线断言
python3 scripts/evaluate.py                         # 复现上表
python3 scripts/evaluate.py --with-gust             # 复现阵风表
python3 scripts/main.py --mode demo --controller swing --no-viewer
python3 scripts/make_gif.py                         # 重新生成上面两张动图(默认 0.1 kg)
test_offline.py 共 7 项断言:模型结构(3 关节 / 8 自由度 / 4 执行器)、改负载质量后子树质量与
负载球惯量同步刷新(实心球 0.4·m·r²)、由质量矩阵与重力刚度反算的摆周期与
SWING_PERIOD 相差 < 3%、三种控制律有界且推力不超限、摆角反馈的 RMS 与残余摆角小于 PD 且残余 < 0.5°、
ZV 残余小于 PD、两次运行结果一致。
7 局限
- 绳缆是刚性连杆近似,不能折叠、没有松弛,摆长不可变;
- 无风场/地面效应,阵风用短时冲量近似;
- 目标点在世界系给定,未接入视觉或激光;
- 只对比了经典控制,未做 MPC / 强化学习。