water 功能包:水下 ROV 声呐图像 CNN 目标识别
概述
water 是 ROS2 Python 功能包,用 Gazebo 搭建水下场景,通过相机采集图像,用 3 层卷积网络对图像做 3 类目标分类(rock / pipe / sand),并把带标注的结果图发布到 RViz 或 rqt_image_view。
说明:当前 Gazebo 世界中使用的是普通 RGB 相机(
libgazebo_ros_camera.so)模拟声呐成像,不是真实侧扫声呐传感器。若用于论文实验,应改为真实声呐数据集离线推理,或在文中如实说明"以相机图像代理声呐图像验证流程"。
目录结构
src/water
├── water/
│   ├── __init__.py
│   ├── sonar_model.py        # 网络定义(训练/推理共用)
│   ├── sonar_infer_node.py   # 推理节点
│   ├── train_sonar.py        # 训练脚本(ImageFolder 数据集)
│   └── capture_dataset.py    # 数据采集脚本(Gazebo 图像按类别存盘)
├── launch/
│   └── rov.launch.py
├── worlds/
│   └── underwater.world
├── weights/                  # 训练输出目录(*_weights.pth + classes.json,存在才安装)
├── resource/
│   └── water
├── package.xml
├── setup.cfg
└── setup.py
环境依赖
- ROS2(Humble 及以上)+ Gazebo classic
sudo apt install ros-$ROS_DISTRO-gazebo-ros-pkgs ros-$ROS_DISTRO-cv-bridge python3-opencv(注意:是 Ubuntu 侧的 ROS2 环境,不是 Windows PowerShell)- pip 依赖:
pip install torch torchvision --index-url https://download.pytorch.org/whl/cpu
pip install opencv-python -i https://pypi.tuna.tsinghua.edu.cn/simple
编译
colcon build --packages-select water
source install/setup.bash
数据集与权重说明
本仓库不包含 .pth 权重,也不包含数据集图像:
- 权重是训练产物(数 MB 二进制),每次训练都会变化,按仓库约定不入库;
setup.py用glob('weights/*.pth')做「存在才安装」,因此没有权重时colcon build依然能通过; - 图像样本属于实验数据,体积大且与采集环境强相关,同样不入库;
- 所以「数据集 → 训练出权重 → 启动节点」是必要链路。节点在权重缺失时会直接报错退出, 不会用随机权重输出假结果(这是刻意设计)。
数据集从哪来
三种方式任选,最终都整理成 ImageFolder 结构(dataset/<类别>/*.png):
- Gazebo 采集(推荐,随包提供脚本):启动仿真后按类别存图,每个类别换几组 ROV 位姿/光照多采几轮:
ros2 launch water rov.launch.py
# 另开终端,分别采集三类样本
ros2 run water capture_dataset --out dataset/rock --interval 0.5 --max 120
ros2 run water capture_dataset --out dataset/pipe --interval 0.5 --max 120
ros2 run water capture_dataset --out dataset/sand --interval 0.5 --max 120
- 录包后离线抽帧:
ros2 bag record -o sonar_run /sonar/camera/image_raw, 录完再把帧导出成图片,按类别分目录。 - 公开声呐数据集:找水下前视声呐(FLS)分类数据集,下载后按类别重排到
dataset/<类别>/,注意统一成三通道 RGB。
当前 Gazebo 用普通 RGB 相机代理声呐成像,纹理与真实声呐不同;若改用公开真实声呐数据, 请在文档/论文中如实写明数据来源。
训练(必须先有数据集)
数据集按类别子文件夹组织:
dataset/
├── rock/*.jpg
├── pipe/*.jpg
└── sand/*.jpg
cd ~/ros2_ws
ros2 run water train_sonar --data /path/to/dataset --epochs 20 \
    --out src/water/weights/sonar_cnn_weights.pth
colcon build --packages-select water     # 重新编译,把 weights/*.pth 与 classes.json 装进 share/water/weights
source install/setup.bash
类别顺序(重要)
ImageFolder 按文件夹名字母序编号,rock/pipe/sand 三目录实际得到
{'pipe': 0, 'rock': 1, 'sand': 2},并不是 rock/pipe/sand。
为避免这类静默错标,训练结束会自动把类别顺序写入权重同目录的 classes.json:
["pipe", "rock", "sand"]
推理节点默认读取权重同目录的 classes.json 并打印 从 ... 读取类别顺序;只有该文件
缺失时才回退到 classes 参数(并打印警告)。因此不要手工调整 classes 参数,
除非你确认与训练时的字母序一致。
运行
启动前确认权重已装进安装空间,否则节点会直接报错退出:
ls install/water/share/water/weights          # 应看到 sonar_cnn_weights.pth 与 classes.json
ros2 launch water rov.launch.py
确认数据链路:
ros2 topic hz /sonar/camera/image_raw     # 应为 15 Hz 左右
ros2 topic echo /sonar/result --once      # 带标注的结果图
rqt_image_view                            # 选 /sonar/result 查看
常用参数覆盖(classes 一般不用改,见上一节):
ros2 run water sonar_infer_node --ros-args \
  -p weight_file:=/absolute/path/sonar_cnn_weights.pth \
  -p image_topic:=/sonar/camera/image_raw \
  -p infer_period:=0.5 \
  -p device:=cuda
效果图
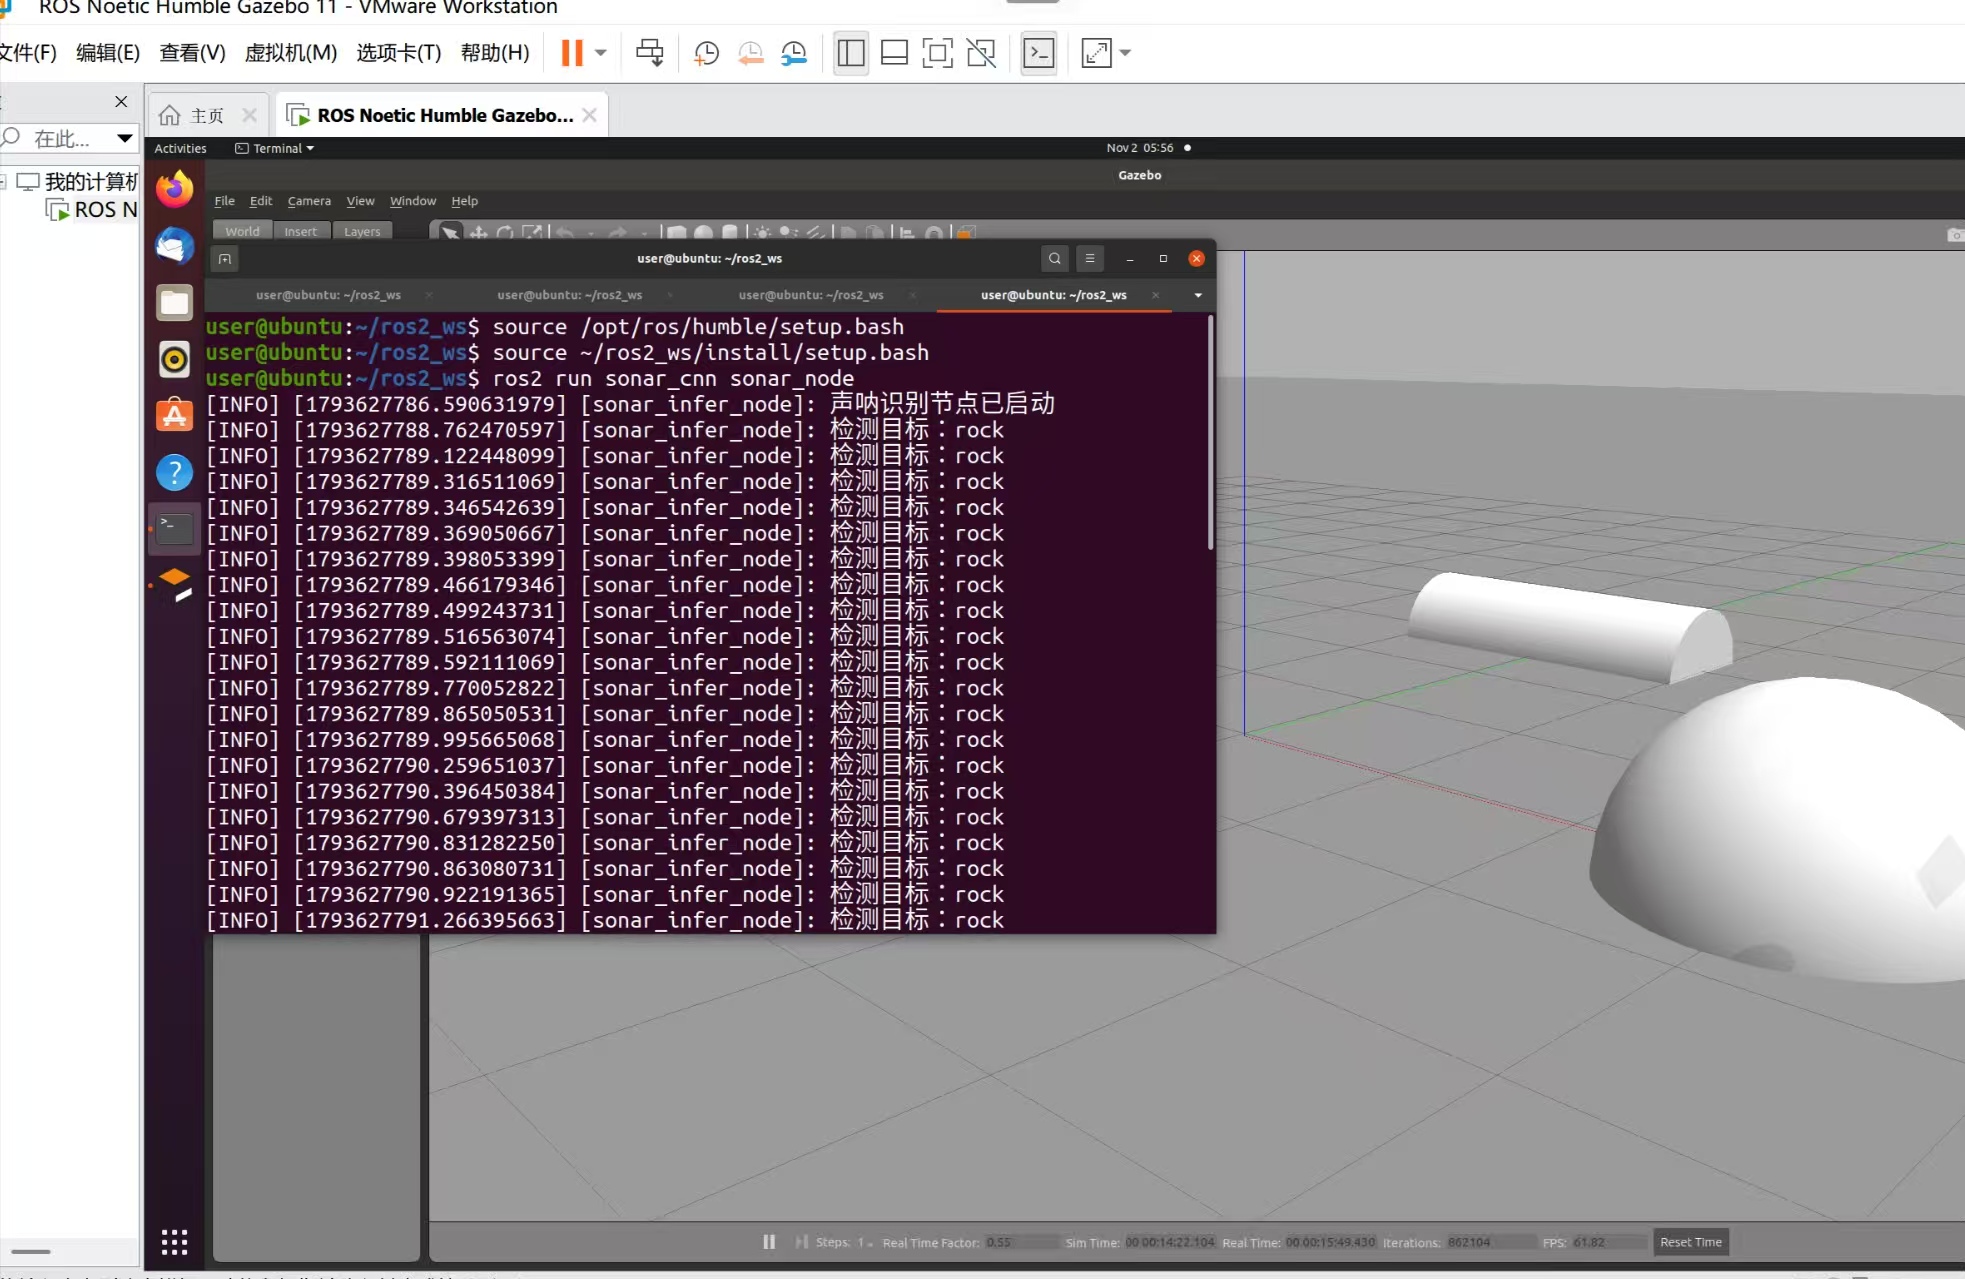
常见问题
| 现象 | 原因 | 处理 |
|---|---|---|
| Gazebo 打开后世界为空 / 报 world 解析错误 | world 文件未安装或 SDF 语法错误 | 确认 install/water/share/water/worlds/underwater.world 存在;gz sdf -k src/water/worlds/underwater.world 自检 |
节点一直无输出、ros2 topic hz 无数据 |
订阅话题与实际话题不一致 | 用 ros2 topic list \| grep sonar 确认真实话题名,再改 -p image_topic:= |
| 启动即报"未找到权重文件" | 未训练、未重新 colcon build,或权重路径不对 | 按「数据集与权重说明」采集数据并训练,权重放到 src/water/weights/ 后重新 colcon build;或用 -p weight_file:=<绝对路径> 指定 |
| 类别标签总是固定错位(rock/pipe 互换) | 训练与推理的类别顺序不一致 | 确认权重同目录有 classes.json;没有就重跑训练生成,不要手填 classes |
| 图像全黑 | 相机贴住海床或场景过暗 | 已通过 <static>true</static> 固定 ROV;可调高 rov 的 pose z 值 |