侧扫声呐图像仿真与 CNN 海底目标分类
包名:
mjc_rov_sonar_cnn仿真环境:MuJoCo 3.1.x + ROS 2 Humble(Ubuntu 20.04.6,Python 3.8.10) 神经网络:三层卷积 CNN,三分类(礁石 / 管道 / 残骸)
1. 概述与目标
本模块在 MuJoCo 水池场景中模拟 ROV 搭载侧扫声呐,合成声呐回波灰度图像,并用一个轻量 CNN 完成海底目标物三分类。与已有"声呐 SLAM 建图"不同,这里关注的是声呐图像理解:从声呐回波纹理判断下方是礁石、管道还是残骸,为后续水下巡检提供感知层输出。
核心任务: 1. 用 MuJoCo 场景几何生成合成声呐图像(64×64 mono8); 2. 训练小型 CNN(3 层 Conv + 2 层 FC)做三分类; 3. ROS 节点实时订阅声呐图,发布分类结果。
1.1 运行环境
| 项目 | 版本 |
|---|---|
| 操作系统 | Ubuntu 20.04.6 LTS(VMware 虚拟机,无 GPU) |
| ROS 2 | Humble(/opt/ros/humble) |
| Python | 3.8.10 |
| MuJoCo | 3.1.x(OSMesa 离屏渲染) |
| PyTorch | 2.4.1+cpu |
| NumPy | 1.24.4 |
依赖安装:
pip3 install -i https://mirrors.aliyun.com/pypi/simple/ -r requirements.txt
pip3 install torch==2.4.1+cpu torchvision==0.19.1+cpu \
  -i https://mirrors.aliyun.com/pypi/simple/ \
  --extra-index-url https://download.pytorch.org/whl/cpu
sudo apt install libosmesa6
2. 物理仿真
2.1 场景模型(models/rov_sonar_pool.xml)
- 水池:10m×10m,带 checkerboard 池底;
- 三类目标物分布在池底:
- 礁石:3 个圆柱堆(灰褐色,弥散回波);
- 管道:2 个横放长圆柱(黄褐色,细长强回波);
- 残骸:2 个 box 碎块(深灰色,弱碎回波);
- ROV:0.25m×0.15m×0.08m 浮筒,自由漂浮在水柱中层。
2.2 声呐图像合成
真实侧扫声呐回波强度随目标物材质、距离、掠射角变化。本模块用高斯亮斑近似:
I(x,y) = Σ_i intensity_i · exp(-((x-px_i)² + (y-py_i)²) / (2σ_i²))
+ 高斯噪声 σ=0.05
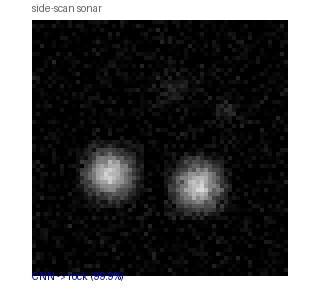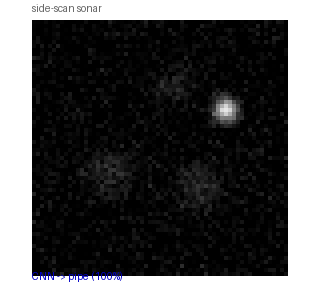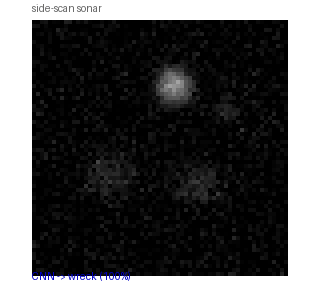
- 礁石:σ=4,中等弥散;
- 管道:σ=2,细长强斑;
- 残骸:σ=3,弱碎斑。
3. 神经网络
3.1 CNN 结构
Input (1×64×64)
├─ Conv2d(1→16, 3×3) + ReLU + MaxPool(2)   → 16×32×32
├─ Conv2d(16→32, 3×3) + ReLU + MaxPool(2)   → 32×16×16
├─ Conv2d(32→64, 3×3) + ReLU + MaxPool(2)   → 64×8×8
├─ Linear(4096→128) + ReLU
└─ Linear(128→3)
参数量约 548k(主要来自 Linear(4096→128) 的 524,416 个参数),CPU 上 30 个 epoch 约 5 秒收敛。
3.2 数据集
SyntheticSonarDataset 生成 600 张合成声呐图:随机 ROV 位置 + 随机 label,按 label 控制哪类目标物亮斑强度高(主目标 0.6~0.9,背景类 0.12~0.15)。
3.3 训练与测试结果
[train] epoch  0/30  loss=0.9125
[train] epoch 10/30  loss=0.0000
[test] 合成测试集准确率: 1.000 (200/200)
三类声呐样例图(CNN 推理 probs 均为 1.0):


4. ROS 接口
| 话题 | 类型 | 频率 | 说明 |
|---|---|---|---|
/rov_sonar/image_raw |
sensor_msgs/Image (mono8, 64×64) | 5 Hz | 合成声呐图 |
/rov_sonar/odom |
nav_msgs/Odometry | 20 Hz | ROV 位姿 |
/rov_sonar/classification |
std_msgs/String | 随图像 | CNN 分类结果 |
5. 运行步骤
# 编译
colcon build --symlink-install --packages-select mjc_rov_sonar_cnn
source install/setup.bash

# 离线训练 + 测试
cd src/water/mjc_rov_sonar_cnn
bash main.sh

# ROS 实时仿真
ros2 launch mjc_rov_sonar_cnn main.launch.py
# 另开终端
ros2 run mjc_rov_sonar_cnn classify_node
6. 文件清单
mjc_rov_sonar_cnn/
├── package.xml / setup.py / setup.cfg
├── main.py / main.sh
├── mjc_rov_sonar_cnn/
│   ├── common.py        # 声呐图像合成
│   ├── cnn_model.py     # CNN 定义 + 训练 + 测试
│   ├── sim_node.py      # MuJoCo + ROS 发布声呐图
│   └── classify_node.py # CNN 推理节点
├── launch/main.launch.py
├── models/rov_sonar_pool.xml
├── config/sonar_params.yaml
└── resource/mjc_rov_sonar_cnn