CARLA + YOLOv8 目标检测感知与车辆减速避障(ROS 2 Humble 封装)
对应课程任务:对地面载具进行物理仿真,通过神经网络感知完成避障决策。本模块面向地面载具(车辆), 在 CARLA 0.9.16 中串起一条完整的 感知 → 决策 → 控制 闭环: 相机看路(CARLA 前视相机)→ 神经网络认车(YOLOv8 官方预训练权重,仅推理)→ 检测框测距(单目针孔模型) → 距离小于安全阈值即刹车(只控油门刹车,不做转向)。
1. 概述与目标
核心任务目标
- 车辆物理仿真:由 CARLA 0.9.16 的 UE4 物理引擎解算车辆纵向动力学,仿真环境由宿主机运行。
- 神经网络感知:
yolov8n.pt官方预训练权重(COCO 80 类),只推理不训练,不包含数据集与训练代码。 - 单目测距:用 YOLO 检测框宽度 + 针孔相机模型估算前方车辆距离,不依赖雷达/深度相机。
- 避障决策:距离小于安全阈值即刹车、安全距离正常前进,只做油门刹车纵向控制,不做转向控制。
- ROS 2 多节点:三个独立节点(相机采集 / YOLO 检测 / 决策控制),支持 RViz 可视化原图与检测框。
与已有模块的区别
| 对比项 | 已有 carla_keyboard_control |
本模块 carla_yolo_avoidance |
|---|---|---|
| 控制方式 | 键盘人工控制(W/S/A/D) |
自主避障:YOLO 感知 + 距离决策 |
| 感知环节 | 无(仅 HUD 回显) | YOLOv8 神经网络目标检测 + 单目测距 |
| 决策逻辑 | 由人工操作决定 | 距离状态机(前进 / 减速 / 急刹) |
| CARLA 接入 | Python API 直连 | Python API 直连,不依赖 ros-bridge |
| 转向控制 | 人工控制 | 强制置零,只控油门刹车 |
与
src/water/rov_mujoco、src/air/*等模块的关系:同为「物理仿真 + 控制」作业,本模块面向地面载具并引入神经网络感知环节。
参数不写死(提交规范)
CARLA 服务端的 carla_host(IP)与 carla_port(端口)、YOLO 权重路径全部配置在
src/ground/carla_yolo_avoidance/config/params.yaml,由 ROS 参数服务器下发;
Python 源码不出现硬编码 IP / 端口 / 绝对路径。换机器运行只需修改该 yaml 文件。
2. 计算原理
2.1 YOLOv8 目标检测(仅推理)
- 权重:
yolov8n.pt(官方预训练,首次运行 ultralytics 自动下载,或放入包内weights/)。 - 推理参数(
config.py):
| 参数 | 值 | 说明 |
|---|---|---|
YOLO_CONF_THRESHOLD |
0.35 | 置信度阈值 |
YOLO_IOU_THRESHOLD |
0.45 | NMS 的 IoU 阈值 |
YOLO_IMG_SIZE |
640 | 推理输入尺寸 |
YOLO_MAX_DETECTIONS |
20 | 单帧最多保留目标数 |
YOLO_DEVICE |
'' |
空 = 自动(有 CUDA 用 GPU,否则 CPU) |
- 类别过滤:只保留车辆类 COCO id
2=car、3=motorcycle、5=bus、7=truck,并用类别名关键词兜底。
2.2 单目测距(针孔模型)
由视场角求等效焦距(像素),再用相似三角形反解距离:
代入本项目参数(W_img = 800,fov = 90°): px。
例:真实宽度 1.8 m 的车辆在图像中占 100 px → 400 × 1.8 / 100 = 7.2 m。
核心直觉:同一个物体,框越大 → 离得越近。
各类目标假设真实宽度:
| COCO id | 类别 | 假设真实宽度 |
|---|---|---|
| 2 | car | 1.80 m |
| 3 | motorcycle | 0.80 m |
| 5 / 7 | bus / truck | 2.50 m |
| 其它 | 默认 | 1.80 m |
2.3 横向偏移(本车道判定)
正值在右侧、负值在左侧。只有 的目标参与本车避障,避免旁车道车辆误触发刹车。
2.4 避障决策状态机
decision_control_node 以 20 Hz 决策(config.py 中阈值可调):
| 条件 | 油门 | 刹车 | 状态 | 含义 |
|---|---|---|---|---|
检测超时 > DETECTION_STALE_TIMEOUT_S(默认 5.0 s,CPU 推理慢环境) |
0.00 | 1.00 | STALE_BRAKE |
感知失效 → 安全刹停 |
| 视野内无车辆 | 0.45 | 0.00 | CRUISE |
正常前进 |
| 0.00 | 1.00 | FULL_BRAKE |
急刹 | |
| 0.00 | 0.35 | SLOW_DOWN |
小于安全阈值 → 刹车 | |
| 0.45 | 0.00 | CRUISE |
安全距离 → 正常前进 |
感知超时 ──► STALE_BRAKE ── 刹车 1.0
d >= 20 m ─► CRUISE      ── 油门 0.45 / 刹车 0
8 <= d < 20─► SLOW_DOWN   ── 油门 0 / 刹车 0.35
d < 8 m ───► FULL_BRAKE   ── 油门 0 / 刹车 1.0
只控油门刹车,不做转向:控制量第三元素(转向)在任何状态下均为 0.0,节点①收到非零转向也会强制置零。
3. 系统架构
3.1 数据流
                    ┌─────────────────────────────────┐
                    │  CARLA 服务端 0.9.16            │
                    │  CarlaUE4.exe -carla-port=<端口> │
                    └───────────┬─────────────────────┘
                                │ PythonAPI (<carla_host>:<carla_port>)
                                │ 来自 config/params.yaml(ROS 参数)
                                ▼
  ┌──────────────────────────────────────────────┐
  │ ① carla_camera_node                          │
  │   生成自车 / 障碍车 / sensor.camera.rgb       │
  │   订阅 /carla/vehicle/control_cmd -> apply_control │
  └───────┬──────────────────────────▲───────────┘
          │ /carla/camera/image_raw  │ /carla/vehicle/control_cmd
          │ sensor_msgs/Image        │ [油门, 刹车, 转向]
          ▼                          │
  ┌──────────────────────────┐       │
  │ ② yolo_detect_node       │       │
  │  YOLOv8 推理 + 单目测距   │       │
  └───┬──────────────┬───────┘       │
      │ /carla/yolo/detections       │
      ▼              ▼               │
  ┌──────────────────────────┐       │
  │ ③ decision_control_node  │───────┘
  │  距离 < 阈值 ? 刹车 : 前进 │
  └──────────────────────────┘
                  │
                  ▼  RViz2:原图 + 检测框
3.2 话题一览
| 话题 | 消息类型 | 发布者 | 订阅者 | 说明 |
|---|---|---|---|---|
/carla/camera/image_raw |
sensor_msgs/Image(bgr8) |
节点① | 节点②、RViz | 前视相机原图 800×600 |
/carla/yolo/detections |
std_msgs/String(JSON) |
节点② | 节点③ | 检测框 + 估算距离 |
/carla/yolo/markers |
visualization_msgs/MarkerArray |
节点② | RViz | 检测框三维可视化 |
/carla/yolo/image_annotated |
sensor_msgs/Image(bgr8) |
节点② | RViz | 画框后的图像 |
/carla/vehicle/control_cmd |
std_msgs/Float32MultiArray |
节点③ | 节点① | [油门, 刹车, 转向] |
/carla/decision/status |
std_msgs/String |
节点③ | 调试 | 决策状态文本 |
/tf_static |
tf2_msgs/TFMessage |
static_transform_publisher |
RViz | map → carla_camera_link |
检测框用 JSON 字符串承载,避免额外编译
vision_msgs接口包,复现时少一个失败点。
3.3 模块划分
| 文件 | 类型 | 说明 |
|---|---|---|
config.py |
配置 | 话题名、阈值、相机参数、参数文件读取 |
carla_env.py |
工具 | import carla / import ultralytics 校验与友好报错、连接 CARLA |
image_utils.py |
工具 | sensor_msgs/Image ↔ numpy(不依赖 cv_bridge) |
distance_estimator.py |
纯逻辑 | 单目测距数学,可单元测试 |
detector.py |
纯逻辑 | YOLO 输出 → 统一检测结果,可单元测试 |
decision_logic.py |
纯逻辑 | 距离 → 油门/刹车决策,可单元测试 |
carla_camera_node.py |
节点① | CARLA 交互与图像发布 |
yolo_detect_node.py |
节点② | 推理与检测结果发布 |
decision_control_node.py |
节点③ | 决策与控制指令发布 |
main.py |
入口 | 统一入口,按角色启动对应节点 |
设计要点:测距、检测后处理、决策三块写成不导入 rclpy 的纯函数,既能在 ROS 节点中使用,
也能被单元测试与离线自检工具(src/ground/carla_yolo_avoidance/tools/carla_yolo_smoke_test.py)直接调用——测过的就是跑着的。
4. 源码解析
4.1 carla_camera_node.py — 相机采集节点(节点①)
- 从 ROS 参数读取
carla_host/carla_port(params.yaml),连接 CARLA; - 生成自车与前方障碍车(不启用 autopilot,完全由控制话题驱动),挂载前视 RGB 相机(800×600, fov=90°);
- 在 CARLA 图像回调中按配置上限
CAMERA_PUBLISH_FPS=20.0(节流上限,非实际帧率)发布/carla/camera/image_raw;受仿真帧率与回调速度限制,实测该话题约 6.6 Hz(YOLO 推理结果/carla/yolo/detections约 0.83 Hz)。同时订阅/carla/vehicle/control_cmd将油门/刹车写入 CARLA(该话题由决策节点以 20 Hz 定时器发布,实测约 20 Hz); - 初始控制量为「刹车 1.0」安全兜底,收到决策指令后才前进;退出时销毁自车/障碍车/相机,不残留车辆。
4.2 yolo_detect_node.py — YOLO 检测节点(节点②)
- 订阅图像,Best Effort + depth=1 QoS(推理慢时丢旧帧、永远处理最新画面);
model.predict()推理 → 类别过滤 → 单目测距 + 横向偏移判定;- 发布检测结果 JSON、检测框 MarkerArray、画框后图像(供 RViz 显示)。
4.3 decision_control_node.py — 决策控制节点(节点③)
- 订阅检测结果,按 2.4 节状态机以 20 Hz 发布
[油门, 刹车, 转向]; - 即使没有新检测也持续发布,保证行为连续;转向恒为 0。
4.4 单元测试
python3 src/ground/carla_yolo_avoidance/test/test_decision_logic.py
python3 -m pytest src/ground/carla_yolo_avoidance/test -v
覆盖测距公式、检测后处理、决策状态机、参数解析;无需 CARLA 服务端即可运行。
5. 仿真运行步骤
5.1 支持与测试环境
| 组件 | 版本 / 说明 |
|---|---|
| 仿真器 | CARLA 0.9.16(服务端运行于有 GPU 的宿主机 Windows) |
| 客户端系统 | Ubuntu 22.04(虚拟机) |
| ROS | ROS 2 Humble(Python 3.10) |
| Python 依赖 | ultralytics、numpy<2、opencv-python、carla==0.9.16(cp310 匹配) |
numpy 版本
本模块验证使用的组合为 torch 2.2.2 + torchvision 0.17.2 + numpy 1.26.x。
numpy 必须 < 2,否则 torch 2.2.2 导入时报 _ARRAY_API not found。
5.2 步骤 0:启动 CARLA 服务端
在运行 CARLA 服务端的机器(宿主机)上,进入 CARLA 0.9.16 解压目录,执行:
CarlaUE4.exe -carla-port=2000
端口参数 -carla-port 必须与 config/params.yaml 中的 carla_port 一致(本模块按仓库约定使用 2000)。
服务端窗口出现 Waiting for external commands... 后,再继续后续步骤。
5.3 步骤 1:安装依赖
# 0) 先升级 pip(Ubuntu 22.04 自带 pip 22.0.2 不支持 --break-system-packages,
#    不升级会直接报 usage 错误)
python3 -m pip install --user --upgrade pip

# 1) torch/torchvision 版本对(必须先装:ultralytics 默认会拉最新 torch,
#    与 torchvision 不匹配,运行时报 "operator torchvision::nn does not exist")
python3 -m pip install --user --break-system-packages torch==2.2.2 torchvision==0.17.2 --index-url https://mirror.sjtu.edu.cn/pytorch-wheels/cpu

# 2) Python 依赖(numpy<2 与 torch 2.2.2 兼容)
python3 -m pip install --user --break-system-packages ultralytics "numpy<2"

# 3) CARLA 0.9.16 客户端(PyPI 官方提供 cp310 wheel,与 Python 3.10 匹配)
python3 -m pip install --user --break-system-packages carla==0.9.16
5.4 步骤 2:编译本功能包(ROS 2)
本仓库 src/ground/carla_yolo_avoidance/ 即 ROS 2 功能包。先把仓库克隆到工作空间的 src/ 下:
mkdir -p ~/ros2_ws/src && cd ~/ros2_ws/src
git clone https://github.com/OpenHUTB/ros2.git      # 换成你自己的 fork 亦可
目录关系如下,colcon build 必须在工作空间根目录执行:
~/ros2_ws/                                   <- 工作空间根目录,colcon 在这里运行
└── src/
    └── ros2/                                <- 本仓库(git clone 得到)
        └── src/ground/
            └── carla_yolo_avoidance/        <- 本模块源代码
因此后文写的 src/ground/carla_yolo_avoidance/...,实际路径是
~/ros2_ws/src/ros2/src/ground/carla_yolo_avoidance/...。编译并激活环境:
cd ~/ros2_ws
colcon build --packages-select carla_yolo_avoidance --symlink-install
source install/setup.bash
5.5 步骤 3:配置 CARLA 连接(唯一需要改的地方)
修改 src/ground/carla_yolo_avoidance/config/params.yaml:
/carla_camera_node:
  ros__parameters:
    carla_host: "<宿主机IP>"    # 客户端与 CARLA 不在同一台机器时,填运行 CARLA 那台机器的 IP(宿主机执行 ipconfig 查看)
    carla_port: 2000            # 与启动 CARLA 的 -carla-port 一致
改完无需修改任何 Python 源码、无需重新编译。
5.6 步骤 4:验证连接
python3 -c "import carla; c=carla.Client('<宿主机IP>',2000); c.set_timeout(10); print('CONNECT OK:', c.get_world().get_map().name)"
输出 CONNECT OK: Carla/Maps/Town10HD_Opt 即连接成功。
5.7 步骤 5:运行
ros2 launch carla_yolo_avoidance carla_yolo_avoidance.launch.py
# 虚拟机无 3D 加速、RViz 打不开时,可关闭 RViz(不影响感知-避障逻辑):
ros2 launch carla_yolo_avoidance carla_yolo_avoidance.launch.py use_rviz:=false
# 需要单独看 RViz 时:
rviz2 -d src/ground/carla_yolo_avoidance/rviz/carla_yolo.rviz
5.8 运行效果
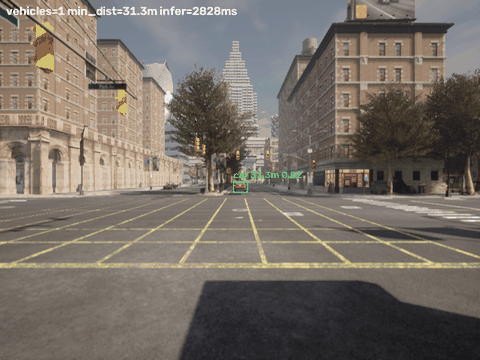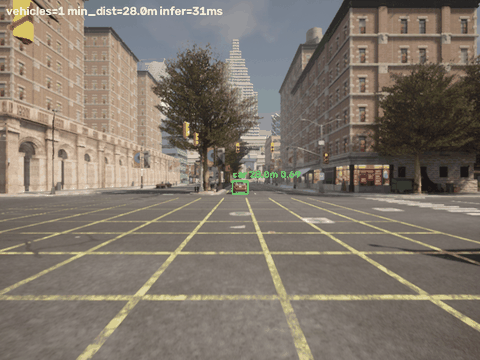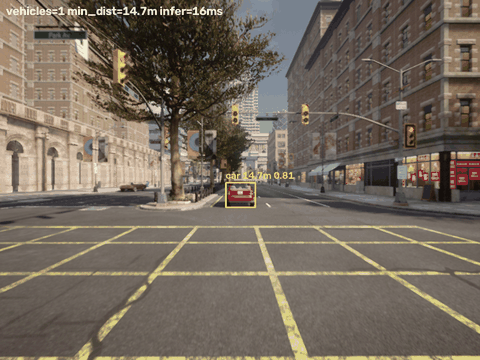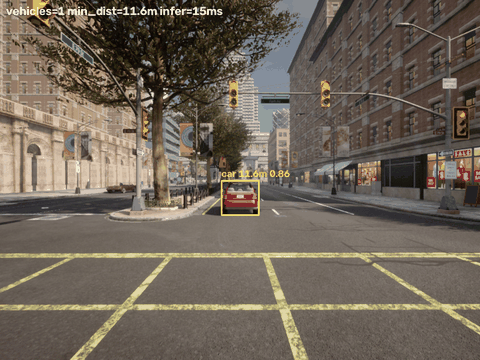
下图为运行时的检测画面、避障过程与最终测试画面,截图存放于 ../img/ground/:
YOLO 检测画面(带车实跑)
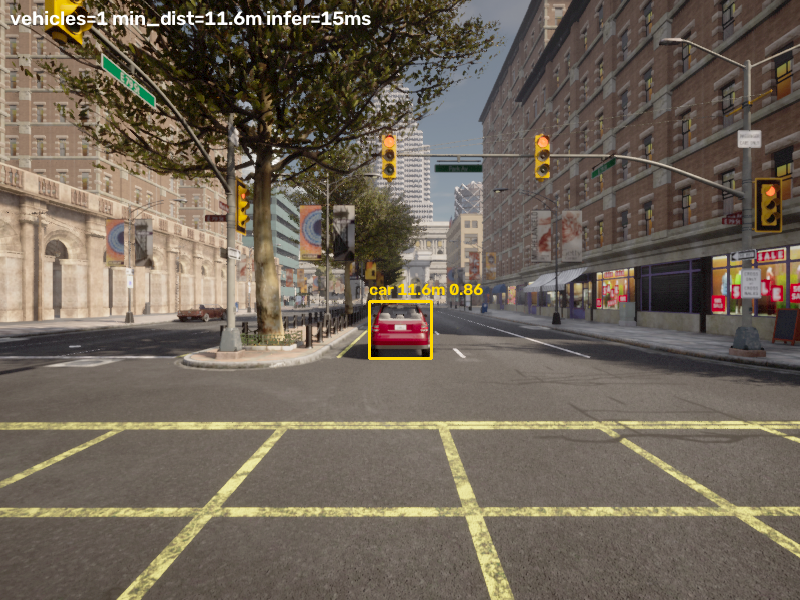
CARLA 前视相机中 YOLOv8 检测出前方车辆 car 11.6m 0.86(黄色框表示处于减速区)
减速避障过程(动图)
自车从 35 m 外接近 → 距离 < 20 m 触发刹车 → 停在障碍车后方
RViz 最终测试画面
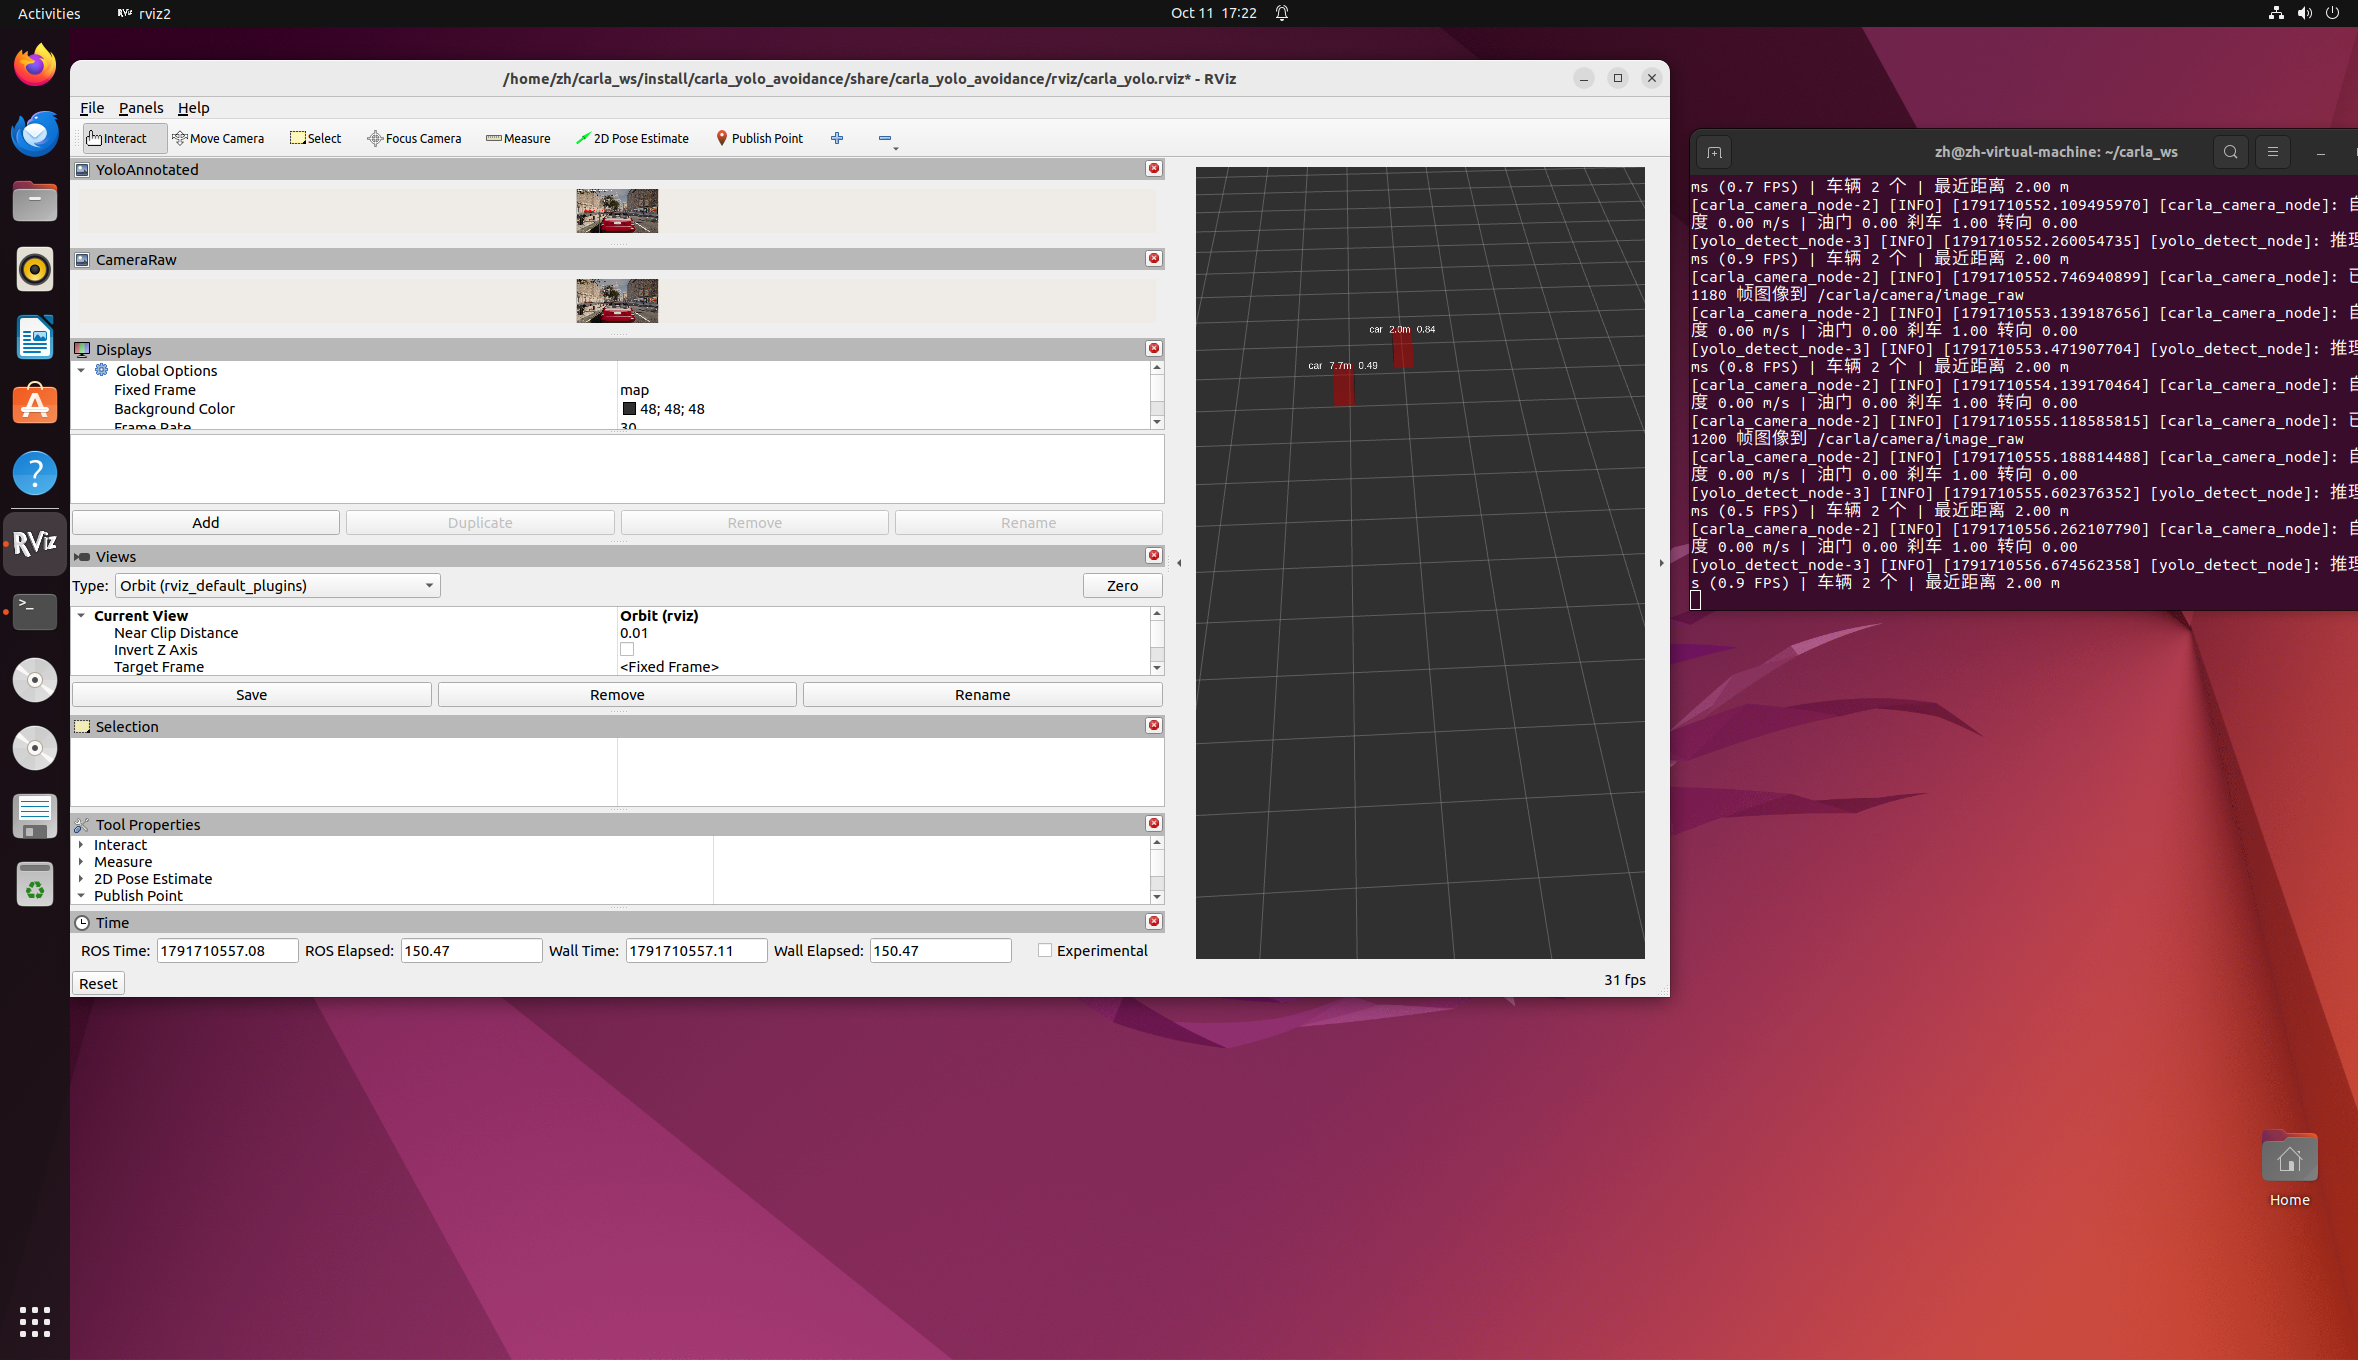
RViz 同时识别 2 辆车(car 7.7m 0.49 / car 2.0m 0.84),近距触发刹车(油门 0.00 / 刹车 1.00),无报错
[yolo_detect_node] 车辆 2 个 | 最近距离 1.99 m     ← YOLO 检测 + 测距
[decision_control_node] 决策=SLOW_DOWN 油门 0.00 刹车 0.35 转向 0.00   ← 避障生效
5.9 常见问题
| 现象 | 解决 |
|---|---|
ModuleNotFoundError: No module named 'carla' |
确认 pip3 install carla==0.9.16 与运行节点用同一解释器 |
operator torchvision::nn does not exist |
torch/torchvision 版本不匹配,按 5.3 步骤 1 重装版本对 |
Failed to initialize NumPy: _ARRAY_API not found |
numpy ≥ 2 与 torch 2.2.2 冲突,装 numpy<2 |
连接超时(time-out) |
params.yaml 中 carla_host 填错:应填运行 CARLA 的宿主机的 IP,而不是客户端机器的网关 IP;宿主机上执行 ipconfig 查看其 IP |
| 一直刹停、日志报「检测数据超时」 | CPU 推理较慢导致超时时,适当调大 config.py 中 DETECTION_STALE_TIMEOUT_S(当前 5.0 s)后重新 colcon build |
6. 性能评价
- 感知能力:
yolov8n在 CPU 虚拟机约 0.5~1 FPS(宿主机 GPU 下 10~30 FPS),多目标检测与测距正确。 - 决策正确性:距离状态机行为符合预期——近车刹车(
SLOW_DOWN/FULL_BRAKE)、无车前进(CRUISE)。 - 架构解耦:纯逻辑模块与 ROS 解耦,单元测试即验证实际运行逻辑。
- 可复现性:IP/端口/阈值全部外部配置,换机器仅改
params.yaml与config.py阈值,不修改业务代码。
AI 声明
本项目源码与本文档由大模型辅助生成(DeepSeek、豆包协助整理与排错), 提交者已对提交内容负全部责任,并已在真实 CARLA 0.9.16 环境中完成端到端运行验证。