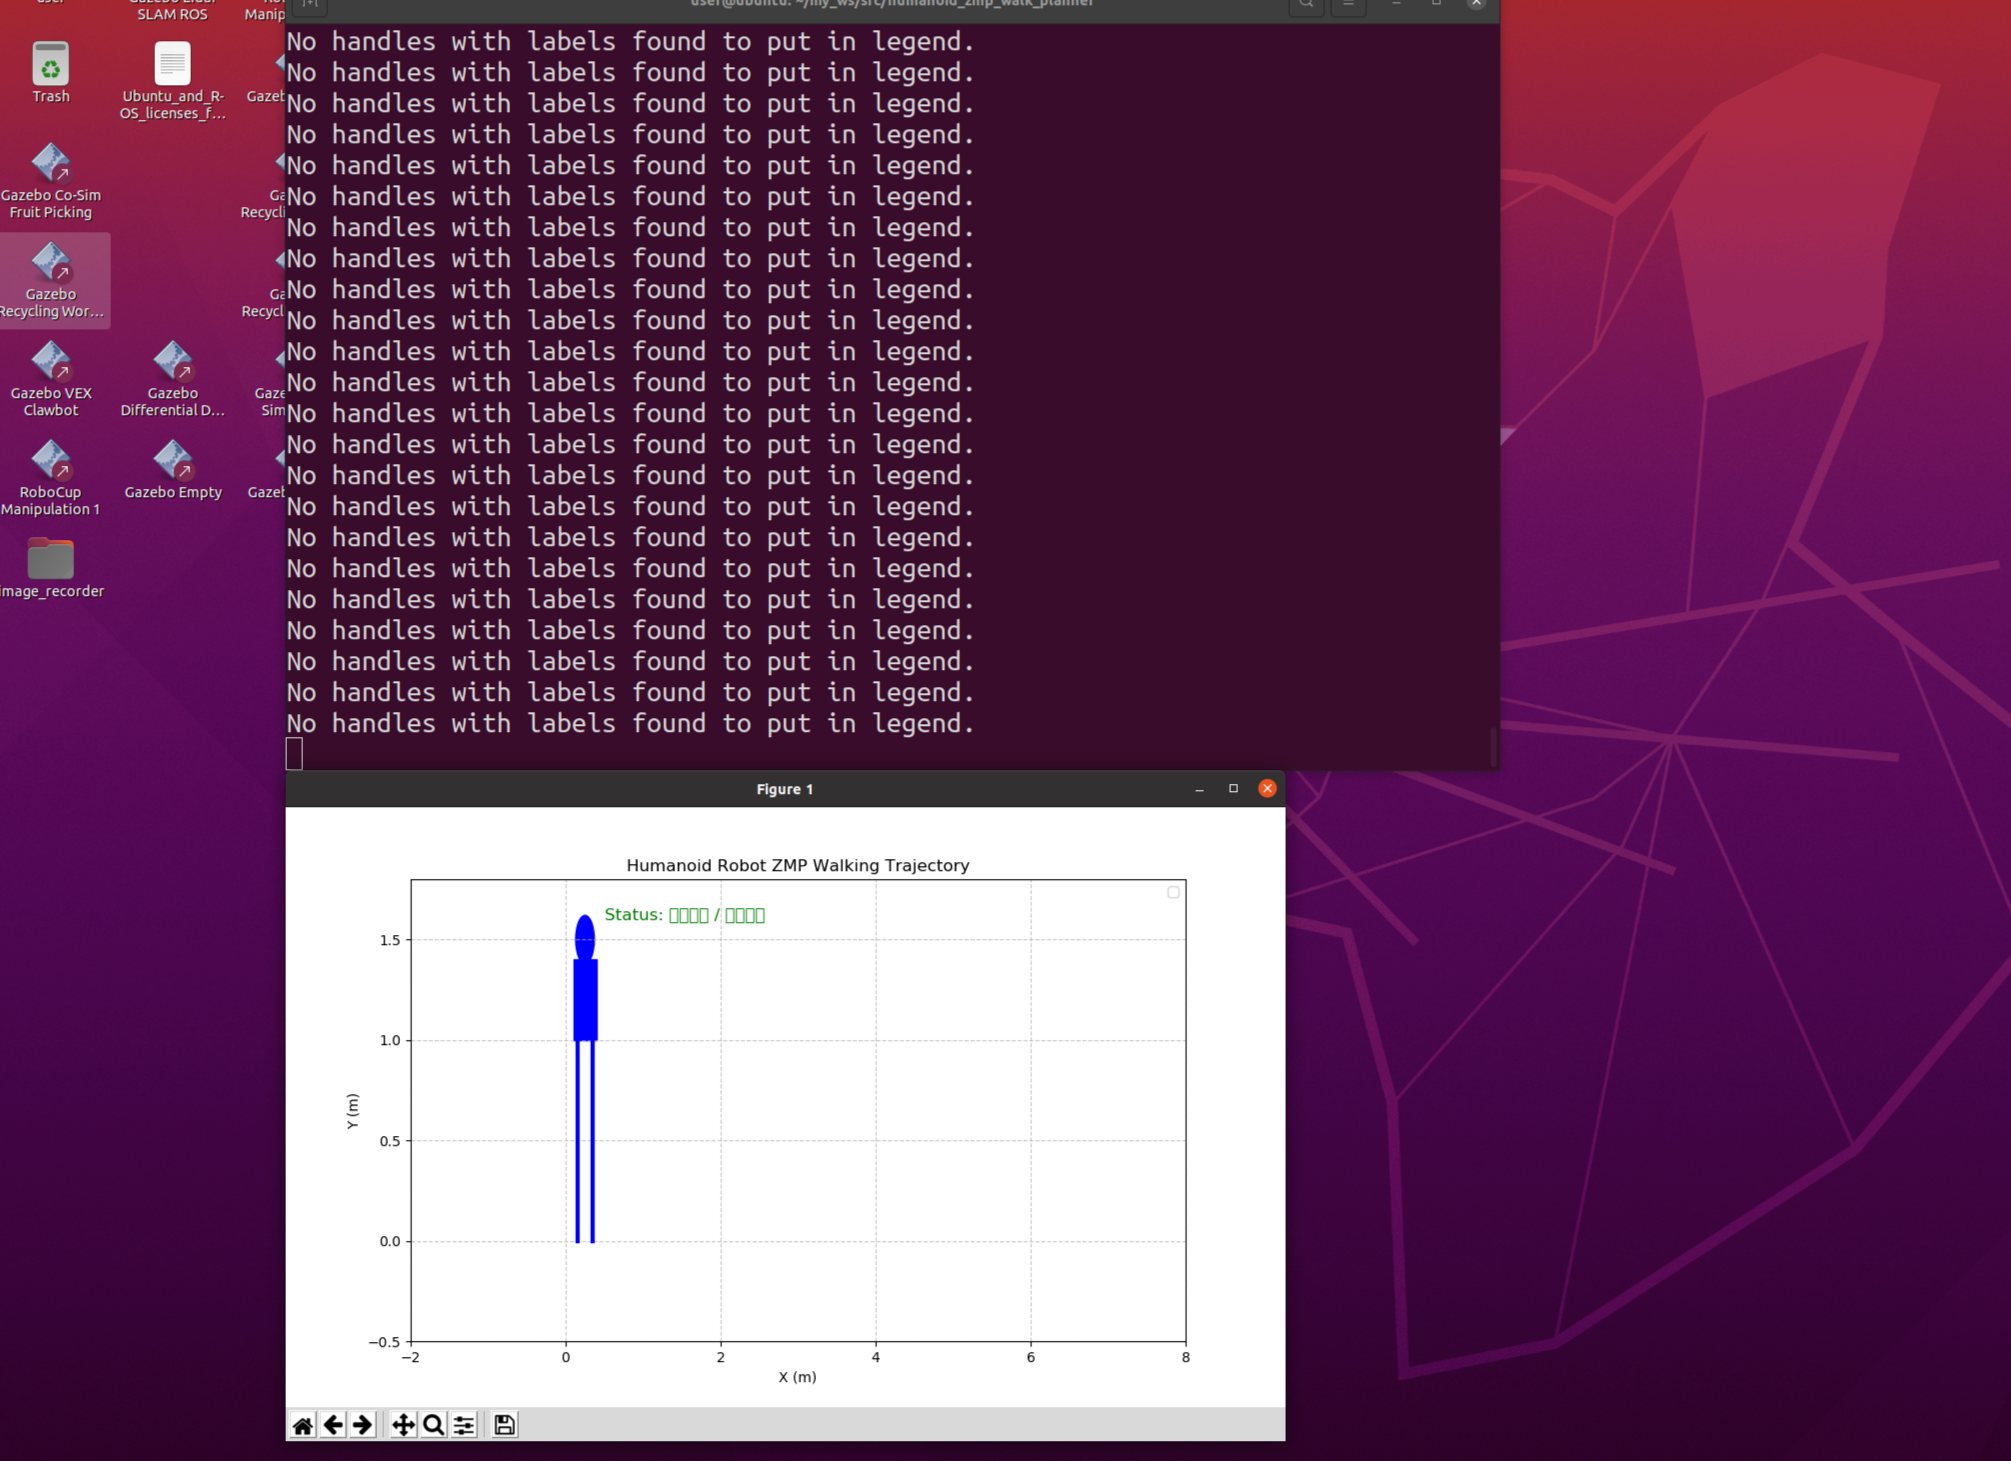
人形机器人 - 简化双足步态动画演示 ROS 2 封装模块
作业概述与背景
本模块实现简化双足步态演示,在 ROS 2 环境下实现了一个步行轨迹规划可视化节点。节点模拟了人形机器人一个完整步态周期(支撑期与摆动期)的腿部轨迹,并实时绘制出机器人的运动姿态,完成双足行走动画仿真。
运行环境
- 操作系统:Ubuntu 22.04(虚拟机)
- ROS 2 版本:Humble
- 依赖库:rclpy, matplotlib
核心代码文件清单
本模块包含以下核心文件,均已提交至仓库:
src/
└── humanoid_zmp_walk_planner/
    ├── humanoid_zmp_walk_planner/        # Python 源码目录
    │   ├── __init__.py                   # 空文件,标识包
    │   └── main.py                       # 简化双足步态动画可视化节点
    ├── resource/                         # 资源目录
    │   └── humanoid_zmp_walk_planner     # 无后缀空文件
    ├── launch/
    │   └── main.launch.py                # 一键启动文件
    ├── package.xml                       # ROS 2 依赖声明文件
    ├── setup.py                          # ROS 2 功能包配置文件
    ├── setup.cfg                         # 脚本安装路径配置
    └── README.md                         # 模块说明文档
运行步骤
- 新建标准工作空间并进入 src 目录:
mkdir -p ~/ros2_ws/src
cd ~/ros2_ws/src
- 从 ros2 仓库拷贝模块代码到工作空间:
cp -r ~/OpenHUTB/ros2/src/humanoid_zmp_walk_planner ~/ros2_ws/src/
cd ~/ros2_ws
- 编译工作空间并部署环境:
colcon build --packages-select humanoid_zmp_walk_planner
source install/setup.bash
- 启动简化双足步态动画演示与可视化节点:
ros2 launch humanoid_zmp_walk_planner main.launch.py
- 运行效果:
节点启动成功。实时计算并绘制出人形机器人的足部运动轨迹,图形界面成功展示了机器人的行走姿态,实现了简化双足步态动画演示。