ROS虚拟机器人圆形轨迹rviz可视化入门
这个是我学ROS里程计话题的时候写的第一个可视化小例子,超级简单,根本不用装MuJoCo、Gazebo那些大软件,只要你电脑上有基础的ROS Noetic环境,一行命令启动,rviz窗口里就能看到一个小红点自己绕着圈转,特别适合刚接触ROS的同学练手,比一上来就开仿真器轻松多了。
这个项目是干嘛的
就是写个最简单的ROS节点,持续发里程计(Odometry)话题,轨迹就是半径1米的正圆,启动之后rviz会自动加载预配置好的视图,直接就能看到小红点从 (radius, 0) 开始,一圈一圈匀速绕圈(默认约 31.4 秒一圈,与旧版 t += 0.02 + Rate(10) 的速度一致)。
我当时学完ROS话题通信之后,总想找点看得见摸得着的东西做,这个小例子一下就把"发布消息、rviz可视化"两个知识点串起来了,比在终端里打印字符串有意思多了。
怎么跑
- 把
ros_topic_demo文件夹放进 catkin 工作区的src下(还没有工作区就先建一个):
mkdir -p ~/catkin_ws/src
cp -r ros_topic_demo ~/catkin_ws/src/
- 编译工作区(在
catkin_ws目录下执行,不要在家目录执行):
cd ~/catkin_ws
catkin_make
source devel/setup.bash
- 一键启动:
roslaunch ros_topic_demo rviz_demo.launch
启动之后 rviz 窗口自动弹出,Fixed Frame 已配好为 odom,Odometry 显示也已加载,不需要手动 Add。节点同时广播 odom -> base_link 的 TF,因此左下角不会出现 No TF data。
参数
| 参数 | 默认值 | 说明 |
|---|---|---|
radius |
1.0 m | 圆半径 |
period |
31.4 s | 一圈秒数(默认值与旧版速度一致) |
rate |
10.0 Hz | 发布频率 |
frame_id |
odom |
固定坐标系 |
child_frame_id |
base_link |
机器人坐标系 |
命令行可以直接覆盖,例如 5 秒一圈、半径 1.5 m:
roslaunch ros_topic_demo rviz_demo.launch period:=5.0 radius:=1.5
节点内部按 phase = 2*pi*t/period 计算位姿;phase=0 时在 (radius, 0),位姿(pose.pose.orientation 的 yaw)沿逆时针切线,所以 RViz 的 Odometry 箭头方向也是切向(RViz 用 pose 的 yaw,不用 twist)。twist.linear.x = radius*omega、twist.angular.z = omega 另外给出机体线速度/角速度。
无 ROS 自检
没有 ROS 时也可以先验证轨迹数学(纯 Python,Windows/Linux 都能跑):
cd src/humanoid/ros_topic_demo
PYTHONPATH=src python3 -m ros_topic_demo.circle_path --period 10 --rate 10 --radius 1
输出采样数、首末点;加 --csv circle.csv 可以保存全部采样点:
samples=100 radius=1.000 period=10.000s rate=10.000Hz
first: t=0.000 x=1.000 y=0.000 yaw=90.0 deg
last:  t=9.900 x=0.998 y=-0.063 yaw=86.4 deg
测试
python3 -m unittest discover -s src/humanoid/ros_topic_demo/tests -v
10 个用例,覆盖角度归一化、起点、四分之一圆、半径不变、切向朝向、采样数、完整一圈和 CSV 输出。
我踩过的坑
- 最开始Fixed Frame一直选成map,结果半天看不到点,后来才知道我们的节点发的是odom坐标系,改了立刻就看到了
- rospy.Rate我一开始参数写反了,一秒钟发了100次消息,rviz里画出来密密麻麻一堆箭头,给我整懵了
- 最开始只发/odom话题不广播TF,rviz里一直报No TF data,后来在节点里用tf2_ros的TransformBroadcaster广播了odom->base_link的坐标变换才正常
运行效果
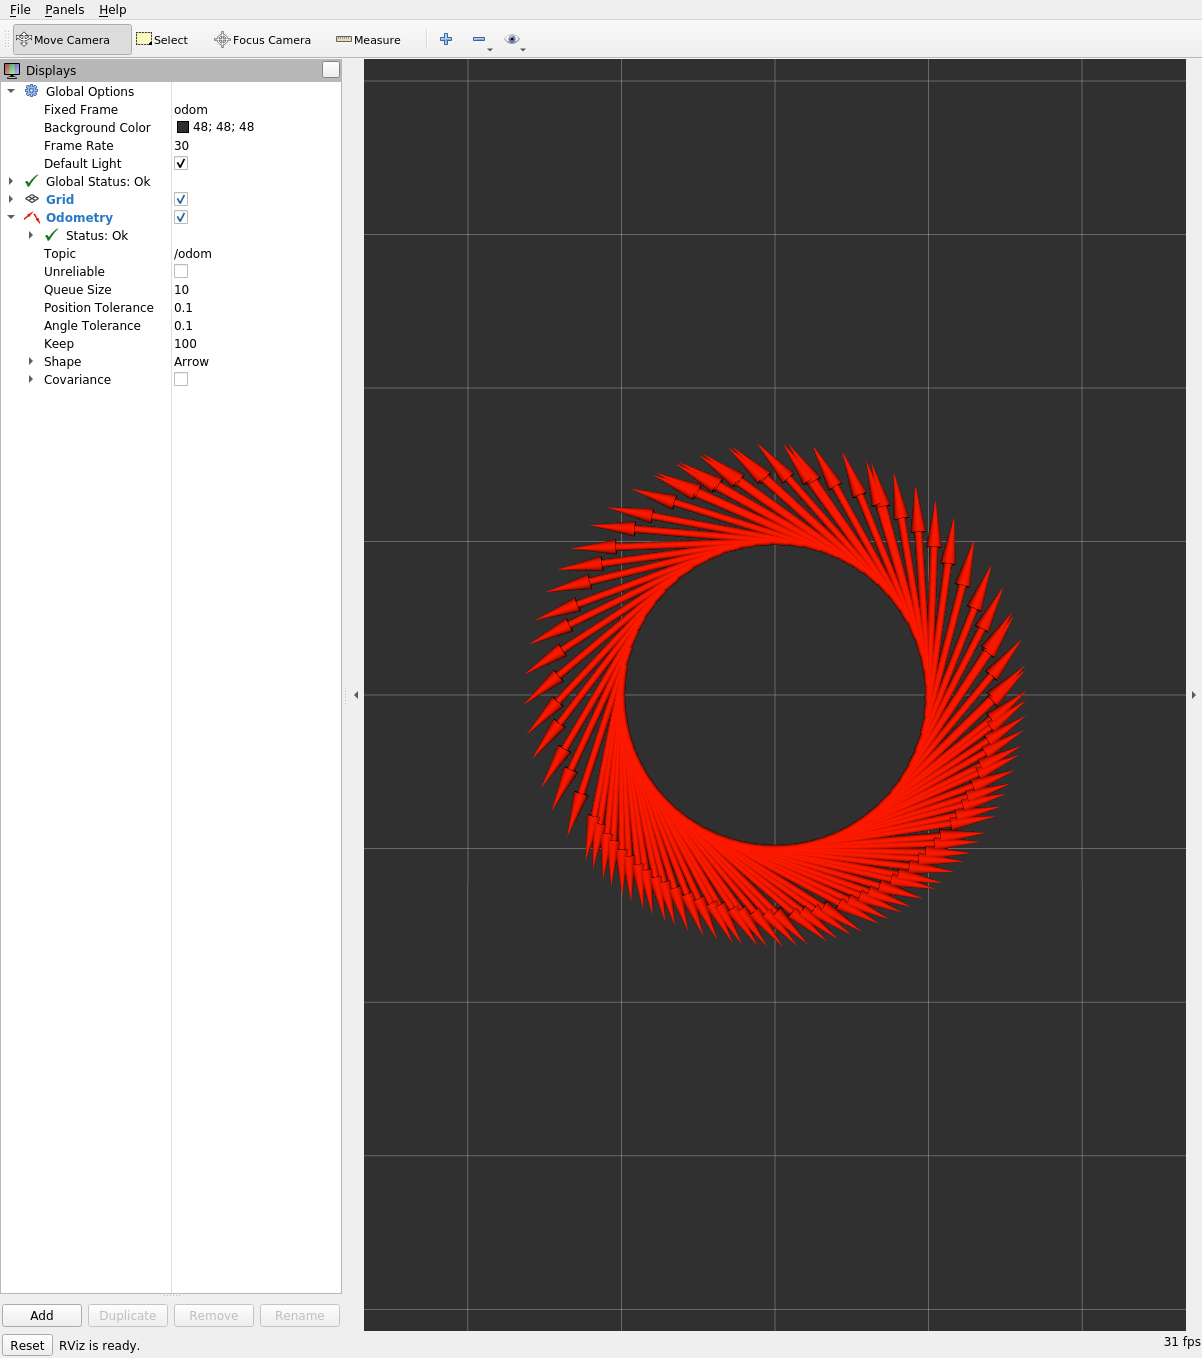
启动之后不用显卡,虚拟机里跑也丝滑:终端打印启动日志,rviz 窗口里 Odometry 箭头沿半径 1 m 的正圆匀速绕圈,Global Status 为 Ok,整个过程 1 分钟就能跑通。
下图是 Ubuntu 20.04 + ROS Noetic 下实际运行 roslaunch ros_topic_demo rviz_demo.launch 后的 rviz 窗口:Fixed Frame odom、Odometry 订阅 /odom 且状态 Ok,没有 No TF data。