CARLA 弯道自适应限速(CSL)
从地图路点计算前方弯道曲率,按 v=√(a·R) 反解安全过弯速度, 滞回状态机 + 加减速斜坡使自车"入弯前提前减速、出弯平顺恢复巡航"。 提供离线速度跟踪曲线演示与连 CARLA 真实环路演示两条验证路径。
1. 概述与目标
本模块实现乘用车 CSL(Curve Speed Limit,弯道自适应限速) 功能的 完整闭环,在 CARLA 0.9.16 中可一键复现:
| 环节 | 实现 |
|---|---|
| 感知 | 地图 API:自车前方 30 m 路点 → 相邻三点外接圆曲率(带符号) |
| 决策 | v=√(a·R) 弯道限速 → 预瞄取最急弯 → min(巡航, 限速) 目标速度 → 滞回状态机 cruise/slowdown |
| 控制 | P 控制律 + 加减速斜坡限幅 → 油门/制动互斥输出 |
代码位于 src/ground/carla_curve_speed_limit/。
1.1 与仓库中其它地面载具模块的区分
| 模块 | 输入 | 算法 | 特点 |
|---|---|---|---|
自动紧急制动 AEB(carla_aeb_braking) |
前向 LiDAR 点云 | 规则式滞回状态机 | 前向障碍制动,需要传感器 |
| 盲区监测 BSD | 侧向 LiDAR 点云 | 三级预警状态机 | 侧向预警,只报不控 |
| 本模块 | 地图路点(零传感器) | v=√(a·R) 限速 + 滞回斜坡 | 舒适性件,预瞄减速 + 平顺恢复 |
CSL 是典型舒适性/稳定性件:弯道限速全部由显式物理参数
(横向加速度上限 a_lat_max)推导,决策可解释、可测试;与 AEB/BSD 依赖
LiDAR 点云不同,CSL 的数据源是地图拓扑——路点曲率的前瞻性由地图保证,
因此是仓库中首个零传感器依赖的决策模块。全部决策逻辑(曲率 + 限速 +
状态机 + 斜坡)均为纯离线函数,49 个单元测试不依赖 ROS 与 CARLA 即可完整覆盖。
1.2 为什么限速是上限而不是设定值
早期版本直接把弯道限速作为目标速度输出,实测暴露:直道限速=valid_max (30 m/s)远高于巡航速度,控制器把 30 当成目标一路加速到 12.9 m/s (巡航设定 8.0)。修正后的语义:
target_speed = min(巡航速度, 预瞄弯道限速)
限速只在它低于巡航速度时才起作用——这正是"限速"的物理含义。
2. 计算原理
2.1 路点曲率(三点外接圆法)
给定自车前方按行驶方向排序的路点序列 (x, y),对相邻三点 p0、p1、p2 计算外接圆曲率:
kappa = 2·cross(p1-p0, p2-p1) / (|p1-p0|·|p2-p1|·|p2-p0|)
- 共线时 cross=0 → kappa=0(直道);
- 带符号:左转为正、右转为负(取绝对值参与限速计算);
- 路点按 2 m 步长沿车道中心线收集(
wp.next(2.0)循环累积, CARLA 0.9.16 无next_until_look_aheadAPI)。
2.2 弯道限速与预瞄取严
由横向加速度物理约束 v²/R ≤ a_lat_max 反解:
v_max = √(a_lat_max / |kappa|) = √(a_lat_max · R)
a_lat_max = 2.5 m/s²(舒适阈值,显式参数);- 直道(|kappa| < 1e-6)返回哨兵速度 valid_max=30;
- 预瞄取严:对前瞻窗口(30 m)内全部路点逐点计算限速, 取最小值——入弯前提前减速,而非进弯才刹。
2.3 滞回状态机与斜坡平滑
cruise ──目标低于巡航超过 slow_enter(0.5)──▶ slowdown
slowdown ──差距收窄到 slow_exit(0.2) 以内──▶ cruise
- 滞回带 [slow_exit, slow_enter] 消除临界抖动;
- 事件 slowdown_warn / cruise_resume 仅在真实跃迁时发布一次;
- 加减速斜坡:指令速度向目标速度以 decel_max=2.0 / accel_max=1.5 m/s² 限幅逼近——弯道限速阶梯变化被平滑为可执行的加减速,弯中不低于 v_min=1.5 m/s(防弯中停车)。
2.4 P 控制律
e = commanded_speed − ego_speed
e > 0 → throttle = min(kp_throttle·e, 1.0)
e < 0 → brake    = min(kp_brake·(−e), 1.0)     (油门/制动互斥)
3. 模块结构
src/ground/carla_curve_speed_limit/
├── carla_curve_speed_limit/
│   ├── curve_speed_core.py     # 决策核心:曲率/限速/滞回/斜坡(纯离线)
│   ├── bridge_node.py          # CARLA 桥接:地图路点 → /csl/target_speed 等
│   ├── csl_node.py             # 速度控制节点:滞回+斜坡 → /csl/control
│   ├── carla_common.py         # CARLA 封装(复用 AEB 已验证实现)
│   └── demo.py                 # 离线/真实 CARLA 一键演示
├── launch/main.launch.py       # 桥接+控制两节点一键启动
├── config/csl_params.yaml      # 全部决策参数(与 CSLParams 一一对应)
├── tests/                      # 49 个离线单元测试(宿主机无需 ROS/CARLA)
└── main.py                     # doctor / test / build / demo 统一入口
4. ROS 接口
| 话题 | 方向 | 类型 | 含义 |
|---|---|---|---|
/csl/target_speed |
桥接 → 控制 | Float32 | 预瞄目标速度 min(巡航, 限速) |
/csl/ego_speed |
桥接 → 控制 | Float32 | 自车实测速度(m/s) |
/csl/curve_radius |
桥接 → 外部 | Float32 | 前瞻最急弯半径(直道 999 哨兵) |
/csl/control |
控制 → 桥接 | Float32MultiArray | [throttle, brake] |
/csl/state |
控制 → 外部 | String | cruise / slowdown |
/csl/event |
控制 → 外部 | String | slowdown_warn / cruise_resume |
5. 快速开始与结果复现
5.1 离线测试(无需 ROS 与 CARLA)
cd src/ground/carla_curve_speed_limit/
python3 main.py doctor     # 依赖体检
python3 main.py test       # 49 个离线单元测试
python3 main.py demo       # 离线演示:直道-弯道-直道 速度跟踪
离线场景为"直道 60 m → R=15 圆弧 → 直道 60 m":入弯前预瞄减速 (8.0 → 6.1 m/s,√(2.5×15)),弯中稳定,出弯斜坡恢复巡航, slowdown 与 cruise 事件各出现两次。
5.2 CARLA 实测
先启动 CARLA 0.9.16(宿主机离屏渲染),VM 内执行
(--host 填 CARLA 所在机器 IP):
# 方式一:源码直跑(目录:src/ground/carla_curve_speed_limit/)
python3 main.py demo --live --host <CARLA_IP> --seconds 45

# 方式二:colcon 构建 + launch(目录:ros2 工作空间根目录)
colcon build --packages-select carla_curve_speed_limit && source install/setup.bash
ros2 launch carla_curve_speed_limit main.launch.py host:=<CARLA_IP>
# 另开终端:ros2 topic echo /csl/state
实测现象(Town01 环路,spawn 于弯道处):自车起步即按限速减速跟踪, 进入较大半径路段恢复巡航(实际速度全程 ≤ 7.25 m/s,未超巡航设定), 状态链 slowdown → cruise → slowdown → cruise → slowdown 完整, 每次跃迁自动截图。
6. 演示结果
6.1 事件时间线(CARLA 实测 45 s)
| 时刻 | 事件 | 目标速度 | 说明 |
|---|---|---|---|
| t=0.0s | slowdown_warn | 4.8 m/s | spawn 即处于 R≈9 m 弯道 |
| t=12.15s | cruise_resume | 8.0 m/s | R≈25 m 大半径段恢复巡航 |
| t=12.35s | slowdown_warn | 7.0 m/s | 再次进入 R≈19 m 弯道 |
| t=14.15s | cruise_resume | 8.0 m/s | 回到大半径段 |
| t=34.15s | slowdown_warn | 6.1 m/s | R≈15 m 弯道,预瞄提前减速 |
6.2 指标汇总
| 指标 | 离线演示 | CARLA 实测 |
|---|---|---|
| 弯道限速收敛 | v 收敛到 √(2.5×15)≈6.1 m/s(±0.5) | 目标-实际稳态差 ≤ 0.5 m/s |
| 速度上限 | 末段直道恢复 ≈8.0 | 全程 ≤ 7.25 m/s(< 巡航 8.0) |
| 状态链 | slowdown → cruise ×2 | 5 次跃迁事件完整 |
| 传感器依赖 | 无 | 无(纯地图拓扑) |
6.3 效果图
弯道减速瞬间与出弯恢复截图、目标/指令/实际速度三线跟踪曲线:
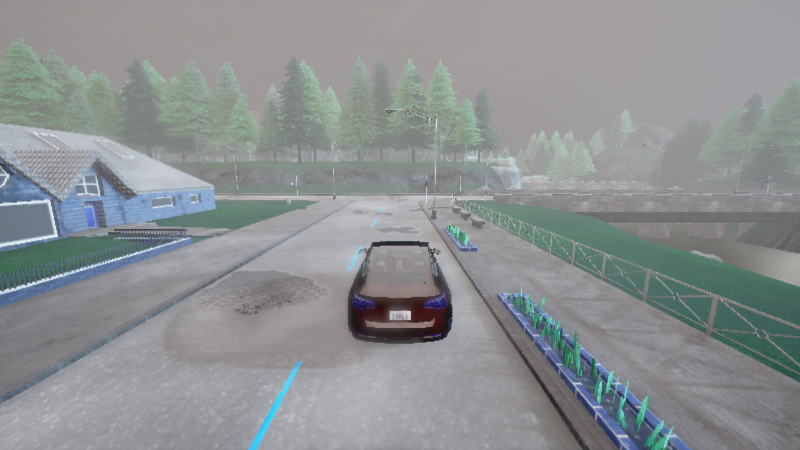
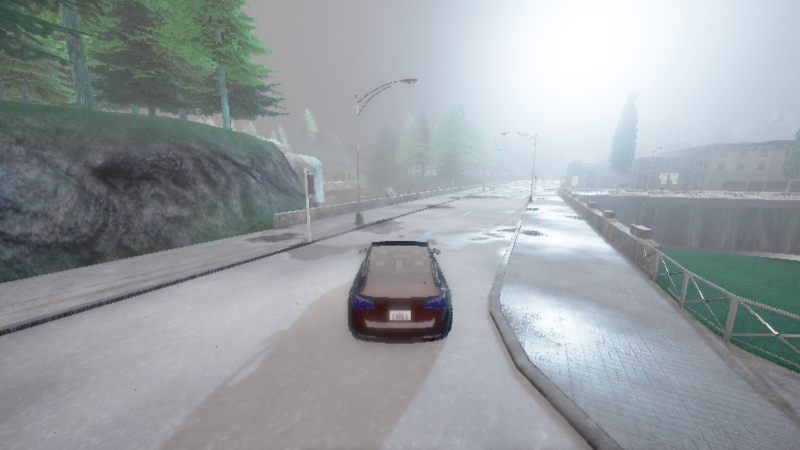
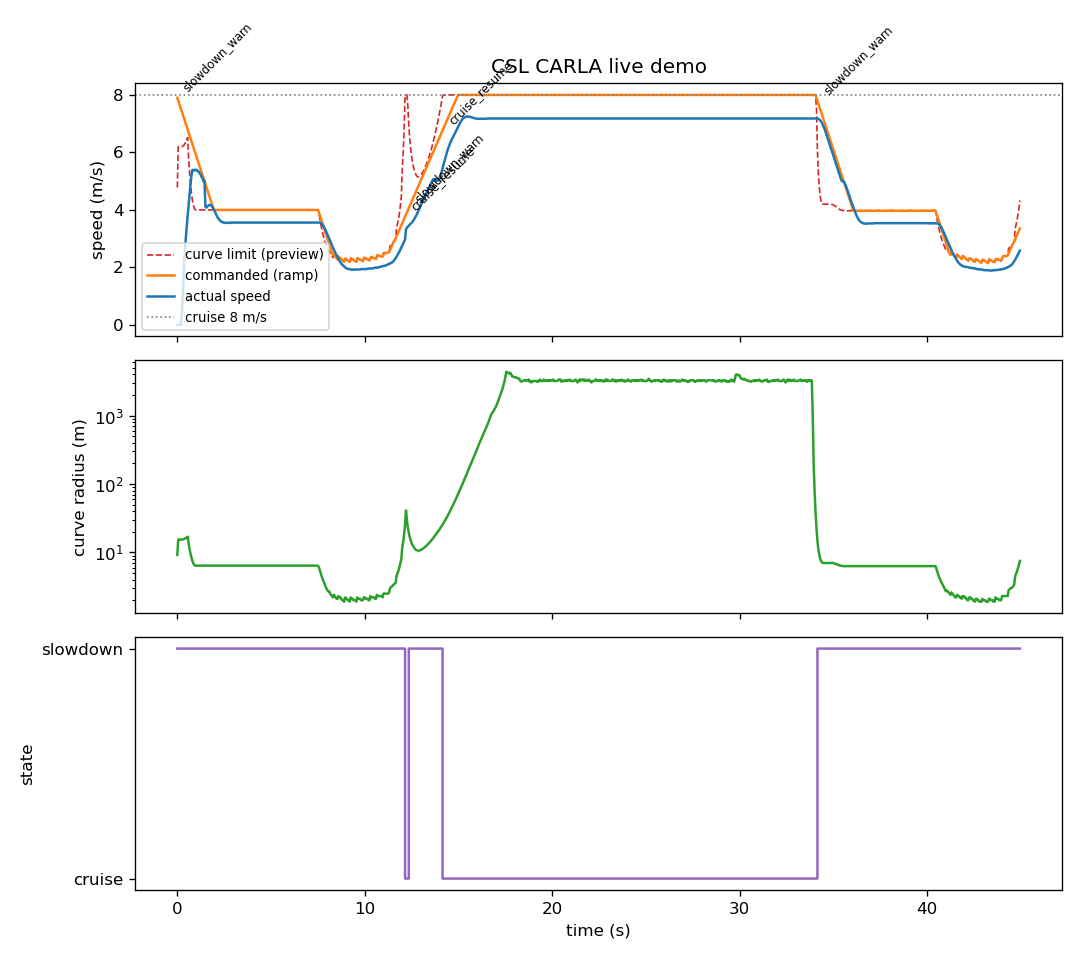
图片与逐拍 CSV 数据已入库 docs/img/ground/carla_curve_speed_limit/
(PNG 均 < 3 MB),复现命令见第 5 节。
7. 参数说明
全部参数集中于 config/csl_params.yaml,与代码 CSLParams 一一对应:
| 参数 | 默认值 | 含义 |
|---|---|---|
cruise_speed |
8.0 | 巡航速度(m/s) |
a_lat_max |
2.5 | 横向加速度上限(m/s²),决定弯道限速 |
look_ahead |
30.0 | 预瞄距离(m),越大减速越提前 |
v_min |
1.5 | 弯道最低速度(m/s) |
decel_max / accel_max |
2.0 / 1.5 | 加减速斜坡限幅(m/s²) |
slow_enter / slow_exit |
0.5 / 0.2 | 状态机滞回带(m/s) |
valid_max |
30.0 | 直道哨兵限速(m/s) |
8. 已知限制
- 路点曲率按车道中心线 2 m 步长差分,路口分叉处取
next()首个候选, 在多岔路口的曲率可能跳变(滞回与斜坡可吸收,但不保证最优车道选择); - 限速模型未考虑路面附着系数(雨雪天 a_lat_max 应下调,改参数即可);
- 模块只控速度不控转向——演示与 launch 场景中的车道保持由桥接内嵌的 最小航点跟随器提供,接入整车时请使用底盘自带的横向控制。