水下 ROV AprilTag 视觉定位与定点巡航仿真
1. 作业概述与背景
在水下机器人(ROV)作业任务中,视觉伺服定位与定点巡航是两项核心技术。受水下光线衰减、浑浊度、遮挡等因素影响,纯光学视觉定位极具挑战。AprilTag 作为一种高鲁棒性、易部署的基准标记(Fiducial Marker),被广泛应用于水下机器人定位、码头对接、结构物巡检等场景。
本模块基于 ROS 2 Humble + Gazebo Classic 11,构建了一套完整的水下 ROV AprilTag 视觉定位与定点巡航仿真系统:
- 水下场景:包含 3 块 AprilTag 标牌(ID 0/1/2)、礁石、海草、海底地形,模拟真实水下环境。
- 视觉识别:ROV 前视相机实时检测 AprilTag,输出标签 ID、相对位姿(x, y, z)与距离。
- 姿态调整:ROV 沿
cruise.yaml中预置的航点运动学移动,并根据标签是否进入视野与检测距离,平滑调整机头朝向使标签居中(检测出的相对位姿用于判断可见性与朝向,不参与位置闭环)。 - 定点巡航:依次飞往 3 个标签点,到达后悬停识别,完成循环巡航。
- 可视化:RViz 实时显示巡航轨迹、标签坐标系、ROV 位姿与航点标记。
3×AprilTag标牌 + 礁石 + 海草"] ROV["ROV 本体
6-DOF 运动学模型"] Cam["前视相机
/rov/camera/image_raw"] end subgraph Perception["视觉感知层"] Det["AprilTag 检测节点
apriltag_detector_node"] TF["TF 坐标变换
camera_link → tag_
cruise_controller.py"] State["状态机: CRUISE → HOLD → DONE"] end subgraph Viz["可视化层"] RViz["RViz2
轨迹 / 坐标轴 / 航点"] OpenCV["OpenCV 窗口
识别框 + ID + 距离"] end Scene --> Cam Cam -->|图像| Det Det -->|位姿| TF Det -->|识别结果| Ctrl Ctrl -->|set_entity_state 位姿| ROV ROV -->|位姿| RViz Det -->|识别画面| OpenCV
2. 运行环境
| 项目 | 版本 / 说明 |
|---|---|
| 操作系统 | Ubuntu 20.04 LTS (Focal)(本模块实测环境);Ubuntu 22.04 LTS 亦可 |
| ROS 版本 | ROS 2 Humble Hawksbill |
| 仿真器 | Gazebo Classic 11.13.0 |
| 视觉库 | OpenCV 4.2(Ubuntu 20.04 系统包,含 ArUco 模块;22.04 对应 4.5.4) |
| 编程语言 | C++ (检测节点) + Python (巡航控制器) |
| 构建工具 | colcon / ament_cmake |
| 显卡 | 支持 OpenGL 2.1+(虚拟机需开启 3D 加速) |
依赖安装
本模块依赖以下 ROS 2 包,系统默认已包含在 ros-humble-desktop 中:
- gazebo_ros(Gazebo-ROS 桥接)
- cv_bridge(ROS-OpenCV 图像转换)
- tf2_ros(坐标变换)
- nav_msgs / visualization_msgs(轨迹与标记)
若缺少 OpenCV 的 ArUco 模块,请安装(ArUco 位于 contrib 包中,不存在独立的 libopencv-aruco-dev):
sudo apt install libopencv-dev libopencv-contrib-dev
3. 核心代码文件清单
| 文件路径 | 功能说明 |
|---|---|
src/water/rov_apriltag_cruise/src/apriltag_detector.cpp |
AprilTag 检测节点:订阅相机图像,检测标签,发布位姿与 TF |
src/water/rov_apriltag_cruise/scripts/cruise_controller.py |
巡航控制器:状态机管理航点切换、视觉对准、悬停保持 |
src/water/rov_apriltag_cruise/world/underwater_apriltag.world |
Gazebo 水下世界:场景、标牌、光照、雾效、第三人称相机 |
src/water/rov_apriltag_cruise/urdf/rov.urdf |
ROV 机器人模型:几何、碰撞体、相机传感器 |
src/water/rov_apriltag_cruise/config/cruise.yaml |
巡航参数:航点坐标、速度、悬停时间、检测距离 |
src/water/rov_apriltag_cruise/launch/apriltag_cruise.launch.py |
一键启动文件:Gazebo + 检测 + 巡航 + RViz |
src/water/rov_apriltag_cruise/rviz/rov_apriltag_cruise.rviz |
RViz 配置:网格、轨迹、航点、坐标轴显示 |
src/water/rov_apriltag_cruise/models/apriltag_*/ |
标牌模型:SDF 定义 + 材质纹理 |
4. 运行步骤
4.1 编译功能包
cd ~/ros2
colcon build --packages-select rov_apriltag_cruise
source install/setup.bash
4.2 一键启动仿真
ros2 launch rov_apriltag_cruise apriltag_cruise.launch.py
启动参数说明:
| 参数 | 默认值 | 说明 |
|---|---|---|
gui |
true |
是否显示 Gazebo 客户端窗口 |
rviz |
true |
是否启动 RViz 可视化 |
show_camera_gui |
true |
是否显示 OpenCV 识别窗口 |
示例(无界面模式,仅后台运行):
ros2 launch rov_apriltag_cruise apriltag_cruise.launch.py gui:=false rviz:=false show_camera_gui:=false
4.3 验证运行状态
# 查看话题
ros2 topic list | grep rov

# 查看 AprilTag 检测结果
ros2 topic echo /rov/tag_detections

# 查看巡航状态
ros2 topic echo /rov/status

# 查看 TF 变换
ros2 run tf2_ros tf2_echo camera_link tag_0
5. 效果图
5.1 三栏总览
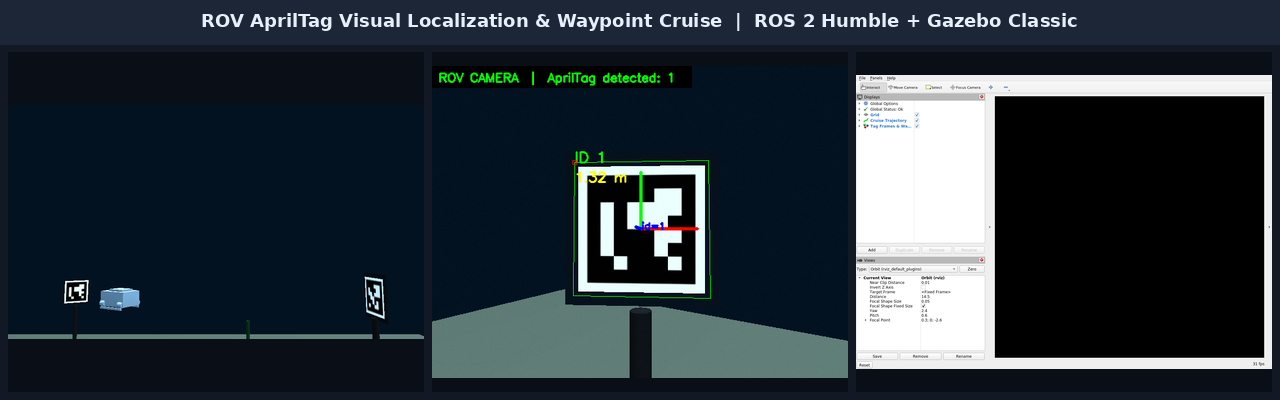
从左至右依次为:
- Gazebo 第三人称视角:ROV 在水下场景中巡航,可见 3 块 AprilTag 标牌、礁石与海草。
- ROV 相机识别窗口:实时显示 AprilTag 识别框、ID 编号、距离(米)与坐标轴。
- RViz 可视化:左侧 Displays 面板显示 Grid、Cruise Trajectory、Tag Frames & Waypoints。
5.2 ScreenToGif 实录:三窗口联动巡航
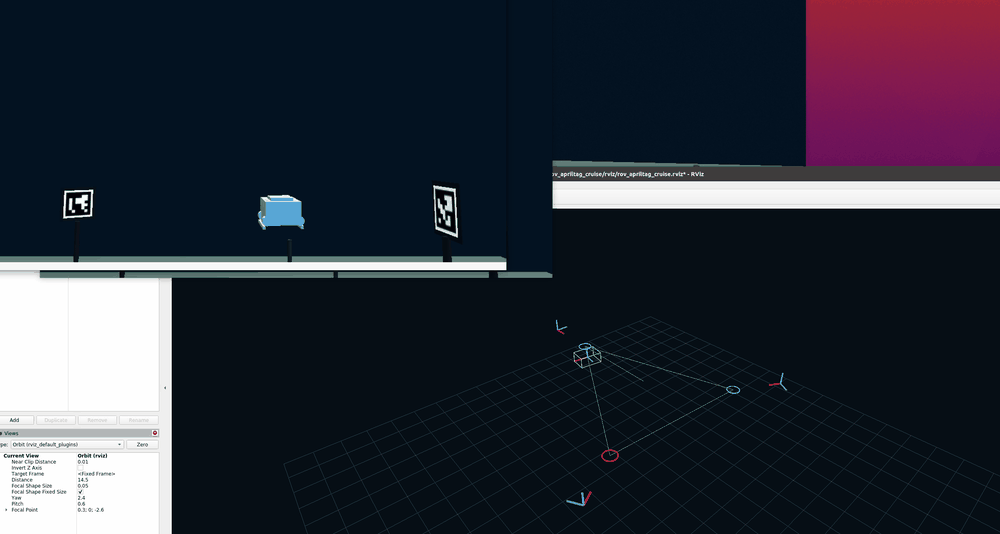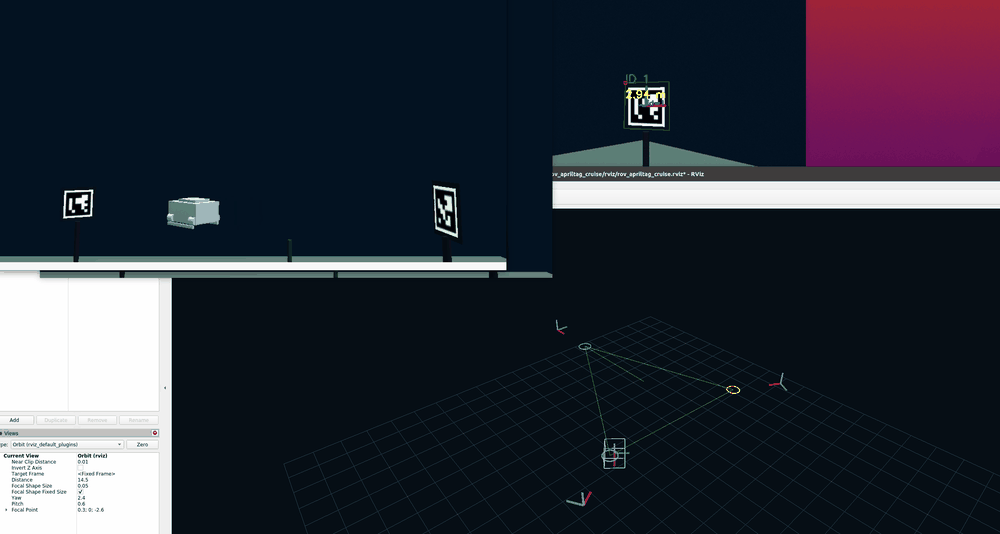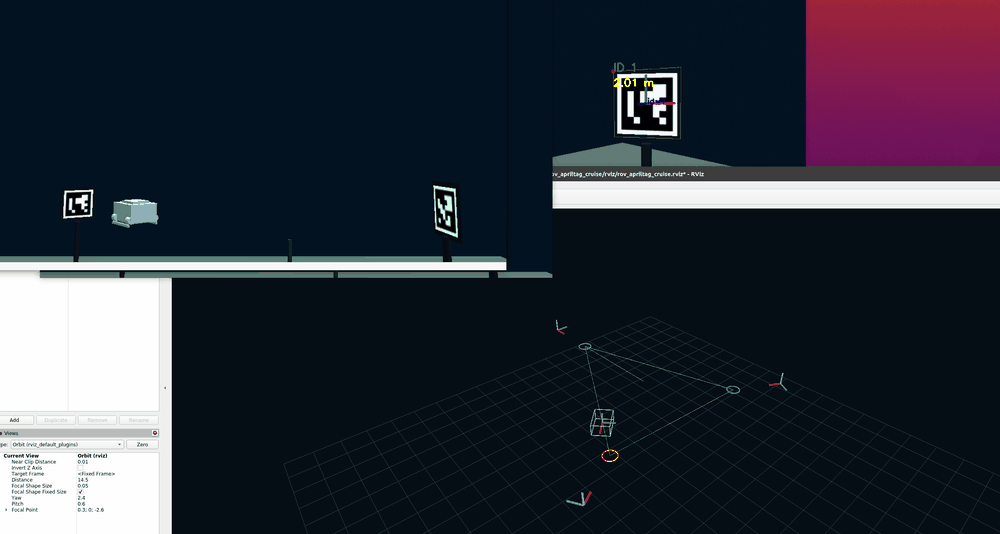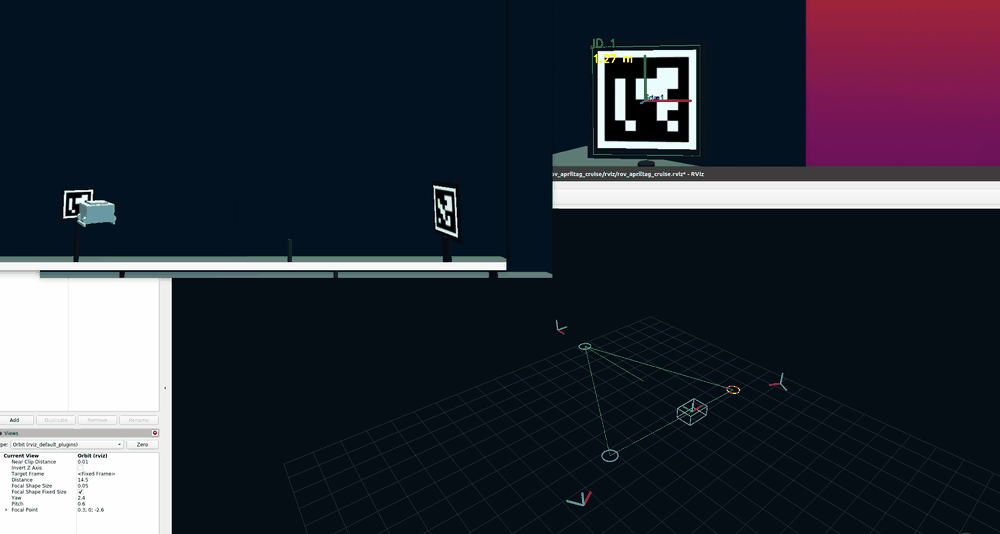
使用 ScreenToGif 对虚拟机桌面实时录制的完整巡航过程,画面同时包含:
- 左上:Gazebo 第三人称场景相机 —— ROV 在水下环境中飞向 AprilTag 标牌;
- 右上:ROV 前视相机识别窗口 —— 实时识别框、标签 ID、距离与坐标轴;
- 下方:RViz 可视化 —— 巡航轨迹(绿色)、航点圆圈、标签坐标系与 ROV 位姿实时更新。
5.3 巡航过程 GIF(场景相机视角)
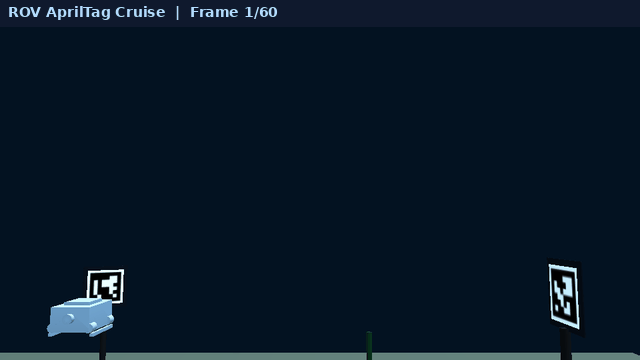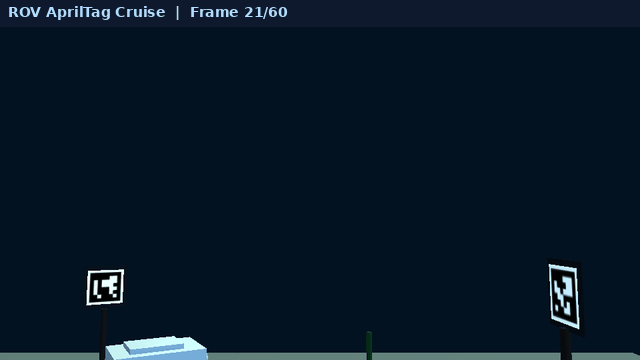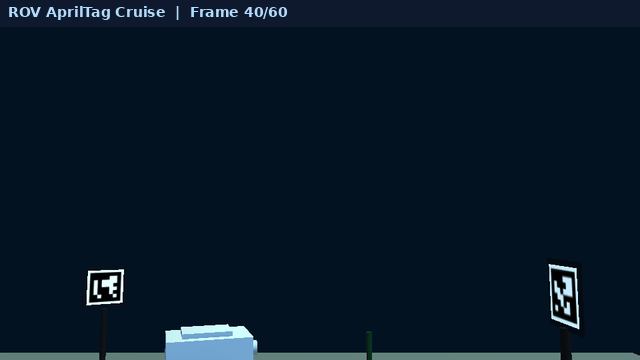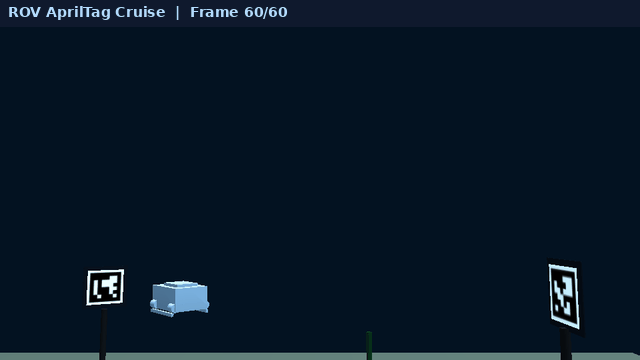
ROV 依次飞往 TAG 0 → TAG 1 → TAG 2 → TAG 0 循环巡航,到达每个标签后自动悬停并进行视觉对准。
5.4 AprilTag 检测特写
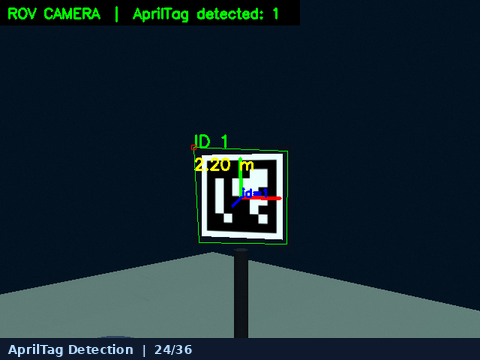
识别画面包含:
- 绿色识别框:标签边界
ID X:标签编号X.XX m:ROV 与标签的直线距离- 彩色坐标轴:标签坐标系(X-红,Y-绿,Z-蓝)
5.5 检测过程 GIF
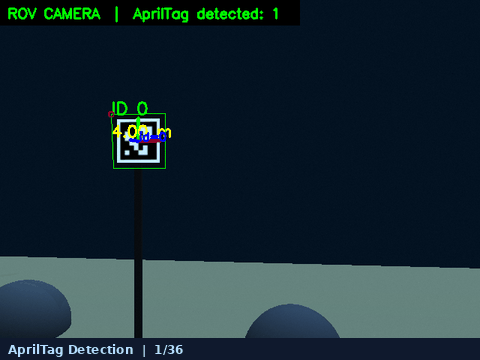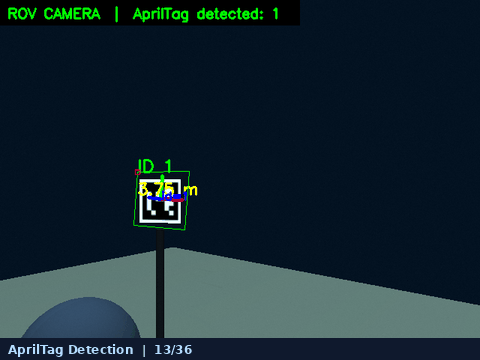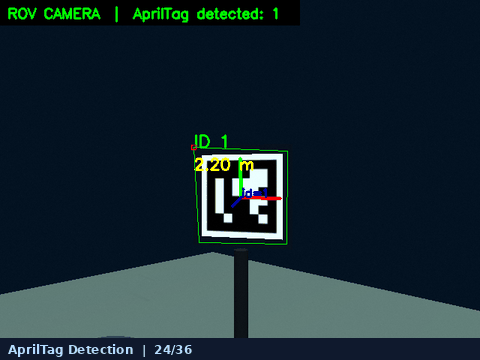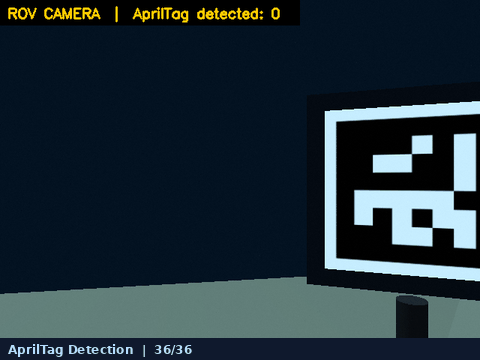
展示 ROV 从远距离接近标签、识别框逐渐放大、距离读数减小的完整过程。
6. 技术要点
6.1 AprilTag 检测参数调优
针对水下低光照、低对比度环境,对 OpenCV ArUco 检测器进行了专项调优:
detector_params_ = cv::aruco::DetectorParameters::create();
detector_params_->adaptiveThreshWinSizeMin = 3;
detector_params_->adaptiveThreshWinSizeMax = 23;
detector_params_->adaptiveThreshWinSizeStep = 2;
detector_params_->minMarkerPerimeterRate = 0.01;
detector_params_->cornerRefinementMethod = cv::aruco::CORNER_REFINE_SUBPIX;
// 标牌为「白色底板 + 黑色标记」,开启反转检测才能稳定识别
detector_params_->detectInvertedMarker = true;
关键发现:在 OpenCV 4.2 环境下实测,detectInvertedMarker = true 是稳定识别「白底黑标」AprilTag 的必要条件。
6.2 巡航状态机
巡航控制器采用三状态有限状态机(FSM)管理任务流程:
| 状态 | 行为 |
|---|---|
CRUISE |
沿航点方向运动学移动(0.55 m/s,20 Hz 步进),并根据标签可见性调整机头朝向 |
HOLD |
到达悬停点后保持位置 2.5 秒,持续朝向标牌并输出 VISUAL ALIGN 状态文本 |
DONE |
非循环模式(loop: false)下全部航点完成后进入,停止运动 |
航点切换由 HOLD 结束时 index += 1 完成,不设独立状态。
6.3 水下视觉增强
- 雾效模拟:Gazebo
<fog>标签设置 density=0.025,模拟水下能见度衰减。 - 环境光:ambient 设置为 (0.30, 0.45, 0.58),模拟深水蓝绿色调。
- 运动方式:世界重力设为 0,ROV 以运动学方式运动——控制器每 0.05 s 调用一次
/gazebo/set_entity_state直接设置位姿,不含推力/浮力动力学插件。
7. 相关链接
大模型声明
本模块代码与文档由大模型辅助生成,核心算法与参数经人工调试验证。