无人机云台两轴稳定控制
本实验演示机载云台跟踪目标视线时的两轴 PID 稳定控制。目标在画面中平滑摆动, 控制器输出 pan/tilt 角速度,经过速率限制和死区后驱动云台,最后统计跟随误差。
源码位置:src/air/uav_gimbal_stabilization/
实验目标
- 理解云台 pan/tilt 两轴独立控制;
- 为每个轴加入 PID、积分限幅和死区;
- 限制角速度,避免目标突变造成过大的执行器指令;
- 用合成目标轨迹复现闭环收敛并记录 CSV;
- 明确区分仿真验证与真实云台硬件实验。
控制流程
合成目标轨迹
    ↓
pan/tilt 角度误差
    ↓
两轴 PID + 死区
    ↓
角速度限幅
    ↓
云台角速度模型
    ↓
状态、误差与指标
控制律:
rate_axis = Kp·e + Ki·∫e dt + Kd·de/dt
rate_axis_clipped = clip(rate_axis, -max_rate, max_rate)
|e| 小于 deadband 时输出零角速度,抑制小幅噪声导致的抖动。
运行
cd ~/catkin_ws
catkin_make
source devel/setup.bash
roslaunch uav_gimbal_stabilization main.launch
纯 Python 仿真:
cd src/air/uav_gimbal_stabilization
python3 scripts/main.py --duration 12 --rate 50 \
  --csv /tmp/gimbal.csv --plot /tmp/gimbal.png
ROS 话题
| 话题 | 类型 | 说明 |
|---|---|---|
/uav/gimbal/target |
geometry_msgs/Vector3 |
目标 pan/tilt 角度 |
/uav/gimbal/cmd |
geometry_msgs/Vector3 |
pan/tilt 角速度指令 |
/uav/gimbal/state |
geometry_msgs/Vector3 |
当前角度与二维误差 |
/uav/gimbal/status |
std_msgs/String |
运行状态和累计指标 |
Vector3 字段含义:
/uav/gimbal/target:x=pan目标角,y=tilt目标角,z=0;/uav/gimbal/cmd:x=pan角速度,y=tilt角速度,z=0;/uav/gimbal/state:x=当前 pan,y=当前 tilt,z=二维综合角误差。
duration 和 rate 必须是有限正数;没有有效样本时,CSV 和绘图函数会安全返回。
ROS 节点的最终 status 同时给出 samples、rmse_deg、max_error_deg 和
saturation_ratio。
结果指标
- 二维角误差 RMSE;
- 最大角误差;
- 指令饱和比例;
- 运行步数和 CSV 记录。
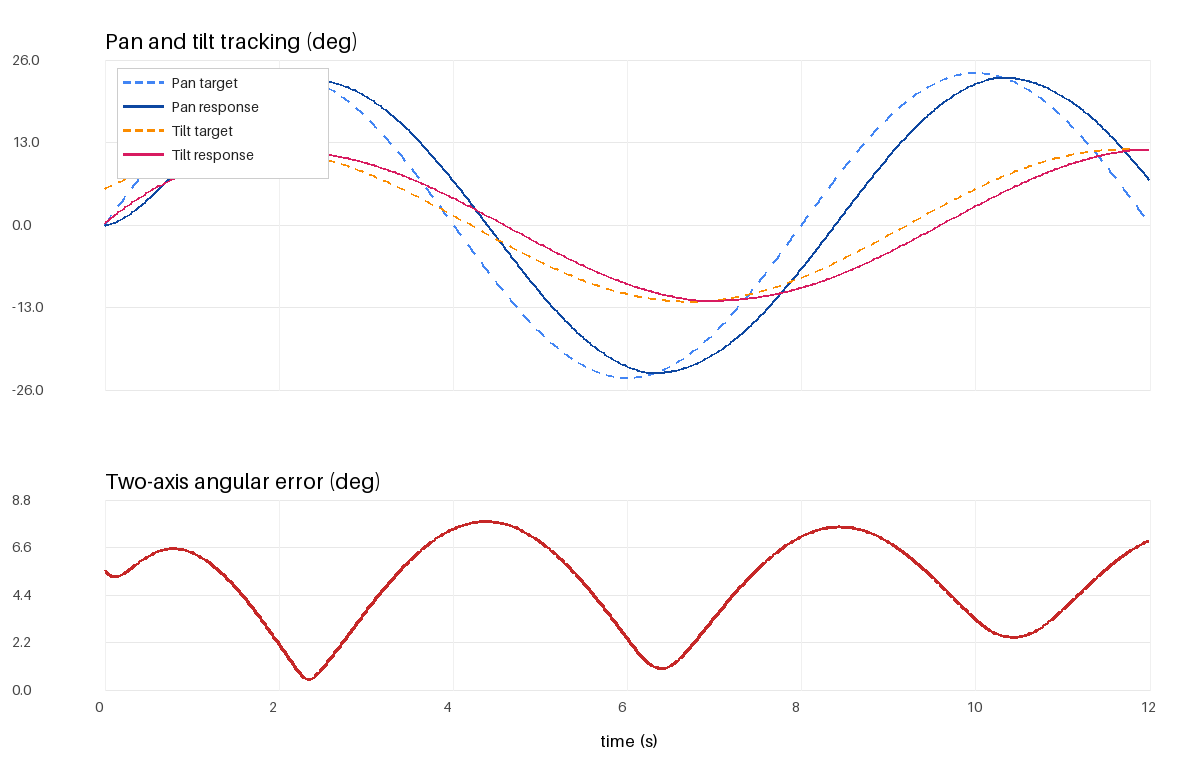
本次 50 Hz、12 s 离线闭环仿真的结果:
| 项目 | 结果 |
|---|---|
| 样本数 | 600 |
| 二维角误差 RMSE | 5.269° |
| 最大角误差 | 7.764° |
| 速率饱和比例 | 0 |
响应图上方面板同时给出 pan、tilt 的目标与响应,下方给出二维角误差。当前平滑目标 轨迹没有触发 60°/s 的速率上限,饱和处理通过单元测试中的大幅阶跃输入单独验证。
测试
catkin 自动测试:
cd ~/catkin_ws
catkin_make run_tests_uav_gimbal_stabilization
catkin_test_results
单独运行 unittest:
cd src/air/uav_gimbal_stabilization
python3 -m unittest discover -s test -v
11 项测试覆盖 PID 速率限幅、死区、双轴误差、目标轨迹确定性、闭环前后段 误差下降、CSV 首条时间、非法时长/频率、空结果和离线参数校验。
AI 使用声明
使用 Codex(OpenAI)辅助代码、测试和文档整理;算法参数、运行结果与提交内容由作者复核并负责。
本包采用 MIT License,完整许可证文本位于 src/air/uav_gimbal_stabilization/LICENSE。