差速 AGV 的坡道起步辅助(防溜车)
本页对应 src/ground/hill_start_assist。一台差速 AGV 停在 12° 斜坡上,
松开刹车后会因重力分力后溜;用轮角保持 PD + 坡度前馈把它稳住。
1. 本模块实际实现范围
| 作业要求 | 实际情况 |
|---|---|
| (1) 物理仿真 + 键盘控制 | 仿真做了,键盘未做(见 §6)。MuJoCo 倾斜地面(12°),4 轮两轴布局,真实摩擦接触(nq=11, nu=4) |
| (2) 传感器感知 + 运动控制 | 部分做了。用轮编码器角度/角速度做保持控制;坡度由场景给定常数,未做 IMU 在线估坡 |
| (3) 导航与 SLAM | 不做 |
| (4) 神经网络 | 未做(下一步) |
2. 原理
2.1 为什么会溜
车静止在倾角 的坡上时,重力沿坡分量 由静摩擦平衡。 一旦轮子可以自由转动(相当于松开驻车),四个轮子一起滚,整车就沿坡下滑。
车身必须按坡度摆正
早期版本让车世界竖直地放在斜面上,三点支撑对不上,落稳阶段就翻了 (实测俯仰 −65°),后面测到的"溜车"其实是翻倒的车身在滑。 现在出生位姿按坡度旋转、沿斜面法向抬高一个轮半径,落稳后 4 点接触、俯仰恒等于 −12°。
2.2 控制律
- PD 部分:把轮子锁在原来的角度上,相当于电子驻车
- 前馈部分:直接抵消重力分量,让稳态误差接近 0(只用 PD 会缓慢蠕动)
参数:、,前馈 0.286 N·m/轮( kg, , m)。
3. 运行
3.1 依赖
# 基础(自检只需要这些)
sudo apt install -y python3-numpy
pip3 install mujoco==3.2.3

# 只有渲染动图才需要下面两项 —— 缺了会在 --gif 时报错
sudo apt install -y libosmesa6 libosmesa6-dev      # 否则 OSMesa 共享库找不到
pip3 install -U "PyOpenGL>=3.1.6"                  # 20.04 自带 3.1.0,缺 EGLDeviceEXT
评审在干净的 20.04 上实测过三种情况:
不设后端 → X11: DISPLAY 缺失;MUJOCO_GL=egl → PyOpenGL 3.1.0 没有 EGLDeviceEXT;
MUJOCO_GL=osmesa → 缺 libosmesa6。先装上面两个依赖再跑 --gif。
3.2 入口
cd src/ground/hill_start_assist

python3 main.py                 # 一条命令跑完自检(模块入口)
python3 main.py --gif           # 自检 + 渲染动图
./main.sh                       # 同上,自动在无 DISPLAY 时设 MUJOCO_GL=osmesa

# 若用 ROS 环境
roslaunch hill_start_assist hill_start.launch
单独跑某一步:
python3 tools/check_hill.py                 # 只跑自检
python3 -m unittest discover -s test        # 单元测试(5 项,不需要 ROS/MuJoCo)
python3 tools/make_gif.py                   # 只出图(写到 docs/img/hill_start_drive.gif)
自检输出四列判据:位移、末俯仰、全程俯仰峰值偏差、最小接触点数。 俯仰峰值与接触点数都参与判定 —— 只查末俯仰会漏掉"中途翻车又爬起来"的情况。
3.3 虚拟机实跑输出
在 Ubuntu 20.04 + Python 3.8.10 + mujoco 3.2.3 的虚拟机里跑 ./main.sh:
[环境] python 3.8.10 | mujoco 3.2.3
[场景] nq=11 nu=4,7.00 kg(取自 body_mass.sum),12° 斜坡(4 轮两轴)
[控制器] {'kp': 45.0, 'kd': 3.0, 'slope_deg': 12.0, 'mass': 7.0, 'ff_per_wheel': 0.2855}

=== 松刹车后 3 s ===
  方案        沿坡位移    末俯仰   俯仰峰值偏差   最小接触   起点初速
  A. 无辅助  -2.179 m   -12.0°       0.0°        4    -0.00 m/s
  B. 有辅助  -0.008 m   -12.0°       0.0°        4    -0.00 m/s

  沿坡位移:2.179 m → 0.008 m(减少 99.65%)
[判据] 四项全部达标
[main] 退出码 0
3.4 对比动图
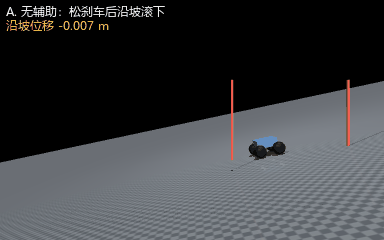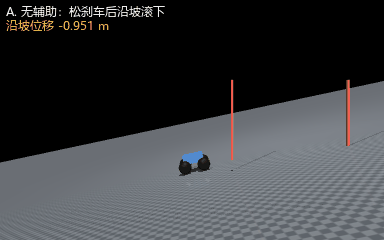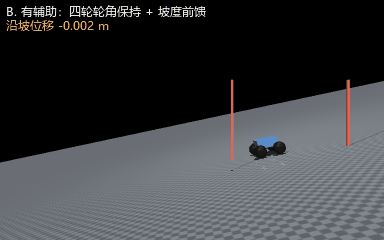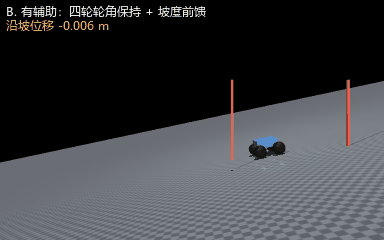
上半段无辅助、持续后溜;下半段有辅助、停在原地。左上角实时显示沿坡位移。
4. 实测结果
| 方案 | 松刹车后 3 s 沿坡位移 | 末俯仰 | 俯仰峰值偏差 | 最小接触 | 起点初速 |
|---|---|---|---|---|---|
| 无辅助 | −2.179 m | −12.0° | 0.0° | 4 | 0.00 m/s |
| 有辅助 | −0.008 m | −12.0° | 0.0° | 4 | 0.00 m/s |
沿坡位移减少 99.65%(2.179 m → 0.008 m)。要点:
- 两组的末俯仰都等于坡度 −12°,说明车是滚下去的,不是翻倒后滑的
- 两组的起点初速都是 0.00 m/s —— 落稳阶段就带刹,测量窗口的起点一致
- 俯仰峰值偏差与最小接触点都纳入判据(
PITCH_TOL_DEG=3°、至少 3 点着地)
5. 调试记录(按严重程度排序,均为评审复现后指出)
- 车身没按坡度摆正 → 落稳就翻(评审指出,最严重)。
原先让车世界竖直地放在斜面上,三点支撑对不上,实测落稳后俯仰 −65°,
后面测到的"溜车距离"其实是翻倒的车身在滑。
现在:按坡度旋转 + 沿斜面法向抬高一个轮半径,并把"末俯仰是否贴近坡度"
做成硬判据(
PITCH_TOL_DEG=3°),翻了一律判不通过。 - 三点支撑在斜面上不稳:改成 4 轮两轴布局,俯仰静定,落稳后稳定 4 点接触。
- 速度执行器相当于刹车:
velocity执行器ctrl=0等于把轮速锁在 0, 3 s 只移动 4.7 cm,演示不出溜车 → 改成motor(力矩)执行器。 - 出生法向量 x 分量写反 + 漏掉轮毂偏移:法向应为 , 且抬高量是"轮半径 + 轮毂下移 0.02",不是只有轮半径。错了会让车陷进地面(穿透 2.69 cm)。
peak_pitch/ncon曾是死变量:算了却不参与判据,等于只查末俯仰, 会漏掉中途翻车。现在两者都是硬判据。- 测量窗口起点带 0.33 m/s 初速:旧版落稳阶段
ctrl=0,车在 0.4 s 里已经开溜, 两组对比的起点并不相同。现改为落稳即带刹,起点初速 0.00 m/s。 - 质量硬编码 7.0:改为从
m.body_mass.sum()读取并注入控制器, 避免场景改动后前馈不同步。
6. 已知限制
- 坡度是场景给定常数,没有做 IMU 在线估坡。
- 未做神经网络(作业第 (4) 项)。
- 未做键盘遥控与 ROS 节点:已有统一入口
main.py/main.sh与launch/hill_start.launch,但没有键盘遥控,也没有发布话题的 ROS 节点 (launch只是把main.py当普通节点跑一遍实验);models里的 8 个传感器是为后续 ROS 节点预留的,当前脚本读qpos/qvel/xpos。 - 残余 0.8 cm 位移来自轮子微小滚动,远低于判据 15 cm。