机器视觉驱动的多机器人蚁群编队
基于 ROS 2 Humble 的视觉目标识别与编队跟随实验:从相机图像中识别红色标记,解算其像素坐标, 再用比例控制生成速度指令,让机器人朝标记方向跟随。
功能说明
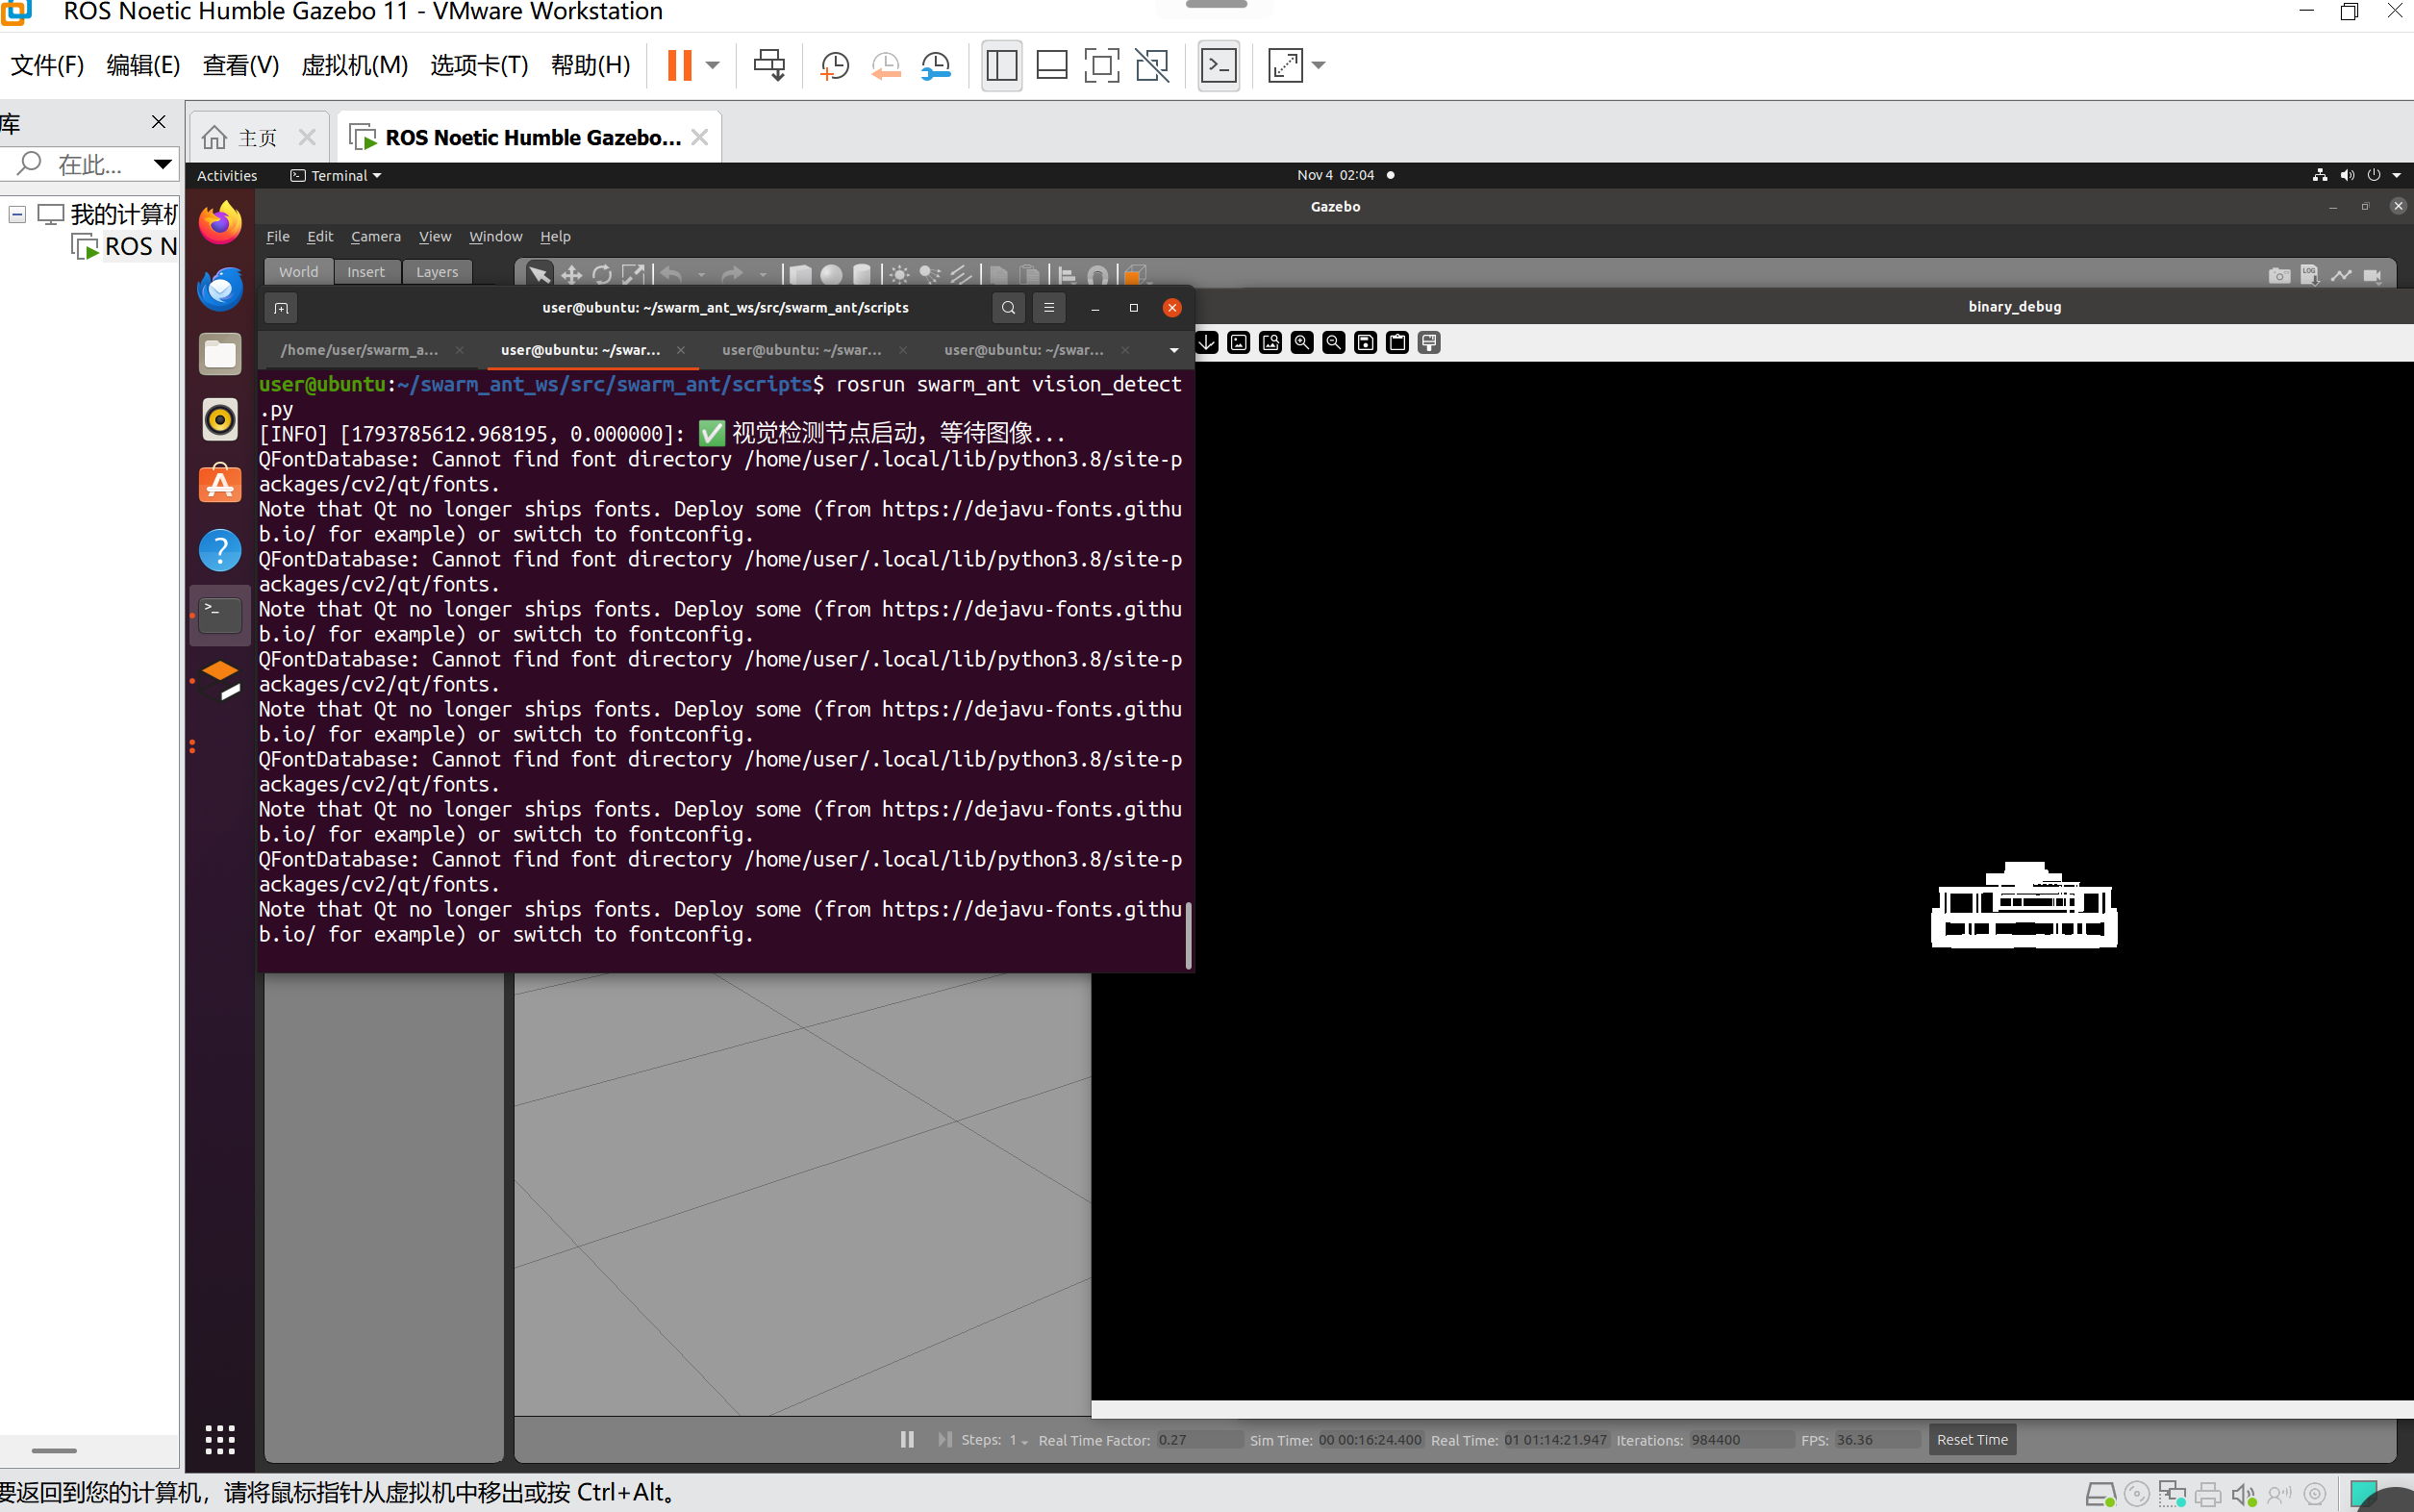
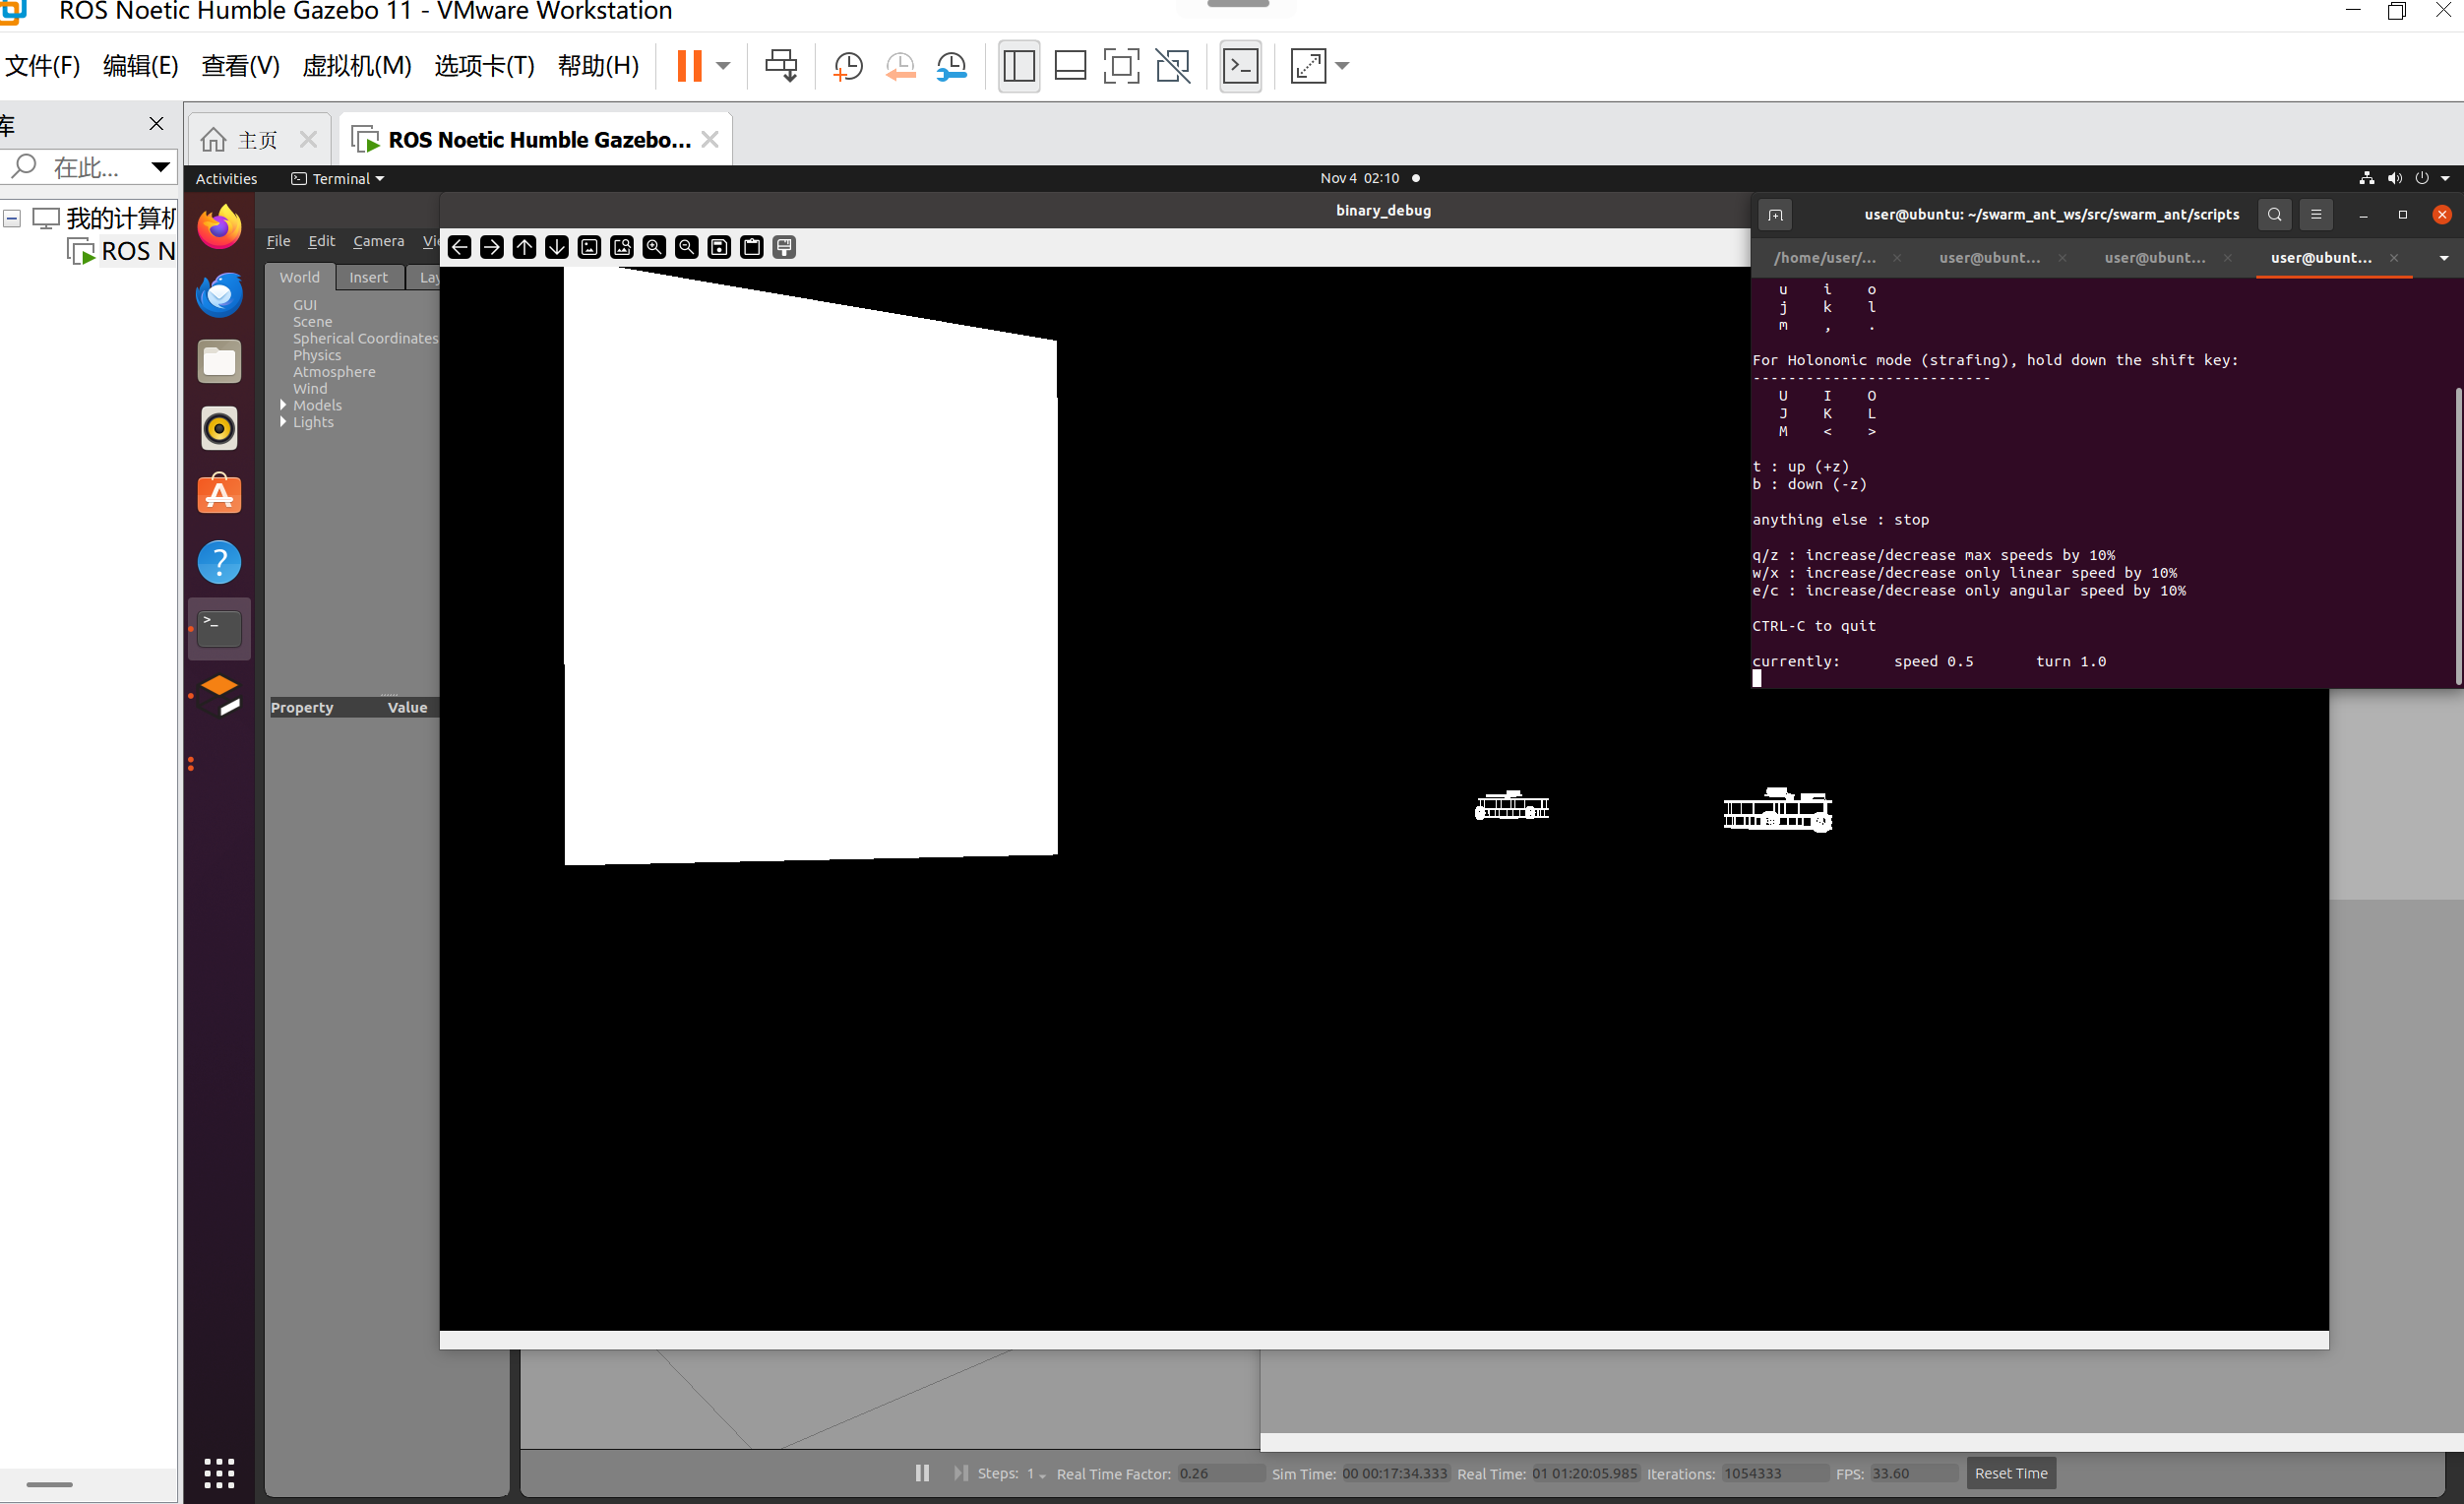
vision_detect_node.py:订阅/camera/image_raw,对红色标记做 HSV 阈值分割 (覆盖[0,10]与[170,180]两段,两段 mask 取并集),取最大轮廓质心, 向/leader_target发布geometry_msgs/PointStamped(x、y 为像素坐标,z 为轮廓面积)。swarm_control_node.py:订阅/leader_target,以图像中心 x = 320 为基准计算偏差, 向/cmd_vel发布geometry_msgs/Twist;目标面积过小时输出零速度。swarm_bringup.launch.py:一键启动上面两个节点。
前置条件(重要)
swarm_bringup.launch.py 只启动两个算法节点,不启动 Gazebo、不 spawn 机器人。
/camera/image_raw 需要由仿真或实车提供,推荐先用带相机的 TurtleBot3 waffle 仿真:
export TURTLEBOT3_MODEL=waffle
ros2 launch turtlebot3_gazebo turtlebot3_world.launch.py
确认话题存在后再启动本实验:
ros2 topic list | grep camera # 应能看到 /camera/image_raw
若使用 burger 模型(无相机)或自建 world,需自行添加相机传感器或 remap 话题。
编译与运行
cd ~/ros2_ws
colcon build --packages-select ant_colony_swarm
source install/setup.bash
ros2 launch ant_colony_swarm swarm_bringup.launch.py
话题与参数
| 名称 | 类型 | 说明 |
|---|---|---|
/camera/image_raw |
sensor_msgs/Image |
输入图像,需由外部仿真提供 |
/leader_target |
geometry_msgs/PointStamped |
视觉节点输出的目标像素坐标与面积 |
/cmd_vel |
geometry_msgs/Twist |
控制节点输出的速度指令 |
比例系数直接写在节点里:kp_ang = 0.003、kp_lin = 0.0015,图像中心 img_center = 320。
已知限制
- 当前只有一路
/cmd_vel,实际是单机器人视觉跟随;多机器人编队(每台机器人独立命名空间与话题) 为后续工作。 - 红色阈值固定为
H ∈ [0,10] ∪ [170,180]、S, V ≥ 120,光照变化较大时需要手动调参。 - 图像中心固定为 320,只适配 640×480 的相机输出。
运行效果
目录结构
src/chap8/ant_colony_swarm/
├── ant_colony_swarm/
│   ├── __init__.py
│   ├── swarm_control_node.py
│   └── vision_detect_node.py
├── launch/
│   └── swarm_bringup.launch.py
├── resource/
│   └── ant_colony_swarm
├── package.xml
├── setup.cfg
└── setup.py