无人机应急着陆点安全评估与 ROS 2 运行验证
本项目面向低空无人机在动力不足、任务中止或局部故障后的应急降落决策。模块接收无人机状态和若干候选着陆点,先剔除不满足硬约束的地点,再用可解释的加权代价选择落点,并持续发布选择结果、得分和拒绝原因。
与仓库已有降落模块的区别:
rooftop_landing和rooftop_landing_nn解决屋顶落点几何检测与学习式定位;uav_landing_monitor检查降落指令与实际高度变化的一致性;uav_moving_platform_landing面向移动平台预测相遇点;- 本模块处理“多个地面候选点中选哪一个”的应急安全决策,包括坡度、粗糙度、障碍、人员、距离和返航能量裕量。
1. 方法
候选点输入字段:
| 字段 | 含义 |
|---|---|
slope_deg |
地面坡度 |
roughness_m |
地形粗糙度 |
obstacle_risk |
静态障碍风险,范围 [0,1] |
people_risk |
人员暴露风险,范围 [0,1] |
surface_confidence |
地表检测可信度,范围 [0,1] |
硬约束包括最大坡度、最大粗糙度、障碍风险、人员风险、最大距离和能量裕量。只有全部约束满足的候选点进入排序:
其中 分别表示归一化坡度、粗糙度、距离、风影响和地表不确定性。代价越低越好,对外分数为:
决策状态为 SELECTED、CAUTION、NO_SAFE_SITE 或 NO_CANDIDATE。CAUTION 表示存在可行点,但代价超过阈值。
2. ROS 2 接口
| 话题 | 类型 | 方向 | 说明 |
|---|---|---|---|
/uav_landing/sites |
std_msgs/String |
输入 | 无人机状态和候选点 JSON |
/uav_landing/selection |
std_msgs/String |
输出 | 最佳点、坐标、得分和逐点评估 |
/uav_landing/status |
std_msgs/String |
输出 | 状态、可行点数量和拒绝原因 |
节点不发送飞控指令。输出应交给任务安全管理器或人工确认,之后才能执行下降。
3. 构建与运行
source /opt/ros/humble/setup.bash
colcon build --symlink-install --packages-select uav_emergency_landing_selector
source install/setup.bash
ros2 launch uav_emergency_landing_selector main.launch.py duration:=10
查看实际话题:
ros2 topic list | grep uav_landing
ros2 topic echo --once /uav_landing/selection
ros2 topic echo /uav_landing/status
选择器默认把每次评估写入 /tmp/uav_landing_selector_runtime.csv,便于复查得分和可行点数量。
4. Humble 虚拟机实测
2026-11-10 在 Ubuntu 22.04.5 / ROS 2 Humble 的 VMware 虚拟机中执行:
Starting >>> uav_emergency_landing_selector
Finished <<< uav_emergency_landing_selector [0.63s]
Summary: 1 package finished [0.79s]
VM 内 7 项 unittest 全部通过。ros2 launch 实际启动 uav_landing_site_sim 和 uav_landing_site_selector 两个节点,并列出三个运行话题:
/uav_landing/selection
/uav_landing/sites
/uav_landing/status
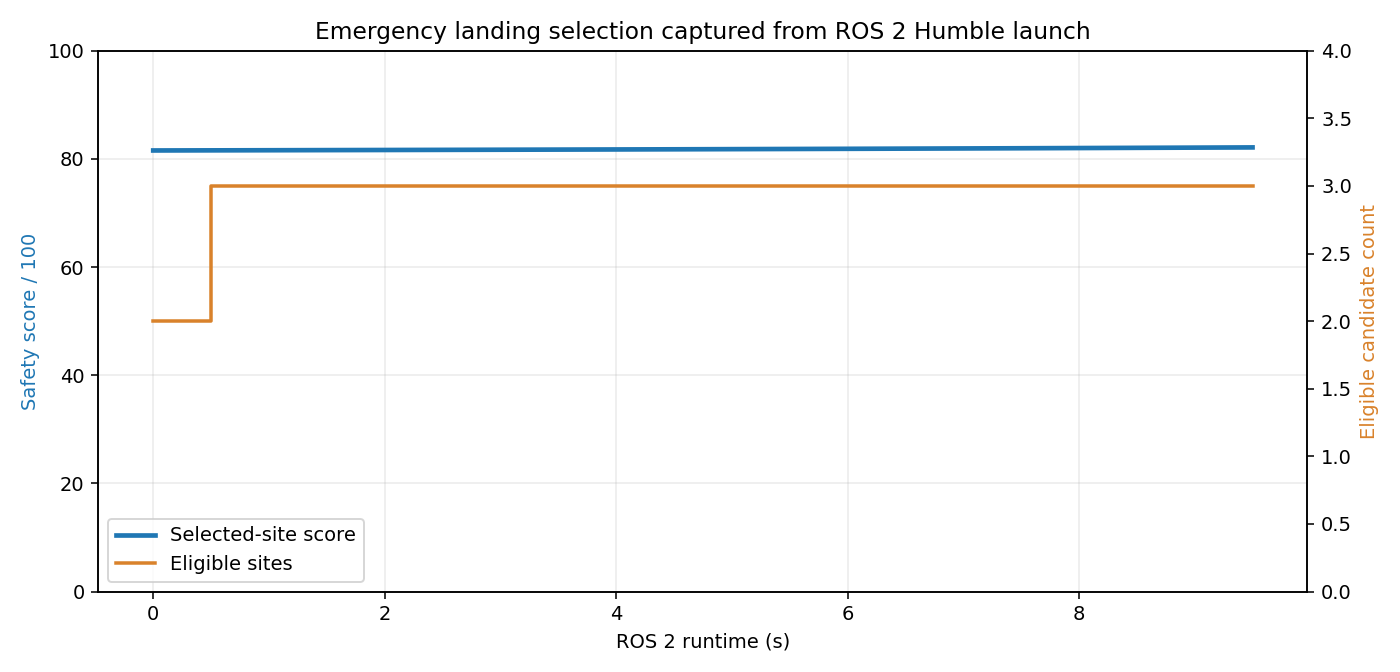
10 秒运行中记录 21 条状态 CSV 样本。选择器稳定选择 A 点,运行初期有 2 个可行点,随后变为 3 个;选择得分约 81.5 到 82.1。
5. 限制
- 候选点和风险字段来自确定性仿真,尚未接入真实点云、相机或数字高程模型。
- 风险权重是工程默认值,没有经过真实事故数据标定。
- 当前不规划下降轨迹,也不校验旋翼下洗流、局部风和地面效应。
std_msgs/StringJSON 便于演示和跨包集成,但正式系统建议定义稳定字段的 ROS 消息。- 未连接真实飞控,不能把推荐结果直接视为可执行飞行动作。
6. 大模型使用声明
使用 OpenAI Codex 辅助完成代码、测试、文档和运行图生成;作者已逐项复核代码、参数和结果,并对提交内容、数据真实性和后续维护负责。