无人机深度相机感知与给定轨迹跟踪(CNN 行为克隆)
本模块对应作业任务 2:使用传感器获取的数据进行感知,并对机器人进行给定轨迹的运动控制。
传感器为机载深度相机,被控对象为 OpenHUTB / AirSim 中的多旋翼无人机,
控制算法为卷积神经网络 TrackNet,运行在 ROS 2 Humble 上,入口为 main.py。
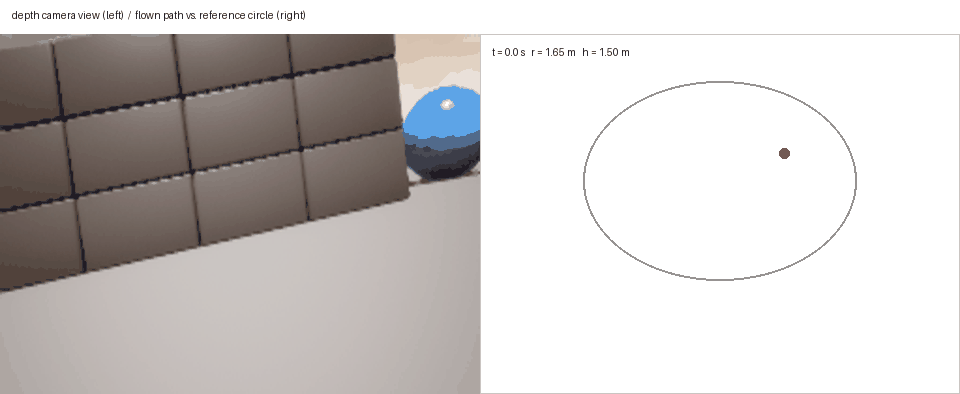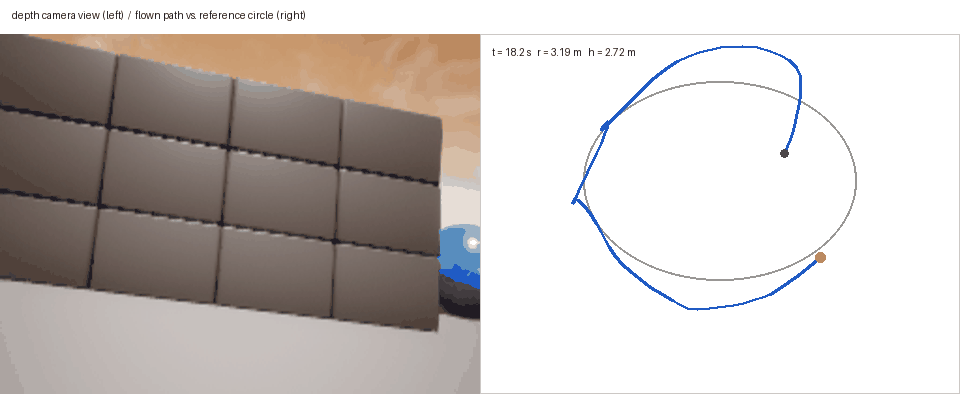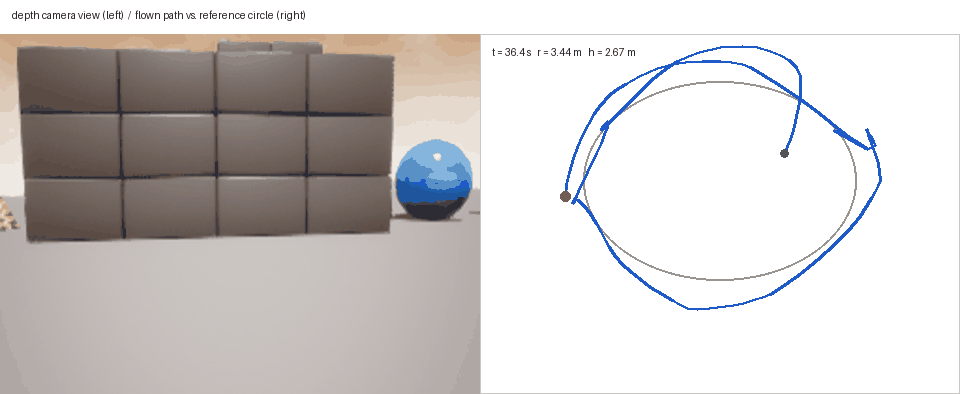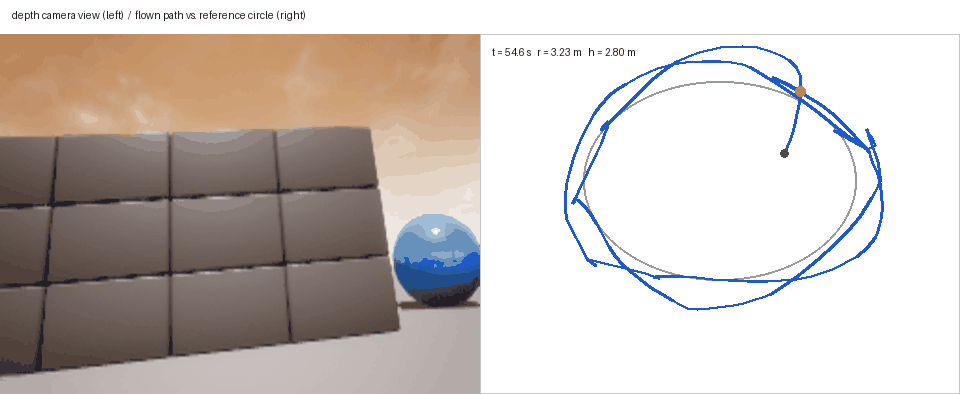
左半屏是机载相机实时画面,右半屏是当前飞行轨迹与半径 3 m 的参考圆。
1 模块概述
任务分解成三个可独立运行的节点:
| 节点 | 可执行文件 | 作用 |
|---|---|---|
airsim_source |
airsim_source |
连接 AirSim,发布 /uav/image、/uav/depth、/uav/pose,接收 /uav/cmd_vel 并下发给仿真器 |
uav_depth_collect |
collect |
专家演示采集:按给定圆轨迹飞行,同时把深度图与控制量配对落盘 |
uav_depth_track |
main |
推理:深度图 + 参考偏差 → 神经网络 → 速度指令 |
与任务 1、任务 3、任务 4 的模块互不依赖,可以单独 colcon build、单独 ros2 launch。
2 运行环境
- 操作系统:Ubuntu 22.04(VirtualBox 虚拟机)
- ROS 2:Humble
- Python:3.10
- 依赖:
numpy、opencv-python、torch(CPU 即可) - 仿真器:OpenHUTB 2.10.0 / AirSim Blocks(Windows 宿主机),RPC 端口
8080
虚拟机的 NAT 网段里,宿主机地址是 10.0.2.2。
3 编译与运行步骤
编译:
cd ~/ros2
colcon build --packages-select uav_depth_track_nn
source install/setup.bash
3.1 采集演示数据
ros2 launch uav_depth_track_nn collect.launch.py airsim_port:=8080 vehicle_name:=drone1
节点会自动调用 /uav/takeoff 起飞到 1.5 m,然后沿半径 3 m、高度 2.5 m 的圆飞两圈,
采集完成后自动调用 /uav/land 并退出。数据保存在
~/.ros/uav_depth_track_nn/data/:frames/*.png(16 位毫米深度图)与 controls.csv。
3.2 训练
python3 -m uav_depth_track_nn.train --epochs 60 --batch-size 16
输出 model.pth、metrics.json、loss_curve.png 到 ~/.ros/uav_depth_track_nn/model/。
3.3 闭环跟踪
ros2 launch uav_depth_track_nn main.launch.py airsim_port:=8080 vehicle_name:=drone1
起飞同样由 /uav/takeoff 触发(ros2 service call /uav/takeoff std_srvs/srv/Trigger),
起飞后网络以 10 Hz 输出速度指令,无人机沿参考圆飞行。
4 参数说明
config/params.yaml 按节点分段:
| 参数 | 默认值 | 说明 |
|---|---|---|
radius |
3.0 | 参考圆半径(m) |
height |
2.5 | 参考高度(m,NED 下取负) |
lookahead_angle |
0.55 | 前视相位(rad) |
image_size |
64 | 网络输入边长 |
max_depth |
40.0 | 深度截断(m),用于滤掉天空的 1e4 |
stabilizer_gain |
0.0 | 可选几何兜底项增益(默认关闭,见 5.4) |
max_speed |
2.0 | 合速度上限(m/s) |
laps |
2.0 | 采集圈数 |
5 算法原理
5.1 参考轨迹
给定轨迹是圆心 、半径 、高度 的圆。无人机当前位置 相对圆心的极角
参考点取在极角前方 处:
用瞬时极角而不是累加角度,可以避免无人机经过圆心时 跳变 导致参考点瞬移到圆的另一侧。
5.2 网络输入
网络同时接收图像与参考偏差。偏差在机体坐标系下计算:
其中 为偏航角。四个标量特征为
5.3 网络结构
TrackNet 由两个分支组成:
- 图像分支: 深度图 → Conv(16) → Pool → Conv(32) → Pool → Conv(64) → Pool → 展平 4096 → Linear(128)
- 标量分支:4 维特征直接拼接
两支拼接成 132 维,经 Linear(132→64) → ReLU → Linear(64→2) 输出 。
卷积输出尺寸按
逐层收缩,总参数量 556,354。
5.4 控制律
采集端写进 CSV 的训练标签是专家的完整动作 ,所以推理端必须
直接使用网络输出 ;如果再把同一条几何参考律加回去,专家动作就被算了
两遍——这正是第一版实现的错误,已在本版删掉 max_residual 并把 stabilizer_gain
默认置 0。保留 这个参数只是为了换场景时能临时打开几何兜底,
正常运行不要打开。
为按合速度等比缩放:当 时 整体乘以 ,保留方向不变。
5.5 训练目标
行为克隆,最小化专家动作与网络输出的均方误差:
优化器 Adam,学习率 ,数据按 8:1:1 划分,保存验证集最优权重。
6 源代码解析
| 文件 | 关键内容 |
|---|---|
uav_depth_track_nn/model.py |
TrackNet 定义、preprocess_depth、track_features、reference_point |
uav_depth_track_nn/collect.py |
专家控制律、5 Hz 落盘、飞满 laps 自动降落 |
uav_depth_track_nn/train.py |
数据集、训练循环、metrics.json、不依赖 matplotlib 的曲线绘制 |
uav_depth_track_nn/main.py |
10 Hz 推理定时器、深度超时保护、速度发布 |
uav_depth_track_nn/airsim_source.py |
AirSim 桥:位置设定点控制、起飞/降落服务 |
深度图预处理:
def preprocess_depth(depth, image_size=64, max_depth=40.0):
    depth = np.clip(depth, 0.0, max_depth) / max_depth
    ...
AirSim 的深度图里天空是 1e4 量级,不截断会让归一化后的有效信息被压成一个点。
7 运行效果验证
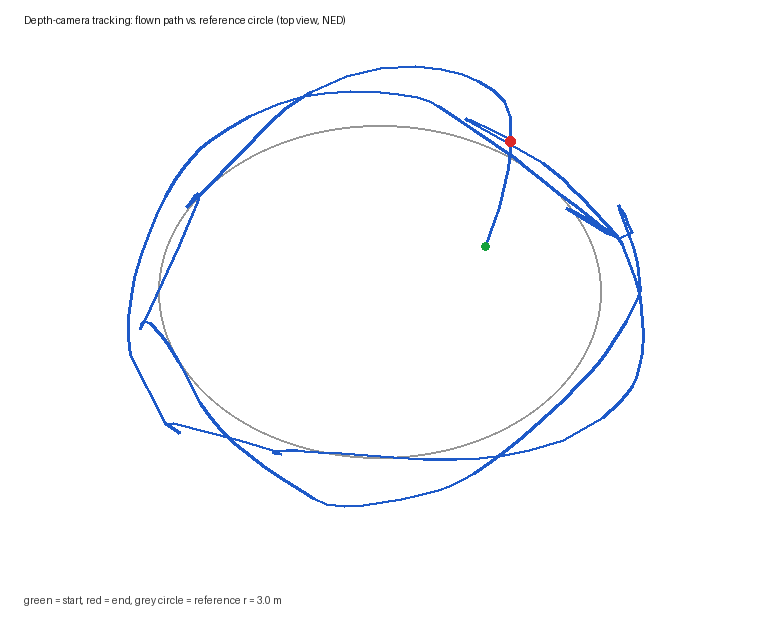
灰圈为半径 3 m 的参考圆,蓝线为实际航迹,绿点为起点、红点为终点。 无人机从圆心起飞后快速贴到圆上,随后绕圆飞行 2.35 圈。
8 本机实测结果
| 指标 | 数值 |
|---|---|
| 采集样本 | 555 帧(5 Hz,2.35 圈) |
| 网络参数量 | 556,354 |
| 训练耗时 | 67.3 s(CPU,60 epoch) |
| 测试 MSE | 0.0124 (m/s)² |
| 测试 MAE | 0.0716 m/s |
| 半径均值 | 3.55 m(参考 3.0 m) |
| 半径 RMSE | 0.750 m |
| 高度均值 / RMSE | 2.58 m / 0.314 m |
| 指令频率 | 10 Hz(550 条 / 55 s) |
半径存在约 0.36 m 的系统性外偏,原因是位置设定点始终领先于飞机当前位置,
转弯时实际航迹会落在参考圆外侧。若需要更紧的跟踪,可减小 max_speed 或 lookahead_angle 后重新采集。
9 已知限制
- 只用了一个场景(AirSim Blocks),未做跨场景泛化测试。
- 训练样本 555 帧,规模较小:同一份数据上 CNN 的测试 MAE 约 0.25 m/s(见
uav_bc_bench), 闭环里 0.75 m 的半径 RMSE 主要来自位置设定点超前带来的系统性外偏,不是感知误差主导。 - 深度相机与参考偏差同时输入,网络本身不承担完整的端到端映射;
纯图像端到端的版本见任务 4 的
uav_vision_nn。
附:仿真端配置(settings.json)
宿主机 %USERPROFILE%/Documents/AirSim/settings.json 需与模块参数对齐,否则会出现
「连上了但拿不到图像 / 找不到载具」:
{
  "SettingsVersion": 1.2,
  "SimMode": "Multirotor",
  "ApiServerPort": 8080,
  "Vehicles": {
    "drone1": {
      "VehicleType": "SimpleFlight",
      "AutoCreate": true,
      "Armed": false,
      "Cameras": {
        "fpv":   { "X": 0.3, "Y": 0, "Z": -0.2, "Pitch": 0, "Roll": 0, "FOV": 90,
                   "CaptureSettings": [{ "ImageType": 0, "Width": 320, "Height": 240 }] },
        "depth": { "X": 0.3, "Y": 0, "Z": -0.2, "Pitch": 0, "Roll": 0, "FOV": 90,
                   "CaptureSettings": [{ "ImageType": 1, "Width": 320, "Height": 240 }] }
      }
    }
  }
}
要点:
ApiServerPort必须与airsim_port一致(本机为8080;模块默认值41451是 AirSim 官方默认端口);- 载具名
drone1要和vehicle_name参数一致;z为 NED 向下为正,地面约+0.68; ImageType: 0是彩色图,1是深度图;- 相机名必须等于模块的
camera_name参数(本模块为depth),否则simGetImages返回空。