无人机 LiDAR 地面/障碍分割
订阅 /lidar/points(世界系 ENU),用 RANSAC 拟合地面平面,分别发布地面点和障碍点。可用于降落区评估、局部避障和点云调试。
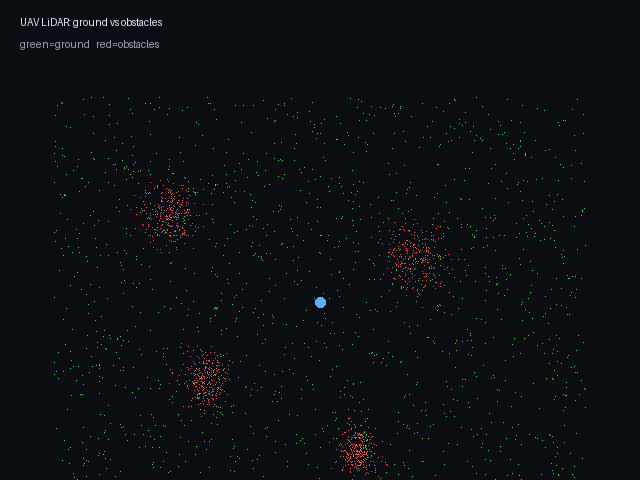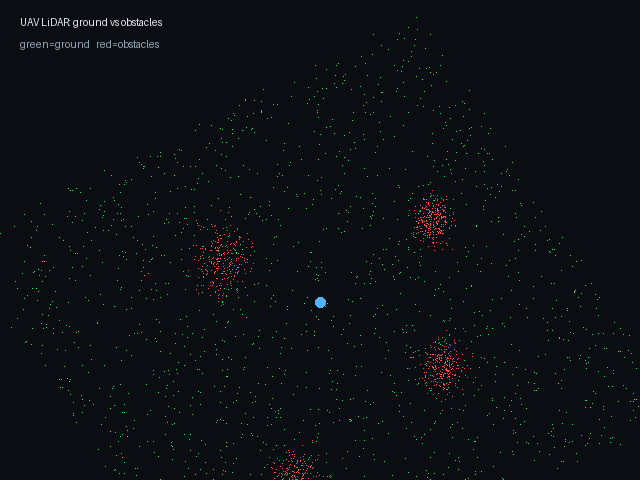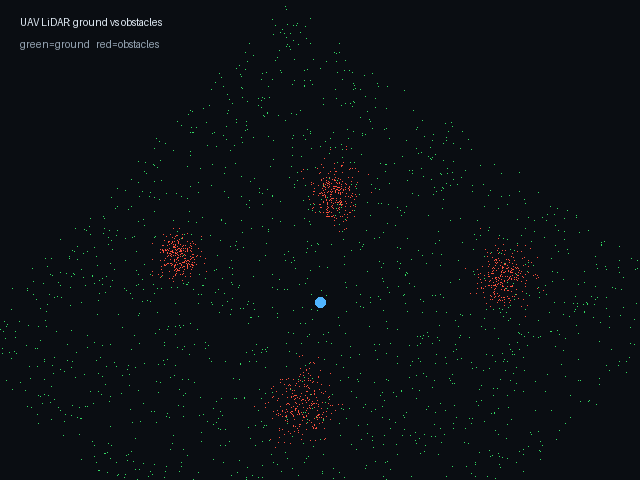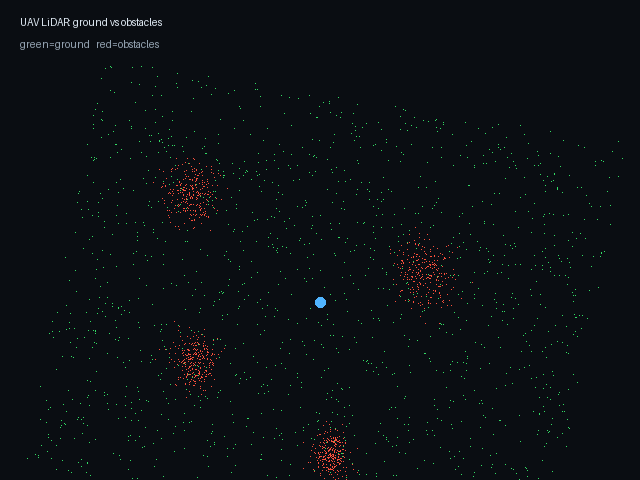
动图为合成 LiDAR 点云;绿色地面、红色障碍、蓝点为无人机。
接口
| 方向 | 话题 | 类型 |
|---|---|---|
| 订阅 | /lidar/points |
sensor_msgs/PointCloud2 |
| 发布 | /lidar/ground |
sensor_msgs/PointCloud2 |
| 发布 | /lidar/obstacles |
sensor_msgs/PointCloud2 |
运行
roslaunch uav_lidar_ground_filter main.launch \
  distance_threshold:=0.2 max_iterations:=120
两路点云都用原云的 frame_id,RViz 中分别着色即可。
参数
| 参数 | 默认 | 说明 |
|---|---|---|
distance_threshold |
0.2 | 平面内点阈值 m |
max_iterations |
120 | RANSAC 迭代次数 |
min_range |
0.5 | 最小水平距离 m |
max_range |
60.0 | 最大水平距离 m |
max_tilt_deg |
35.0 | 地面法向量与 +z 的最大夹角;超限的墙面/斜面不当成地面 |
测试
python3 test/test_ground_filter_local.py
# 11/11 通过
覆盖 RANSAC 平面拟合、地面/障碍掩码、比例统计、少于 3 点的异常、墙面点数占优时仍返回水平面、纯竖直点报错等场景。
大模型使用声明
- 工具:DeepSeek Harness(代码助手)。
- 辅助范围:文档结构整理、边界测试补充和评审意见回复;RANSAC 核心逻辑、参数和安全行为由作者复核。
- 责任声明:提交者对代码、测试结果和文档内容负责;大模型生成内容已逐项检查,不替代真实 ROS 环境下的构建与运行验证。